

Rozdział 1: Czym jest Elektromagnes pchający?
Elektromagnes popychający to rodzaj siłownika elektromechanicznego, który przekształca energię elektryczną w ruch liniowy i siłę. W szczególności elektromagnes popychający wysuwa popychacz, aby uruchomić mechanizm lub zawór w urządzeniach przemysłowych. Elektromagnesy popychające są niezbędnymi elementami maszyn zautomatyzowanych ze względu na niezawodny, szybki i kompaktowy ruch liniowy.
W przeciwieństwie do elektromagnesów ciągnących, te pierwsze generują siłę w kierunku wysuwania się tłoka. Elektromagnesy pchające są dostępne w różnych konfiguracjach – w tym w wersji otwartej, rurowej i proporcjonalnej.
Rozdział 2: Zasada działania elektromagnesu pchającego
Mechanizm działania elektromagnesu popychającego opiera się na fizycznych zasadach elektromagnetyzmu. Elektromagnes popychający składa się z cewki z drutu miedzianego nawiniętej na szpulkę i częściowo umieszczonego w niej żelaznego popychacza. Po przyłożeniu prądu do cewki, generuje ona pole magnetyczne, a popychacz wraz z otaczającym go żelaznym obwodem zostaje namagnesowany.
Strumień magnetyczny zamyka obwód magnetyczny żelaza i przepływa przez szczelinę powietrzną między tłokiem a nabiegunnikiem (stoperem). Przyciąganie magnetyczne wciąga tłok do środka cewki, gdzie strumień magnetyczny jest najsilniejszy. Solenoid popychający wykorzystuje siłę magnetyczną do generowania ruchu liniowego za pośrednictwem popychacza wystającego z przeciwległego końca solenoidu.
Siła elektromagnesu jest proporcjonalna do kwadratu natężenia prądu i liczby zwojów cewki (ampero-zwojów) oraz odwrotnie proporcjonalna do odległości między zwojami. Wraz z ruchem tłoka i zmniejszaniem się odległości między zwojami, siła magnetyczna rośnie – jest to główna cecha charakterystyczna działania elektromagnesu push, istotna w projektowaniu aplikacji.
Rozdział 3: Dlaczego większość elektromagnesów naturalnie się ciągnie
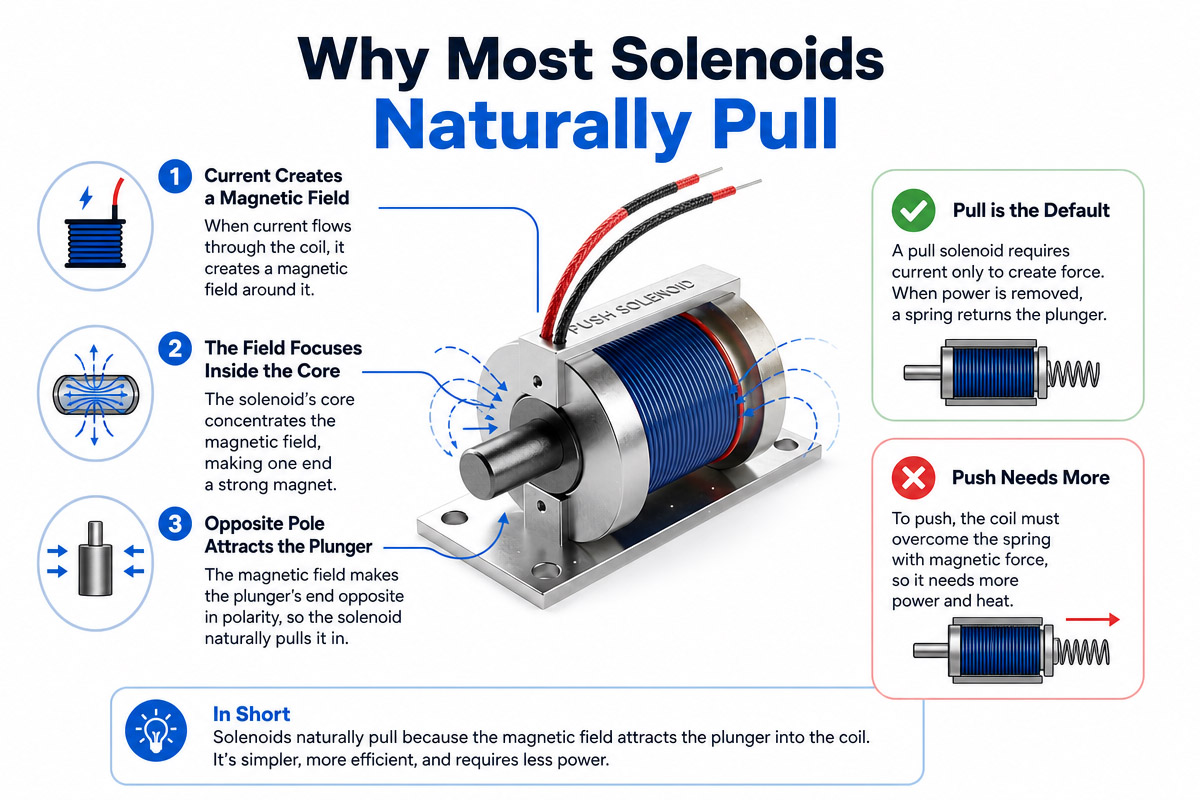
Powszechnie panuje błędne przekonanie, że zmiana biegunowości w elektromagnesie powoduje, że pcha on zamiast ciągnąć. To nieprawda. Cewka elektromagnesu będzie przyciągać tłok, niezależnie od zastosowanej polaryzacji. Tłok jest zawsze przyciągany do środka cewki elektromagnesu, gdzie pole magnetyczne jest najsilniejsze.
To przyciąganie wynika z naturalnej właściwości strumienia magnetycznego, która minimalizuje reluktancję magnetyczną obwodu. Szczelina powietrzna między tłokiem a nabiegunnikiem tworzy maksymalną reluktancję magnetyczną w obwodzie magnetycznym, dlatego tłok jest przyciągany do niej.
Rozdział 4:Jak inżynierowie tworzą elektromagnes popychający
Inżynierowie stosują bardzo prostą technikę, aby przekształcić naturalne działanie elektromagnesu w działanie pchające. W szczególności wykorzystują specjalnie zaprojektowany popychacz.
4.1 Projektowanie popychaczy
Kluczowym elementem elektromagnesu popychającego jest popychacz. Gdy tłok jest wciągany do cewki, popycha on pręt, który wysuwa się z drugiego końca elektromagnesu. Maksymalna siła elektromagnesów popychających występuje, gdy tłok jest całkowicie cofnięty, a popychacz całkowicie wysunięty (w przeciwieństwie do elektromagnesu ciągnącego, którego maksymalna siła występuje na początku skoku).
4.2 Specjalna konstrukcja popychacza
Aby elektromagnesy działały niezawodnie w wymagających zastosowaniach przemysłowych, inżynierowie musieli stosować specjalne konstrukcje popychaczy. Początkowo elektromagnesy wykorzystywały proste materiały niemagnetyczne, takie jak mosiądz, miedź berylowa i plastik, aby uniknąć zwarć magnetycznych. Jednak popychacze te szybko ulegały deformacji w wyniku żłobienia i rozwarstwiania pod wpływem powtarzających się uderzeń tłoka.
Obecnie inżynierowie projektują pinezki z dwóch części wykonanych z różnych materiałów. Część popychacza, stykająca się z tłokiem, jest wykonana z niemagnetycznych, ale wysoce odpornych materiałów, takich jak stal nierdzewna lub miedź berylowa. Z kolei drugi koniec, stykający się z mechanizmem, jest wykonany z hartowanej stali narzędziowej. Dwie części są zespawane, aby zapobiec zwarciu magnetycznemu.
4.3 Push vs Push i Pull
Projektanci powinni rozróżnić następujące dwie konfiguracje:
Pchanie lub ciągnięcie – konstrukcja z symetrycznym tłokiem i popychaczem, która może pełnić obie funkcje w zależności od orientacji montażu;
Push and Pull – konstrukcja z dwiema cewkami, które mogą zmieniać położenie tłoka, zapewniając dwukierunkowe działanie pchające i ciągnące z tego samego końca urządzenia.
Rozdział 5: Główne elementy elektromagnesu pchającego
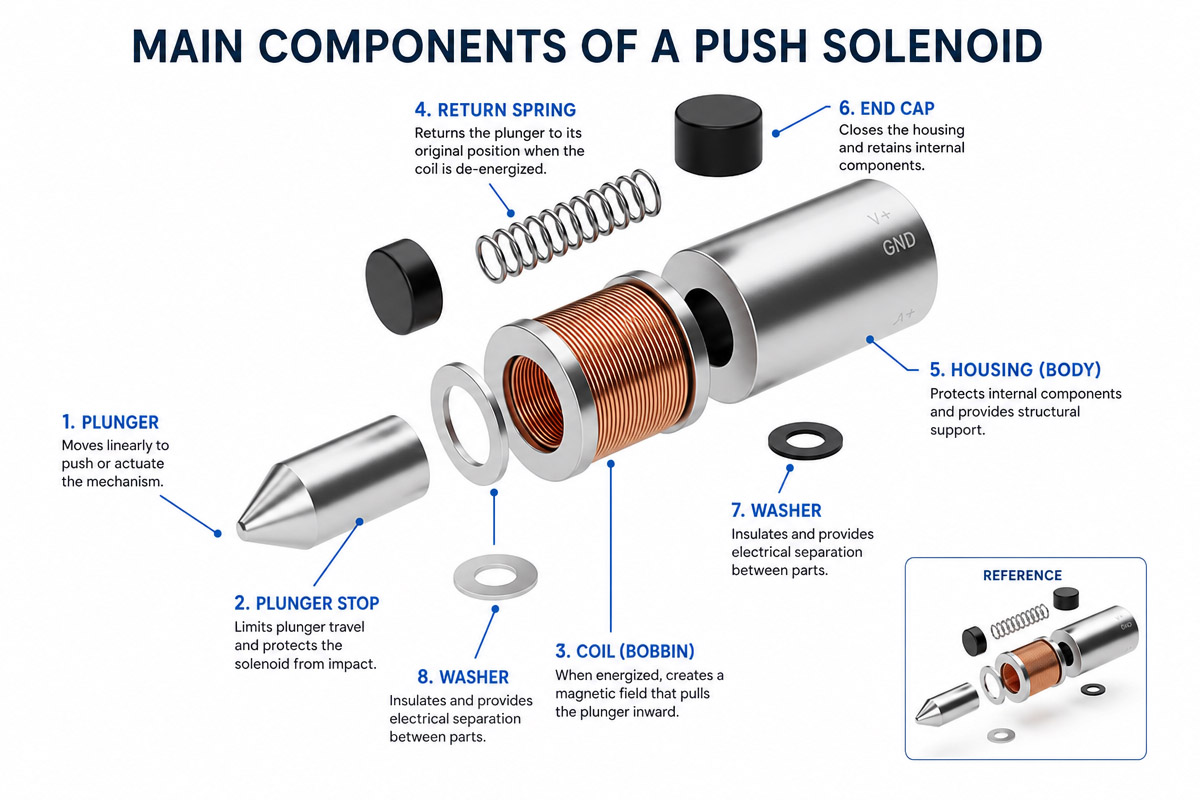
5.1. Montaż cewki
Cewka to nawinięcie drutu miedzianego na szpulkę. Liczba zwojów, grubość drutu i izolacja to ważne parametry, które określają charakterystykę elektromagnesu.
5.2. Tłok (zwora)
Ruchomy element żelazny służący do zamiany energii magnetycznej na mechaniczną. Kształt tłoka (płaski lub stożkowy) określa charakterystykę siły i skoku elektromagnesu.
5.3. Rama
Część elektromagnesu popychającego, który zapewnia obwód magnetyczny i strukturę. W zastosowaniach przemysłowych powszechnie stosuje się ramy typu C, ramy typu D oraz konstrukcje rurowe. Rama wykonana jest z wysoce przepuszczalnej stali, która dobrze przewodzi strumień magnetyczny.
5.4. Popychacz
Specjalistyczny wałek, który zamienia ruch tłoka na liniowe działanie popychające elektromagnesu.
5,5. Stop (element biegunowy)
Żelazny element obwodu magnetycznego, który określa limit ruchu tłoka. Elektromagnesy popychające wykorzystują specjalne ograniczniki z precyzyjnym otworem na popychacz.
5.6. Sprężyna powrotna
Sprężyna przywraca tłok do stanu początkowego po odłączeniu źródła zasilania. Większość elektromagnesów popychających to konstrukcje sprężynowe, ale do ruchu powrotnego można zastosować elektromagnesy proporcjonalne lub mechanizmy specyficzne dla danego zastosowania.
Rozdział 6 : Elektromagnesy typu push vs pull
| Cecha | Elektromagnes pchający | Pociągnij elektromagnes |
|---|---|---|
| Kierunek ruchu | Tłok wysuwa się na zewnątrz | Tłok cofa się do wewnątrz |
| Lokalizacja siły szczytowej | Przy pełnym wysunięciu (całkowicie rozciągnięty) | Na początku udaru |
| Typowy zakres siły | 0.11 – 6.3 funta (w zależności od rozmiaru) | 0.18 – 8.75 funta (w zależności od rozmiaru) |
| Kluczowe komponenty | Popychacz przez ogranicznik | Przycisk pociągowy lub element mocujący na tłoku |
| Typowe zastosowania | Wysuwanie, otwieranie, zwalnianie | Blokowanie, zamykanie, przytrzymywanie |
Elektromagnesy pchające zwykle zapewniają nieco niższą siłę szczytową niż porównywalne elektromagnesy ciągnące, ponieważ popychacz musi przejść przez ogranicznik, co tworzy ścieżkę wycieku dla strumienia magnetycznego.
Rozdział 7: Charakterystyka siły i udaru
Zrozumienie zależności między siłą a skokiem jest konieczne do prawidłowego zaprojektowania układu elektromagnesowego.
7.1 Zależność odwrotna
W każdym elektromagnesie siła jest odwrotnie proporcjonalna do długości skoku. Maksymalna siła elektromagnesu maleje wraz ze wzrostem długości skoku. Dzieje się tak, ponieważ siła przyciągania magnetycznego jest największa, gdy szczelina powietrzna jest minimalna. W każdym zastosowaniu inżynier powinien zaprojektować elektromagnes tak, aby skok był jak najkrótszy, co zmaksymalizuje siłę i zmniejszy jego rozmiar.
7.2 Zakresy skoku
Standardowe przemysłowe elektrozawory popychające są zaprojektowane tak, aby zapewniać skok do 20 mm (0.80 cala), choć niektóre elektrozawory oferują dłuższe skoki. Zakres skoku to kluczowy parametr, który znacząco wpływa na siłę wyjściową:
Krótki skok (2 – 5 mm) – maksymalna siła wyjściowa, odpowiednia do częstej pracy
Średni skok (3 – 8 mm) – stożkowa konstrukcja bieguna umożliwia poprawę profilu siły
Duży skok (10+ mm) – niska siła wyjściowa, wymaga większego elektromagnesu lub konstrukcji elektromagnesu proporcjonalnego
7.3 Krzywe siła-skok
Większość producentów podaje krzywe siły i skoku dla swoich elektromagnesów popychających przy różnych cyklach pracy. Krzywe te zazwyczaj pokazują spadek siły wraz ze wzrostem skoku. Inżynier musi dobrać elektromagnes, który zapewnia wystarczającą siłę przy określonej długości skoku, ze współczynnikiem bezpieczeństwa nie mniejszym niż 1.5.
7.4 Cykl pracy
Współczynnik wypełnienia, czyli stosunek czasu włączenia do całkowitego czasu cyklu, ma duży wpływ na wydajność i konstrukcję elektromagnesu:
Praca ciągła (100%) – elektromagnes może być stale zasilany. Wymaga dużej cewki do odprowadzania ciepła, co skutkuje mniejszą siłą dla danego rozmiaru elektromagnesu.
Praca przerywana (25–50%) – umożliwia większy pobór mocy i siły. Zapewnia wystarczająco dużo czasu wyłączenia na schłodzenie.
Wypełnienie impulsowe (10% lub mniej) – najwyższa możliwa siła wyjściowa dla danego rozmiaru. Bardzo krótki czas pracy pozwala na uzyskanie maksymalnej mocy wejściowej.
Rozdział 8: Projektowanie przemysłowych elektromagnesów push
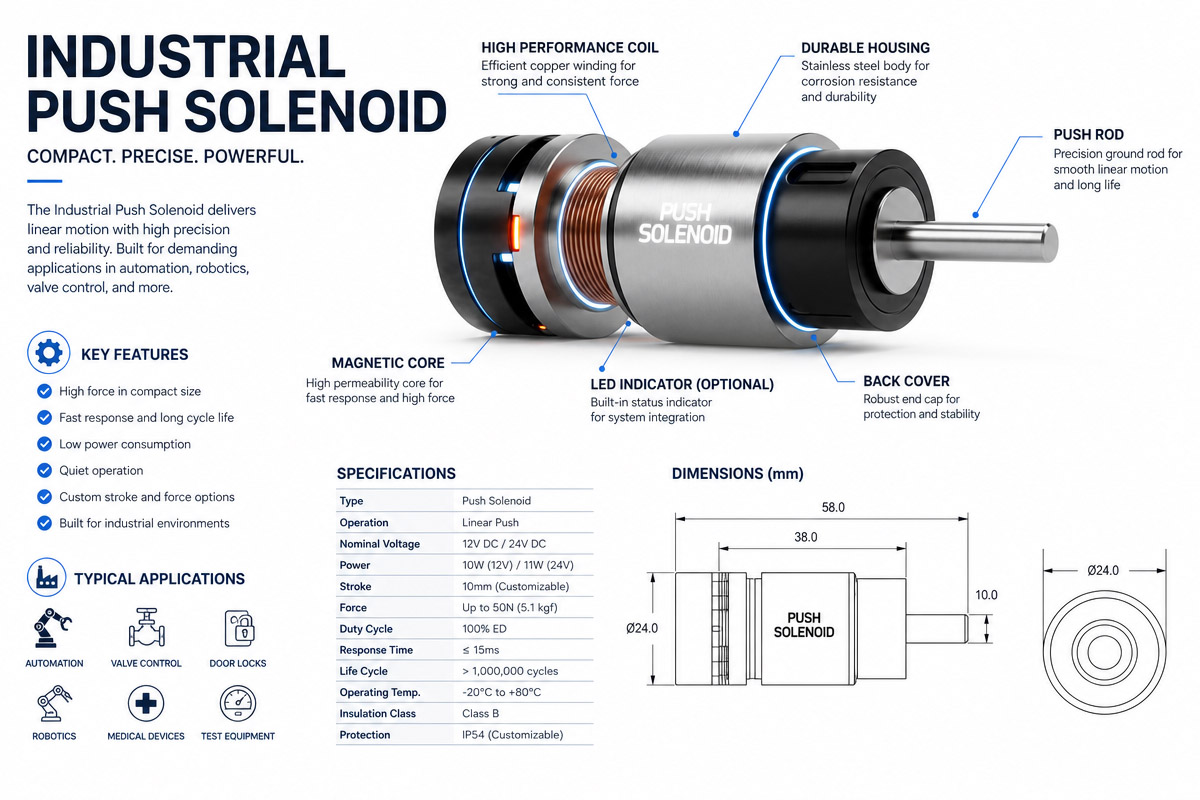
8.1 Kontrola temperatury
Wraz ze wzrostem temperatury elektromagnesu rośnie również rezystancja cewki, co prowadzi do zmniejszenia siły wyjściowej. W przypadku elektromagnesu zaprojektowanego do osiągnięcia stanu równowagi w temperaturze 85°C, obliczenia siły powinny uwzględniać to obniżenie wartości znamionowych. Producenci zazwyczaj podają dane dotyczące cewki dla temperatury 20°C, dlatego inżynierowie muszą sprawdzić siłę wyjściową w przewidywanych temperaturach.
8.2 Czas odpowiedzi
Czas reakcji składa się z dwóch części – czasu narastania strumienia magnetycznego (który stanowi ponad połowę czasu reakcji) oraz czasu przesuwu tłoka. Czasy reakcji wahają się od 5 milisekund dla małych elektromagnesów o krótkim skoku do 250 milisekund dla większych konstrukcji.
8.3 Ochrona środowiska
Elektrozawory przemysłowe wymagają ochrony przed wilgocią, olejem, pyłem i wibracjami. Inżynier powinien dobrać odpowiednie uszczelnienie, powłokę lub specjalną konstrukcję do trudnych warunków środowiskowych.
8.4 Zabezpieczenie przed obrotem tłoka
Jeśli zastosowanie wymaga precyzyjnego ustawienia, należy zapewnić zabezpieczenie przed obrotem tłoka, aby zapobiec jego obrotowi podczas aktywacji. Jest to szczególnie ważne, gdy popychacz musi być ustawiony w jednej linii z mechanizmem zewnętrznym.
8.5 Hałas i uderzenia
Elektromagnesy generują hałas w wyniku uderzenia tłoka w ogranicznik. W przypadku cichych zastosowań należy rozważyć zastosowanie tłumiącego amortyzatora uderzeń lub zderzaka elastomerowego.
Rozdział 9: Proces produkcji przemysłowych elektromagnesów push
Elektromagnesy push są produkowane przy użyciu technik o wysokiej precyzji:
9.1. Nawijanie cewki
nawijanie drutu miedzianego z precyzyjną kontrolą naciągu i warstw, w celu uzyskania określonej liczby zwojów i rezystancji cewki.
92. Obróbka tłoków
Obróbka tłoków ze stali magnetycznej z zachowaniem ścisłych tolerancji. Wykończenie powierzchni może wpływać na wydajność i zużycie elektromagnesu.
9.3. Wykonanie popychaczy
produkcja wysokiej jakości popychaczy poprzez specjalistyczne spawanie dwóch części wykonanych ze stali niemagnetycznej i hartowanej.
9.4. Montaż ramy
Tłoczenie lub obróbka mechaniczna ram z dalszym montażem wokół cewki. Konstrukcja rurowa wykorzystuje stalową obudowę ciągnioną.
9.5. Montaż końcowy
montaż wszystkich podzespołów i testowanie parametrów siły i skoku, charakterystyk elektrycznych i żywotności.
9.6. Dostosowywanie
modyfikacje wału, specjalne zakończenia, unikalne kształty tłoków, itp.
Rozdział 10 : Zastosowania przemysłowe z elektromagnesem pchającym
Elektromagnesy typu push są stosowane w wielu urządzeniach przemysłowych i komercyjnych:
10.1 Sterowanie zaworami
Elektrozawory otwierają i zamykają zawory w układach hydraulicznych, w tym pneumatycznych i hydraulicznych. W mobilnych układach hydraulicznych elektrozawory muszą być odporne na trudne warunki środowiskowe i wysokie ciśnienie.
10.2 Motoryzacja i transport
Elektrozawory typu push są stosowane w układach sterowania silnikiem, zamkach drzwi, systemach sterowania HVAC (ogrzewanie, wentylacja, klimatyzacja) i mechanizmach zmiany biegów. W przemyśle motoryzacyjnym elektrozawory typu push muszą być kompaktowe, niezawodne i odporne na ekstremalne temperatury.
10.3 Sprzęt medyczny
Elektromagnesy push zapewniają precyzyjny ruch urządzeń diagnostycznych i terapeutycznych. Branża medyczna wymaga wysokiej niezawodności i długiej żywotności.
10.4 Automatyczny montaż i pakowanie
Elektromagnesy typu push sterują mechanizmami wyrzutu części, układami pozycjonującymi i blokadami bezpieczeństwa. W tych zastosowaniach wymagane są konstrukcje o wysokiej żywotności.
10.5 Sprzęt vendingowy i dystrybucyjny
Elektromagnesy sterujące kontrolują wydawanie produktów, zamki i mechanizmy płatnicze w automatach na monety i automatach vendingowych.
10.6 Maszyny rolnicze
W mobilnych zastosowaniach hydraulicznych, w tym w maszynach rolniczych, stosuje się elektromagnesy typu push do sterowania zaworami i uruchamiania narzędzi.
Rozdział 11: Przewodnik po wyborze elektromagnesu push
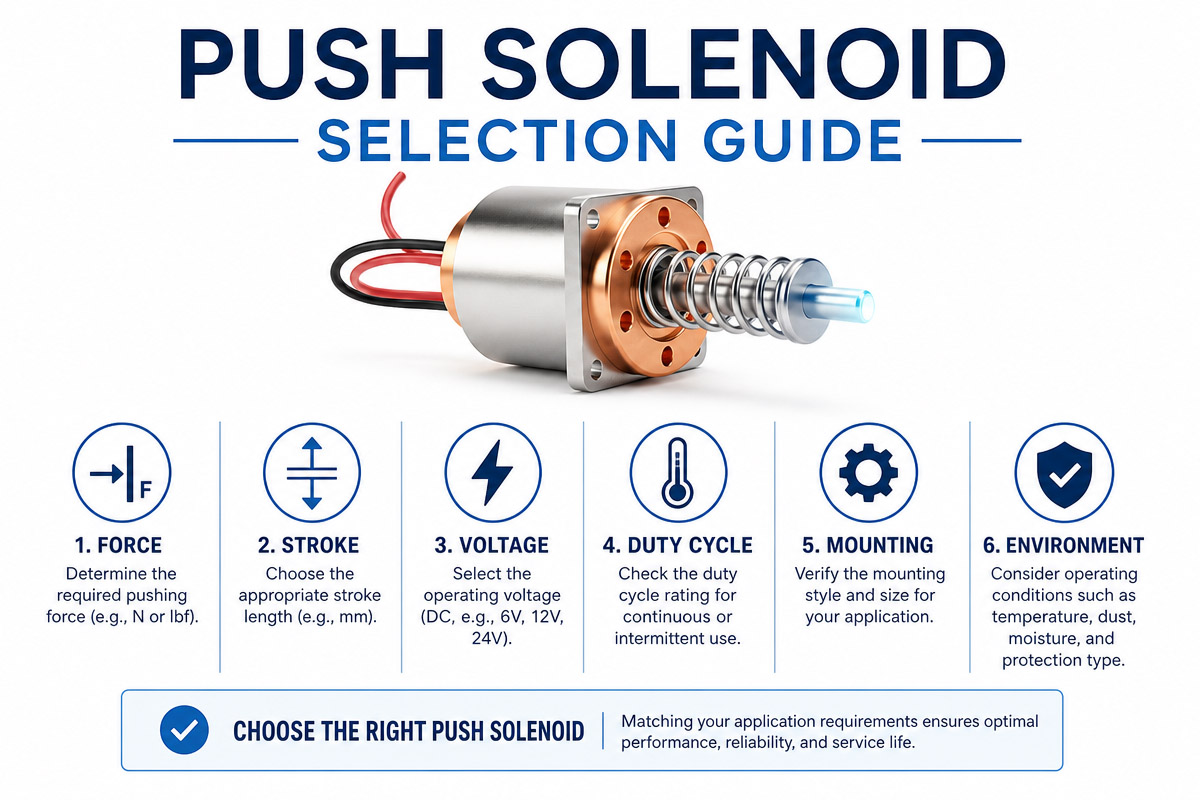
Przy wyborze zaworu elektromagnetycznego do zastosowań przemysłowych inżynier powinien postępować zgodnie z następującą procedurą:
11.1. Zdefiniuj funkcjęDecide,
Jaki rodzaj mechanizmu jest wymagany – pchający, ciągnący czy dwukierunkowy? W przypadku, gdy pozycja montażu elektromagnesu jest dowolna, można zastosować elektromagnes typu „pchający lub ciągnący”.
11.2. Określ wymagania dotyczące udaru
Określ, jaki skok jest potrzebny. Aby uzyskać najlepszą wydajność, mechanizm powinien być zaprojektowany tak, aby wykorzystywał jak najkrótszy skok.
11. 3. Oblicz potrzebną siłę
Oblicz siłę niezbędną do uruchomienia mechanizmu, uwzględniając siły tarcia i obciążenia oraz stosując współczynnik bezpieczeństwa nie mniejszy niż .
11.4. Określ współczynnik wypełnienia
Oblicz oczekiwany współczynnik wypełnienia: Współczynnik wypełnienia = (Czas pracy) / (Czas pracy + Czas wyłączenia) × 100%. Określa on, czy wymagana jest praca ciągła, czy przerywana.
11.5. Weź pod uwagę warunki środowiskowe
Oceń warunki takie jak temperatura, wilgotność, wibracje i zanieczyszczenie, aby określić niezbędne uszczelnienie i ochronę.
11.6. Wybierz moc wejściową
Określ dostępne napięcie zasilania. Producenci dostarczają cewki dla standardowych napięć od 5 V do 120 V i wyższych.
11.7. Potwierdź wydajność siły i skoku
Korzystając z krzywych producenta, sprawdź, czy wybrany elektromagnes zapewnia odpowiednią siłę przy wymaganym skoku i współczynniku wypełnienia.
11.8. Sprawdź funkcje specjalne
Należy wziąć pod uwagę zabezpieczenie tłoka przed obrotem, specjalne zakończenia, itp.
Rozdział 12: Zalety i ograniczenia elektromagnesu pchającego
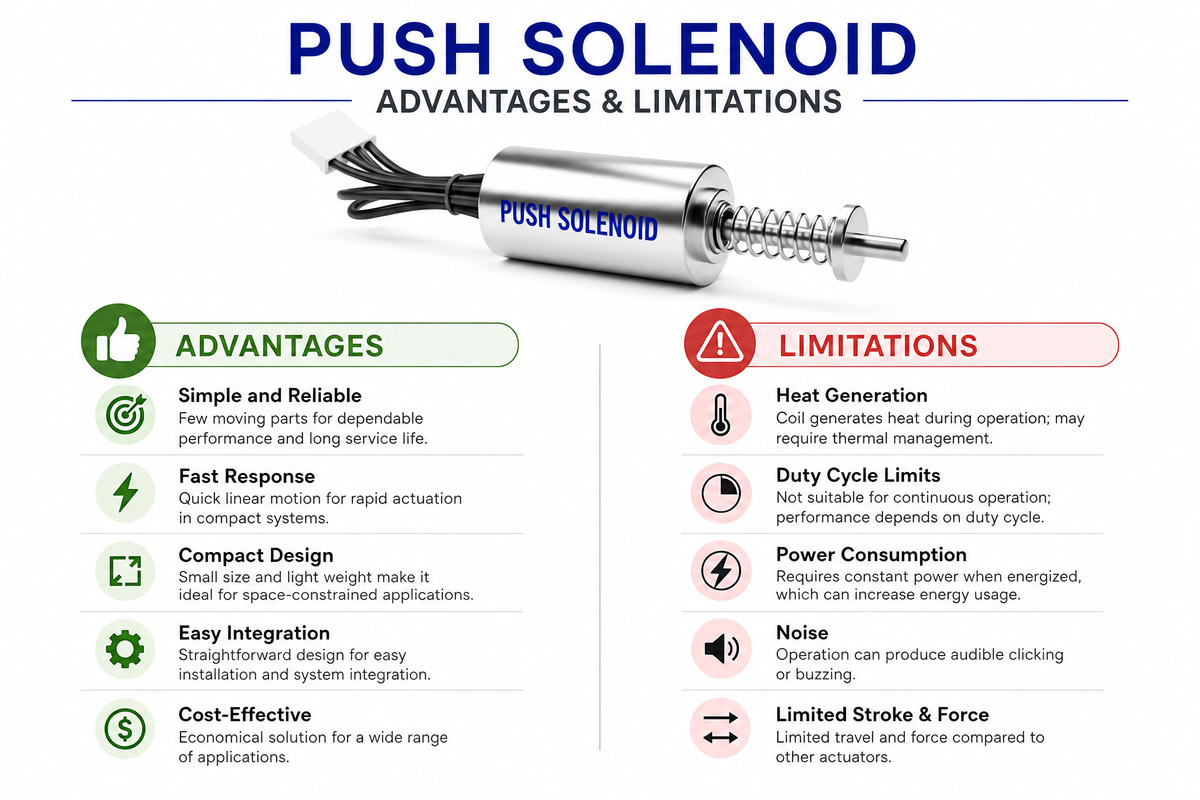
Zalety
• Niezawodna i solidna konstrukcja
• Wysoka szybkość reakcji (5-250 ms)
• Niskie koszty utrzymania i długa żywotność do 10 milionów cykli
• Kompaktowy rozmiar
• Opłacalność przy dużych wolumenach
• Wielość konfiguracji
• Możliwość pracy w trudnych warunkach przy odpowiednim uszczelnieniu
Ograniczenia
• Mniejsza siła wraz ze wzrostem długości skoku
• Ograniczony cykl pracy ze względu na generowanie ciepła
• Wpływ resztkowych pól magnetycznych na czas uwalniania
• Hałas uderzeniowy może być uciążliwy
• Potrzeba obwodów sterujących
• Mniejsza siła pchania niż porównywalna siła ciągnięcia
Rozdział 13: Często zadawane pytania
Czy mogę sprawić, by elektromagnes popychał, odwracając biegunowość? Nie. Elektromagnes przyciąga tłok niezależnie od polaryzacji. Aby uzyskać efekt popychania, należy użyć popychacza przymocowanego do tłoka.
Dlaczego siła pchająca jest niższa niż siła ciągnąca w porównywalnych elektromagnesach? Dzieje się tak, ponieważ popychacz przechodzi przez otwór w ograniczniku, co tworzy dodatkową szczelinę powietrzną, umożliwiającą wyciek strumienia magnetycznego.
Jaka jest różnica między elektromagnesami typu „pchaj lub ciągnij” a „pchaj i ciągnij”? Elektromagnes typu „pchaj lub ciągnij” może działać jako popychacz lub ciągnący, w zależności od sposobu montażu. Dwukierunkowy elektromagnes typu „pchaj i ciągnij” działa jako popychacz i ciągnący z tego samego końca, wykorzystując dwie cewki.
Jaka jest żywotność przemysłowych elektrozaworów? Standardowe elektrozawory przemysłowe mają żywotność równą 2 milionom cykli, a jednostki o wydłużonej żywotności nawet 10 milionów cykli. Żywotność zależy od częstotliwości, obciążenia bocznego i warunków środowiskowych.
Jaki jest typowy czas reakcji? Czasy reakcji wahają się od 5 ms dla małych jednostek o krótkich skokach do 250 ms dla dużych jednostek. Nagromadzenie strumienia magnetycznego zajmuje ponad połowę czasu reakcji.
Rozdział 14: Zakończenie
Elektromagnesy push są powszechnie stosowanymi elementami automatyki przemysłowej, zapewniającymi niezawodny, szybki i kompaktowy ruch liniowy. Znajomość podstawowych zasad inżynieryjnych takich siłowników, od naturalnego działania elektromagnesów po konstrukcję popychaczy, pozwala na projektowanie efektywnych aplikacji z elektromagnesami.
Biorąc pod uwagę wymagania dotyczące siły i skoku, cykle pracy oraz warunki środowiskowe, inżynier może wybrać lub zaprojektować elektromagnesy push, które zapewnią doskonałą wydajność w wymagających zastosowaniach. Nowoczesne elektromagnesy push zapewniają wysoką wydajność, żywotność do 10 milionów operacji i czas reakcji rzędu kilku milisekund.
Od zaworu hydraulicznego, przez mechanizm wyrzutowy, po zautomatyzowaną linię produkcyjną – elektromagnes push to sprawdzone, niezawodne i ekonomiczne rozwiązanie dla Twojej aplikacji. Postępując zgodnie z zasadami opisanymi w tym artykule, z łatwością znajdziesz odpowiedni projekt elektromagnesu push.


