
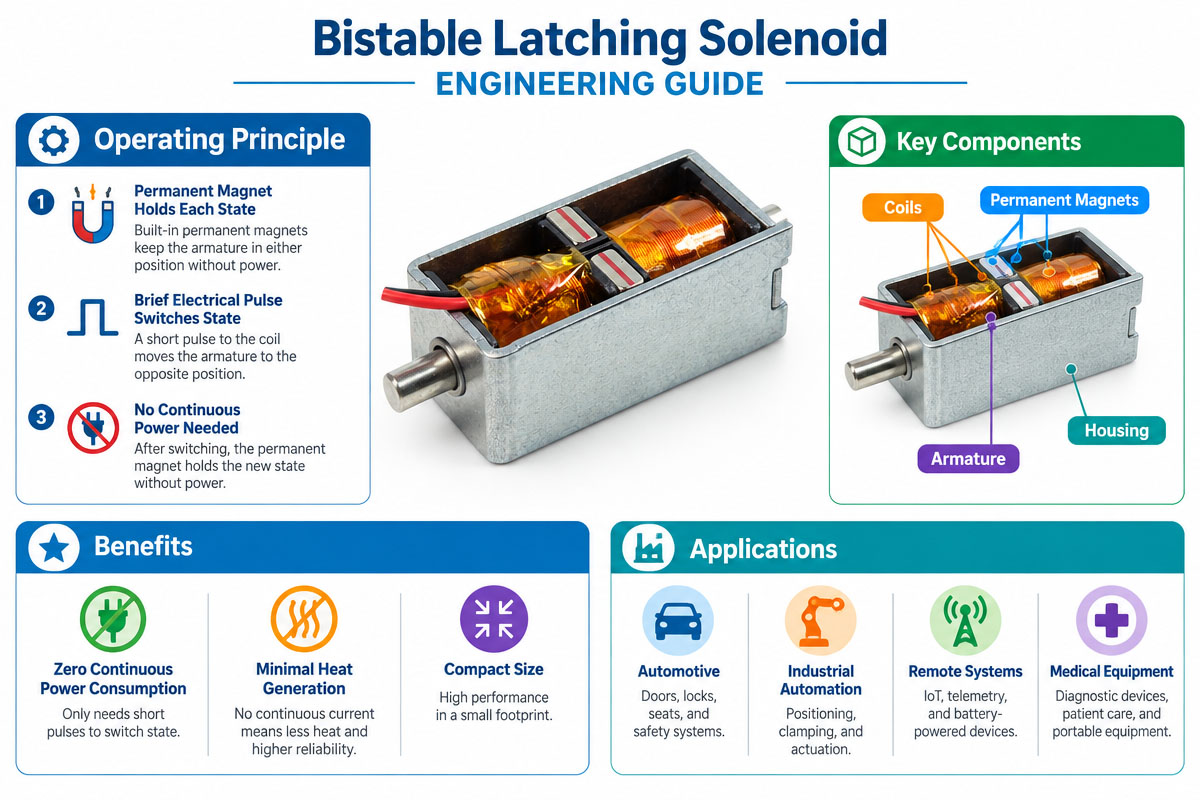
 Introducción a los Solución de ingeniería para solenoides de enclavamiento
Un solenoide de enclavamiento biestable es un actuador electromecánico que opera en dos estados mecánicos y conserva su estado sin consumo de energía. Gracias a sus características, este tipo de solenoide se utiliza ampliamente en actuadores lineales compactos de baja potencia y en otros tipos de dispositivos de posicionamiento.
Los solenoides de CC necesitan alimentación continua a la bobina para mantener el estado activado. En cambio, los solenoides biestables suelen funcionar mediante el enclavamiento magnético de la posición del actuador una vez finalizado el pulso eléctrico.
La segunda señal eléctrica mueve el actuador al otro estado.
Este principio ofrece numerosas ventajas en dispositivos alimentados por batería, sistemas de control de acceso, cerraduras electrónicas, automatización industrial, equipos médicos, dispositivos de medición, dispositivos de seguridad y en muchas otras aplicaciones que requieren suministro eléctrico solo en momentos de cambio de estado.
Una solución de ingeniería para solenoides biestables con enclavamiento considera parámetros de fuerza, rendimiento de retención magnética, energía de pulso, diseño de la bobina, carga mecánica, temperatura, tolerancia, vida útil, electrónica de control y entorno operativo. La siguiente guía describe todos estos aspectos.
1. ¿Qué es un solenoide de enclavamiento biestable y cómo funciona?
Un solenoide sirve para convertir la energía eléctrica en energía mecánica de forma lineal.
La corriente que fluye a través de la bobina crea el campo magnético, que interactúa con el circuito magnético y genera una fuerza sobre el actuador móvil (armadura o émbolo).
En un solenoide de retorno por resorte convencional, la interrupción de la alimentación eléctrica permite que el resorte o la carga externa devuelvan el émbolo a su posición inicial.
Pero un solenoide de enclavamiento biestable funciona de forma opuesta.
Muestra dos estados mecánicos estables. Una vez que el actuador alcanza uno de estos estados, el sistema magnético ayuda a mantenerlo sin necesidad de una corriente continua en la bobina.
La segunda señal eléctrica enviada por el sistema de control cambia el estado del actuador. Generalmente, esto implica cambiar la polaridad de la bobina según el diseño del circuito magnético.
Esto significa que la mayor parte de la energía se consume en el cambio de posición.
Esto resulta muy beneficioso para el funcionamiento biestable, ya que el dispositivo pasa la mayor parte del tiempo en un estado y rara vez cambia de posición.
2. Las diferencias entre las enclavamiento simple vs solenoides de enclavamiento biestables
Los ingenieros deben conocer la diferencia entre el funcionamiento biestable y el monoestable.
Un solenoide monoestable presenta una única posición estable primaria. Cuando la fuerza electromagnética desaparece, el resorte u otra fuerza mecánica devuelve el actuador a esa posición.
En un actuador biestable, existen dos posiciones estables.
Veamos como ejemplo un sistema de cierre electrónico.
El primer impulso eléctrico mueve el pasador de bloqueo a su posición de bloqueo. Posteriormente, el pasador permanece en su posición incluso cuando finaliza el impulso eléctrico.
Un impulso eléctrico inverso cambia el mecanismo del actuador a la posición desbloqueada, que se mantiene incluso después de que finaliza el impulso eléctrico.
Ninguna de las dos posiciones requiere un suministro de energía continuo para mantenerse.
Esta es una de las razones por las que los solenoides de enclavamiento biestables son útiles en dispositivos de baja potencia.
Sin embargo, los diseñadores deben recordar que el actuador mantiene su posición incluso en caso de fallo eléctrico.
3. Determinación del accidente cerebrovascular necesario
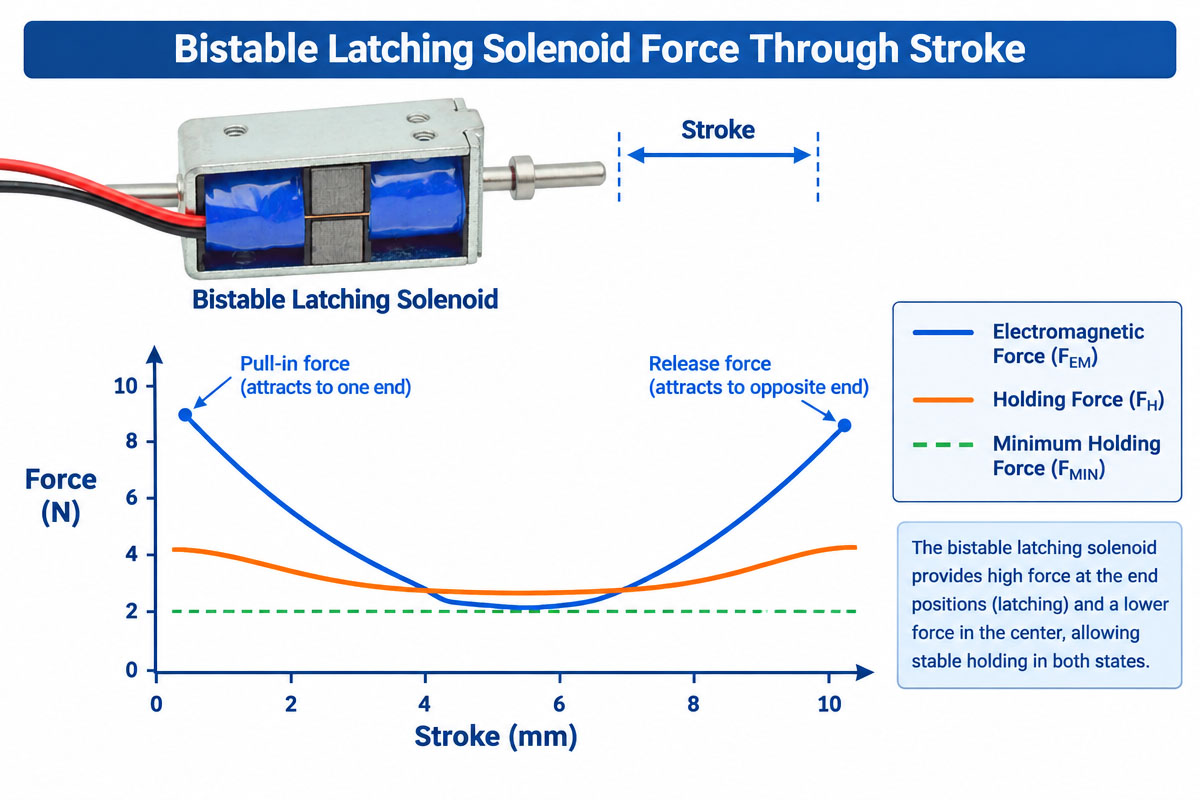
Un trazo es la trayectoria lineal completa desde una posición estable hasta otra.
Para una PA típica, unos pocos milímetros de recorrido pueden ser suficientes, pero algunos mecanismos requieren recorridos más largos.
Los ingenieros no deberían especificar viajes innecesarios.
El impacto del accidente cerebrovascular está aumentando:
Fuerza disponible
Eficiencia del circuito magnético
Dimensiones del solenoide
Peso del émbolo
Response time
Energía eléctrica requerida
Si una cerradura necesita un recorrido de 4 mm, diseñar un recorrido más largo aumenta el tamaño o la eficiencia del solenoide sin necesidad alguna.
Durante el diseño de un solenoide de enclavamiento biestable, los ingenieros deben conocer el mecanismo mecánico completo y determinar el valor mínimo de carrera con las tolerancias adecuadas.
4. Evaluación de la fuerza del solenoide de enclavamiento biestable a lo largo de la carrera.
Un solenoide normalmente no muestra una fuerza constante durante todo su recorrido.
La fuerza electromagnética disponible depende de la posición del émbolo y del entrehierro magnético.
En cualquier caso, esto puede hacer que la especificación de fuerza sea engañosa.
Supongamos que la aplicación requiere lo siguiente:
carrera—6 mm
Fuerza de arranque: 8 N
fuerza intermedia—12 N
fuerza final—20 N
En tal caso, si el solenoide solo puede proporcionar 20 N al final de la carrera, pero no puede proporcionar los 8 N necesarios para comenzar a moverse, no puede funcionar correctamente.
Por lo tanto, siempre que sea posible, los ingenieros deberían consultar el gráfico de fuerza/desplazamiento.
Además, la carga mecánica debe incluir:
fuerza de la primavera
fricción.
gravedad
resistencia del enlace
sellado perfecto
tolerancia mecánica
acelerador
efectos de la contaminación
El solenoide de enclavamiento biestable seleccionado debe ser capaz de proporcionar la fuerza suficiente en todo el rango de funcionamiento, no solo en un punto determinado.
5. Comprensión de la fuerza de sujeción magnética
La fuerza de actuación no es igual a la fuerza de sujeción.
La fuerza de accionamiento mueve el émbolo. Pero la fuerza de retención mantiene la posición requerida una vez finalizado el pulso eléctrico.
En el diseño biestable, el rendimiento de retención es probablemente el principal parámetro de ingeniería.
La fuerza necesaria para sujetar depende de la aplicación.
Un pequeño mecanismo de conmutación interno requiere relativamente poca fuerza para mantenerse en su lugar. Pero una cerradura pesada o un mecanismo industrial requiere mucha más.
Los ingenieros deben saber si las cargas externas, las vibraciones, los golpes, los resortes o las tolerancias mecánicas superan la fuerza de sujeción magnética.
Por lo tanto, el circuito magnético del solenoide de enclavamiento biestable debe diseñarse teniendo en cuenta tanto el movimiento como la retención de la posición.
Esto es especialmente cierto en el caso de los productos de seguridad, ya que la validación del rendimiento siempre debe realizarse en todo el mecanismo.
6. Elección de la tensión de funcionamiento
Los voltajes de funcionamiento de CC comunes pueden ser:
3 VDC
5 VDC
6 VDC
9 VDC
12 VDC
24 VDC
Existen otros voltajes de bobina disponibles.
La elección del voltaje debe coordinarse con la arquitectura eléctrica del producto.
Sin embargo, el voltaje por sí solo no es un criterio para la selección de un solenoide por parte de los ingenieros.
Los parámetros eléctricos importantes son
voltaje: potencial suministrado a la bobina
La resistencia de la bobina, junto con el voltaje aplicado, determina el comportamiento de la corriente.
afecta a la fuerza electromagnética y al consumo de energía.
Duración del pulso: define cuánto tiempo permanece energizada la bobina durante la actuación.
energía por pulso: confirma que hay suficiente trabajo mecánico para realizar la transición
La corriente eléctrica y la energía pulsada son especialmente importantes en los sistemas alimentados por baterías.
7. Optimización de la duración del pulso del solenoide de enclavamiento biestable
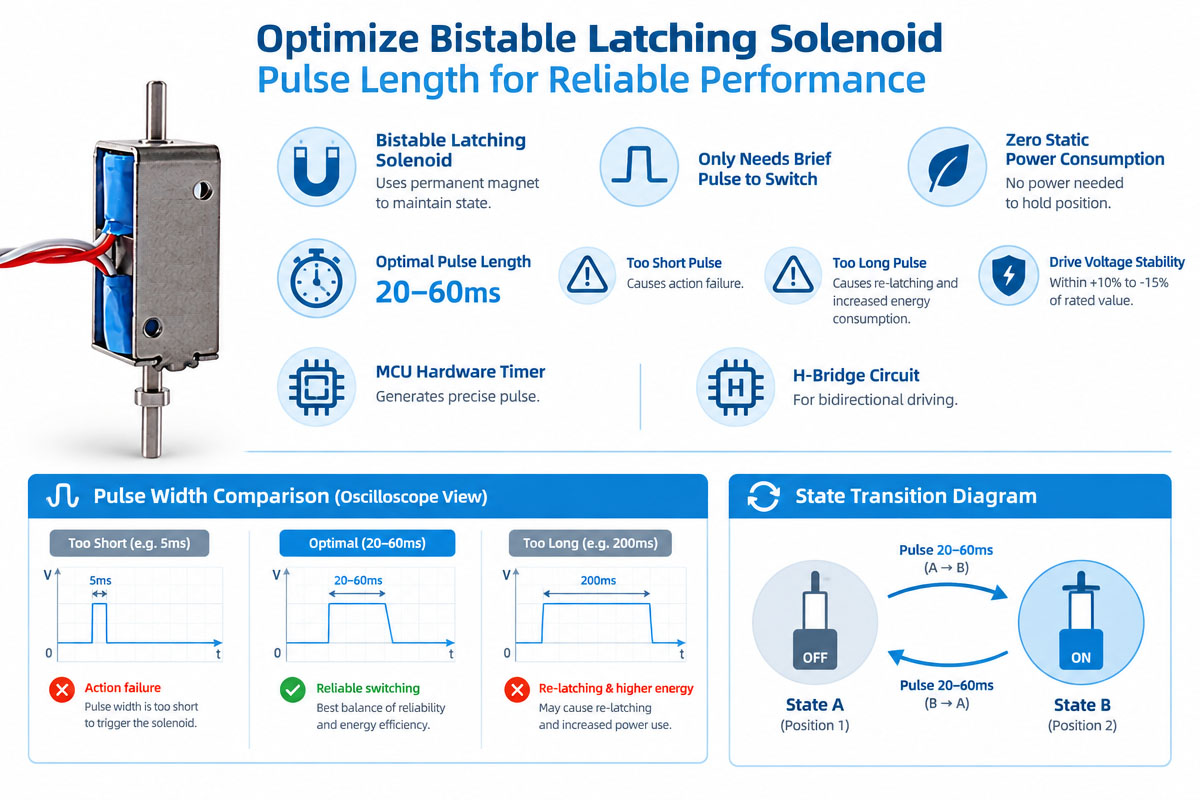
Una de las principales ventajas de ingeniería de este diseño biestable es que la bobina no requiere alimentación continua para mantenerse en un estado estable.
También es posible utilizar pulsos cortos para cambiar la posición del actuador.
Por ejemplo, una aplicación puede funcionar con:
Voltaje: 12 V CC
duración del pulso: 100 ms
Frecuencia de funcionamiento: 20 veces al día.
Para otras aplicaciones, se requiere una duración de pulso de 300 ms debido a una carga mecánica más pesada o una carrera más larga.
La duración del pulso depende de la bobina, el circuito magnético, la carga mecánica, la carrera, el voltaje y la corriente disponible.
Si el pulso es demasiado corto, es posible que el solenoide de enclavamiento biestable no complete su movimiento.
Pero un pulso más largo desperdicia energía y provoca un calor excesivo.
Las pruebas de prototipos deben establecer una duración de pulso fiable en las peores condiciones, no solo el pulso de trabajo mínimo en una sola muestra.
8. Presta atención a la inversión de polaridad y a la electrónica de control.
Muchos solenoides biestables cambian de estado invirtiendo la polaridad de la corriente que circula por la bobina.
Esto significa que la electrónica de control debe ser capaz de controlar la polaridad.
Dependiendo de la arquitectura del producto, los ingenieros deberían utilizar un puente H o un circuito de conmutación similar.
El diseño de la electrónica de accionamiento debe basarse en
voltaje de la bobina
corriente máxima
duración del pulso
frecuencia de cambio
proceso inductivo
necesidades de protección
batería o fuente de alimentación disponible
Se debe prestar especial atención a las cargas inductivas cuando se interrumpe la corriente.
Un solenoide de enclavamiento biestable y su electrónica de control deben desarrollarse como un único sistema, no como elementos separados.
En condiciones de batería baja o de voltaje extremo, el funcionamiento mecánico puede resultar poco fiable si la electrónica de accionamiento eléctrico no puede proporcionar suficiente corriente.
9. Evaluación de los requisitos de potencia y energía
Para aplicaciones de baja potencia, la corriente instantánea no es el único parámetro a tener en cuenta; los ingenieros también deben considerar la energía por operación.
Un actuador biestable puede consumir una corriente relativamente alta durante un corto período de tiempo, gastando poca energía total por día debido a la ausencia de la corriente de mantenimiento.
Significa que es atractivo para:
Cerraduras inteligentes (a pilas)
Dispositivos IoT
Equipo portátil
Taquillas electrónicas:
Sistemas de control remoto
Los medidores inteligentes
Automatizaciones conscientes de los requisitos energéticos
Al seleccionar un solenoide de enclavamiento biestable, los ingenieros deben estimar el consumo energético diario total, incluyendo la duración típica del pulso y el número de operaciones.
Además, los ingenieros deben comprobar la relación voltaje-resistencia de la batería en el peor de los casos, así como su resistencia interna. Una batería nueva puede presentar características de voltaje diferentes al final de su vida útil.
10. Compruebe el rendimiento térmico del solenoide de enclavamiento biestable.
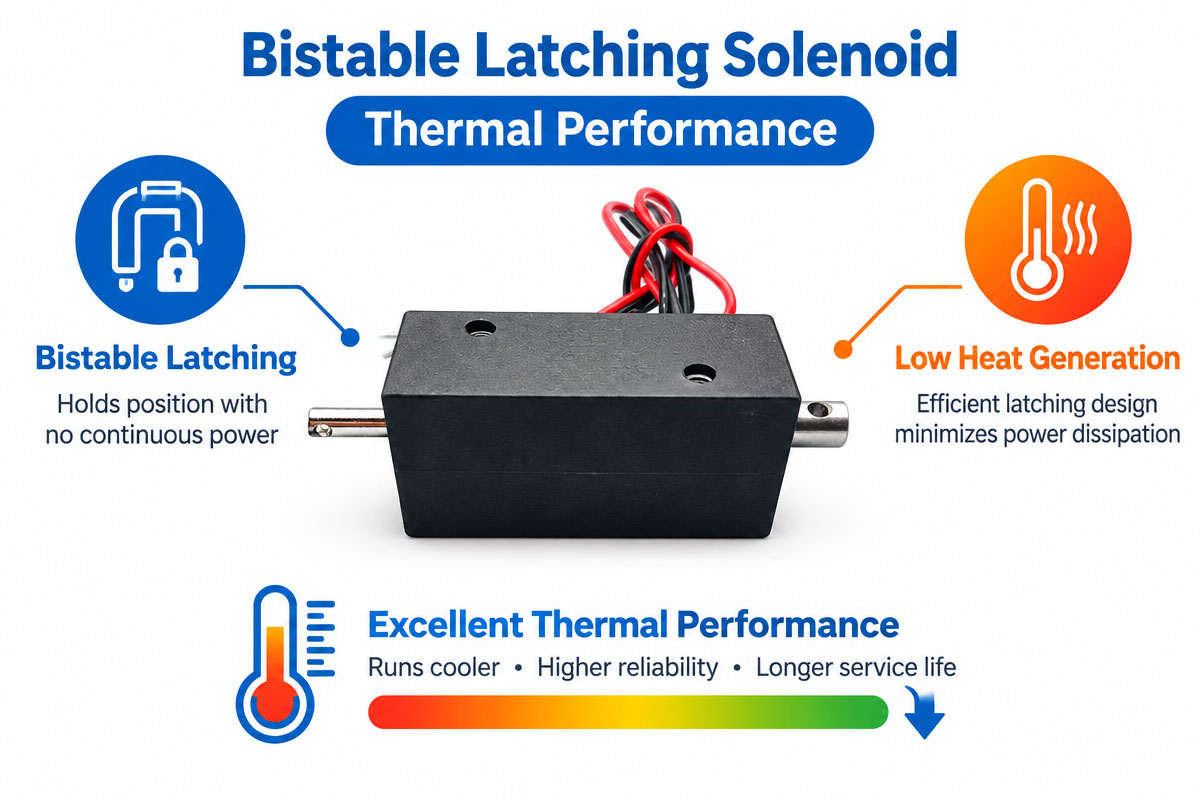
Se pueden obtener ventajas térmicas adecuadas con los solenoides biestables, ya que se les suministra electricidad durante un corto período de tiempo.
Los pulsos cortos no implican necesariamente que la temperatura pueda ignorarse siempre.
La temperatura se convertirá en un problema cuando:
La duración del pulso es demasiado larga.
La frecuencia de funcionamiento es alta.
El voltaje supera el valor de diseño.
La temperatura ambiente es alta.
La carcasa del actuador es
Refrigeración limitada
La resistencia de las bobinas depende de la temperatura.
Por lo tanto, es importante probar el actuador a la frecuencia de funcionamiento y temperatura ambiente más altas.
Un solenoide de enclavamiento biestable diseñado correctamente debería proporcionar la fuerza de accionamiento adecuada en cualquier rango de temperatura.
11. Ten en cuenta el tiempo de respuesta.
En ocasiones se requieren cambios de estado rápidos, pero en otros casos también se necesita una respuesta lenta y un funcionamiento silencioso.
El tiempo de respuesta puede depender de:
Longitud de la carrera
Peso del émbolo.
Tensión de alimentación
Propiedades de las bobinas
Estres mecanico
Tensión del resorte (fuerza del resorte)
Fricción (n)
Fuerza de sujeción de los imanes
Diseño del controlador
La energía eléctrica adicional puede ser útil en algunas situaciones, pero, por otro lado, puede aumentar el impacto, el ruido y la generación de calor.
Por lo tanto, existe la necesidad de optimizar la ingeniería.
Si la precisión es fundamental, entonces se deben medir tanto la sincronización eléctrica como la mecánica.
12. Diseño de una larga vida útil para el solenoide de enclavamiento biestable.
Un actuador que ha superado 100 ciclos de laboratorio no es necesariamente apto para la producción en masa.
Existen aplicaciones en las que el número de ciclos puede ser de cientos de miles o incluso millones.
El desgaste puede aparecer en:
Guía del émbolo
Topes mecánicos
Ejes.
Resortes
Enlaces
Superficies de contacto
La carga lateral puede causar problemas graves.
Un solenoide de enclavamiento biestable está diseñado normalmente para movimiento lineal axial.
Si el mecanismo del cliente genera una carga lateral elevada en el émbolo, los efectos de la fricción y el desgaste pueden aumentar considerablemente.
Por lo tanto, una buena alineación mecánica es imprescindible.
Siempre que sea posible, la prueba del ciclo de vida debe realizarse bajo las mismas condiciones de carrera, carga, voltaje, duración del pulso, frecuencia, temperatura y montaje que en el producto final.
13. Control de ruido e impacto mecánico
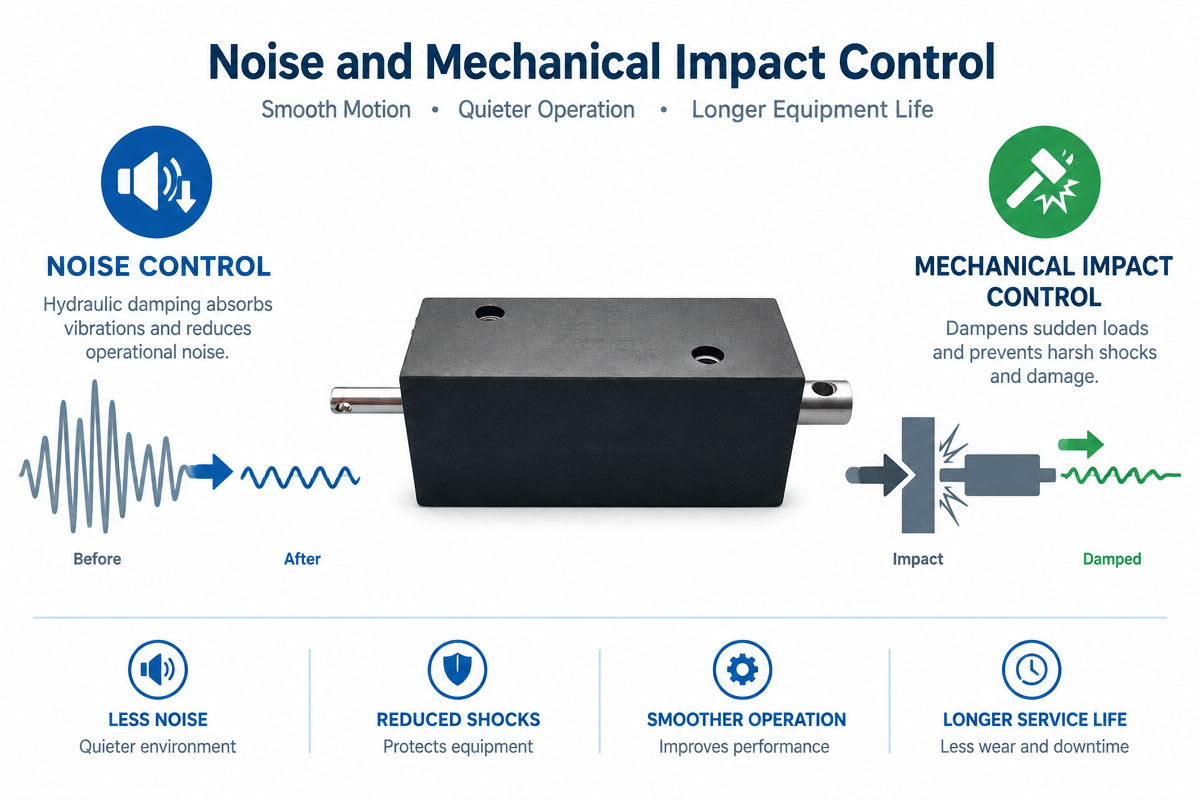
La activación del solenoide puede provocar un clic audible debido al contacto del émbolo con los topes al final de su recorrido.
Puede ser aceptable en equipos industriales, pero no en productos médicos, para el hogar inteligente, equipos de oficina o sistemas de control de acceso de alta gama.
Las fuentes de ruido pueden ser:
Efecto émbolo
Efecto de parada (mecánico)
Exceso de franqueo
Resonancia de la vivienda
Efecto de enlace
Conmutación de alta velocidad
Para minimizar el ruido, puede ser necesario implementar amortiguación mecánica, optimizar las holguras, cambiar la velocidad del émbolo, cambiar los topes o aplicar control por impulsos.
Sin embargo, la amortiguación no debería afectar la capacidad del solenoide de enclavamiento biestable para alcanzar la posición final.
Por lo tanto, existe una compensación entre la minimización del ruido y la fuerza, la velocidad y la fiabilidad.
14. Condiciones ambientales y consideraciones sobre la temperatura
El entorno operativo debe definirse desde el principio.
Las condiciones importantes pueden ser
Temperatura mas baja
Temperatura más alta
Humedad
Polvo.
Humedad
Vibraciones
choque mecánico y/o
Octubre 2023
Contaminantes
Las bajas temperaturas pueden afectar las propiedades del lubricante y la fricción mecánica.
Las altas temperaturas pueden afectar la resistencia de la bobina y el rendimiento magnético.
El polvo y los contaminantes pueden limitar el movimiento del émbolo.
El cerramiento completo proporciona gran parte de la protección ambiental para aplicaciones en exteriores.
Sin embargo, el solenoide de enclavamiento biestable debe probarse en condiciones que correspondan al producto final.
15. Solenoides de enclavamiento biestables personalizados frente a estándar
Un actuador estándar suele ser el mejor punto de partida, ya que puede reducir el tiempo de ingeniería, el coste de las herramientas y el plazo de entrega de los prototipos.
No obstante, las aplicaciones OEM pueden requerir personalización.
Algunos de los parámetros de personalización típicos son:
VOLTIOS
Resistencia de la bobina
Strokes
Fuerza de activación
fuerza de retención
Geometría del émbolo
Longitud del eje
Dimensiones totales
Desestimado
Spring
Alambres de plomo
Conectores
16. La personalización debe realizarse por razones técnicas claras.
Por ejemplo, si el solenoide de enclavamiento biestable estándar cumple con todos los requisitos excepto la longitud del émbolo, entonces cambiar el émbolo puede ser más económico que rediseñar la estructura magnética desde cero.
La colaboración con el cliente en una fase temprana puede conducir a una solución más eficiente.
- Validación del diseño en la fase de preproducción
La validación de ingeniería debe ser algo más que una simple prueba funcional.
Dependiendo de la aplicación, los ingenieros pueden realizar las siguientes pruebas:
Prueba de fuerza: Mida la fuerza en ciertos puntos de la carrera.
Prueba de fuerza de sujeción: Verifique la estabilidad en ambos estados.
Prueba de voltaje: Realice la prueba con los voltajes mínimo, nominal y máximo esperado.
Prueba de pulso: Verifique el funcionamiento dentro del rango de pulso previsto.
Prueba de temperatura: Prueba de rendimiento en condiciones ambientales extremas.
Prueba de vida útil: Simular el funcionamiento a largo plazo.
Pruebas de vibración y choque: Son necesarias para equipos móviles e industriales.
Prueba de ruido: Es necesaria para productos sensibles al ruido.
Prueba de aplicación: Pruebe el actuador en el producto final.
Un aspecto muy importante es la prueba del solenoide de enclavamiento biestable junto con el mecanismo del cliente, ya que el actuador puede comportarse de manera diferente después de la instalación.
17. Parámetros clave del solenoide de enclavamiento biestable en la solicitud de cotización de ingeniería
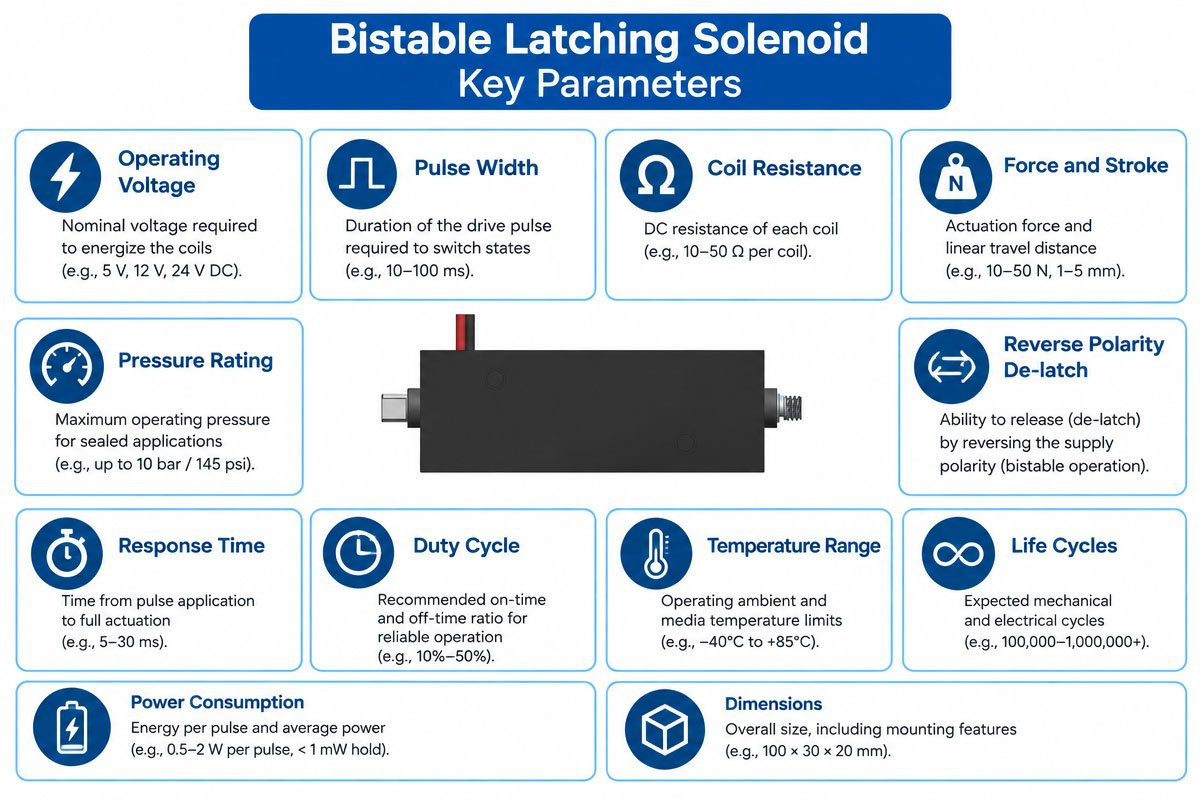
Al solicitar un solenoide nuevo o personalizado, proporcione datos técnicos suficientes para permitir una evaluación adecuada.
Las especificaciones útiles pueden incluir:
Aplicación: Cerradura electrónica
Tipo de solenoide: Biestable con enclavamiento
Voltaje: 12 VCC.
Corriente máxima disponible: 1.2 A
Carrera: 5 mm
Fuerza de arranque: 8N
Fuerza de agarre requerida: 20 N
Duración del pulso: 150-250 ms
Frecuencia máxima: 10 ciclos por minuto
Vida útil prevista: 500,000 ciclos
Rango de temperatura de funcionamiento: -20°C ~ 60°C
Tamaño máximo: 35x25x20 mm
Requisito de bajo nivel de ruido
Cantidad anual: 100,000 unidades
Se puede lograr una ingeniería más eficiente proporcionando archivos CAD, planos de mecanismos, fotografías e información sobre la carga.
Lista de verificación para la selección de ingenieros
Antes de aprobar el diseño, asegúrese de lo siguiente:
La demanda de tratamiento para accidentes cerebrovasculares está bien definida.
Hay potencia suficiente para la carrera de trabajo.
– La fuerza de sujeción es suficiente en ambos estados requeridos.
El voltaje es compatible con el sistema electrónico.
El controlador es capaz de aceptar la corriente máxima.
El ritmo cardíaco es la forma garantizada de moverse.
El control de polaridad está implementado correctamente.
Se comprueba la condición de batería baja.
El rendimiento térmico es bueno.
El tiempo de respuesta cumple con los requisitos del sistema.
La alineación mecánica evita la sobrecarga por carga lateral.
Se tienen en cuenta las condiciones ambientales.
El ruido es aceptable.
Su vida útil está comprobada.
Se tiene en cuenta la tolerancia de producción.
Se prueba el conjunto completo.
18. Resumen
Un solenoide de enclavamiento biestable es una solución energéticamente eficiente para aplicaciones que requieren dos posiciones mecánicas estables y una baja fuerza de sujeción.
La principal ventaja de ingeniería del solenoide biestable es simple: la energía eléctrica se utiliza principalmente para cambiar de estado, no para mantenerlo.
Sin embargo, la correcta implementación del actuador va mucho más allá de simplemente seleccionar el voltaje adecuado.
Los ingenieros deben evaluar la fuerza a lo largo de la carrera, la fuerza de sujeción, la energía del pulso, el control de polaridad, la electrónica del controlador, la temperatura, la carga mecánica, el tiempo de respuesta, las condiciones ambientales y la vida útil.
Además, el actuador y el mecanismo del cliente deben considerarse como un único sistema electromecánico.
Para aplicaciones OEM, es necesario realizar pruebas de prototipos en condiciones realistas.
Los ingenieros deben probar la tensión mínima y máxima, las temperaturas extremas, la carga mecánica, las tolerancias de producción y la frecuencia de funcionamiento prevista.
Cuando se diseña y valida adecuadamente, la tecnología biestable proporciona una actuación lineal fiable con un menor consumo de energía y una mejor gestión energética.
19: Preguntas frecuentes sobre el enclavamiento biestable
Soluciones de ingeniería de solenoides
1. ¿Qué es un solenoide de enclavamiento biestable?
Un solenoide de enclavamiento biestable es un actuador electromagnético que tiene dos estados estables.
Puede mantenerse en la posición elegida incluso después de que finalice el pulso eléctrico, reduciendo o eliminando así la necesidad de una corriente de mantenimiento continua.
2. ¿Cómo funciona un solenoide de enclavamiento biestable?
La armadura, o émbolo, se mueve por el campo magnético generado por la corriente eléctrica que pasa a través de la bobina.
El cierre magnético mantiene la posición elegida tras la interrupción del suministro eléctrico.
El actuador puede cambiarse al otro estado estable mediante un pulso eléctrico.
3. ¿Un solenoide biestable requiere alimentación constante?
En términos generales, la alimentación de la bobina no tiene por qué ser continua para mantener la posición estable.
El principal uso de la energía eléctrica es el cambio de estados.
El comportamiento exacto depende del diseño magnético y mecánico del actuador.
4. ¿Cuál es la diferencia entre un solenoide biestable y un solenoide ordinario?
Un solenoide de retorno por resorte común generalmente regresa a la posición de reposo cuando se interrumpe la alimentación eléctrica.
Un solenoide biestable puede mantenerse en una de dos posiciones estables sin necesidad de un suministro continuo de energía.
5. ¿Por qué se necesita un solenoide de enclavamiento biestable para productos alimentados por batería?
La energía eléctrica se utiliza principalmente durante los cambios de estado, lo que conlleva una reducción del consumo medio de energía en las aplicaciones que permanecen en una misma posición durante mucho tiempo.
Esto resulta útil para cerraduras inteligentes, equipos portátiles, productos de IoT y otros sistemas alimentados por batería.
6. ¿Cómo selecciono la fuerza adecuada del solenoide?
Debes calcular la carga a lo largo de toda la carrera, incluyendo los resortes, la fricción, la gravedad, las fuerzas de articulación y la aceleración.
A continuación, evalúe la relación entre la fuerza del actuador y la carrera, y tenga en cuenta el margen de ingeniería adecuado.
7. ¿Cuál es la fuerza de sujeción del solenoide biestable?
Fuerza de retención: la fuerza que mantiene el actuador en su posición de enclavamiento después de la interrupción de la alimentación de la bobina.
Debe considerarse por separado de la fuerza electromagnética con la que se mueve el émbolo.
8. ¿Un solenoide de enclavamiento biestable requiere polaridad inversa?
Muchos diseños cambian el estado invirtiendo la polaridad de la corriente.
Los detalles del control dependen del diseño magnético y de la bobina.
Por lo tanto, el circuito controlador debe diseñarse para el actuador seleccionado.
9. ¿Qué duración debe tener el pulso eléctrico?
La duración del pulso depende del voltaje, la corriente, la longitud de la carrera, la carga mecánica, las propiedades de la bobina y el diseño magnético.
Debe tener la longitud suficiente para mover el émbolo de forma fiable incluso en las peores condiciones, sin un consumo innecesario de energía ni sobrecalentamiento.
Los solenoides biestables son, en efecto, personalizables.
Sí.
Parámetros como el voltaje, la resistencia de la bobina, la carrera, la fuerza, la fuerza de sujeción, la geometría del émbolo, las dimensiones, el montaje, el cableado, los conectores, etc., pueden personalizarse en función de las capacidades de fabricación y los requisitos de la aplicación.
10. ¿Cuáles son las aplicaciones típicas de los solenoides de enclavamiento biestables?
Entre sus aplicaciones típicas se incluyen cerraduras inteligentes, sistemas de control de acceso, automatización industrial, equipos médicos, carcasas electrónicas, dispositivos de medición, mecanismos de seguridad, equipos portátiles y otros sistemas electromecánicos de baja potencia.
11. ¿Qué pruebas deben realizar los ingenieros antes de la producción en masa?
Los ingenieros deben comprobar la fuerza, el recorrido, la fuerza de sujeción, los voltajes mínimo y máximo, la duración del pulso, la temperatura, la vida útil, la alineación mecánica, la vibración, el ruido y el rendimiento ambiental.
Las pruebas finales deben realizarse con el actuador montado en el producto final.


