


Cách chọn giá đỡ từ tính tự động hóa
Việc lựa chọn giá đỡ từ tính tự động phù hợp được thực hiện dựa trên phôi gia công, máy móc, môi trường hoạt động và lực từ yêu cầu.
1. Xác định vật liệu của phôi
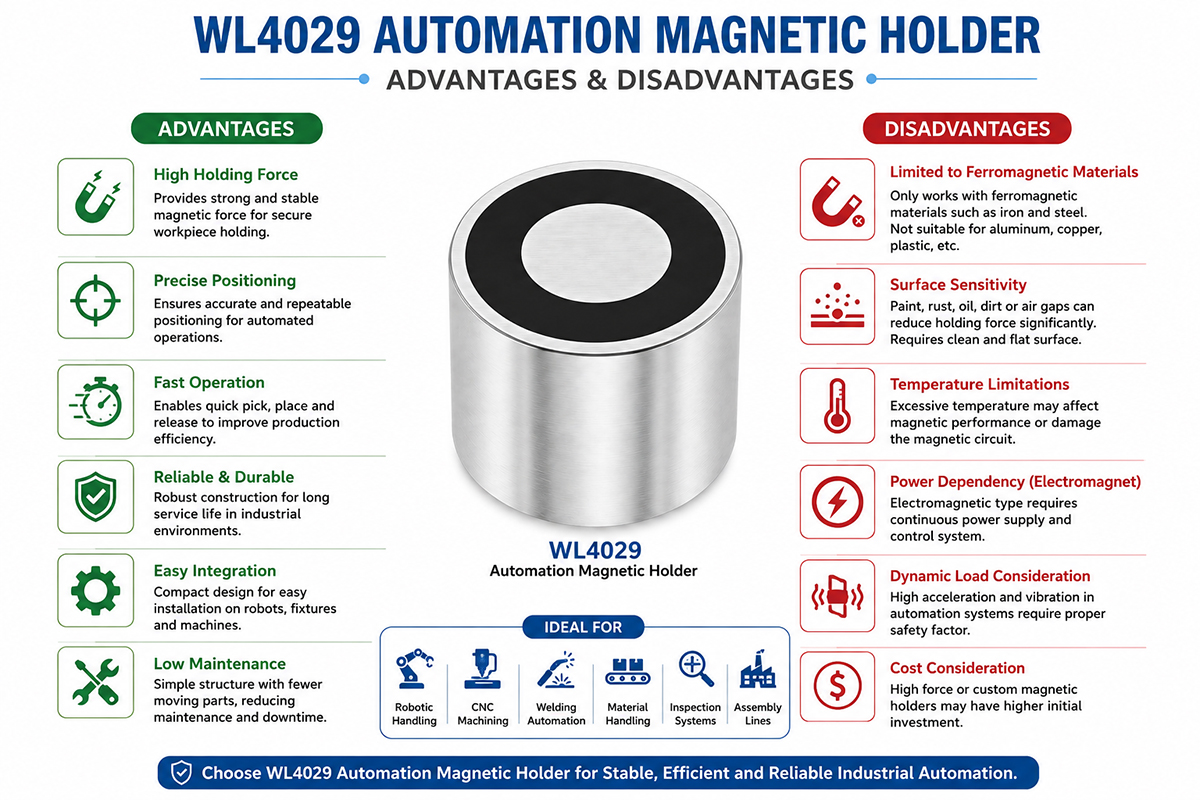
Cần phải xác định xem linh kiện đó có phải là vật liệu từ tính hay không. Thông thường, thép và sắt là vật liệu từ tính, nhưng nhôm, đồng, nhựa và nhiều loại thép không gỉ thì không.
2. Xác định lực giữ cần thiết
Hãy tìm hiểu xem giá đỡ phải chịu tải trọng bao nhiêu trong quá trình nâng, gia tốc, rung động và chuyển động. Trọng lượng tĩnh của chi tiết không đủ để đánh giá. Cần tính đến biên độ an toàn.
3. Kiểm tra tình trạng bề mặt
Bề mặt nhẵn và sạch luôn mang lại khả năng kết nối từ tốt hơn. Bất kỳ sự hiện diện nào của sơn, rỉ sét, dầu mỡ, khe hở, độ cong và độ nhám đều làm giảm hiệu suất giữ.
4. Hoạt động điện từ hoặc hoạt động thường trực
Sử dụng bộ kẹp từ tính vĩnh cửu để giảm tiêu thụ điện năng. Bộ kẹp điện từ hữu ích khi cần điều khiển điện tự động việc gắn và nhả bộ kẹp.
5. Cân nhắc tốc độ tự động hóa
Gia tốc, giảm tốc, rung động và thay đổi hướng đột ngột trong robot và các thiết bị tự động hóa khác gây thêm ứng suất lên phôi. Bộ giữ từ tính phải đảm bảo giữ chặt phôi trong suốt toàn bộ quá trình.
6. Kiểm tra các yêu cầu lắp đặt
Trước khi chọn giá đỡ, hãy xem xét các lỗ lắp đặt, kiểu bắt vít, kích thước, đường đi của dây cáp, giao diện bộ truyền động và không gian lắp đặt có sẵn.
7. Đánh giá môi trường hoạt động
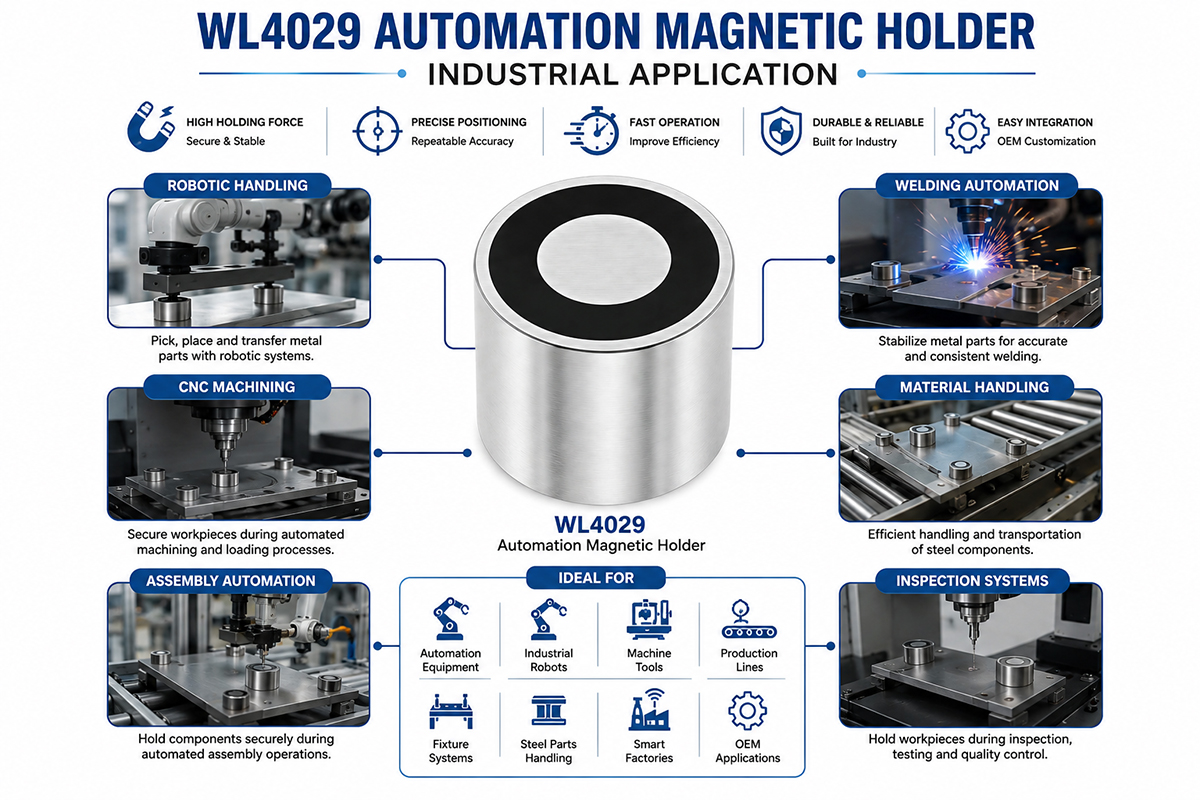
Cần lưu ý đến nhiệt độ, bụi, độ ẩm, dầu mỡ, rung động, tia lửa hàn và các yếu tố môi trường khác. Chọn phương pháp thi công phù hợp với môi trường.
8. Cân nhắc chu kỳ hoạt động
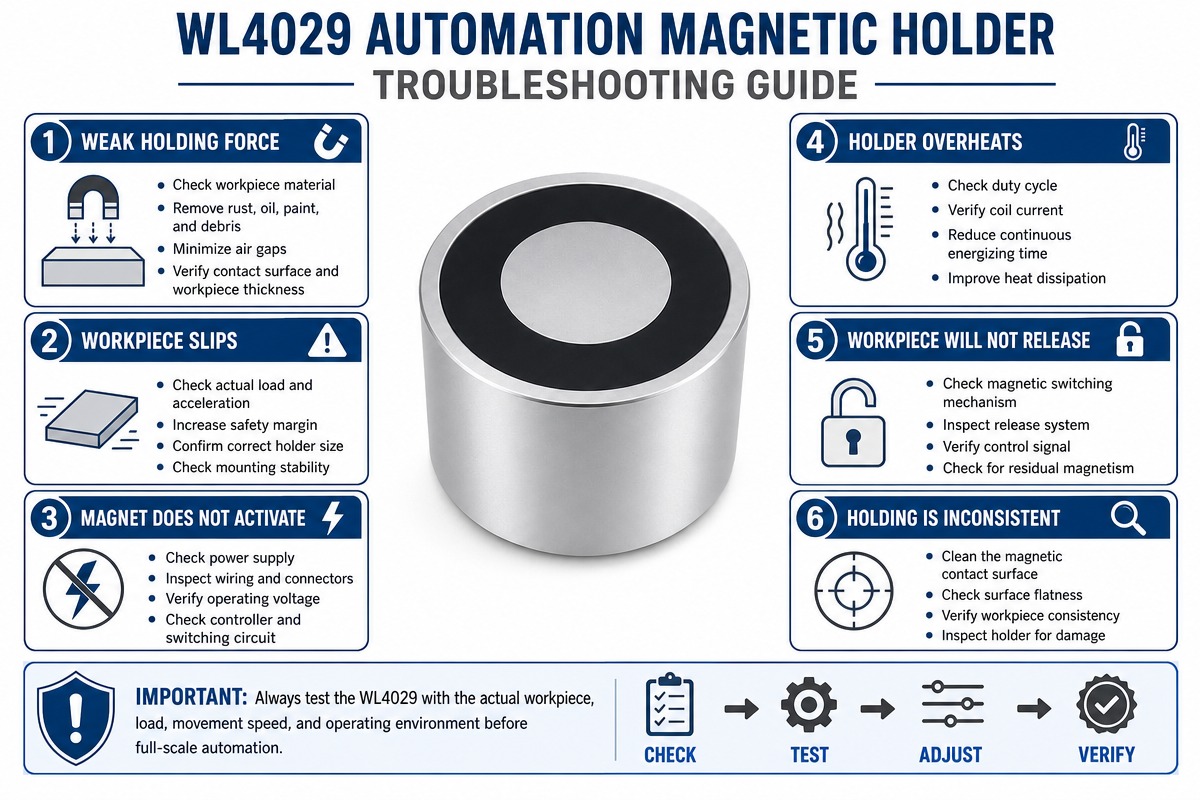
Đối với các hệ thống điện từ, cần tính toán điện áp hoạt động, dòng điện, thời gian cấp điện, thời gian nhả điện và chu kỳ làm việc để tránh quá nhiệt.
9. Rà soát các yêu cầu an toàn
Chọn hệ số an toàn phù hợp và ước tính điều kiện giữ phôi trong trường hợp mất điện, dừng khẩn cấp và trục trặc thiết bị.
10. Tùy chỉnh OEM
Thiết bị tự động hóa có thể yêu cầu mạch từ, cấu trúc lắp đặt, kích thước, giao diện với cảm biến hoặc cơ chế chuyển mạch được thiết kế riêng, nhằm đạt hiệu suất tốt hơn so với sản phẩm tiêu chuẩn.
Những sai lầm trong thiết kế giá đỡ từ tính trong tự động hóa: Mẹo tránh sai lầm
Lực giữ không chỉ được tính toán dựa trên trọng lượng của phôi.
Chuyển động của robot gây ra gia tốc và rung động; đừng quên điều đó.
Không phải tất cả các loại thép không gỉ đều có tính siêu từ.
Khoảng hở giữa cực từ và phôi cần được giảm thiểu tối đa.
Hãy hình dung về sơn, rỉ sét, dầu mỡ, cặn bẩn và độ nhám của bề mặt.
Đừng tiết kiệm không gian lắp đặt bằng cách sử dụng nam châm nhỏ.
Cung cấp hệ số an toàn cho các ứng dụng động.
Kiểm tra hiện tượng nóng lên của cuộn dây điện từ khi hoạt động liên tục.
Kiểm tra xem nguồn điện có phù hợp với điện áp của thiết bị hay không.
Thiết kế phần cứng lắp đặt và đường dẫn tải phù hợp.
Hãy nghĩ đến các tình huống dừng khẩn cấp và mất điện.
Không sử dụng hệ thống từ tính ở nhiệt độ cao nếu nó không được thiết kế cho điều kiện đó.
Kiểm tra độ chắc chắn của giá đỡ với chi tiết gia công thực tế.
Kiểm tra khả năng giữ chắc dưới gia tốc và độ rung thực tế.
Hãy nghĩ đến các cảm biến khi cần xác nhận vị trí giữ phôi tự động.
Để lại đủ không gian cho robot di chuyển và thả phôi.
Bảo vệ cáp và đầu nối khỏi hư hại trong môi trường công nghiệp.
Hãy đảm bảo rằng giá đỡ từ tính không gây nhiễu cho bất kỳ cảm biến hoặc thiết bị điện tử nào ở gần đó.
Thử nghiệm nguyên mẫu trước khi sản xuất hàng loạt.
Xác định các thông số kỹ thuật về cơ khí, điện và hiệu năng cho các dự án OEM trước khi thiết kế.


