Pang-industriyang Awtomatikong Magnetikong Hawakan Ligtas na Hawakan
Awtomatikong Magnetikong Hawakan para sa Sistema ng Paghawak ng Materyal
Automation Magnetic Holder para sa mga Industrial Workstation
Automation Magnetic Holder para sa mga Fixture ng Assembly Line
Maaasahang Automation Magnetic Holder para sa Industrial Line
Awtomatikong Magnetikong Hawakan para sa Awtomatikong Produksyon

WL4029 Automation Magnetic Holder para sa mga Pangangailangan sa Automation ng Pabrika

Ang automation magnetic holder ay isang magnetic workholding tool na ligtas na humahawak, nagpoposisyon, o naghahatid ng mga ferromagnetic metal component sa automated mode. Maaari itong isama sa isang CNC machine, assembly machine, conveyor system, welding station, inspection machine, at material handling machine. Maaari itong maging isang permanent magnet holder, isang electromagnetic holder, o pareho, depende sa disenyo nito.

Pangunahin itong ginagamit upang matiyak ang maaasahang paghawak nang hindi gumagamit ng mga mekanikal na clamp o fixture. Pinapabuti ng magnetic holder automation ang kahusayan ng produksyon sa pamamagitan ng pagbabawas ng oras ng pag-setup, pagbibigay ng paulit-ulit na pagpoposisyon, at pagpapagana ng mabilis na paghawak sa bahaging metal. Ito ay lalong epektibo pagdating sa paulit-ulit na pagpulot, pagpoposisyon, paglilipat, o paghawak ng mga bahaging bakal o bakal. Ang pagpili ng holder ay dapat na angkop kaugnay ng puwersa ng paghawak, materyal ng workpiece, kondisyon ng ibabaw, temperatura ng pagpapatakbo, pagkakabit, duty cycle, at bilis ng proseso ng automation.

Paglalarawan ng Magnetic Automation Holder

Ang automation magnetic holder ay isang magnetic tool na ginagamit sa automated na makinarya para sa paghawak, pagpoposisyon, at pagdadala ng mga ferromagnetic component. Lumilikha ito ng magnetic attraction sa pagitan ng gumaganang ibabaw ng holder at ng isang ferromagnetic work piece na gawa sa bakal o bakal. Maaaring gumamit ang holder ng permanenteng magnet upang lumikha ng tuluy-tuloy na atraksyon o electromagnetics kung may pagnanais na gumamit ng kuryente para sa pag-activate at pagpapakawala. Ang mga automation magnetic holder ay karaniwang ginagamit sa mga robotic arm, CNC fixture, assembly machine, conveyor system, welding machine, at material handling system. Ang mga holder ay maaaring magbigay ng maaasahang pagpoposisyon at alisin ang pangangailangan para sa mechanical clamping ng bahagi. Maaari nilang mapabuti ang kahusayan ng automated na produksyon.

Ang Papel ng Isang May Hawak ng Magnetic Automation

Gumagana ang isang automation magnetic holder sa pamamagitan ng paglikha ng magnetic field na umaakit at humahawak ng mga ferromagnetic na metal tulad ng bakal at bakal.

Ang proseso ng operasyon ay ang mga sumusunod:

Magnetic activation—ang pagbuo ng magnetic attraction sa pamamagitan ng magnetic circuit.

Pagdiin sa workpiece—ang pagdiin ng hawakan sa ferromagnetic na ibabaw ng workpiece.

Paglikha ng puwersang magnetiko—magnetic flux na dumadaan sa hawakan at sa workpiece at paglikha ng puwersang magnetiko.

Pagpoposisyon o paghawak—ang proseso ng automation ay naglilipat ng bahagi, nagpoposisyon nito, nag-assemble nito, nagwe-weld nito, o nagpoproseso nito.

Ginagamit ang mga mekanikal o magnetikong switch sa mga permanenteng sistemang magnetiko. Inilalabas ng mga electromagnet ang workpiece sa pamamagitan ng pagpatay ng kuryente o pagpapalit ng magnetic circuit.

Paulit-ulit na siklo – pagbabalik ng hawakan sa posisyon ng pagpapatakbo upang ulitin ang awtomatikong siklo ng produksyon.

Ang kahusayan ng paghawak ay nakadepende sa mga puwang sa hangin, kapal ng materyal, kapatagan ng ibabaw, kalinisan, disenyo ng magnet, at mga kondisyon ng pagpapatakbo.

Video ng May Hawakan ng Magnetic Automation

Pagpapakita ng Detalye ng May-ari ng Magnetic Automation

Teknikal na May-ari ng Magnetic Automation

Tatak Teknolohiya ng Weilong Model Number WL4029
Na-rate na Boltahe (V) DC 12V o 24V Na-rate na Power (W) 5-16 W
Mode ng Trabaho: I-on, i-on ang magnet. Holding Force (N) 40 Kgs
tungkulin sa pagtatrabaho 100% Paglaban 100 Ω
Buhay ng Serbisyo 100 Libo-libong Beses certification CE, ROHS, ISO9001,
materyal Superior na Pabahay ng Carbon Steel na Magnet Haba ng Lead Wire (mm) 250 MM
I-install ang Estilo Butas ng Turnilyo Pagpapahintulot sa Dimensyon ± 0.1 MM
Hindi nababasa Wala Pagkakabukod Class B
Hi-Pot Test AC 600V 50/60Hz 2s Puwersang Paghawak na Hindi Nagpapasigla 0
Paggawa Temperatura -10 ° C-100 ° C Duty Cycle 1 100-%
Lalim ng Sinulid (mm) / Kataga ng Pagbabayad TT, o LC sa Paningin
Halimbawang Order Oo. garantiya 2 taon
MOQ 1000 pcs Supply para sa Kakayahang 5000 piraso kada linggo
Oras ng Paghahatid 30 Araw Port of Loading Shenzhen

Bakit kaya napaka-demand ng magnetic holder para sa automation?

Naghahanap ang mga tagagawa ng mga solusyon sa workholding na mas mabilis, mas simple, at mas flexible, at sa gayon ay sumisikat ang mga automation magnetic holder.

Ang pangunahing bentahe ay ang mabilis na paghawak ng mga piraso ng trabaho. Ang magnetikong atraksyon ay maaaring humawak sa mga ito gamit ang mga angkop na bahaging metal, na maiiwasan ang pangangailangan para sa mga kumplikadong mekanikal na aparato sa pag-clamping. Maaari nitong paikliin ang oras ng pagkarga at pagdiskarga ng mga paulit-ulit na operasyon.

Ang mga ito ay lubos ding maginhawa para sa robotic automation. Ang robotic end effector ay maaaring lagyan ng magnetic holder para sa pagbubuhat at pagdadala ng mga bahaging bakal.

Isa pang bentahe ay ang pagpapasimple ng mga kagamitan. Ang magnetic holding ay maaaring angkop para sa ilang aplikasyon dahil sa pag-aalis ng ilang mekanikal na clamp at mga pneumatic na bahagi.

Pinapayagan din ng mga automation magnetic holder ang paulit-ulit na pagpoposisyon, na kinakailangan sa CNC machining, welding, assembly, inspeksyon, at automated material handling.

Ang electromagnetic holder ay mainam para sa awtomatikong pagkontrol, habang ang permanenteng magnetic holder ay nakakatipid ng enerhiyang elektrikal habang hinahawakan.

Dahil mabilis na umuunlad ang mga smart factory at flexible manufacturing system, tumataas ang pangangailangan para sa mga compact at maaasahang workholding component. Ang mga automation magnetic holder ay angkop sa mga pangangailangang ito.

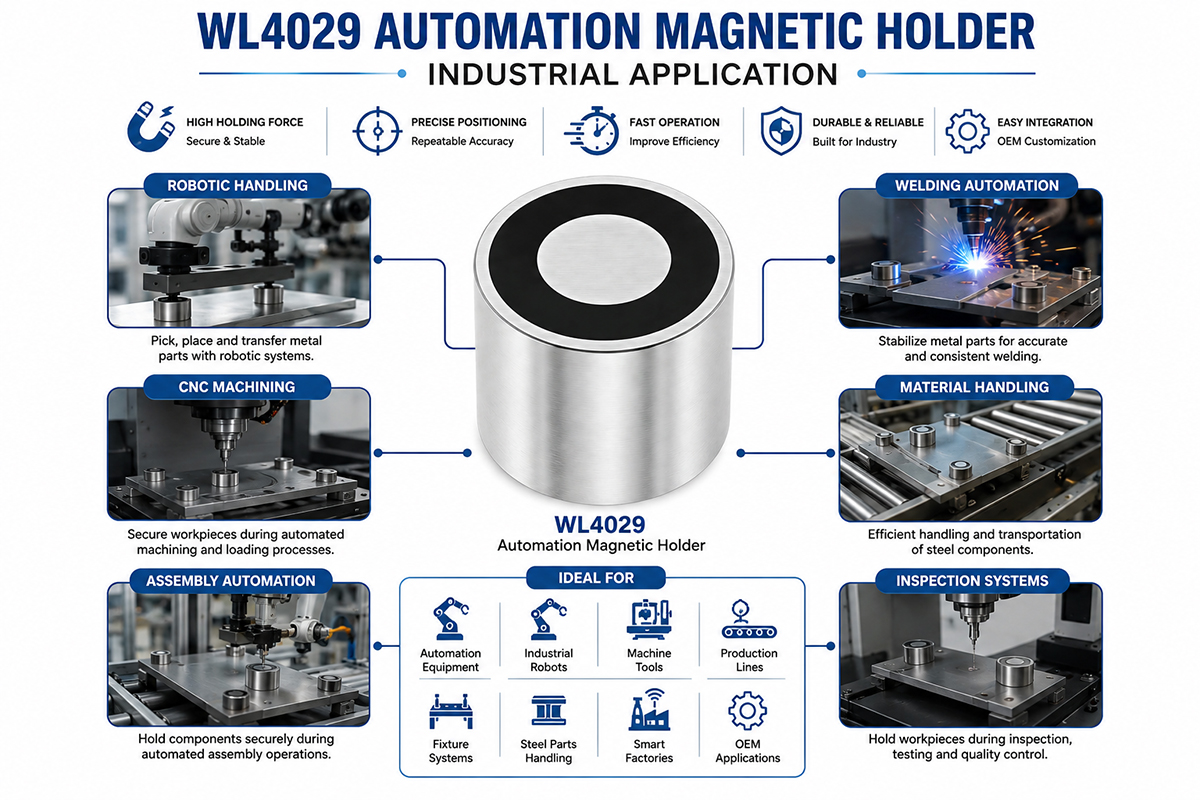
Mga Aplikasyon ng Magnetic Automation Holder

Automation Magnetic Holder para sa mga Aplikasyon ng CNC Machine

Ang mga automation magnetic holder ay malawakang ginagamit sa mga lugar kung saan ang mga ferromagnetic na bahagi ay kailangang ligtas na hawakan, iposisyon, dalhin, o iproseso.

Paggiling (CNC)

Makakatulong ang mga ito sa paghahanap at pag-clamp ng mga bahaging bakal habang nagma-automate ng machining at loading.

Paghawak ng robotics

Maaaring ikabit ang magnetic holder sa robotic arm upang kunin at dalhin ang mga steel plate, bracket, housing, at iba pang metal na bahagi.

Automation sa Welding

Maaari itong gamitin sa mga automated welding station para sa pagpoposisyon ng mga workpiece at pagpapanatili ng mga bahagi sa pare-parehong lokasyon.

produksyon ng Linya

Isinasagawa ang mga operasyon ng pag-assemble gamit ang mga awtomatiko o robotikong kagamitan. Ang mga bahaging metal ay maaaring pansamantalang hawakan gamit ang mga magnetic holder.

Pangasiwaan ng materyal

Ginagamit ang mga ito para sa awtomatikong transportasyon ng mga bahaging bakal mula sa isang istasyon ng produksyon patungo sa isa pa, papunta sa mga conveyor, sa mga lokasyon ng imbakan, at sa mga makinang pangproseso.

System Inspeksyon

Ginagamit ang mga magnetic holder upang mapanatili ang mga bahaging metal sa lugar nito habang nag-iinspeksyon ng dimensyon, machine vision, pagsubok, at pagkontrol ng kalidad.

Kagamitan at Pag-imprenta ng Panlilimbag

Maaari itong gamitin upang awtomatikong pakainin at iposisyon ang mga katugmang bahagi ng sheet metal.

Pag-iimpake at Pag-uuri

Maaaring gamitin ang mga magnetic holder para sa automation ng pag-uuri at paglilipat ng mga ferromagnetic na bahagi.

Mga Pang-industriyang Ilaw

Mainam para sa pag-install sa mga espesyal na kagamitan kung saan kinakailangan ang mabilis na pagkarga at pagbaba ng workpiece.

OEM ng Kagamitan sa Awtomasyon

Maaaring bumuo ng mga pasadyang magnetic holder para sa mga espesyal na makina na may ilang partikular na dimensyon, puwersa, paraan ng pag-mount at switching, o mga interface ng sensor.

Mga Ad at Disbentaha ng Magnetic Automation Holder

Automation Magnetic Holder para sa mga Smart Factory Systems

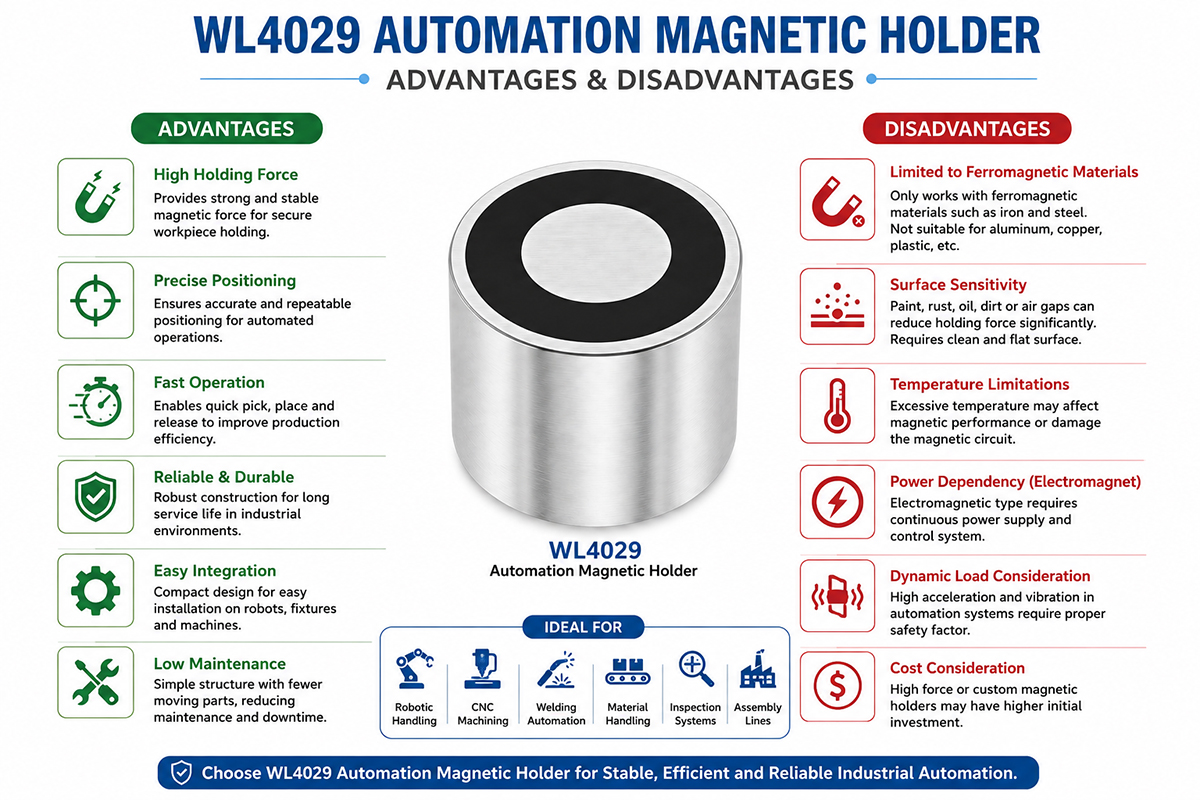
Mga Kalamangan at Disbentaha ng Awtomatikong Magnetikong Hawakan

Mga kalamangan

Mabilis na operasyon: Ang magnetikong atraksyon ay kayang humawak nang mahigpit sa mga angkop na bahaging metal, na kapaki-pakinabang para sa paulit-ulit na mga siklo ng automation.

Mas mababang mekanikal na kumplikado: Sa mga angkop na aplikasyon, ang magnetikong paghawak ay maaaring makabawas sa bilang ng mga mekanikal na clamp at gumagalaw na bahagi.

Madaling pagsasama: Ang mga magnetic holder ay siksik at madaling ikabit sa mga robotic end effector, fixture, conveyor, at automated na makinarya.

Nauulit na pagpoposisyon: Ang mga mahusay na dinisenyong magnetic circuit ay nagbibigay ng nauulit na lokasyon ng workpiece.

Mababang potensyal sa pagpapanatili: Ang mga permanenteng sistemang magnetiko ay may mas kaunting mga bahaging pinapagana ng kuryente sa yugto ng paghawak.

Flexible na paghawak: Minsan, ang isang magnetic holder ay maaaring maglaman ng ilang angkop na bahaging bakal na may iba't ibang heometriya.

Pinahusay na produktibidad: Ang mabilis na proseso ng pagkarga/pagbaba ng karga ay humahantong sa mataas na kahusayan sa produksyon para sa automation.

Mga Disbentaha

Mga limitasyon sa materyal: Ang mga magnetic holder ay angkop para sa mga ferromagnetic workpiece at hindi angkop para sa maraming di-magnetic na materyales.

Sensitibidad sa Ibabaw: Ang kalawang, pintura, langis, pagkamagaspang, kurbada, at mga puwang sa hangin ay nakakabawas sa puwersang humahawak.

Mga limitasyon sa temperatura: Ang labis na init ay nagpapababa sa magnetic performance o nakakasira sa mga electromagnetic na bahagi.

Pagdepende sa kuryente: Ang mga modelong elektromagnetiko ay nangangailangan ng wastong sistema ng suplay at kontrol ng kuryente.

Mga problema sa dinamikong karga: Mga margin ng kaligtasan ng robotic acceleration at vibrations

Natitirang magnetismo: Ang ilang aplikasyon ay maaaring mangailangan ng demagnetization o mga pangalawang pamamaraan sa paghawak pagkatapos ng magnetic holding.

Gabay sa Aplikasyon sa Industriya ng Awtomatikong Magnetic Holder

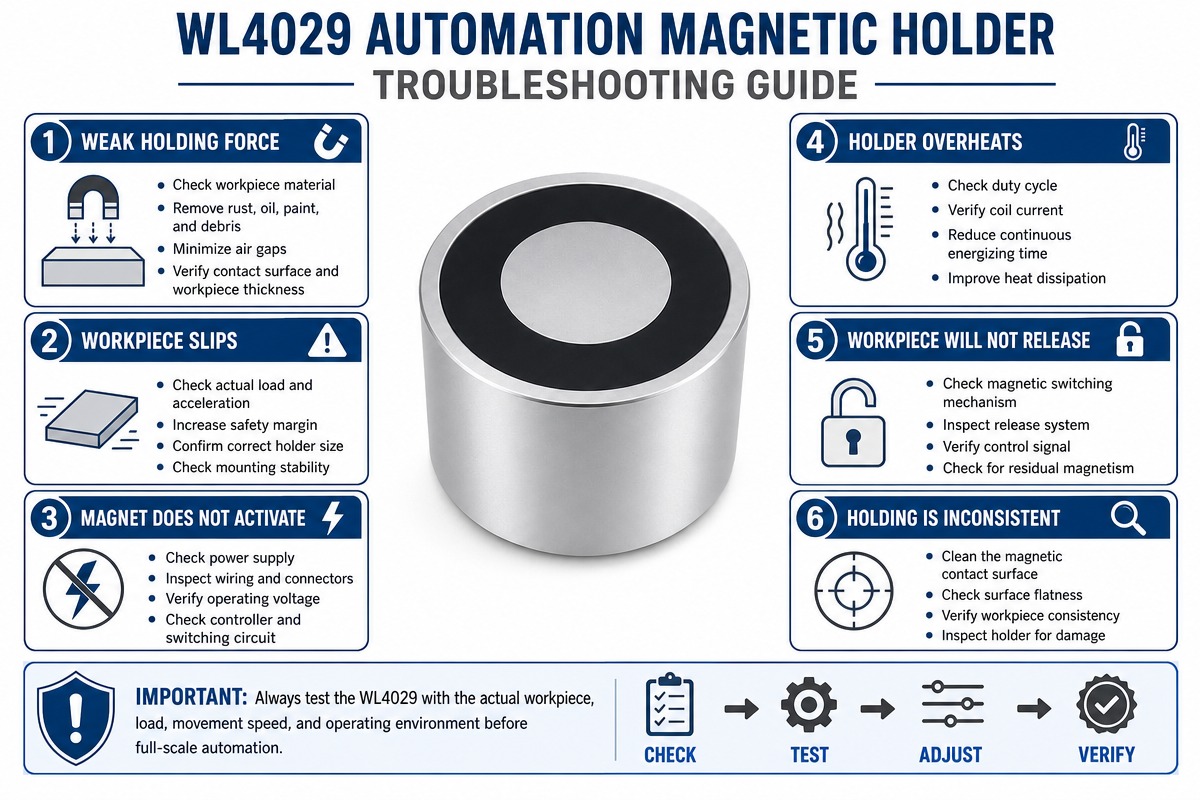
Pag-troubleshoot ng Awtomatikong Magnetikong Holder

Problema 1: Hindi Sapat na Puwersa ng Paghawak

Suriin ang materyal, kapal, kondisyon ng ibabaw, at bahagi ng pagkakadikit ng workpiece. Alisin ang anumang sobrang kalawang, pintura, langis, o mga kalat at anumang hindi kinakailangang mga puwang sa hangin.

Problema 2: Nadudulas ang workpiece kapag gumagalaw ang robot.

Suriin ang tunay na dynamic load, hindi lamang ang static weight. Dagdagan ang safety factor. Pagbutihin ang magnetic contact o pumili ng mas malakas na force holder.

Problema 3: Hindi Gumagana ang Elektromagnet

Suriin ang fuse, switching circuit, controller, mga kable, mga konektor, boltahe, at power supply. Pakitiyak na tama ang input voltage.

Problema 4: Masyadong umiinit ang Holder

Sa kaso ng mga electromagnetic model, suriin ang duty cycle, coil current, ambient temperature, at ventilation. Nangyayari ang overheating kung sakaling lumampas sa rated duty cycle ang patuloy na pagpapagana.

Problema 5: Hindi bumibitaw ang workpiece.

Suriin ang mekanismo ng magnetic switching, control signal, actuator, at mga mechanical release elements. Maaaring kailanganin ding suriin ang natitirang magnetism.

Problema 6: Hindi Pantay na mga Paghahawak

Suriin ang ibabaw ng magnetic pole para sa kontaminasyon o pinsala. Tiyaking pare-pareho ang kapal at kondisyon ng pagdikit ng mga workpiece.

Problema 7: Hindi Inaasahang Paglabas

Itigil agad ang automation system at suriin ang magnetic circuit, power supply, mga kable, pagkakabit, at mga kontrol sa kaligtasan. Suriin ang kaangkupan ng hawakan para sa aktwal na aplikasyon.

Ang mga malalang problema ay maaaring malutas sa pamamagitan ng pagsubok gamit ang totoong workpiece at siklo ng pagpapatakbo.

FAQ

1. Ano ang isang awtomatikong magnetic holder?

Ang automation magnetic holder ay isang pang-industriya na instrumento para sa paghawak, pagpoposisyon, o paggalaw ng mga ferromagnetic na bahagi habang nasa mga automated na proseso. Ang mga automation magnetic holder ay popular sa mga robot, CNC machine, assembly lines, welding equipment, at material handling.

2. Para sa anong uri ng materyal maaaring gamitin ang automation magnetic holder?

Ang mga magnetic holder para sa automation ay maaaring gamitin pangunahin sa mga ferromagnetic na materyales tulad ng bakal at maraming uri ng bakal. Ang mga ordinaryong magnetic system ay hindi kayang maghawak ng aluminum, tanso, plastik at hindi magnetic na hindi kinakalawang na asero nang maaasahan.

3. Gaano dapat kalakas ang isang automation magnetic holder?

Ang kinakailangang puwersa ng paghawak ay nakadepende sa bigat, materyal at kapal ng workpiece, ibabaw ng workpiece, air gap, pagbilis ng robot, mga panginginig ng boses at posisyon ng pagkakabit. Huwag kalimutang magkaroon ng ilang safety margin.

4. Posible bang gumamit ng magnetic holder para sa automation gamit ang mga kamay na robotiko?

Oo. Ang mga braso ng robot ay kadalasang nilagyan ng mga magnetic holder para sa pagbubuhat, paggalaw, paglalagay, pagkarga at pagbaba ng mga bahaging metal. Bago ang pag-install, kinakailangang tiyakin ang mga sukat ng pagkakabit at mga kinakailangan sa dynamic holding.

5. Ano ang pagkakaiba ng mga permanenteng hawakan at mga electromagnet na hawakan?

Ang mga permanenteng magnetic holder ay nakakabuo ng magnetic force nang walang patuloy na supply ng kuryente habang ang mga electromagnet holder ay nakakabuo ng magnetic field gamit ang kuryente. Ang huling uri ay kapaki-pakinabang para sa ON/OFF automation control.

6. Kaya bang tumagos sa pintura o kalawang ang isang automated magnetic holder?

Oo. Gayunpaman, ang pintura, kalawang, dumi, langis, atbp. ay bumubuo ng puwang sa hangin na nagpapababa sa puwersa ng paghawak ng magnetiko. Mas maganda ang performance kapag garantisado ang malinis at patag na pagdikit sa pagitan ng workpiece at holder.

7. Paano ako pipili ng angkop na automation magnetic holder?

Ang materyal ng workpiece, ang laki at bigat nito, kapal, estado ng ibabaw, kinakailangang puwersa ng paghawak, bilis ng robot, duty cycle, temperatura ng pagpapatakbo, mga kinakailangan sa pagkabit at pagkontrol. Ang mga espesyalisadong kagamitan ay maaaring mas angkop para sa pasadyang disenyo ng OEM.

8. Ano ang dapat kong gawin kung wala nang kapit ang aking magnetic holder?

Una, suriin ang ibabaw ng contact ng workpiece, air gap, estado ng magnet, power supply, mga kable at temperatura ng pagpapatakbo. Gayundin, suriin ang coil at control circuit para sa mga electromagnet holder. Kung magpapatuloy ang problema, subukan ang iyong holder gamit ang aktwal na workpiece at mga kondisyon ng pagpapatakbo.

Paano Pumili ng Automation Magnetic Holder

Ang pagpili ng tamang automation magnetic holder ay ginagawa nang naaayon sa workpiece, makina, kapaligirang ginagamit, at kinakailangang puwersang magnetiko.

1. Tukuyin ang Materyal ng Workpiece

Kinakailangang malaman kung ang bahagi ay ferromagnetic. Bilang tuntunin, ang bakal at bakal ay mga magnetikong materyales, ngunit ang aluminyo, tanso, plastik, at maraming hindi kinakalawang na asero ay hindi.

2. Tukuyin ang Kinakailangang Puwersang Panghawak

Alamin kung gaano kalaking karga ang kailangang dalhin ng lalagyan habang nagbubuhat, bumibilis, nag-vibrate, at gumagalaw. Hindi sapat ang static weight ng bahagi. Isaalang-alang ang safety margin.

3. Pagsusuri sa kondisyon ng ibabaw

Ang makinis at malinis na mga ibabaw ay palaging nagbibigay ng mas mahusay na magnetic coupling. Anumang presensya ng pintura, kalawang, langis, mga puwang, mga kurbada, at pagkamagaspang ay nakakabawas sa performance ng paghawak.

4. Elektromagnetiko o Permanenteng Operasyon

Gumamit ng permanenteng magnetic holdtor upang mabawasan ang konsumo ng kuryente. Ang mga electromagnetic holder ay kapaki-pakinabang kapag ninanais ang awtomatikong elektrikal na kontrol sa pagkakabit at pagtanggal ng holder.

5. Isaalang-alang ang Bilis ng Awtomasyon

Ang mga akselerasyon, pagbabawas ng bilis, panginginig ng boses, at biglaang pagbabago ng direksyon sa mga robot at iba pang kagamitan sa automation ay nagdudulot ng karagdagang stress sa workpiece. Dapat tiyakin ng magnetic holder na hawak nito ang workpiece sa buong proseso.

6. Suriin ang mga kinakailangan sa pagkakabit

Bago pumili ng lalagyan, isaalang-alang ang mga butas ng pagkakabit, pattern ng bolt, mga sukat, pagruruta ng kable, interface ng actuator, at ang magagamit na espasyo sa pagkakabit.

7. Suriin ang Kapaligiran sa Operasyon

Isaalang-alang ang temperatura, alikabok, halumigmig, langis, mga panginginig ng boses, mga kislap sa hinang, at iba pang mga salik sa kapaligiran. Pumili ng konstruksyon na angkop para sa kapaligiran.

8. Isaalang-alang ang Duty Cycle

Para sa mga electromagnetic system, kalkulahin ang operating voltage, current, energizing time, release time, at duty cycle upang maiwasan ang overheating.

9. Pagsusuri ng mga Kinakailangan sa Kaligtasan

Piliin ang tamang safety factor at tantyahin ang mga kondisyon ng paghawak ng workpiece sakaling mawalan ng kuryente, emergency stop, at malfunction ng kagamitan.

10. OEM Customization

Ang mga kagamitan sa automation ay maaaring mangailangan ng pasadyang magnetic circuit, istruktura ng pagkakabit, mga sukat, interface sa mga sensor, o mekanismo ng switching, na mas gagana nang mas mahusay kaysa sa karaniwang produkto.

Mga Pagkakamali sa Disenyo ng Magnetic Holder sa Automation: Mga Tip para sa Pag-iwas

Ang puwersa ng paghawak ay hindi kinakalkula batay lamang sa bigat ng workpiece.

Ang paggalaw ng robot ay nagdudulot ng mga acceleration at vibrations; huwag kalimutan ang mga ito.

Hindi lahat ng grado ng hindi kinakalawang na asero ay supermagnetic.

Dapat mabawasan ang mga puwang ng hangin sa pagitan ng magnetic pole at ng workpiece.

Gunigunihin ang pintura, kalawang, langis, kaliskis, at gaspang ng ibabaw.

Huwag makatipid sa espasyo sa pag-install gamit ang isang maliit na magnet.

Magbigay ng safety factor para sa mga dynamic na aplikasyon.

Suriin ang pag-init ng electromagnetic coil kapag patuloy na gumagana.

Suriin kung ang power supply ay tumutugma sa boltahe ng may hawak.

Idisenyo ang wastong mounting hardware at mga load path.

Isipin ang mga sitwasyon ng emergency stop at pagkawala ng kuryente.

Huwag gamitin ang magnetic system sa ilalim ng mataas na temperatura kung hindi ito idinisenyo para dito.

Subukan ang lalagyan gamit ang totoong workpiece ng produksyon.

Suriin ang pagganap ng paghawak sa ilalim ng aktwal na acceleration at vibration.

Isipin ang mga sensor kapag kinakailangan ang kumpirmasyon ng awtomatikong paghawak ng workpiece.

Mag-iwan ng sapat na espasyo para makagalaw at mailabas ng robot ang workpiece.

Protektahan ang mga kable at konektor mula sa pinsalang pang-industriya.

Siguraduhing ang magnetic holder ay hindi makakasagabal sa anumang kalapit na sensor o elektronikong aparato.

Subukan ang prototype bago ang malawakang produksyon.

Tukuyin ang mga espesipikasyon ng mekanikal, elektrikal, at pagganap para sa mga proyektong OEM bago ang disenyo.

Kumuha ng Isang Libreng Quote Ngayon

Makipag-ugnayan sa Form

Kaugnay na Mga Produkto

Kaugnay na Balita

Mag-scroll sa Tuktok

Kumuha ng Libreng Quote Ngayon!

Makipag-ugnayan sa Form
Kung mayroon kang anumang mga katanungan, mangyaring huwag mag-atubiling makipag-ugnay sa amin.
Kultura ng Kumpanya ng Weilong Solenoid
