


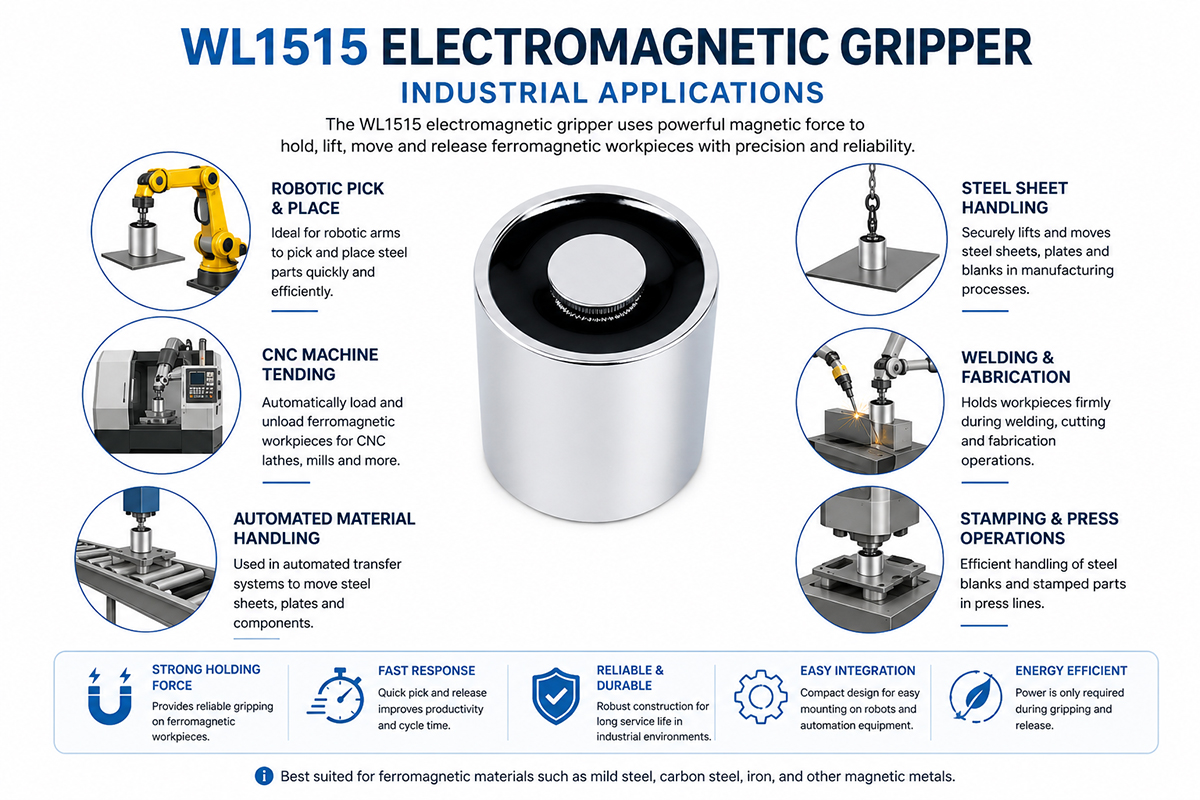
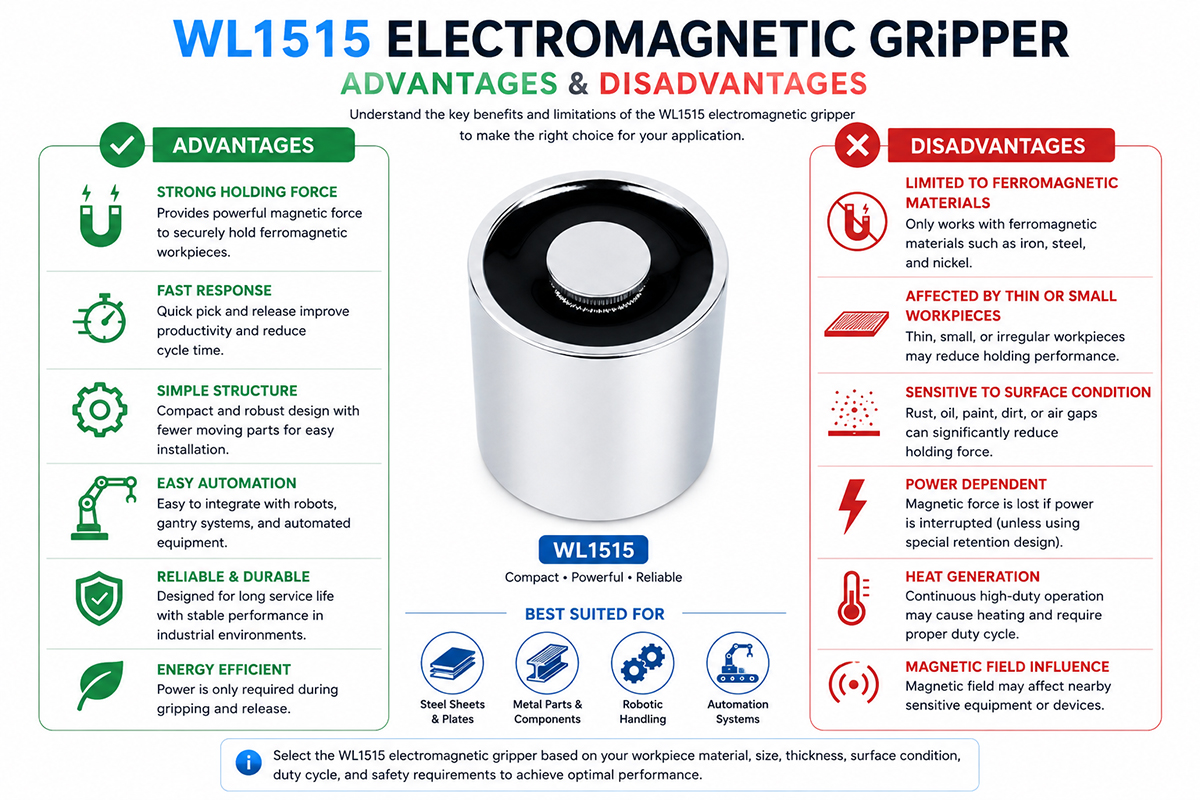
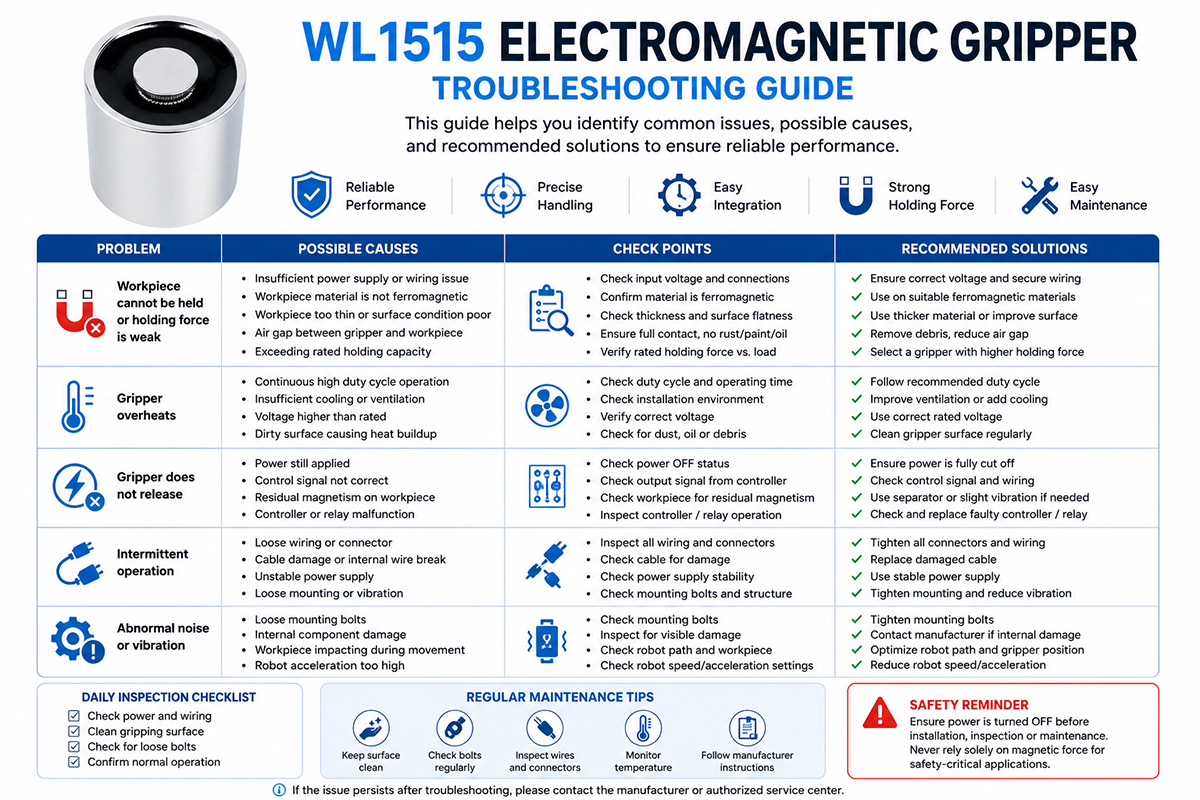
Paano Pumili ng Electromagnetic Gripper
Ang pagpili ng electromagnetic gripper ay kinabibilangan ng pagtutugma ng magnetic performance ng gripper sa workpiece, robot, kapaligiran, at automated na proseso.
1. Tukuyin ang materyal ng workpiece.
Una sa lahat, kinakailangang tiyakin kung ang materyal ay ferromagnetic. Tanging ang mild steel at iba pang materyales na nakabase sa iron ang gagana ngunit ang aluminum, copper, brass, plastic at ilang stainless steel ay maaaring hindi sapat na makaakit. Kaya, dapat suriin ang komposisyon ng materyal bago pumili.
2. Sukatin ang mga sukat at bigat ng workpiece.
Itakda ang pinakamataas at pinakamababang timbang, haba, lapad, kapal at hugis ng workpiece. Hindi dapat isaalang-alang ang nominal na pinakamataas na rating kapag pumipili ng gripper.
3. Suriin ang ibabaw ng kontak.
Ang patag, makinis, at malinis na bakal ay nagbibigay ng mas mahusay na magnetic coupling kaysa sa kurbado, magaspang, pininturahan, pinahiran, kinakalawang, o hindi pantay na ibabaw. Ang mga puwang sa ibabaw ay lubos na nakakabawas sa epektibong puwersa ng paghawak.
4. Isaalang-alang ang kapal ng materyal.
Ang manipis na bakal ay maaaring hindi kasinghusay ng magnetismo ng makapal na bakal. Suriin ang datos ng puwersa ng paghawak ng tagagawa para sa aktwal na kapal ng piraso ng trabaho.
5. Tukuyin ang mga kinakailangan sa kargamento ng robot.
Dapat dalhin ng robot ang gripper, workpiece, mounting hardware, cabling at iba pang kagamitan. Siguraduhin na ang kabuuang load ay nasa loob ng rated payload at moment limits ng robot.
6. Tukuyin ang wastong mga parametrong elektrikal.
Suriin ang boltahe, kuryente, mga signal ng kontrol, dalas ng paglipat, duty cycle, at konsumo ng kuryente. Dapat suriin ang electrical compatibility ng gripper at controller.
7. Isaalang-alang ang kaligtasan.
Isipin ang mga kinakailangan kapag nawalan ng kuryente, mga backup system, sensor, mechanical retention, emergency-stop performance, at iba pang mga kontrol sa kaligtasan kung sakaling mahulog ang isang karga na maaaring magdulot ng pinsala o pinsala sa kagamitan.
8. Suriin ang kapaligiran.
Init, alikabok, langis, kahalumigmigan, panginginig ng boses, impact at kontaminasyon sa kaso ng hinang, machining, pandayan o operasyon sa labas.
9. Suriin ang mga opsyon sa pag-mount.
Suriin ang pattern ng bolt, mga sukat ng pagkakabit, pagruruta ng kable, oryentasyon, at clearance sa paligid ng gripping surface.
10. Tunay na pagsubok sa workpiece.
Subukan ang gripper gamit ang mga totoong workpiece sa ilalim ng totoong mga kondisyon ng operasyon bago ito gamitin sa proseso ng produksyon. Ito ang pinakamahusay na paraan upang suriin ang puwersa ng paghawak, oras ng pag-ikot, pag-uugali ng pagbitaw, at pagiging maaasahan ng gripper.
Mga Tip para Maiwasan ang mga Karaniwang Pagkakamali sa Disenyo ng Electromagnet Gripper
Hindi lahat ng materyales ay magnetiko.
Huwag piliin ang gripper batay sa bigat ng workpiece.
Isipin ang puwang sa hangin na dulot ng pintura, kalawang, dumi, mga patong, o hindi pantay na mga ibabaw.
Isaalang-alang ang pinakamababang kapal ng workpiece, hindi ang pinakamataas na kapal.
Huwag ibatay ang lahat sa mga ideal na kondisyon ng laboratoryo.
Suriin ang mga limitasyon ng kargamento at sandali ng robot.
Bago i-install ang controller, suriin ang mga kinakailangan sa boltahe at kasalukuyang.
Isipin ang init na nalilikha sa panahon ng mataas na duty cycle.
Gumamit ng wastong proteksyon sa kable at pampawi ng pilay.
Isipin ang mga kahihinatnan ng pagkawala ng kuryente.
Kung kinakailangan ang pagtukoy ng workpiece, isaalang-alang ang pag-install ng mga naaangkop na sensor.
Maglaan ng sapat na espasyo para sa pagkuha at pagbitaw.
Subukan ang gripper gamit ang mga aktwal na materyales sa produksyon.
Suriin ang puwersang humahawak sa aktwal na posisyon sa pagtatrabaho.
Isaalang-alang ang panginginig ng boses at akselerasyon kapag gumagalaw ang isang robot.
Panatilihing malinis at nasa mabuting kondisyon ang mga ibabaw na may magnetic contact.
Huwag kalimutan ang tungkol sa kaligtasan at mga kinakailangan sa paghinto kapag may emergency.
Simulan lamang ang high-speed na produksyon pagkatapos kumpirmahin ang duty cycle ng gripper.
Mga kinakailangan sa pag-install, inspeksyon, at pagpapanatili ng dokumento


