Конструкция электромагнитного захвата для перемещения металлических деталей.
Преимущества электромагнитных захватов для промышленных роботов
Руководство по выбору электромагнитных захватов для промышленности
Электромагнитный захват для промышленной обработки стали.
Руководство по электромагнитным захватам для промышленных роботизированных манипуляторов
Электромагнитный захват в автоматизации производства

Электромагнитный захват WL1515 для автоматизированного обслуживания станков.

Электромагнитный захват — это промышленный захват, который захватывает, удерживает, транспортирует и освобождает ферромагнитные детали с помощью электромагнитных сил. Электромагнитные захваты часто используются в паре с роботизированными манипуляторами, автоматизированным оборудованием для обработки материалов, станками с ЧПУ, сборочными линиями и производственными линиями. Электромагнитный захват удерживает ферромагнитные компоненты без использования каких-либо механических пальцев, как другие типы захватов. Захват создает магнитное поле при приеме электричества в своей магнитной цепи и удерживает соответствующие детали. Когда электричество отключается или магнитное поле регулируется, деталь освобождается. Промышленные электромагнитные захваты являются отличными помощниками при обработке листовой стали, плит, прутков, штампованных деталей, сварных и других магнитных материалов. Электромагнитные захваты быстры, обеспечивают повторяемость, легко автоматизируются и компактны. Для выбора подходящего захвата необходимо учитывать такие факторы, как материал заготовки, вес, толщина, состояние поверхности, воздушный зазор, рабочая температура, рабочий цикл, источник питания и полезная нагрузка робота.

Описание электромагнитного захвата

Электромагнитный захват — это промышленный или роботизированный захват, создающий магнитную силу для притяжения и удержания ферромагнитных материалов. Электромагнитный захват преобразует электрическую энергию в магнитную силу путем подачи энергии на катушку. Электромагнитный захват может быть установлен на роботизированной руке, портальной системе, автоматизированном оборудовании или специальном погрузочно-разгрузочном оборудовании. Примерами обрабатываемых деталей являются стальные листы, пластины, блоки, сварные детали и другие детали из железа. Электромагнитные захваты обеспечивают быстрое захватывание и освобождение, просты в управлении и надежны при перемещении материалов. Электромагнитные захваты особенно полезны в тех случаях, когда механические пальцы могут требовать сложного позиционирования или мешать работе с деталью.

Как работает электромагнитный захват?

Электромагнитный захват создает магнитную силу, пропуская электрический ток через катушку и магнитный сердечник.

Электропитание: Система управления подает электрический ток на электромагнитную катушку.

Создаваемое поле. Ток в катушке создает магнитное поле.

Магнитная цепь активирована: магнитный поток концентрируется магнитной цепью на полюсах.

Притяжение детали: соответствующая ферромагнитная деталь притягивается к захватывающей поверхности.

Поддержание удерживающей силы: магнитная цепь поддерживает достаточную силу для удержания детали в движении.

Робот перемещает груз. Захватное устройство может поднять деталь в автоматизированном производственном процессе.

Контроллер активирует команду освобождения для устранения магнитного поля, и деталь освобождается.

Фактические характеристики сцепления в значительной степени зависят от марки стали, толщины, плоскостности поверхности, площади контакта, воздушного зазора, температуры, конструкции магнитной цепи и электрической мощности.

Видео электромагнитного захвата

Подробная информация об электромагнитном захвате

Электромагнитный захват

Бренд Технология Вэйлун Номер модели WL1515
Номинальное напряжение (В) DC 12V или 24V Номинальная мощность (Вт) 3.8 W
Режим работы: Питание включено, магнит включен. Удерживающая сила (Н) 2 кг
рабочая обязанность 100% Сопротивление 100 Ω
Срок службы 100 тысяч раз Сертификаты CE, ROHS, ISO9001,
Материал Корпус из углеродистой стали для магнитов высшего качества Длина провода (мм) 10 ММ
Стиль установки Отверстие для винта Допуск на размер ± 0.1 мм
Водонепроницаемый Ничто Класс изоляции B
Hi-Pot тест AC 750V 50/60Hz 2s Сила удержания без возбуждения 0
Рабочая температура -10 ° C-100 ° C Рабочий цикл 1-100%
Глубина резьбы (мм) / Условия Оплаты ТТ или ЛК при предъявлении
Пример заказа Да. ГАРАНТИЯ 2 год
Мин. заказ 1000 шт. ПРОИЗВОДСТВЕННАЯ МОЩНОСТЬ 1000 шт в неделю
Срок поставки 30 дней Порт погрузки Shenzhen

Почему электромагнитный захват так популярен?

Производители заинтересованы в более быстрых, гибких и автоматизированных решениях для перемещения материалов, и именно поэтому электромагнитные захваты становятся все более популярными. В настоящее время производственные процессы часто включают в себя стальные листы, обработанные компоненты, сварные детали и другие ферромагнитные материалы, которые легко перемещать с помощью магнитных сил.

Ещё одним преимуществом является более удобный захват. Электромагнитный захват не требует нескольких механических пальцев для захвата объекта. Это позволяет упростить оснастку и увеличить скорость операции захвата.

Электромагнитные захваты также являются отличными помощниками в автоматизированной обработке материалов. Электромагнитный захват может управляться электрическим сигналом и синхронизироваться с роботом, датчиками, конвейерами, станками с ЧПУ и системами управления производством.

Еще одно преимущество электромагнитного захвата — его универсальность. При достаточном магнитном контакте с помощью одной конструкции захвата можно работать с компонентами различной формы. Эта особенность полезна в условиях, когда обрабатываются изделия разных размеров.

Тенденции автоматизации также заставляют производителей минимизировать ручной подъем и повторяющиеся операции по перемещению материалов. Электромагнитный захват повышает стабильность производства и исключает необходимость участия оператора в погрузочно-разгрузочных работах.

Популярность не означает пригодность для всех применений. Перед установкой необходимо оценить совместимость материалов, удерживающую силу, воздушный зазор, безопасность и потери мощности.

Применение электромагнитных захватов

Руководство по промышленному применению электромагнитных захватов

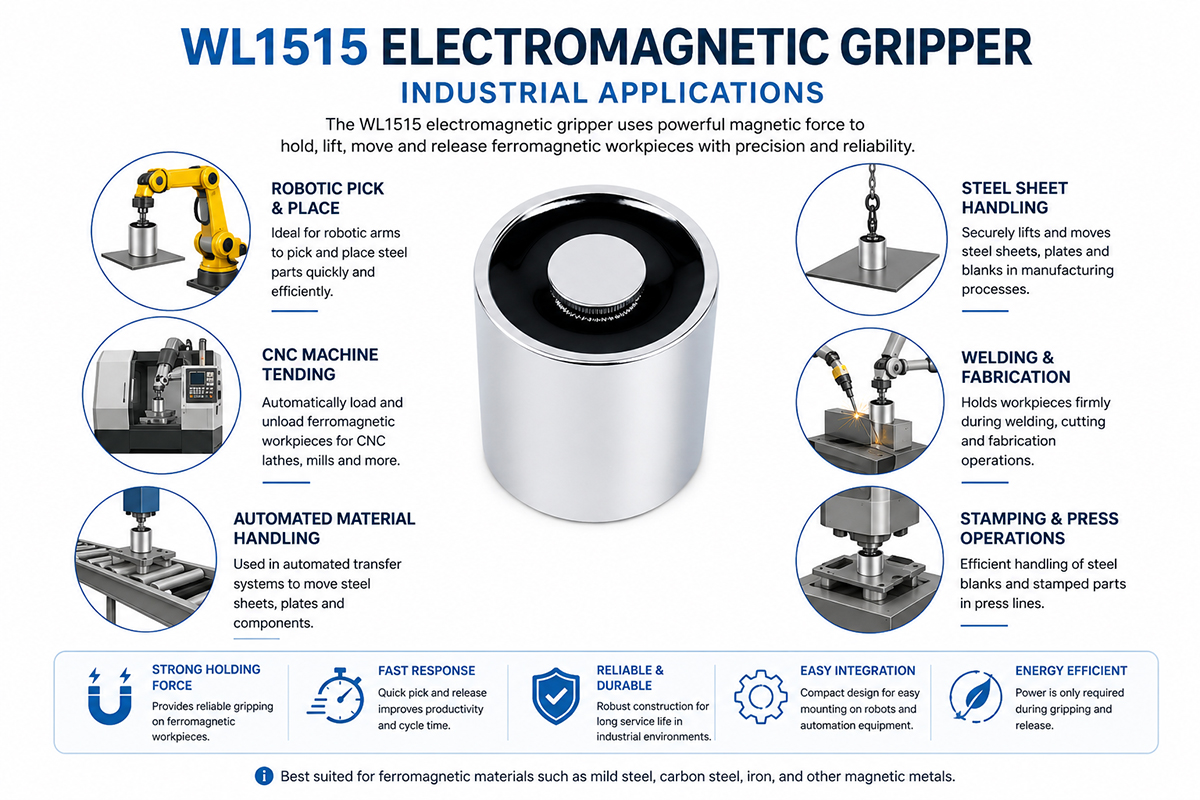
Электромагнитные захваты широко используются в промышленной автоматизации для захвата, позиционирования, транспортировки или освобождения ферромагнитных деталей.

Обработка листового металла: электромагнитные захваты позволяют поднимать стальные листы со штабелей и транспортировать их к прессам, формовочным станкам, лазерным резакам или цехам обработки.

Роботизированные устройства для обслуживания станков с электромагнитными захватами способны загружать и выгружать подходящие стальные детали с станков с ЧПУ, обрабатывающих центров и автоматизированных производственных машин.

Автомобильная промышленность: Роботизированные системы могут использовать технологию магнитной обработки материалов для перемещения стальных автомобильных деталей, кронштейнов, штампованных деталей и конструкционных элементов.

Металлообработка: Электромагнитные захваты могут применяться на линиях металлообработки для подъема, перемещения и транспортировки листового металла, вырезанных профилей, кронштейнов, рам и других стальных деталей от одного технологического процесса к другому.

Операции прессования и штамповки: Системы обработки позволяют перемещать стальные заготовки и штампованные детали из зон хранения, формовки, контроля качества и обработки.

Автоматизация сварки – магнитный захват позволяет позиционировать подходящие стальные детали в автоматизированных процессах сборки и сварки.

Сборочные линии: Электромагнитные захваты позволяют перемещать стальные детали с одного конвейера на другой, к зажимным приспособлениям, станциям контроля качества и сборочным машинам.

Автоматизация складских операций. Роботизированные системы обработки материалов могут использовать электромагнитные захваты для автоматизированной транспортировки подходящих стальных деталей.

Обслуживание и перемещение оборудования. Это еще одно применение захватного устройства в повторяющихся операциях погрузки и разгрузки, требующих повторяемого позиционирования и быстрого цикла.

Преимущества и недостатки электромагнитного захвата

Электромагнитный захват для роботизированной автоматизации производства

Преимущества и недостатки электромагнитного захвата

профи

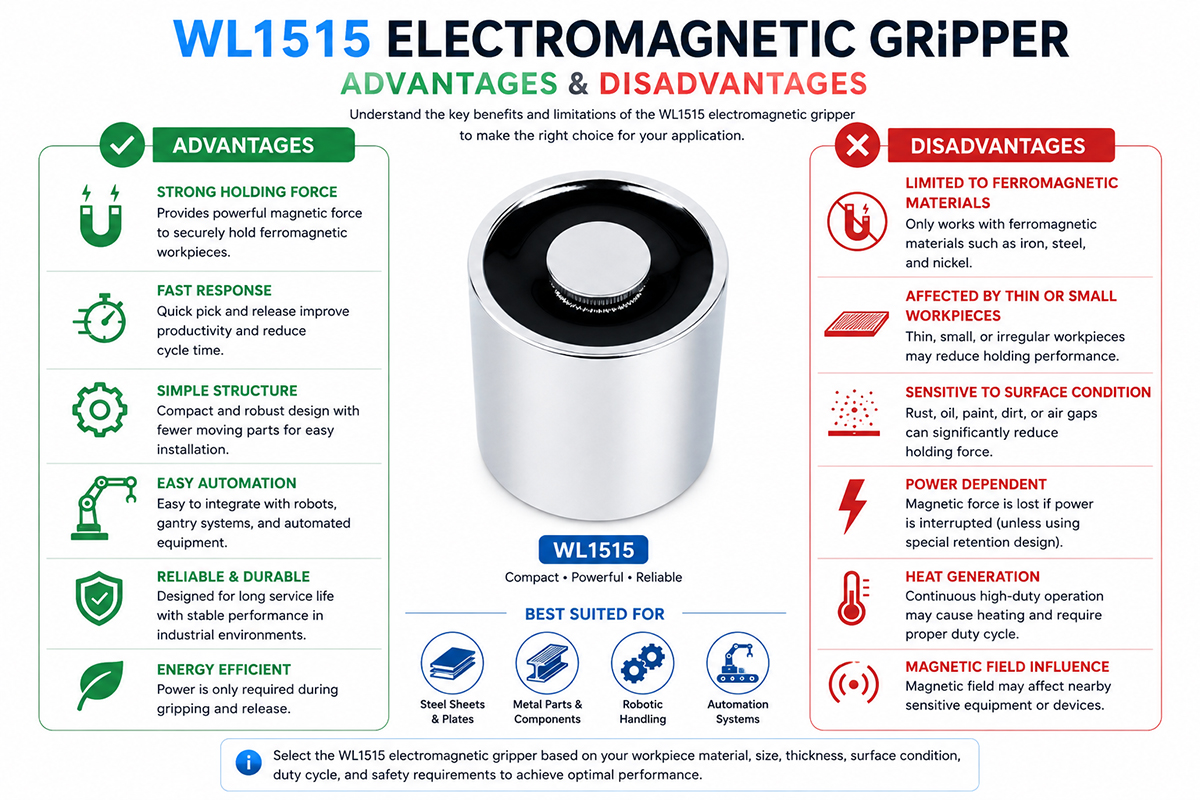
Преимущества электромагнитных захватов для промышленной автоматизации заключаются в следующем: они позволяют быстро захватывать ферромагнитные детали и освобождать их по команде с помощью электрического сигнала; компактная конструкция обеспечивает уменьшение количества роботизированной оснастки и хороший доступ к заготовке; электромагнитный захват подходит для повторяющихся операций по перемещению материалов и может быть интегрирован с роботизированными манипуляторами, конвейерами, станками с ЧПУ и автоматизированными производственными линиями.

Еще одно преимущество захватного устройства заключается в возможности перемещения некоторых крупных или плоских стальных деталей без использования механических захватных пальцев. Это уменьшает механические помехи и упрощает некоторые операции захвата. При правильном выборе электромагнитного захватного устройства также можно добиться повторяемости и быстрого цикла обработки.

Минусы

Главным ограничением является совместимость материалов. Электромагнитные захваты специально разработаны для ферромагнитных материалов и либо непригодны, либо неэффективны для многих немагнитных металлов и неметаллических деталей.

Возможно, что удерживающая сила снижается из-за воздушного зазора, тонкого материала, изогнутой поверхности, покрытий, ржавчины, грязи или плохого контакта. Большинство электромагнитных захватов требуют электроэнергии во время работы, что приводит к проблемам с энергопотреблением и управлением питанием.

Нагрев может стать проблемой при непрерывной работе в условиях высокой интенсивности. В зависимости от конструкции захвата, перебои в электропитании также влияют на его производительность. Поэтому обеспечение безопасности при работе с подвешенными грузами имеет важное значение.

Наконец, электромагнитные поля могут представлять проблему для чувствительного оборудования или технологических процессов, находящихся поблизости. Поэтому перед установкой необходимо оценить магнитную совместимость, безопасность, условия эксплуатации и фактические условия обработки детали.

Электромагнитный захват для роботизированных устройств захвата и перемещения наконечников

Устранение неполадок электромагнитного захвата

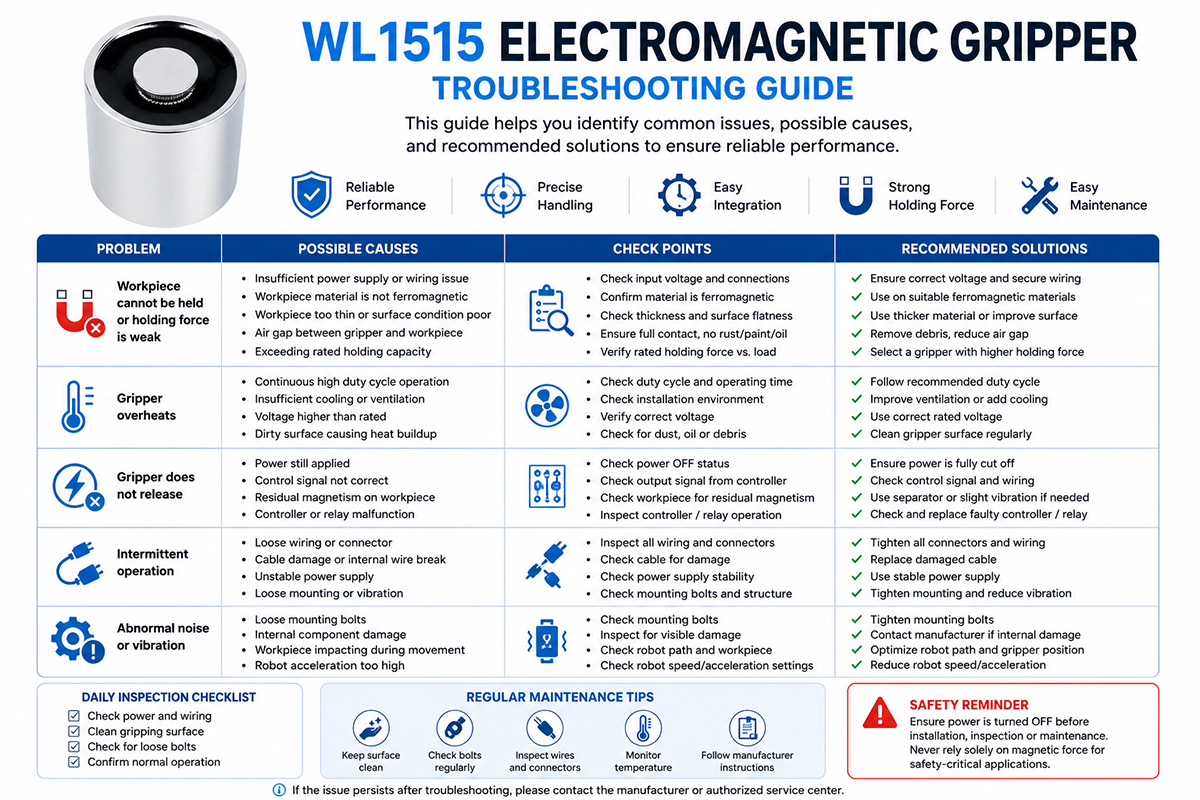
Если электромагнитный захват не захватывает заготовку должным образом, в первую очередь следует проверить электропитание. Необходимо проверить напряжение, проводку, разъемы, выходной сигнал контроллера и рабочие сигналы. Неправильное напряжение или неплотно прилегающая катушка не позволяют ей создавать магнитное поле.

Следующий шаг — проверка поверхности захвата. Грязь, масло, ржавчина, краска, окалина или другие загрязнения могут создать воздушный зазор между магнитным полюсом и заготовкой. Контактная зона и заготовка должны быть очищены и правильно расположены.

Проверьте, действительно ли материал является ферромагнитным. Некоторые виды нержавеющей стали и цветных металлов могут не обладать достаточной магнитной силой.

В случае недостаточной силы захвата проверьте толщину заготовки, плоскостность поверхности, размеры и вес, сравнив их с данными производителя. Для тонких или изогнутых заготовок может потребоваться другая конфигурация захвата.

В случае нестабильной работы проверьте кабели, разъемы, датчики, коммутационные устройства и управляющие сигналы. Перегрев может быть вызван чрезмерной загрузкой, неправильным напряжением, недостаточным охлаждением или электрической неисправностью.

Если захват не освобождает заготовку, проверьте управляющий сигнал и цепь обесточивания. Причиной также может быть механическое загрязнение или остаточная намагниченность.

Любые необычные шумы, высокая температура, видимые повреждения или повторяющиеся электрические неисправности следует исследовать перед дальнейшим использованием в производстве. Магнитное удержание не следует использовать в качестве единственного критически важного метода погрузки/разгрузки без надлежащей оценки рисков и мер по удержанию груза.

FAQ

1. Что такое электромагнитный захват?

Электромагнитный захват — это промышленное захватное устройство, использующее магнитные поля, создаваемые электрическим током, для захвата, удержания, перемещения и освобождения ферромагнитных объектов. Он применяется в роботизированных манипуляторах, производственных линиях, станках с ЧПУ и погрузочно-разгрузочном оборудовании.

2. Какие материалы может обрабатывать электромагнитный захват?

Как правило, электромагнитный роботизированный захват может обрабатывать ферромагнитные материалы, такие как низкоуглеродистая сталь, углеродистая сталь, железо и магнитные нержавеющие стали. Немагнитные материалы, такие как алюминий, медь, латунь, пластик и немагнитная нержавеющая сталь, не могут быть эффективно обработаны.

3. Объясните принцип работы электромагнитного захвата?

Через катушку захвата пропускается электрический ток, создавая магнитное поле, направленное к захватываемой поверхности и используемое для притяжения и удержания магнитного материала. Снижение магнитного поля используется для освобождения объекта.

4. Каковы области применения электромагнитных захватов?

К ним относятся роботизированная обработка материалов, обработка листового металла, обслуживание станков с ЧПУ, автомобилестроение, штамповка, автоматизация сварки, изготовление металлоконструкций, сборочные линии, обработка стали и автоматизированные складские системы.

5. Как выбрать подходящий электромагнитный захват?

При выборе электромагнитных захватов следует учитывать такие факторы, как материал, вес, толщина, размер, состояние поверхности заготовки, удерживающая сила, воздушный зазор, полезная нагрузка робота, рабочая температура, рабочий цикл, источник питания и требования безопасности. Поэтому испытания следует проводить непосредственно на заготовке.

6. Может ли электромагнитный захват захватывать тонкие стальные листы?

Да, однако, эффективность удержания зависит от толщины, марки стали, состояния поверхности, площади контакта и воздушного зазора. На магнитную силу удержания могут существенно влиять тонкие листы; следует обратиться к данным производителя.

7. Что произойдет в случае отключения электроэнергии?

Это зависит от конструкции электромагнитного захвата; некоторые из них теряют магнитную силу при отключении питания. • Для подвешенных или критически важных с точки зрения безопасности грузов следует рассмотреть меры по удержанию груза и датчики.

8. Как обслуживать электромагнитный захват?

Очистите магнитную поверхность захвата от ржавчины, масла, стружки и грязи. Периодически проверяйте кабели и разъемы, крепежные болты, корпус и электрические соединения. Всегда контролируйте рабочую температуру и эффективность удержания.

Как выбрать электромагнитный захват

Выбор электромагнитного захвата предполагает согласование магнитных характеристик захвата с обрабатываемой деталью, роботом, окружающей средой и автоматизированным процессом.

1. Определите материал заготовки.

Прежде всего, необходимо установить, является ли материал ферромагнитным. Подойдут только низкоуглеродистая сталь и другие материалы на основе железа, но алюминий, медь, латунь, пластик и некоторые нержавеющие стали могут недостаточно притягиваться. Поэтому перед выбором следует проверить состав материала.

2. Измерьте габариты и вес заготовки.

Определите максимальный и минимальный вес, длину, ширину, толщину и форму заготовки. Номинальный максимальный допустимый вес не следует учитывать при выборе захвата.

3. Осмотрите контактную поверхность.

Плоская, гладкая и чистая сталь обеспечивает лучшее магнитное сцепление, чем изогнутая, шероховатая, окрашенная, покрытая, ржавая или неровная поверхность. Зазоры на поверхности значительно снижают эффективную удерживающую силу.

4. Учитывайте толщину материала.

Тонкая сталь может обладать меньшими магнитными свойствами, чем толстая. Проверьте данные о силе удержания, предоставленные производителем, для фактической толщины заготовки.

5. Определите требования к полезной нагрузке робота.

Робот должен нести захват, заготовку, крепежные элементы, кабели и другие инструменты. Убедитесь, что общая нагрузка находится в пределах номинальной грузоподъемности и моментного момента робота.

6. Определите соответствующие электрические параметры.

Проверьте напряжение, ток, управляющие сигналы, частоту переключения, коэффициент заполнения, потребляемую мощность. Необходимо проверить электрическую совместимость захвата и контроллера.

7. Учитывайте вопросы безопасности.

Подумайте о поведении при отключении электроэнергии, резервных системах, датчиках, механическом креплении, работе аварийной остановки и других мерах безопасности, необходимых в случае падения груза, которое может привести к травмам или повреждению оборудования.

8. Проанализируйте окружающую среду.

Тепло, пыль, масло, влага, вибрация, удары и загрязнения при сварке, механической обработке, литейном производстве или работе на открытом воздухе.

9. Оцените варианты крепления.

Проверьте схему расположения болтов, монтажные размеры, прокладку кабелей, их ориентацию и зазор вокруг захватывающей поверхности.

10. Реальное испытание заготовки.

Перед использованием в производственном процессе протестируйте захватное устройство на реальных заготовках в реальных условиях эксплуатации. Это лучший способ проверить усилие удержания, время цикла, поведение при освобождении и надежность захватного устройства.

Советы по предотвращению распространенных ошибок при проектировании электромагнитных захватов

Не все материалы обладают магнитными свойствами.

Не следует выбирать захват, исходя из веса обрабатываемой детали.

Подумайте о воздушных зазорах, образующихся из-за краски, ржавчины, грязи, покрытий или неровностей поверхности.

Учитывайте минимальную толщину заготовки, а не максимальную.

Не стоит основывать все расчеты на идеальных лабораторных условиях.

Проверьте ограничения по грузоподъемности и моменту робота.

Перед установкой контроллера проверьте требования к напряжению и току.

Подумайте о количестве тепла, выделяемого при длительных рабочих циклах.

Используйте надлежащую защиту кабеля и средства снятия натяжения.

Подумайте о последствиях отключения электроэнергии.

Если требуется обнаружение обрабатываемой детали, рассмотрите возможность установки соответствующих датчиков.

Обеспечьте достаточный зазор для погрузки и разгрузки.

Протестируйте захват с использованием реальных производственных материалов.

Проверьте усилие удержания в фактическом рабочем положении.

Учитывайте вибрацию и ускорение при движении робота.

Поддерживайте магнитные контактные поверхности в чистоте и исправном состоянии.

Не забывайте о требованиях безопасности и аварийной остановке.

Запускать высокоскоростное производство следует только после подтверждения рабочего цикла захвата.

Документируйте требования к установке, проверке и техническому обслуживанию.

Получите бесплатное предложение сейчас

Отправить запрос

Сопутствующее оборудование

Новости по теме

Наверх

Получите бесплатную цитату сейчас!

Отправить запрос
Если у Вас возникли вопросы, пожалуйста, не стесняйтесь обращаться к нам.
Культура компании Weilong Solenoid
