Gripper electromagnetic pentru proiectarea manipulării pieselor metalice
Beneficiile gripperelor electromagnetice pentru roboții industriali
Ghid de selecție a cleștelor electromagnetice pentru industrie
Gripper electromagnetic pentru manipularea oțelului industrial
Ghid pentru prindere electromagnetică pentru brațe robotizate industriale
Gripper electromagnetic în utilizarea automatizării producției

Gripper electromagnetic WL1515 pentru supravegherea automată a mașinilor

Un clește electromagnetic este un clește industrial care preia, menține, transportă și eliberează piese feromagnetice prin intermediul forțelor electromagnetice. Cleștele electromagnetice sunt adesea asociate cu brațe robotizate, echipamente automate de manipulare a materialelor, utilaje CNC, linii de asamblare și linii de producție. Cleștele electromagnetice țin componente feromagnetice fără a utiliza degete mecanice, spre deosebire de alte tipuri de clește. Cleștele creează câmpul magnetic atunci când primesc electricitate în circuitul său magnetic și țin piesele adecvate. Când electricitatea este oprită sau câmpul magnetic este controlat, piesa este eliberată. Cleștele electromagnetice industriale sunt ajutoare excelente în manipularea tablei de oțel, plăcii, barei, pieselor ștanțate, fabricate și a altor materiale magnetice. Cleștele electromagnetice sunt rapide, repetabile, ușor de automatizat și compacte. Pentru a selecta cleștele corect, este necesar să se ia în considerare factori precum materialul piesei de prelucrat, greutatea, grosimea, starea suprafeței, spațiul cu aer, temperatura de funcționare, ciclul de funcționare, alimentarea cu energie electrică și sarcina utilă a robotului.

Descrierea dispozitivului de prindere electromagnetic

Un clește electromagnetic este un clește industrial sau robotizat care creează o forță magnetică pentru a atrage și fixa materiale feromagnetice. Un clește electromagnetic convertește energia electrică în forță magnetică prin energizarea bobinei. Cleștele electromagnetice pot fi montate pe un braț robotic, un sistem portal, o mașinărie automată sau un echipament special de manipulare. Exemple de piese de prelucrat sunt tablele de oțel, plăcile, blocurile, piesele fabricate și alte piese pe bază de fier. Cleștele electromagnetice sunt rapide de preluat și eliberat, ușor de controlat și fiabile în manipularea materialelor. Cleștele electromagnetice sunt deosebit de utile acolo unde degetele mecanice ar putea necesita o poziționare complexă sau ar interfera cu piesa.

Cum funcționează dispozitivul de prindere electromagnetic?

Gripperul electromagnetic creează forța magnetică prin trecerea unui curent electric prin bobină și miezul magnetic.

Electricitate furnizată Sistemul de control furnizează curent electric bobinei electromagnetice.

Câmpul creat Curentul din bobină creează câmpul magnetic.

Circuit magnetic activat: Flux magnetic concentrat de circuitul magnetic la fețele polilor.

Piesa atrage: Piesa feromagnetică adecvată atrage suprafața de prindere.

Forță de fixare menținută: Circuitul magnetic menține o forță suficientă pentru a menține piesa în mișcare.

Robotul transportă sarcina. Gripperul poate ridica piesa într-un proces de producție automatizat.

Controlerul activează comanda de eliberare pentru a elimina forța magnetică, iar piesa este eliberată.

Performanța reală de fixare este puternic afectată de gradul oțelului, grosimea, planeitatea suprafeței, aria de contact, spațiul de aer, temperatura, designul circuitului magnetic și puterea electrică.

Videoclip cu dispozitiv de prindere electromagnetic

Afișaj detaliat al dispozitivului de prindere electromagnetic

Gripper electromagnetic

Marca Tehnologia Weilong Numărul modelului WL1515
Tensiune nominală (V) DC 12V sau 24V Putere nominală (W) 3.8 W
Mod de lucru: Pornit, magnet pornit. Forța de menținere (N) 2 kg
datorie de lucru 100% Rezistență 100 Ω
Viața de serviciu De 100 de mii de ori Certificare CE, ROHS, ISO9001,
Material Carcasă superioară din oțel carbon cu magnet Lungimea firului de plumb (mm) 10 MM
Instalați stilul Șurub gaură Toleranța dimensiunii ± 0.1 MM
Rezistent la apă Nici unul Clasa de izolare B
Testul Hi-Pot CA 750V 50/60Hz 2s Forță de menținere fără excitație 0
Temperatura de lucru -10 ° C-100 ° C Ciclu 1-100%
Adâncimea filetului (mm) / Termen de plata TT sau LC la vedere
Exemplu de comandă Da. Garanție Anul 2
Cantitate minimă (MOQ) 1000 buc Capacitatea de aprovizionare 1000 de bucăți pe săptămână
Timp de livrare Zile 30 Portul de încărcare Shenzhen

De ce este atât de popular gripperul electromagnetic?

Producătorii sunt interesați de soluții de manipulare a materialelor mai rapide, mai flexibile și mai automatizate, acesta fiind motivul pentru care cleștii electromagnetici sunt din ce în ce mai populari. În zilele noastre, procesele de producție implică adesea tablă de oțel, componente prelucrate mecanic, piese fabricate și alte materiale feromagnetice care pot fi manipulate cu ușurință cu ajutorul forțelor magnetice.

Prinderea mai ușoară este un alt avantaj. Dispozitivul de prindere electromagnetic nu necesită mai multe degete mecanice pentru a prinde obiectul. Acest lucru permite simplificarea sculelor și creșterea vitezei operațiunii de ridicare.

Gripperele electromagnetice sunt, de asemenea, ajutoare excelente în manipularea automată a materialelor. Gripperele electromagnetice pot fi controlate prin semnal electric și sincronizate cu robotul, senzorii, benzile transportoare, mașina CNC și sistemul de control al producției.

Un alt avantaj al dispozitivului de prindere electromagnetic este versatilitatea sa. Componentele de diferite forme pot fi manipulate de un singur dispozitiv de prindere dacă contactul magnetic este suficient. Această caracteristică este utilă în mediile în care există produse de diferite dimensiuni.

Tendințele de automatizare îi determină, de asemenea, pe producători să minimizeze ridicarea manuală și manipularea repetitivă. Dispozitivele de prindere electromagnetice cresc consecvența producției și elimină necesitatea participării operatorului la manipularea materialelor.

A fi popular nu înseamnă a fi potrivit pentru toate aplicațiile. Compatibilitatea materialelor, forța de fixare, spațiul de aer, siguranța și comportamentul la pierderi de putere trebuie evaluate înainte de instalare.

Aplicații ale cleștelor electromagnetice

Ghid de aplicații industriale pentru clești electromagnetici

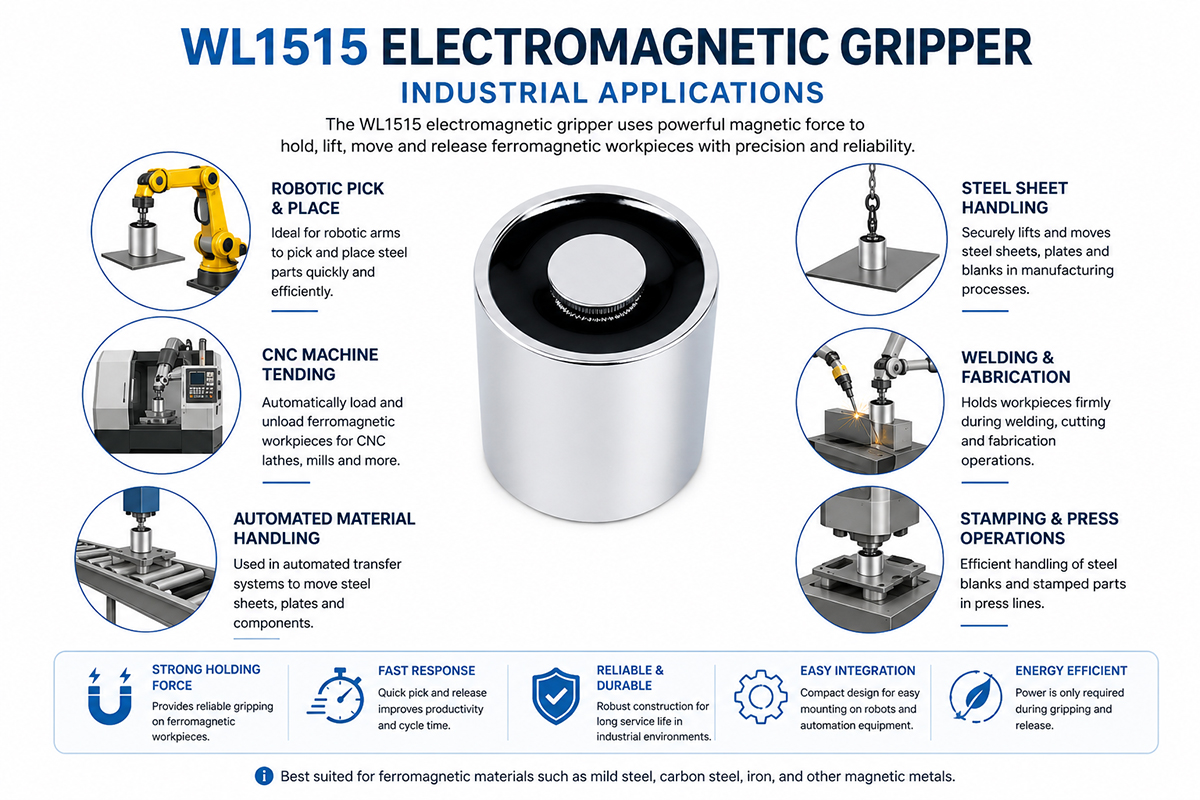
Grippele electromagnetice sunt utilizate pe scară largă în automatizările industriale pentru preluarea, poziționarea, transportul sau eliberarea pieselor feromagnetice.

Manipularea tablei metalice: Dispozitivele de prindere electromagnetice sunt capabile să ridice table de oțel de pe grămezi și să le transporte către prese, mașini de formare, mașini de tăiat cu laser sau stații de fabricație.

Gripele electromagnetice robotizate pentru încărcarea și descărcarea pieselor din oțel adecvate de pe mașini CNC, centre de prelucrare și mașini de producție automatizate.

Fabricația auto: Sistemele robotizate pot utiliza tehnologia de manipulare a materialelor magnetice pentru a manipula piese auto din oțel, console, piese ștanțate și piese structurale.

Fabricarea metalelor: Dispozitivele de prindere electromagnetice pot fi aplicate în liniile de fabricare a metalelor pentru a ridica, muta și transporta plăci, secțiuni tăiate, console, cadre și alte piese din oțel de la un proces la altul.

Operațiuni de presare și ștanțare: Sistemele de manipulare pot transporta semifabricate din oțel și piese ștanțate din stațiile de depozitare, formare, inspecție și prelucrare.

Automatizarea sudării – Prinderea magnetică poate poziționa piesele de oțel adecvate în procesele automate de asamblare și sudare.

Linii de asamblare: Dispozitivele de prindere electromagnetice pot transporta piese din oțel de la un transportor la altul, la dispozitive de fixare, stații de inspecție și mașini de asamblare.

Automatizarea depozitelor Sistemele robotizate de manipulare a materialelor pot utiliza clești electromagnetici pentru transportul automat al pieselor de oțel adecvate.

Supravegherea și transferul mașinii. Aceasta este o altă utilizare a dispozitivului de prindere în operațiuni repetitive de încărcare și descărcare care necesită poziționare repetabilă și timpi de ciclu rapizi.

Gripper electromagnetic - avantaje și dezavantaje

Gripper electromagnetic pentru automatizare robotică în fabrică

Avantajele și dezavantajele dispozitivului de prindere electromagnetic

Pro

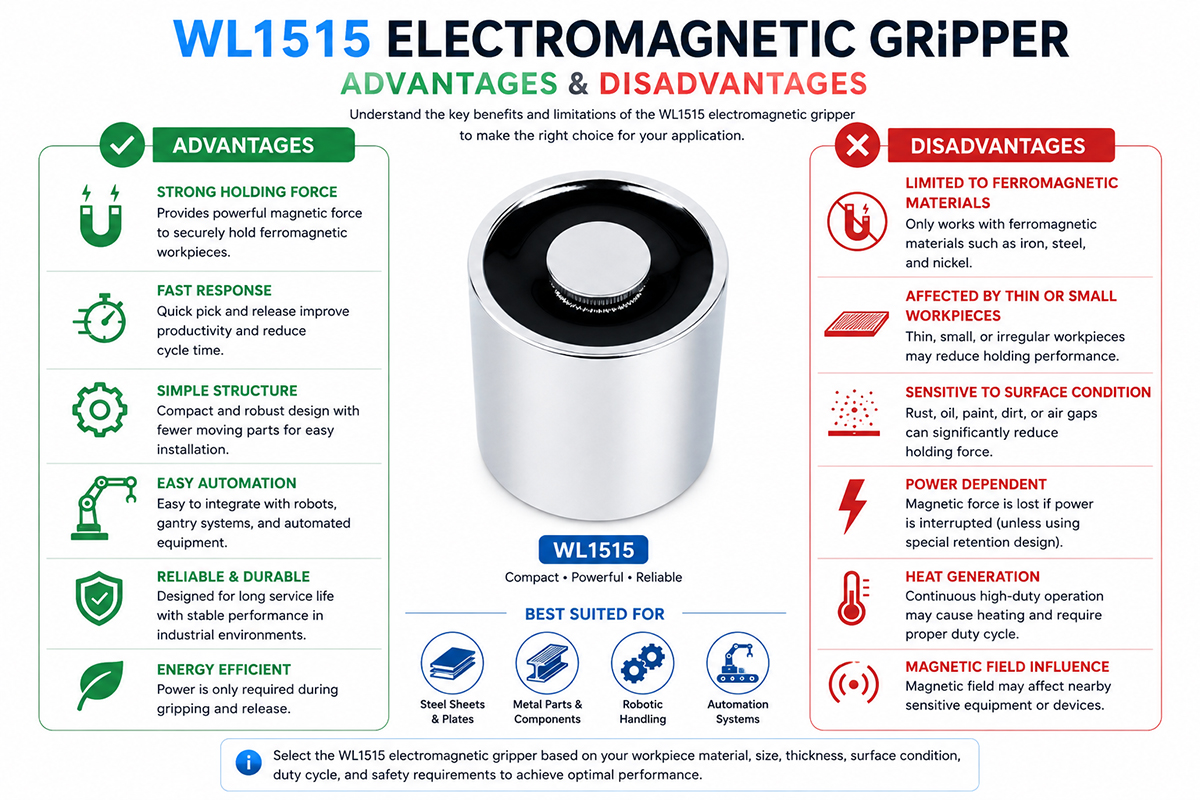
Avantajele cleștilor electromagnetici pentru automatizarea industrială sunt următoarele. Este posibil să le utilizați pentru a selecta rapid piesele feromagnetice și a le elibera la comandă prin semnal electric. Designul compact oferă un număr redus de scule robotizate și acces facil la piesa de prelucrat. Cleștii electromagnetici sunt potriviți pentru manipularea repetitivă a materialelor și pot fi integrați cu braț robotic, benzi transportoare, mașini CNC și linii de producție automatizate.

Un alt avantaj al dispozitivului de prindere este că este posibilă transportarea unor piese mari sau plate din oțel fără utilizarea degetelor mecanice în jurul piesei. Acesta reduce interferențele mecanice și simplifică unele preluări. Prin alegerea corectă a dispozitivului de prindere electromagnetic, este posibilă și obținerea repetabilității și a unor timpi de ciclu rapizi.

Contra

Principala limitare este compatibilitatea materialelor. Gripperele electromagnetice sunt special concepute pentru materiale feromagnetice și sunt fie nepotrivite, fie ineficiente pentru multe metale nemagnetice și piese nemetalice.

Este posibil ca forța de prindere să fie redusă din cauza spațiului de aer, a materialului subțire, a suprafeței curbate, a acoperirilor, a ruginii, a murdăriei sau a contactului slab. Majoritatea cleștelor electromagnetice necesită energie electrică în timpul funcționării, ceea ce duce la probleme legate de consumul de energie și de gestionarea energiei.

Încălzirea poate fi o problemă în cazul funcționării continue la sarcini mari. În funcție de designul dispozitivului de prindere, întreruperea alimentării afectează și performanța acestuia. Prin urmare, ingineria de siguranță pentru sarcinile suspendate este importantă.

În cele din urmă, câmpurile electromagnetice pot reprezenta o problemă pentru echipamentele sau procesele sensibile din apropiere. Prin urmare, compatibilitatea magnetică, siguranța, mediul de operare și condițiile reale ale piesei de lucru trebuie evaluate înainte de instalare.

Gripper electromagnetic pentru vârfuri robotizate Pick and Place

Depanarea cleștelor electromagnetice

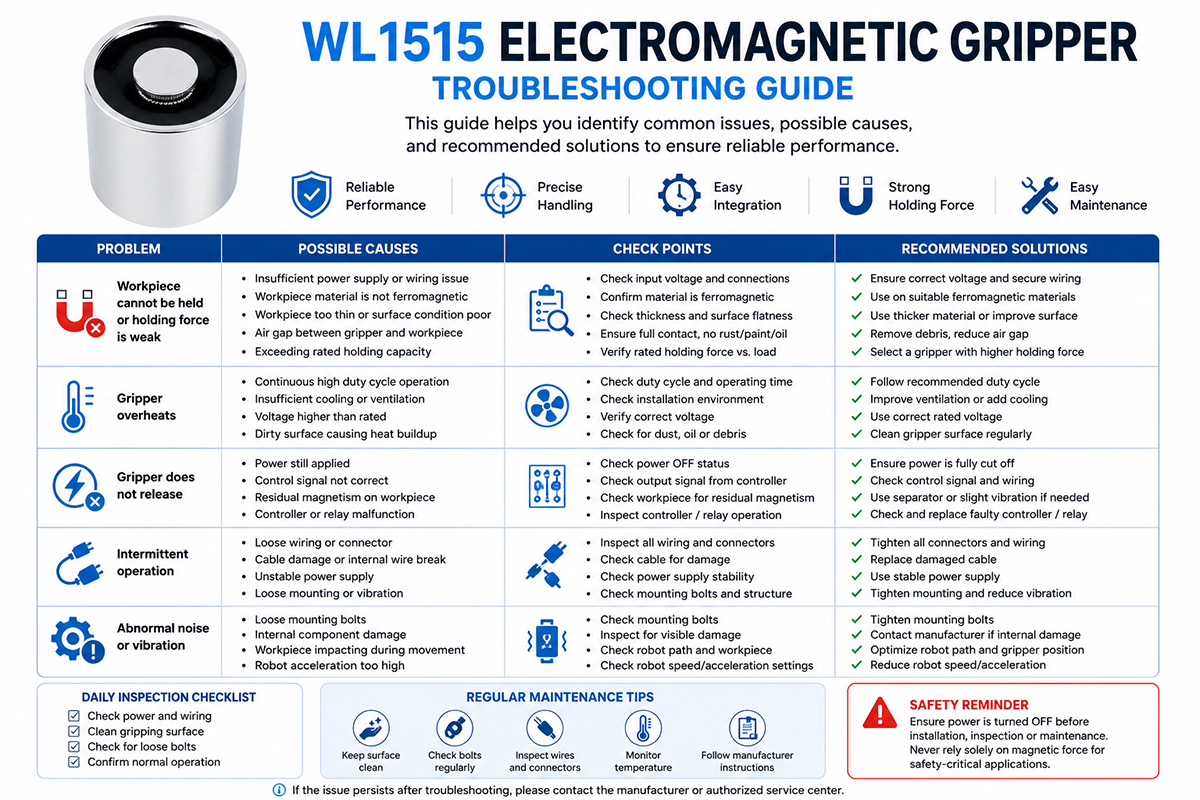
Dacă piesa de prelucrat nu este ridicată corect de către dispozitivul de prindere electromagnetic, primul lucru de verificat este alimentarea electrică. Trebuie verificate tensiunea, cablajul, conectorii, ieșirea controlerului și semnalele de funcționare. Tensiunea greșită sau bobina slăbită nu permit bobinei să creeze câmpul magnetic.

Următorul pas este verificarea suprafeței de prindere. Murdăria, uleiul, rugina, vopseaua, depunerile de crustă sau alte impurități pot crea un spațiu de aer între polul magnetic și piesa de lucru. Zona de contact și piesa de lucru trebuie curățate și poziționate corect.

Verificați dacă materialul este într-adevăr feromagnetic. Este posibil ca unele oțeluri inoxidabile și metale neferoase să nu ofere o atracție magnetică suficientă.

În cazul unei forțe de prindere insuficiente, verificați grosimea piesei de prelucrat, planeitatea suprafeței, dimensiunile și greutatea acesteia în raport cu datele producătorului. Piesele de prelucrat subțiri sau curbate pot necesita o configurație diferită a cleștelui.

În cazul funcționării intermitente, verificați cablurile, conectorii, senzorii, dispozitivele de comutare și semnalele de control. Supraîncălzirea poate fi cauzată de un ciclu de funcționare excesiv, o tensiune greșită, o răcire inadecvată sau o problemă electrică.

Dacă dispozitivul de prindere nu eliberează piesa de prelucrat, verificați semnalul de control și circuitul de dezactivare. Motivul poate fi, de asemenea, contaminarea mecanică sau magnetismul rezidual.

Orice zgomot neobișnuit, temperatură ridicată, deteriorare vizibilă sau defecțiuni electrice recurente trebuie investigate înainte de utilizarea ulterioară în producție. Forța magnetică de fixare nu trebuie utilizată ca singura metodă de manipulare critică pentru siguranță fără o evaluare adecvată a riscurilor și măsuri de reținere a sarcinii.

FAQ

1. Ce este un dispozitiv de prindere cu electromagnet?

Gripperul electromagnetic este un dispozitiv industrial de prindere care utilizează câmpuri magnetice produse prin electricitate pentru a ridica, ține, muta și elibera obiecte feromagnetice. Este utilizat în brațe robotizate, linii de producție, mașini CNC și echipamente de manipulare a materialelor.

2. Ce tipuri de materiale poate manipula un dispozitiv de prindere cu electromagneți?

În general, un robot electromagnetic de prindere poate procesa materiale feromagnetice precum oțelul moale, oțelul carbon, fierul și oțelurile inoxidabile magnetice. Materialele nemagnetice precum aluminiul, cuprul, alama, plasticul și oțelul inoxidabil nemagnetic nu pot fi procesate eficient.

3. Explicați principiul de funcționare al unui dispozitiv de prindere electromagnetic?

Electricitatea este trecută prin bobina dispozitivului de prindere, producând câmpul magnetic care este direcționat către suprafața de prindere și utilizat pentru a atrage și fixa un material magnetic. Reducerea câmpului magnetic este utilizată pentru a elibera obiectul.

4. Care sunt aplicațiile dispozitivului de prindere electromagnetic?

Acestea includ manipularea robotizată a materialelor, prelucrarea tablei, supravegherea mașinilor CNC, producția de automobile, ștanțarea, automatizarea sudurii, fabricarea, liniile de asamblare, manipularea oțelului și sistemele automate de depozitare.

5. Cum să alegi gripperul electromagnetic potrivit?

Factorii de luat în considerare la alegerea dispozitivelor de prindere electromagnetice includ materialul, greutatea, grosimea, dimensiunea, starea suprafeței piesei de prelucrat, forța de prindere, spațiul cu aerul, sarcina utilă a robotului, temperatura de funcționare, ciclul de funcționare, alimentarea cu energie electrică și cerințele de siguranță. Prin urmare, testarea ar trebui efectuată utilizând piesa de prelucrat.

6. Poate prinde cleștele electromagnetic table subțiri de oțel?

Da, însă, performanța de fixare depinde de grosime, calitatea oțelului, starea suprafeței, suprafața de contact și spațiul cu aerul. Forța magnetică de fixare poate fi afectată semnificativ de tablele subțiri; consultați datele producătorilor.

7. Ce se întâmplă în cazul unei pene de curent?

Depinde de designul dispozitivului de prindere electromagnetic; unele dintre ele își vor pierde forța magnetică dacă se întrerupe alimentarea cu energie electrică. • Luați în considerare măsuri de reținere a sarcinii și senzori pentru sarcinile suspendate sau critice din punct de vedere al siguranței.

8. Cum se întreține un dispozitiv de prindere electromagnetic?

Curățați suprafața magnetică a dispozitivului de prindere pentru a îndepărta rugina, uleiurile, așchiile și murdăria. Inspectați periodic cablurile și conectorii, șuruburile de montare, carcasa și conexiunile electrice. Monitorizați întotdeauna temperatura de funcționare și performanța de fixare.

Cum să selectați un gripper electromagnetic

Selectarea unui dispozitiv de prindere electromagnetic implică adaptarea performanței magnetice a dispozitivului la piesa de prelucrat, robot, mediu și procesul automatizat.

1. Determinați materialul piesei de prelucrat.

În primul rând, este necesar să se stabilească dacă materialul este feromagnetic. Doar oțelul moale și alte materiale pe bază de fier vor funcționa, dar aluminiul, cuprul, alama, plasticul și unele oțeluri inoxidabile pot să nu atragă suficient. Prin urmare, compoziția materialului trebuie verificată înainte de selecție.

2. Măsurați dimensiunile și greutatea piesei de prelucrat.

Stabiliți greutatea maximă și minimă, lungimea, lățimea, grosimea și forma piesei de prelucrat. Punctul maxim nominal nu trebuie luat în considerare la selectarea dispozitivului de prindere.

3. Examinați suprafața de contact.

Oțelul plat, neted și curat oferă o cuplare magnetică mai bună decât suprafețele curbate, rugoase, vopsite, acoperite, ruginite sau neuniforme. Golurile din suprafață reduc considerabil forța efectivă de fixare.

4. Luați în considerare grosimea materialului.

Oțelul subțire poate să nu fie la fel de bun din punct de vedere magnetic ca oțelul gros. Verificați datele producătorului privind forța de fixare pentru a afla grosimea reală a piesei de prelucrat.

5. Definiți cerințele privind sarcina utilă a robotului.

Robotul ar trebui să transporte cleștele de prindere, piesa de lucru, accesoriile de montare, cablajul și alte unelte. Asigurați-vă că sarcina totală se încadrează în limitele de sarcină utilă și moment ale robotului.

6. Determinați parametrii electrici corespunzători.

Verificați tensiunea, curentul, semnalele de control, frecvența de comutare, ciclul de funcționare, consumul de energie. Trebuie verificată compatibilitatea electrică dintre dispozitivul de prindere și controler.

7. Luați în considerare siguranța.

Gândiți-vă la comportamentul în caz de întrerupere a curentului, la sistemele de rezervă, la senzori, la retenția mecanică, la performanța opririi de urgență și la alte controale de siguranță necesare în cazul scăderii unei sarcini care poate provoca vătămări corporale sau deteriorarea echipamentelor.

8. Analizați mediul.

Căldură, praf, ulei, umiditate, vibrații, impact și contaminare în caz de sudare, prelucrare mecanică, turnătorie sau utilizare în aer liber.

9. Evaluați opțiunile de montare.

Examinați modelul șuruburilor, dimensiunile de montare, traseul cablului, orientarea și spațiul liber în jurul suprafeței de prindere.

10. Testarea reală a piesei de prelucrat.

Testați dispozitivul de prindere cu piese reale în condiții reale de funcționare înainte de a-l utiliza în procesul de producție. Aceasta este cea mai bună modalitate de a verifica forța de prindere, timpul ciclului, comportamentul de eliberare și fiabilitatea dispozitivului de prindere.

Sfaturi pentru a evita greșelile frecvente în proiectarea cleștelor electromagnetice

Nu toate materialele sunt magnetice.

Nu selectați cleștele în funcție de greutatea piesei de prelucrat.

Gândește-te la golul de aer cauzat de vopsea, rugină, murdărie, straturi de acoperire sau suprafețe neuniforme.

Luați în considerare grosimea minimă a piesei de prelucrat, nu grosimea maximă.

Nu baza totul pe condițiile ideale de laborator.

Verificați sarcina utilă și limitele de moment ale robotului.

Înainte de instalarea regulatorului, verificați cerințele de tensiune și curent.

Gândiți-vă la căldura produsă în timpul ciclurilor de sarcină ridicate.

Folosiți o protecție adecvată pentru cabluri și un dispozitiv de desprindere a tensiunii.

Gândește-te la consecințele unei pene de curent.

Dacă este necesară detectarea piesei de prelucrat, luați în considerare instalarea unor senzori adecvați.

Lăsați suficient spațiu liber pentru preluare și eliberare.

Testați cleștele cu materiale de producție reale.

Verificați forța de fixare în poziția de lucru reală.

Luați în considerare vibrațiile și accelerația atunci când un robot se mișcă.

Păstrați suprafețele de contact magnetice curate și în stare bună.

Nu uitați de cerințele de siguranță și de oprirea de urgență.

Începeți producția de mare viteză numai după confirmarea ciclului de funcționare al dispozitivului de prindere.

Cerințele de instalare, inspecție și întreținere a documentelor

Obțineți o ofertă gratuită acum

Formular de contact

Produse asemănătoare

Stiri conexe

Derulaţi în sus

Obțineți o cotație gratuită acum!

Formular de contact
Dacă aveți întrebări, vă rugăm să nu ezitați să ne contactați.
Cultura companiei Weilong Solenoid
