Magnetische houder voor industriële automatisering, veilige bevestiging.
Automatische magnetische houder voor materiaalbehandelingssysteem
Automatische magnetische houder voor industriële werkstations
Automatische magnetische houder voor montagelijnarmaturen
Betrouwbare automatiseringsmagnetische houder voor industriële toepassingen
Automatische magnetische houder voor geautomatiseerde productie

WL4029 Magnetische houder voor automatisering in fabrieken

Een geautomatiseerde magnetische houder is een magnetisch werkstukbevestigingsgereedschap dat ferromagnetische metalen componenten veilig vasthoudt, positioneert of transporteert in een geautomatiseerde modus. Het kan worden geïntegreerd in een CNC-machine, assemblagemachine, transportsysteem, lasstation, inspectiemachine en materiaalbehandelingsmachine. Afhankelijk van het ontwerp kan het een houder met permanente magneten, een elektromagnetische houder of een combinatie van beide zijn.

Het wordt voornamelijk gebruikt om een ​​betrouwbare bevestiging te garanderen zonder mechanische klemmen of opspaninrichtingen. De automatisering met magnetische houders verbetert de productie-efficiëntie door de insteltijd te verkorten, herhaalbare positionering te bieden en snelle verwerking van metalen onderdelen mogelijk te maken. Dit is met name effectief bij het herhaaldelijk oppakken, positioneren, verplaatsen of vasthouden van stalen of ijzeren componenten. De keuze van de houder moet afgestemd zijn op de klemkracht, het werkstukmateriaal, de oppervlakteconditie, de bedrijfstemperatuur, de montage, de inschakelduur en de snelheid van het automatiseringsproces.

Beschrijving van de houder voor magnetische automatisering

Een magnetische houder voor automatisering is een magnetisch gereedschap dat in geautomatiseerde machines wordt gebruikt voor het vasthouden, positioneren en transporteren van ferromagnetische componenten. Het creëert magnetische aantrekkingskracht tussen het werkoppervlak van de houder en een ferromagnetisch werkstuk van staal of ijzer. De houder kan permanente magneten gebruiken voor een continue aantrekkingskracht of elektromagnetische magneten als er behoefte is aan elektrische energie voor activering en ontkoppeling. Magnetische houders voor automatisering worden veelvuldig gebruikt in robotarmen, CNC-machines, assemblagemachines, transportsystemen, lasmachines en materiaalbehandelingssystemen. De houders zorgen voor een betrouwbare positionering en maken mechanische klemming van het onderdeel overbodig. Ze kunnen de efficiëntie van geautomatiseerde productie verbeteren.

De rol van een magnetische automatiseringshouder

Een geautomatiseerde magnetische houder werkt door een magnetisch veld te creëren dat ferromagnetische metalen zoals staal en ijzer aantrekt en vasthoudt.

De werkwijze is als volgt:

Magnetische activering: het opwekken van magnetische aantrekkingskracht door het magnetische circuit.

Contact met het werkstuk: het contact van de houder met het ferromagnetische oppervlak van het werkstuk.

Het opwekken van de magnetische kracht: magnetische flux die door de houder en het werkstuk gaat, creëert de magnetische kracht.

Positionering of handling: het automatiseringsproces verplaatst het onderdeel, positioneert het, assembleert het, last het of bewerkt het.

In systemen met permanente magneten worden mechanische of magnetische schakelaars gebruikt. De elektromagneten laten het werkstuk los door de stroom uit te schakelen of het magnetische circuit te veranderen.

Herhalingscyclus – het terugbrengen van de houder naar de werkpositie om de geautomatiseerde productiecyclus te herhalen.

De houdkracht is afhankelijk van de luchtspleten, materiaaldikte, vlakheid van het oppervlak, reinheid, magneetontwerp en bedrijfsomstandigheden.

Magnetische automatiseringshouder video

Detailweergave van de houder voor magnetische automatisering

Magnetische automatiseringshouder Technisch

Merk Weilong Technologie Modelnummer WL4029
Nominale spanning (V) 12V of 24V gelijkstroom Nominaal vermogen (W) 5-16 W
Werk modus: Stroom inschakelen, magneet inschakelen. Houdkracht (N) 40 Kgs
werkdienst 100% Weerstand 100 Ω
Leven van de dienst 100 keer Certificering CE, ROHS, ISO9001,
Materiaal Superieure magneet met koolstofstalen behuizing Lengte van de looddraad (mm) 250 MM
Stijl installeren Schroefgat Maattolerantie ± 0.1 mm
Waterbestendig Geen Isolatieklasse B
Hi-Pot-test AC 600V 50/60Hz 2s Niet-opwindende vasthoudkracht 0
Het werk Temperatuur -10 ° C-100 ° C Duty Cycle 1-100%
Draaddiepte (mm) / Betaling Term TT, of LC op zicht
Voorbeeld Bestel Ja. Garantie 2 jaar
MOQ 1000 pcs Capaciteit van de levering 5000 stuks per week
Levertijd 30 dagen Haven van laden Shenzhen

Waarom is de magnetische houder voor automatisering zo gewild?

Fabrikanten zijn op zoek naar snellere, eenvoudigere en flexibelere opspanoplossingen, waardoor geautomatiseerde magnetische houders aan populariteit winnen.

Het belangrijkste voordeel is de snelle hantering van werkstukken. De magnetische aantrekkingskracht kan ze met geschikte metalen onderdelen vasthouden, waardoor complexe mechanische kleminrichtingen overbodig worden. Dit kan de laad- en lostijd bij repetitieve handelingen verkorten.

Ze zijn ook erg handig voor robotautomatisering. De robotgrijper kan worden uitgerust met een magnetische houder voor het oppakken en transporteren van stalen onderdelen.

Een ander voordeel is de vereenvoudiging van de bevestigingsmiddelen. Magnetische bevestiging kan voor sommige toepassingen geschikt zijn, omdat daardoor bepaalde mechanische klemmen en pneumatische componenten overbodig worden.

Automatische magnetische houders maken ook herhaalbare positionering mogelijk, wat nodig is bij CNC-bewerking, lassen, assemblage, inspectie en geautomatiseerde materiaalverwerking.

De elektromagnetische houder is geschikt voor geautomatiseerde besturing, terwijl de houder met permanente magneet energie bespaart tijdens het vasthouden.

Door de snelle ontwikkeling van slimme fabrieken en flexibele productiesystemen ontstaat er een groeiende vraag naar compacte en betrouwbare opspancomponenten. Magnetische houders voor automatisering voldoen aan deze behoeften.

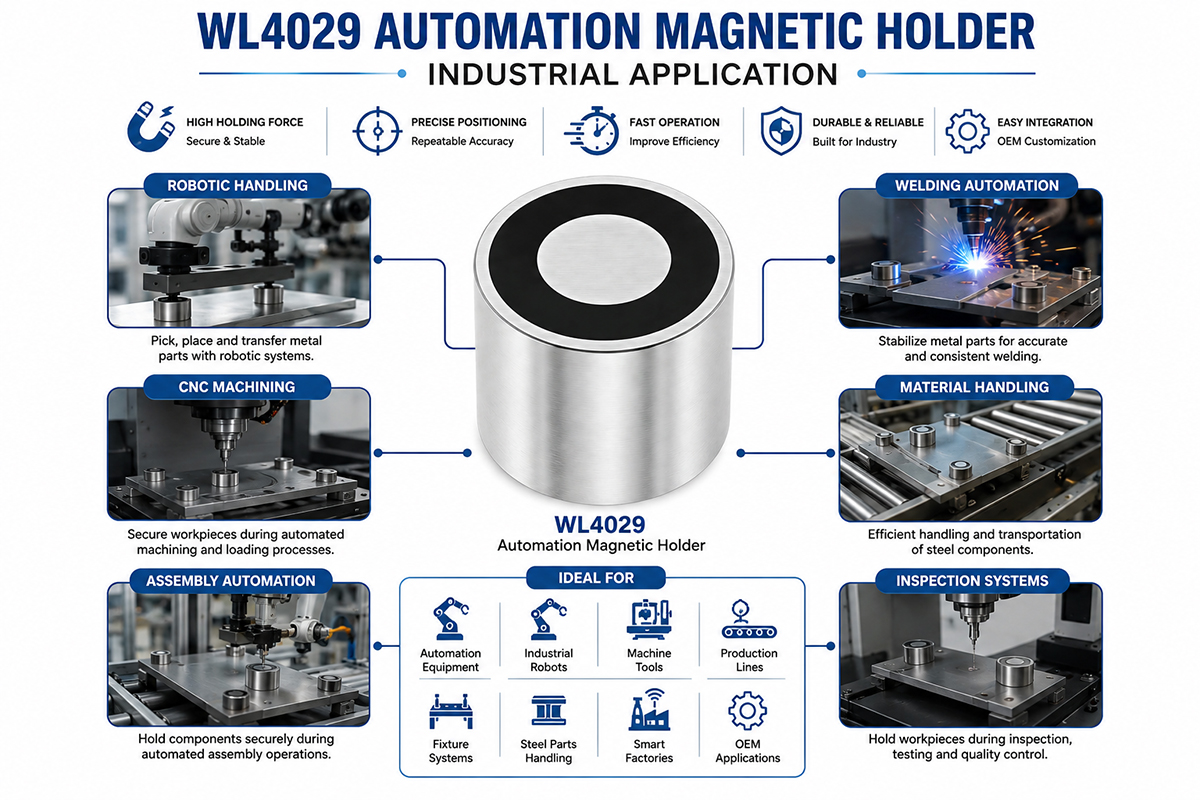
Toepassingen van magnetische automatiseringshouders

Automatische magnetische houder voor CNC-machinetoepassingen

Automatische magneethouders worden veelvuldig gebruikt op plaatsen waar ferromagnetische onderdelen veilig vastgehouden, gepositioneerd, getransporteerd of bewerkt moeten worden.

Frezen (CNC)

Ze kunnen helpen bij het lokaliseren en vastklemmen van stalen onderdelen tijdens geautomatiseerde bewerking en belading.

Robotische handling

De magnetische houder kan op de robotarm worden gemonteerd om stalen platen, beugels, behuizingen en andere metalen onderdelen op te pakken en te transporteren.

Automatisering bij het lassen

Ze kunnen worden toegepast in geautomatiseerde lasstations voor het positioneren van werkstukken en het op een constante plaats houden van onderdelen.

lopende band

De assemblage wordt uitgevoerd met behulp van geautomatiseerde of robotapparatuur. De metalen onderdelen kunnen tijdelijk op hun plaats worden gehouden met behulp van magnetische houders.

Laden en lossen

Ze worden gebruikt voor het geautomatiseerd transport van stalen onderdelen van het ene productiestation naar het andere, naar transportbanden, naar opslaglocaties en naar bewerkingsmachines.

Systeeminspectie

Magnetische houders worden gebruikt om metalen onderdelen op hun plaats te houden tijdens maatinspectie, machinevisie, testen en kwaliteitscontrole.

Stempelapparatuur en persen

Ze kunnen worden gebruikt om compatibele plaatmetalen onderdelen automatisch aan te voeren en te positioneren.

Verpakken en sorteren

Magnetische houders kunnen worden gebruikt voor het automatiseren van het sorteren en transporteren van ferromagnetische onderdelen.

Industriële verlichtingsarmaturen

Geschikt voor installatie in speciale opspaninrichtingen waar snel laden en lossen van het werkstuk vereist is.

Automatiseringsapparatuur OEM

Op maat gemaakte magnetische houders kunnen worden ontwikkeld voor gespecialiseerde machines met specifieke afmetingen, krachten, montage- en schakelmethoden of sensorinterfaces.

Magnetische automatiseringshouder: voordelen en nadelen

Automatische magnetische houder voor slimme fabriekssystemen

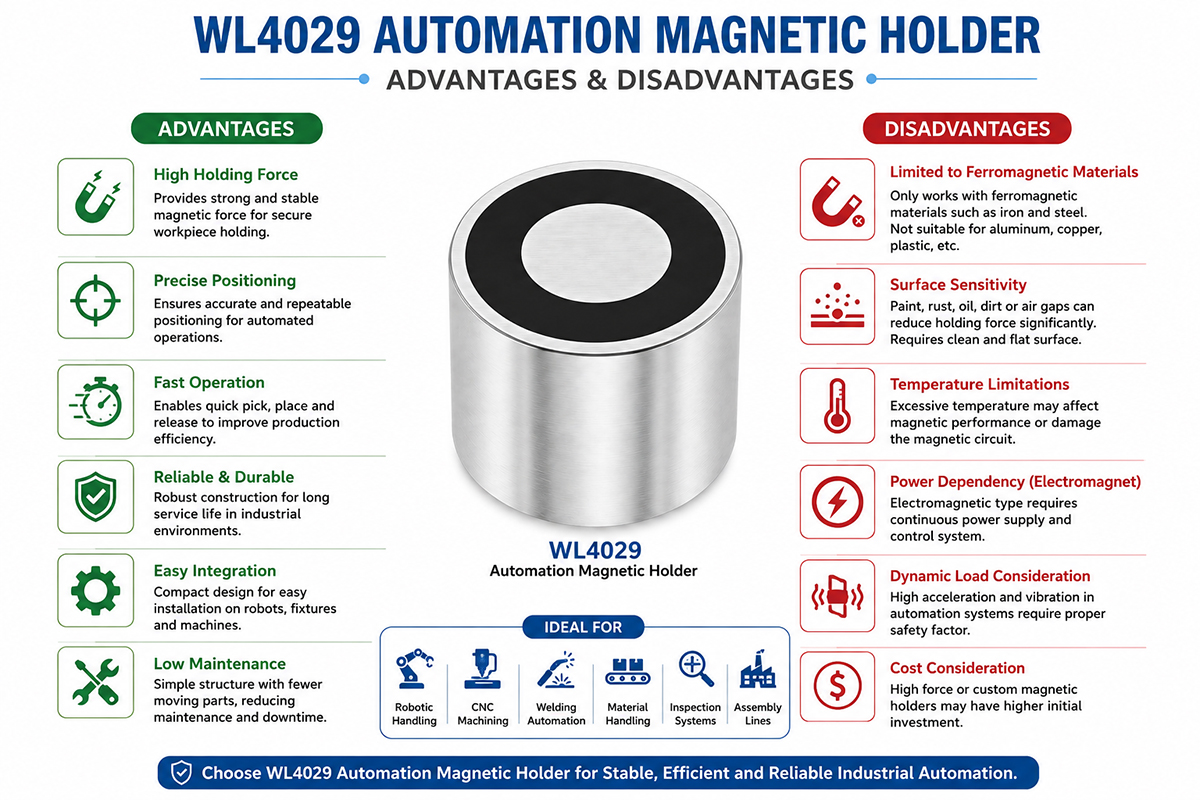
Voordelen en nadelen van een geautomatiseerde magnetische houder

VOORDELEN

Snelle werking: Dankzij de magnetische aantrekkingskracht kunnen geschikte metalen onderdelen snel worden vastgehouden, wat voordelig is voor repetitieve automatiseringscycli.

Lagere mechanische complexiteit: Bij geschikte toepassingen kan magnetische bevestiging het aantal mechanische klemmen en bewegende onderdelen verminderen.

Eenvoudige integratie: Magnetische houders zijn compact en gemakkelijk te monteren op robotgrijpers, opspaninrichtingen, transportbanden en geautomatiseerde machines.

Herhaalbare positionering: Goed ontworpen magnetische circuits zorgen voor een herhaalbare positionering van het werkstuk.

Laag onderhoudspotentieel: De systemen met permanente magneten hebben minder elektrisch aangedreven onderdelen tijdens de vasthoudfase.

Flexibele bediening: Soms kan één magnetische houder meerdere geschikte stalen onderdelen met verschillende geometrieën vasthouden.

Verbeterde productiviteit: Snelle laad- en losprocessen leiden tot een hoge productie-efficiëntie bij automatisering.

Nadelen

Materiaalbeperkingen: Magnetische houders zijn geschikt voor ferromagnetische werkstukken en niet voor veel niet-magnetische materialen.

Oppervlaktegevoeligheid: Roest, verf, olie, ruwheid, kromming en luchtspleten verminderen de kleefkracht.

Temperatuurlimieten: Overmatige hitte kan de magnetische prestaties verminderen of elektromagnetische onderdelen beschadigen.

Stroomvoorziening: Elektromagnetische modellen vereisen een adequate elektrische voeding en een goed werkend besturingssysteem.

Dynamische belastingproblemen: Veiligheidsmarges voor robotversnelling en trillingen

Restmagnetisme: Sommige toepassingen vereisen mogelijk demagnetisatie of secundaire behandelingsprocedures na magnetische fixatie.

Handleiding voor industriële toepassingen van de automatiseringsmagnetische houder

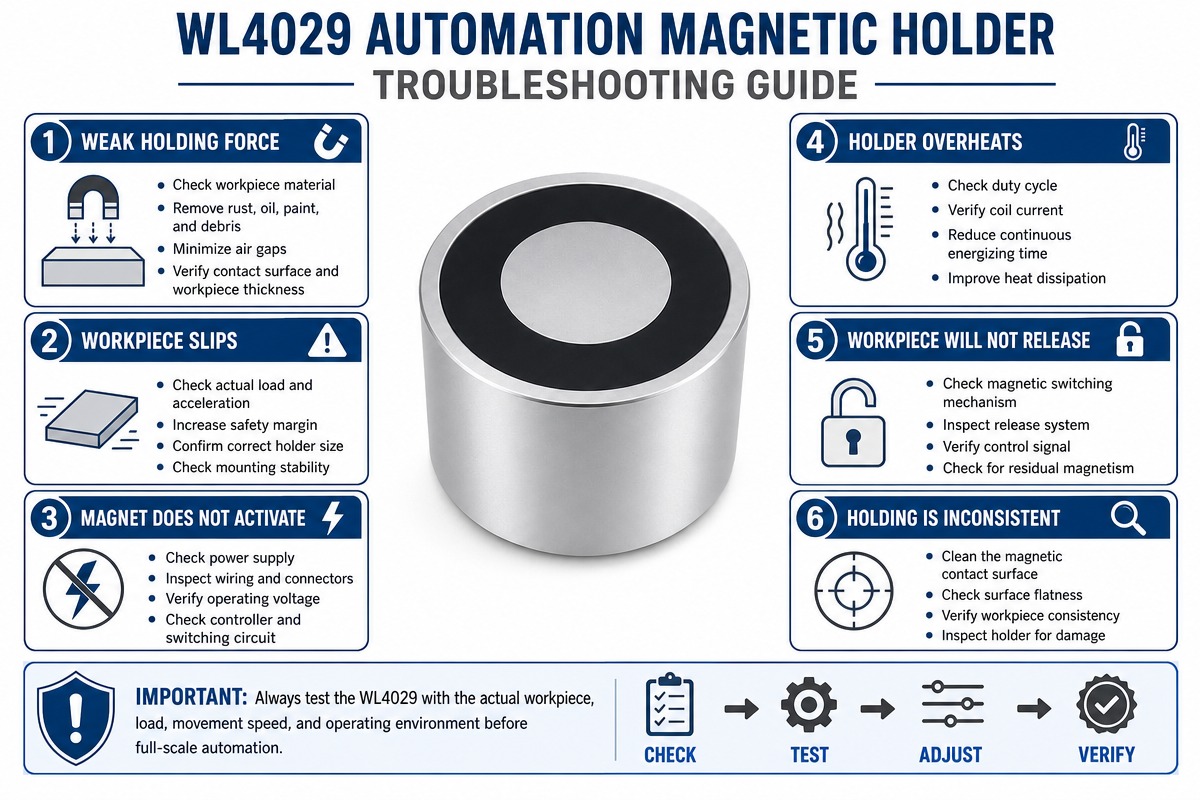
Probleemoplossing voor automatiseringsmagnetische houder

Probleem 1: Onvoldoende houdkracht

Controleer het materiaal, de dikte, de oppervlakteconditie en het contactoppervlak van het werkstuk. Verwijder overtollige roest, verf, olie of vuil en eventuele onnodige luchtspleten.

Probleem 2: Het werkstuk glijdt weg wanneer de robot beweegt.

Controleer de werkelijke dynamische belasting, niet alleen het statische gewicht. Verhoog de veiligheidsfactor. Verbeter het magnetische contact of kies een sterkere krachthouder.

Probleem 3: Elektromagneet werkt niet

Controleer de zekering, het schakelcircuit, de controller, de bedrading, de connectoren, de spanning en de voeding. Zorg ervoor dat de ingangsspanning correct is.

Probleem 4: De houder wordt te heet.

Bij elektromagnetische modellen moet u de inschakelduur, de spoelstroom, de omgevingstemperatuur en de ventilatie controleren. Oververhitting treedt op wanneer de nominale inschakelduur wordt overschreden door continue inschakeling.

Probleem 5: Het werkstuk komt niet los.

Controleer het magnetische schakelmechanisme, het stuursignaal, de actuator en de mechanische ontgrendelingselementen. Restmagnetisme moet mogelijk ook worden gecontroleerd.

Probleem 6: Inconsistente beleggingen

Controleer het oppervlak van de magneetpool op vervuiling of beschadiging. Zorg voor een uniforme dikte en goede contactomstandigheden van de werkstukken.

Probleem 7: Onverwachte vrijgave

Stop het automatiseringssysteem onmiddellijk en controleer het magnetische circuit, de voeding, de bedrading, de montage en de veiligheidsvoorzieningen. Controleer of de houder geschikt is voor de daadwerkelijke toepassing.

Chronische problemen kunnen worden opgelost door de test met het echte werkstuk en de daadwerkelijke bedrijfscyclus.

FAQ

1. Wat is een automatiseringsmagnetische houder?

Een automatiseringsmagnetische houder is een industrieel instrument voor het vasthouden, positioneren of verplaatsen van ferromagnetische onderdelen tijdens geautomatiseerde processen. Automatiseringsmagnetische houders worden veel gebruikt in robots, CNC-machines, assemblagelijnen, lasapparatuur en materiaalbehandelingssystemen.

2. Voor welk soort materiaal kan de geautomatiseerde magneethouder worden gebruikt?

Magnetische houders voor automatisering kunnen voornamelijk worden toegepast op ferromagnetische materialen zoals ijzer en diverse soorten staal. Gewone magnetische systemen kunnen aluminium, koper, kunststof en niet-magnetisch roestvrij staal niet betrouwbaar vasthouden.

3. Hoe krachtig moet de geautomatiseerde magneethouder zijn?

De benodigde klemkracht is afhankelijk van het gewicht, het materiaal en de dikte van het werkstuk, het oppervlak van het werkstuk, de luchtspleet, de versnelling van de robot, trillingen en de montagepositie. Vergeet niet om een ​​veiligheidsmarge in te bouwen.

4. Is het mogelijk om een ​​magnetische houder te gebruiken voor automatisering met robotarmen?

Ja. Robotarmen zijn vaak uitgerust met magnetische houders voor het oppakken, verplaatsen, plaatsen, laden en lossen van metalen onderdelen. Voor de installatie is het belangrijk om de montageafmetingen en de dynamische klemmingseisen te controleren.

5. Wat is het verschil tussen permanente en elektromagnetische houders?

Houders met permanente magneten genereren magnetische kracht zonder continue stroomtoevoer, terwijl houders met elektromagneten een magnetisch veld genereren met behulp van elektrische stroom. Dit laatste type is handig voor automatische aan/uit-regeling.

6. Kan een geautomatiseerde magnetische houder door verf of roest heen werken?

Ja. Verf, roest, vuil, olie, enz. vormen echter een luchtspleet die de magnetische houdkracht vermindert. De prestaties zijn altijd beter wanneer een schoon en vlak contact tussen het werkstuk en de houder gegarandeerd is.

7. Hoe selecteer ik de juiste magnetische houder voor mijn automatiseringssysteem?

Het materiaal van het werkstuk, de afmetingen en het gewicht, de dikte, de oppervlaktestaat, de benodigde klemkracht, de robotsnelheid, de inschakelduur, de bedrijfstemperatuur, de montage- en besturingsvereisten spelen allemaal een rol. Gespecialiseerde apparatuur is vaak geschikter voor OEM-maatwerkontwerpen.

8. Wat moet ik doen als mijn magnetische houder niet meer werkt?

Controleer eerst het contactoppervlak van het werkstuk, de luchtspleet, de toestand van de magneet, de voeding, de bedrading en de bedrijfstemperatuur. Controleer ook de spoel en het stuurcircuit van de elektromagnetische houders. Als het probleem aanhoudt, probeer uw houder dan met het daadwerkelijke werkstuk en onder de juiste bedrijfsomstandigheden.

Hoe kies je een magnetische houder voor automatisering?

De keuze voor de juiste automatiseringsmagnetische houder hangt af van het werkstuk, de machine, de werkomgeving en de benodigde magnetische kracht.

1. Bepaal het materiaal van het werkstuk

Het is noodzakelijk om te achterhalen of het onderdeel ferromagnetisch is. Staal en ijzer zijn doorgaans magnetische materialen, maar aluminium, koper, kunststof en veel soorten roestvrij staal zijn dat niet.

2. Bepaal de benodigde houdkracht

Bepaal hoeveel belasting de houder moet weerstaan ​​tijdens het heffen, versnellen, trillen en bewegen. Het statische gewicht van het onderdeel is niet voldoende. Houd rekening met de veiligheidsmarge.

3. Controle van de oppervlakteconditie

Gladde en schone oppervlakken zorgen altijd voor een betere magnetische koppeling. De aanwezigheid van verf, roest, olie, kieren, krommingen en ruwheid vermindert de hechtkracht.

4. Elektromagnetische of permanente werking

Gebruik een permanente magneethouder om het stroomverbruik te verlagen. Elektromagnetische houders zijn handig wanneer automatische elektrische aansturing van het vast- en loskoppelen van de houder gewenst is.

5. Houd rekening met de snelheid van automatisering.

Versnellingen, vertragingen, trillingen en abrupte richtingsveranderingen in robots en andere automatiseringsapparatuur veroorzaken extra spanningen op het werkstuk. De magnetische houder moet ervoor zorgen dat het werkstuk gedurende het hele proces stevig op zijn plaats blijft.

6. Controleer de montagevereisten

Voordat u een houder kiest, moet u rekening houden met de montagegaten, het boutpatroon, de afmetingen, de kabelgeleiding, de interface met de actuator en de beschikbare montageruimte.

7. Beoordeel de operationele omgeving

Houd rekening met temperatuur, stof, vocht, olie, trillingen, lasvonken en andere omgevingsfactoren. Kies een constructie die geschikt is voor de omgeving.

8. Houd rekening met de inschakelduur.

Voor elektromagnetische systemen is het belangrijk om de bedrijfsspanning, stroomsterkte, inschakeltijd, uitschakeltijd en duty cycle te berekenen om oververhitting te voorkomen.

9. Beoordeling van de veiligheidseisen

Kies de juiste veiligheidsfactor en schat de werkstukbevestigingsomstandigheden in bij stroomuitval, noodstop en apparatuurstoring.

10. OEM-aanpassing

Automatiseringsapparatuur vereist mogelijk een aangepast magnetisch circuit, montagestructuur, afmetingen, interface met sensoren of schakelmechanisme, die betere prestaties leveren dan het standaardproduct.

Ontwerpfouten bij magnetische houders in automatisering: tips om ze te voorkomen

De klemkracht wordt niet alleen berekend op basis van het gewicht van het werkstuk.

Robotbewegingen veroorzaken versnellingen en trillingen; houd daar rekening mee.

Niet alle soorten roestvrij staal zijn supermagnetisch.

De luchtspleten tussen de magneetpool en het werkstuk moeten tot een minimum beperkt worden.

Denk aan verf, roest, olie, aanslag en een ruw oppervlak.

Bespaar niet op installatieruimte door een kleine magneet te gebruiken.

Zorg voor een veiligheidsmarge bij dynamische toepassingen.

Controleer de opwarming van de elektromagnetische spoel tijdens continu gebruik.

Controleer of de voeding overeenkomt met de spanning van de houder.

Ontwerp de juiste bevestigingsmaterialen en draagkrachtpaden.

Denk aan situaties zoals een noodstop en stroomuitval.

Gebruik het magnetische systeem niet bij hoge temperaturen als het daar niet voor ontworpen is.

Test de houder met het daadwerkelijke productiewerkstuk.

Controleer de houdkracht onder daadwerkelijke acceleratie en trillingen.

Denk aan sensoren wanneer geautomatiseerde bevestiging van de werkstukbevestiging vereist is.

Zorg voor voldoende ruimte zodat de robot kan bewegen en het werkstuk kan loslaten.

Bescherm kabels en connectoren tegen industriële beschadiging.

Zorg ervoor dat de magnetische houder geen storing veroorzaakt bij sensoren of elektronische apparaten in de buurt.

Test het prototype voordat de massaproductie van start gaat.

Definieer de mechanische, elektrische en prestatiespecificaties voor OEM-projecten vóór het ontwerp.

Ontvang nu een gratis offerte

Contactformulier

Gerelateerde Producten

Gerelateerd nieuws

Scroll naar boven

Vraag nu een gratis offerte aan!

Contactformulier
Heb je nog vragen, aarzel dan niet om contact op te nemen.
Bedrijfscultuur van Weilong Solenoid Company
