


Hoe kies je een elektromagnetische grijper?
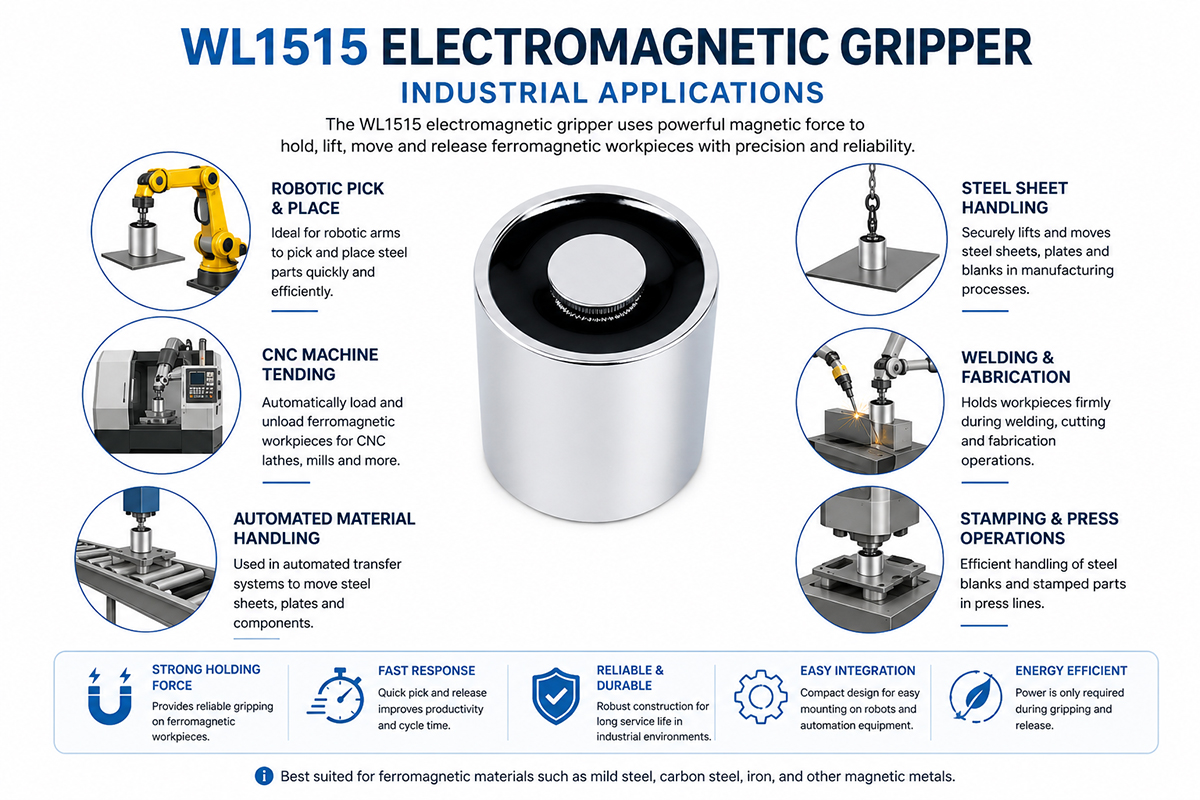
Bij de keuze van een elektromagnetische grijper moet de magnetische werking van de grijper afgestemd worden op het werkstuk, de robot, de omgeving en het geautomatiseerde proces.
1. Bepaal het materiaal van het werkstuk.
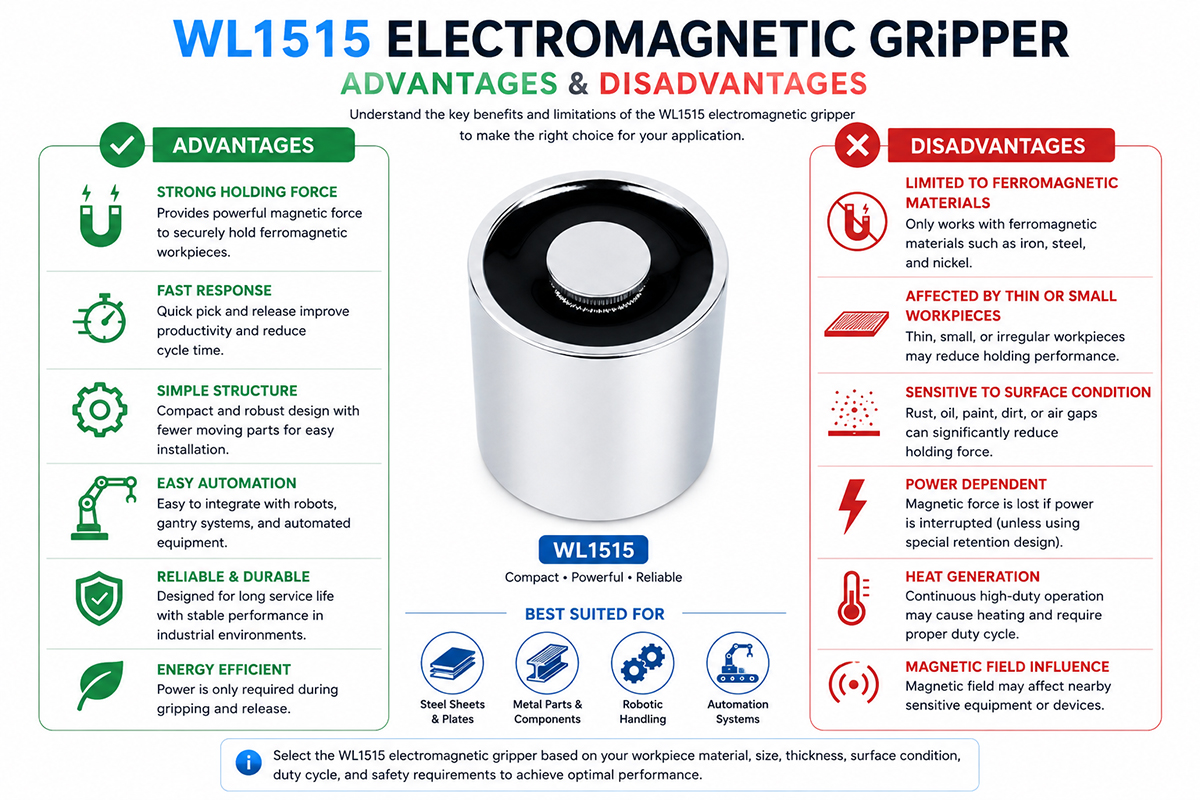
Allereerst is het belangrijk vast te stellen of het materiaal ferromagnetisch is. Alleen zacht staal en andere materialen op ijzerbasis werken, maar aluminium, koper, messing, kunststof en sommige soorten roestvrij staal trekken mogelijk niet voldoende magnetisch aan. Controleer daarom de materiaalsamenstelling vóór de selectie.
2. Meet de afmetingen en het gewicht van het werkstuk.
Bepaal het maximale en minimale gewicht, de lengte, de breedte, de dikte en de vorm van het werkstuk. De nominale maximale belasting mag niet in aanmerking worden genomen bij de keuze van de grijper.
3. Onderzoek het contactoppervlak.
Vlak, glad en schoon staal zorgt voor een betere magnetische koppeling dan gebogen, ruwe, geverfde, gecoate, roestige of oneffen oppervlakken. Spleten in het oppervlak verminderen de effectieve houdkracht aanzienlijk.
4. Houd rekening met de dikte van het materiaal.
Dun staal is mogelijk niet zo magnetisch als dik staal. Controleer de gegevens van de fabrikant over de klemkracht voor de daadwerkelijke dikte van het werkstuk.
5. Definieer de vereisten voor het laadvermogen van de robot.
De robot moet de grijper, het werkstuk, de bevestigingsmaterialen, de bekabeling en ander gereedschap dragen. Zorg ervoor dat de totale belasting binnen de nominale draagkracht en het maximale draaimoment van de robot blijft.
6. Bepaal de juiste elektrische parameters.
Controleer de spanning, stroomsterkte, stuursignalen, schakelfrequentie, duty cycle en het stroomverbruik. Controleer de elektrische compatibiliteit van de grijper en de controller.
7. Denk aan de veiligheid.
Denk na over het gedrag bij stroomuitval, back-upsystemen, sensoren, mechanische beveiliging, noodstopfunctie en andere veiligheidsvoorzieningen die nodig zijn in geval van een vallende last die letsel of schade aan apparatuur kan veroorzaken.
8. Analyseer de omgeving.
Hitte, stof, olie, vocht, trillingen, stoten en vervuiling kunnen optreden bij laswerkzaamheden, machinale bewerking, gieterijen of buitenactiviteiten.
9. Evalueer de montagemogelijkheden.
Controleer het boutpatroon, de montageafmetingen, de kabelgeleiding, de oriëntatie en de vrije ruimte rondom het grijpoppervlak.
10. Werkstuktest in de praktijk.
Test de grijper met echte werkstukken onder reële bedrijfsomstandigheden voordat u deze in het productieproces gebruikt. Dat is de beste manier om de klemkracht, cyclustijd, loslaatgedrag en betrouwbaarheid van de grijper te controleren.
Tips om veelgemaakte fouten bij het ontwerp van elektromagnetische grijpers te voorkomen
Niet alle materialen zijn magnetisch.
Kies de grijper niet op basis van het gewicht van het werkstuk.
Denk aan de luchtspleet die ontstaat door verf, roest, vuil, coatings of oneffen oppervlakken.
Houd rekening met de minimale werkstukdikte, niet met de maximale dikte.
Baseer niet alles op de ideale laboratoriumomstandigheden.
Controleer de maximale belasting en het maximale moment van de robot.
Controleer vóór de installatie van de controller de spanning- en stroomvereisten.
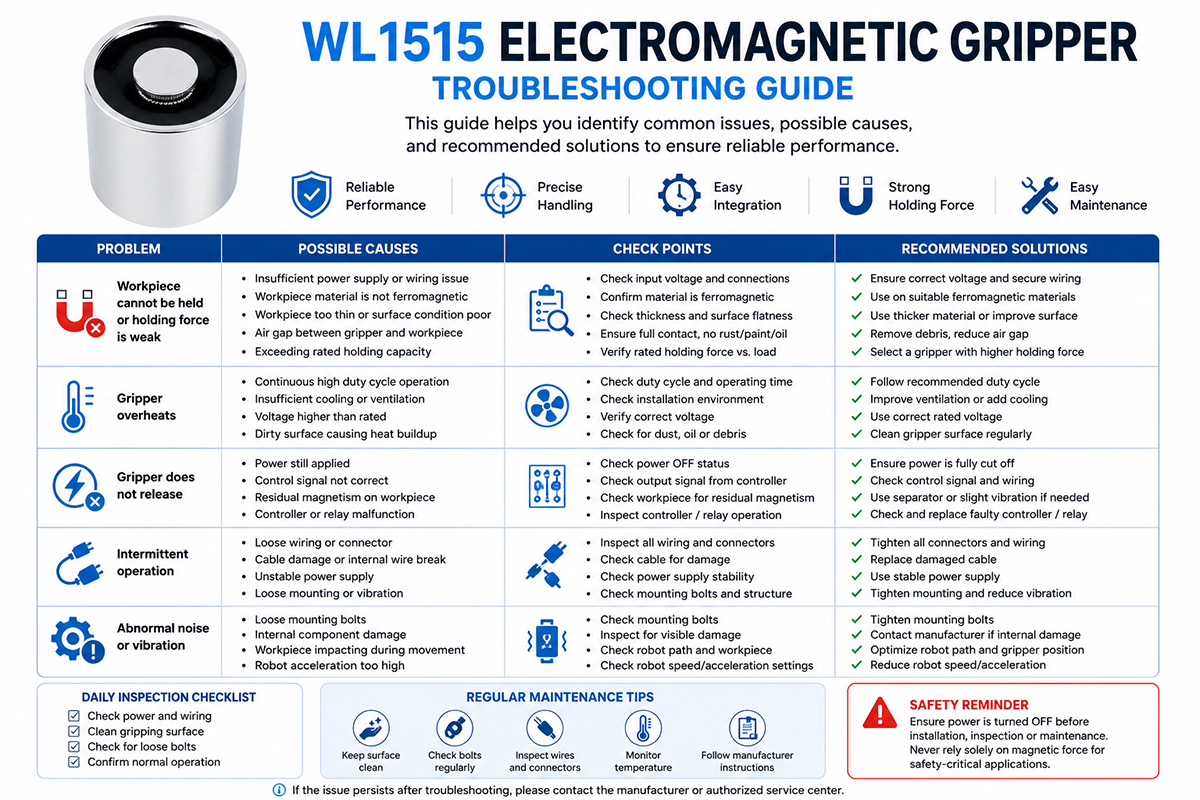
Denk aan de warmte die vrijkomt tijdens hoge werkcycli.
Gebruik de juiste kabelbescherming en trekontlasting.
Denk na over de gevolgen van de stroomuitval.
Als detectie van het werkstuk nodig is, overweeg dan om geschikte sensoren te installeren.
Zorg voor voldoende ruimte bij het oppakken en loslaten.
Test de grijper met daadwerkelijke productiematerialen.
Controleer de klemkracht in de daadwerkelijke werkpositie.
Houd rekening met trillingen en versnelling wanneer een robot beweegt.
Houd magnetische contactoppervlakken schoon en in goede staat.
Vergeet de veiligheidsvoorschriften en de noodstopregels niet.
Start de hogesnelheidsproductie pas nadat de werkcyclus van de grijper is bevestigd.
Documenteer de installatie-, inspectie- en onderhoudsvereisten.


