
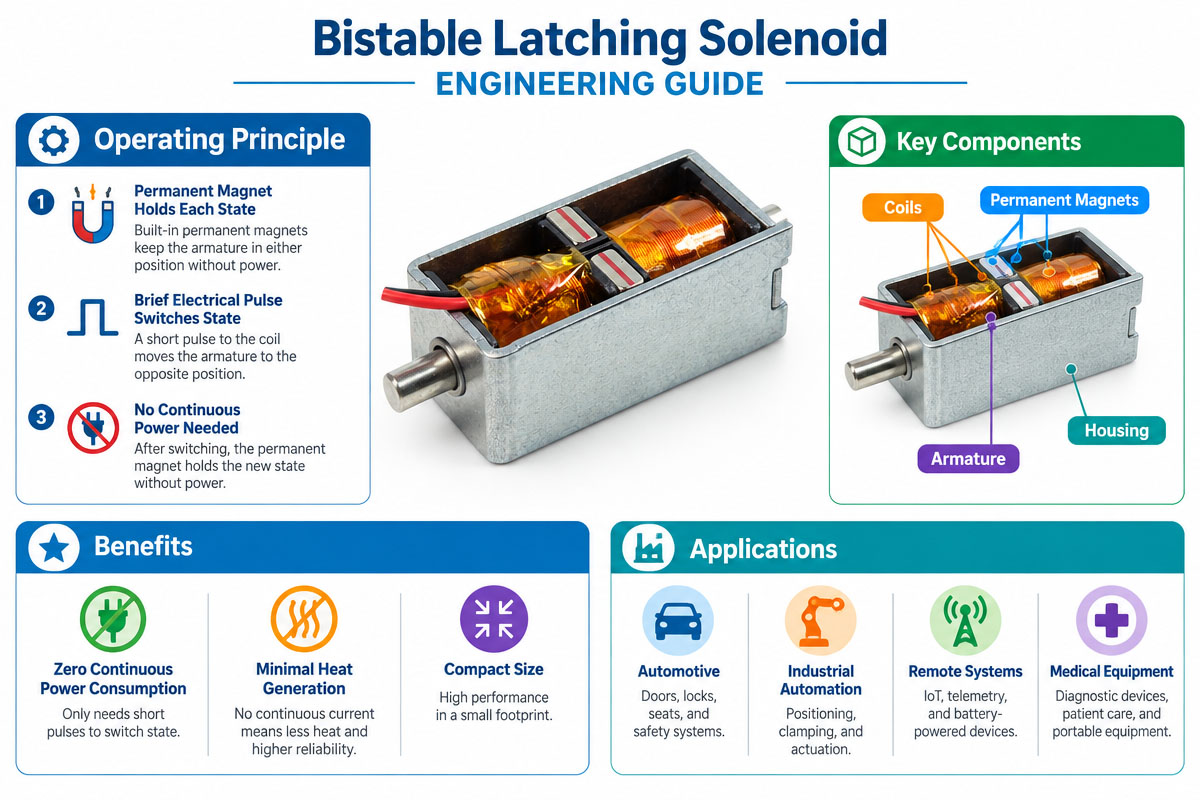
 はじめに ラッチングソレノイドのエンジニアリングソリューション
双安定ラッチングソレノイドは、2つの機械的状態で動作し、電力消費なしでその状態を保持する電気機械式アクチュエータです。その特性から、このタイプのソレノイドは、低消費電力でコンパクトなリニアアクチュエータやその他の位置保持装置に幅広く使用されています。
DCソレノイドは、作動状態を維持するためにコイルに継続的に電力を供給する必要がある。一方、双安定ソレノイドは通常、電気パルスが終了した後にアクチュエータの位置を磁気的にラッチすることで動作する。
2番目の電気信号によってアクチュエータが別の状態に移行する。
この原理は、バッテリー駆動機器、アクセス制御システム、電子錠、産業オートメーション、医療機器、計測機器、安全装置、その他状態変化時のみ電源を必要とする多くの用途において、数多くの利点をもたらします。
双安定ラッチングソレノイドの設計ソリューションでは、力パラメータ、磁気保持性能、パルスエネルギー、コイル設計、機械的負荷、温度、公差、寿命、制御電子機器、および動作環境を考慮します。以下のガイドでは、これらのすべての点について説明します。
1. 双安定ラッチングソレノイドとは何ですか?また、どのように動作しますか?
ソレノイドは、電気エネルギーを機械エネルギーに直線的に変換する役割を果たす。
コイルに流れる電流によって磁場が発生し、それが磁気回路と相互作用して可動アクチュエータ(電機子またはプランジャー)に力を発生させる。
一般的なスプリングリターン式ソレノイドでは、電源を遮断すると、スプリングまたは外部負荷の力によってプランジャーが元の位置に戻ります。
しかし、双安定ラッチングソレノイドは逆の動作をする。
これは2つの安定した機械的状態を示しています。アクチュエータが一方の状態に達すると、磁気システムはコイルに電流を流し続けなくてもその状態を維持するのに役立ちます。
制御システムから送られる2番目の電気信号は、アクチュエータの状態を変化させます。多くの場合、これは磁気回路設計に従ってコイルの極性を変更することを意味します。
これは、電力供給の大部分が位置変更に費やされていることを意味する。
これは双安定動作にとって非常に有益です。なぜなら、デバイスはほとんどの時間を一つの状態で過ごし、位置を変えることはほとんどないからです。
2. シングルラッチング 対 双安定ラッチングソレノイド
エンジニアは、双安定動作と単安定動作の違いを理解しておくべきである。
単安定ソレノイドは、ただ一つの主要な安定位置しか示しません。電磁力がなくなると、バネなどの機械的な力によってアクチュエータはその位置に戻ります。
双安定アクチュエータには、2つの安定位置が存在する。
電子ロックシステムを例に見てみましょう。
最初の電気パルスによってロックピンがロック位置に移動します。その後、電気パルスが終了してもピンはその位置に保持されます。
逆方向の電気パルスによってアクチュエータ機構はロック解除位置に切り替わり、電気パルス終了後もその位置が保持される。
どちらの姿勢も、維持するために継続的な電源供給を必要としません。
これは、双安定ラッチングソレノイドが低消費電力デバイスで有用な理由の一つである。
しかし、設計者は、アクチュエータは停電時でもその位置を保持することを覚えておく必要がある。
3. 必要ストローク数の決定
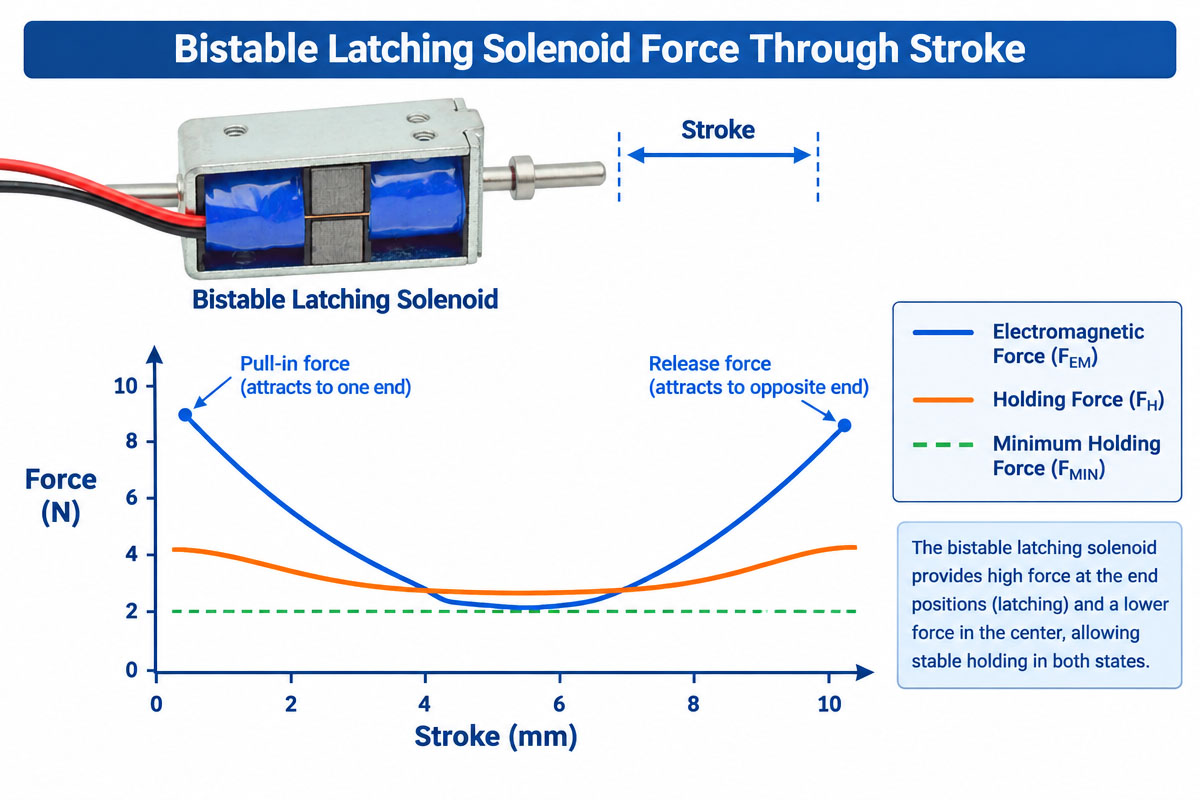
ストロークとは、ある安定した位置から別の安定した位置までの直線的な経路全体のことである。
一般的なAPでは数ミリメートルのストロークで十分な場合もあるが、一部のメカニズムではより長いストロークが必要となる。
技術者は不必要な出張を指示すべきではない。
脳卒中の影響増大:
利用可能な戦力
磁気回路の効率
ソレノイドの寸法
プランジャーウェイト
応答時間
必要な電力
錠前に必要なストロークが4mmの場合、ストロークを長く設計すると、ソレノイドのサイズや効率が不必要に大きくなる。
双安定ラッチングソレノイドの設計においては、エンジニアは機械機構全体を理解し、適切な許容誤差内で最小ストローク値を決定する必要がある。
4. ストローク中の双安定ラッチングソレノイド力の評価
ソレノイドは通常、全動作中に一定の力を発揮するわけではない。
利用可能な電磁力は、プランジャーの位置と磁気ギャップの位置によって決まります。
いずれにせよ、これは力の仕様を誤解を招くものにする可能性がある。
アプリケーションが以下の要件を満たす必要があると仮定します。
ストローク—6mm
始動力—8N
中間力—12N
最終力—20N
このような場合、ソレノイドがストロークの終端でのみ20Nの力を発生させることができ、動作を開始するために必要な8Nの力を発生させることができない場合、正しく動作しない。
したがって、可能な限り、エンジニアは力/ストロークグラフを確認すべきである。
また、機械的負荷には以下が含まれるべきである。
ばね力
摩擦。
重力
連結部の抵抗
機械的許容差
加速している
汚染の影響
選定する双安定ラッチングソレノイドは、特定の動作点だけでなく、動作範囲全体において十分な力を発揮できるものでなければならない。
5. 磁気保持力の理解
作動力は保持力とは異なります。
作動力によってプランジャーが移動する。しかし、保持力によって電気パルス終了後も所定の位置が維持される。
双安定設計においては、保持性能が恐らく最も重要な設計パラメータとなるだろう。
保持に必要な力は用途によって異なります。
小型の内部スイッチ機構は、保持するのに比較的少ない力で済みます。しかし、重い錠前や産業用機構は、はるかに大きな力を必要とします。
エンジニアは、外部荷重、振動、衝撃、バネ、または機械的公差が磁気保持力を上回るかどうかを把握しておく必要がある。
したがって、双安定ラッチングソレノイドの磁気回路は、動作と位置保持の両方を考慮して設計する必要がある。
これは特にセキュリティ製品や安全製品に当てはまります。なぜなら、性能検証は常に機構全体に対して実施されるべきだからです。
6. 動作電圧の選択
一般的な直流動作電圧は以下のとおりです。
3 VDC
5 VDC
6 VDC
9 VDC
12 VDC
24 VDC
他のコイル電圧もご用意しております。
電圧の選択は、製品の電気的なアーキテクチャと整合させる必要がある。
しかし、電圧だけがエンジニアがソレノイドを選定する際の基準となるわけではない。
重要な電気的パラメータは
電圧 ― コイルに供給される電位
コイル抵抗は、印加電圧とともに電流の挙動を決定する。
電磁力と消費電力に影響を与える
パルス長 ― 作動中にコイルに通電される時間を定義します。
パルスあたりのエネルギーは、遷移を起こすのに十分な機械的仕事があることを確認する。
電流エネルギーとパルスエネルギーは、バッテリー駆動システムにおいて特に重要である。
7. 双安定ラッチングソレノイドのパルス長の最適化
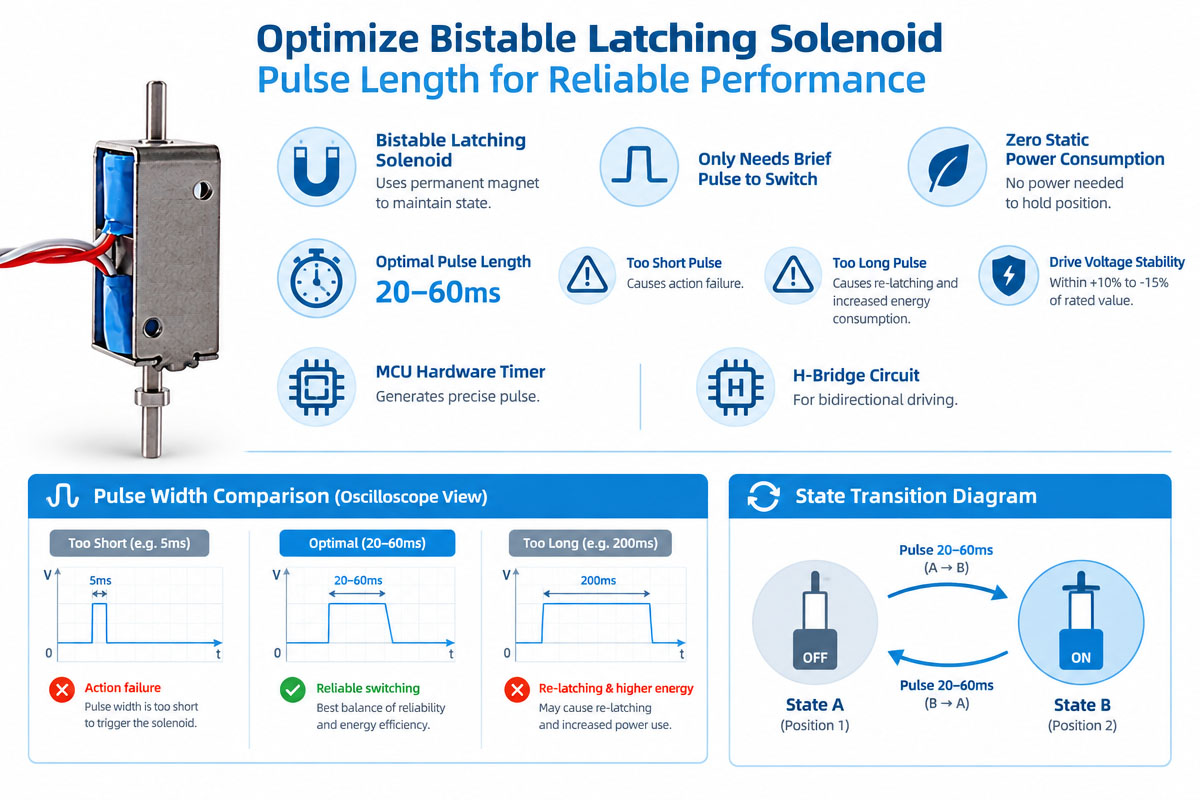
この双安定設計の主な技術的利点の1つは、コイルが安定状態を維持するために継続的な電力を必要としないことである。
あるいは、短いパルスを用いてアクチュエータの位置を変更することも可能です。
例えば、あるアプリケーションは以下のようなものと連携できます。
電圧 – 12V DC
パルス幅—100ms
動作頻度:1日20回
その他の用途では、より大きな機械的負荷やより長いストロークが必要となるため、300ミリ秒のパルス長が必要となる。
パルス長は、コイル、磁気回路、機械的負荷、ストローク、電圧、および利用可能な電流によって決まります。
パルスが短すぎると、双安定ラッチングソレノイドが動作を完了しない可能性があります。
しかし、パルス幅が長すぎるとエネルギーが浪費され、過剰な熱が発生する。
プロトタイプのテストでは、1つのサンプルにおける最小動作パルスだけでなく、最悪の条件下での信頼できるパルス長を確立する必要がある。
8. 極性反転と駆動電子機器に注意する
多くの双安定ソレノイドは、コイルを流れる電流の極性を反転させることによって状態を変化させる。
つまり、駆動回路は極性を制御できなければならないということだ。
製品のアーキテクチャに応じて、エンジニアはHブリッジまたは同様のスイッチング回路を使用する必要があります。
駆動エレクトロニクスの設計は、
コイル電圧
最大電流
パルス長
スイッチング周波数
帰納的プロセス
保護の必要性
使用可能なバッテリーまたは電源
電流を遮断する際には、誘導性負荷に特に注意を払う必要がある。
双安定ラッチングソレノイドとその駆動回路は、別々の要素としてではなく、一つのシステムとして開発されるべきである。
バッテリー残量が少ない場合や、最悪の電圧条件下では、電気駆動回路が十分な電流を供給できない場合、機械的な動作が不安定になる可能性があります。
9. 電力およびエネルギー需要の評価
低電力アプリケーションの場合、瞬時電流だけが性能指標ではありません。エンジニアは、動作あたりのエネルギーも考慮する必要があります。
双安定アクチュエータは、保持電流がないため、短時間で比較的高い電流を消費するが、1日あたりの総エネルギー消費量は少ない。
つまり、以下のような人にとって魅力的なのです。
スマートロック(電池式)
IoTガジェット
ポータブル機器
電子ロッカー:
リモートコントロールシステム
スマートメータ
エネルギー要件を認識する自動化システム
双安定ラッチングソレノイドを選定する際には、エンジニアは、標準的なパルス長や動作回数を含めた、1日の総エネルギー消費量を見積もる必要があります。
また、エンジニアは最悪の場合のバッテリー電圧と内部抵抗をチェックする必要があります。新品のバッテリーでも、寿命が近づくと電圧特性が変化する可能性があります。
10. 双安定ラッチングソレノイドの熱性能を確認する
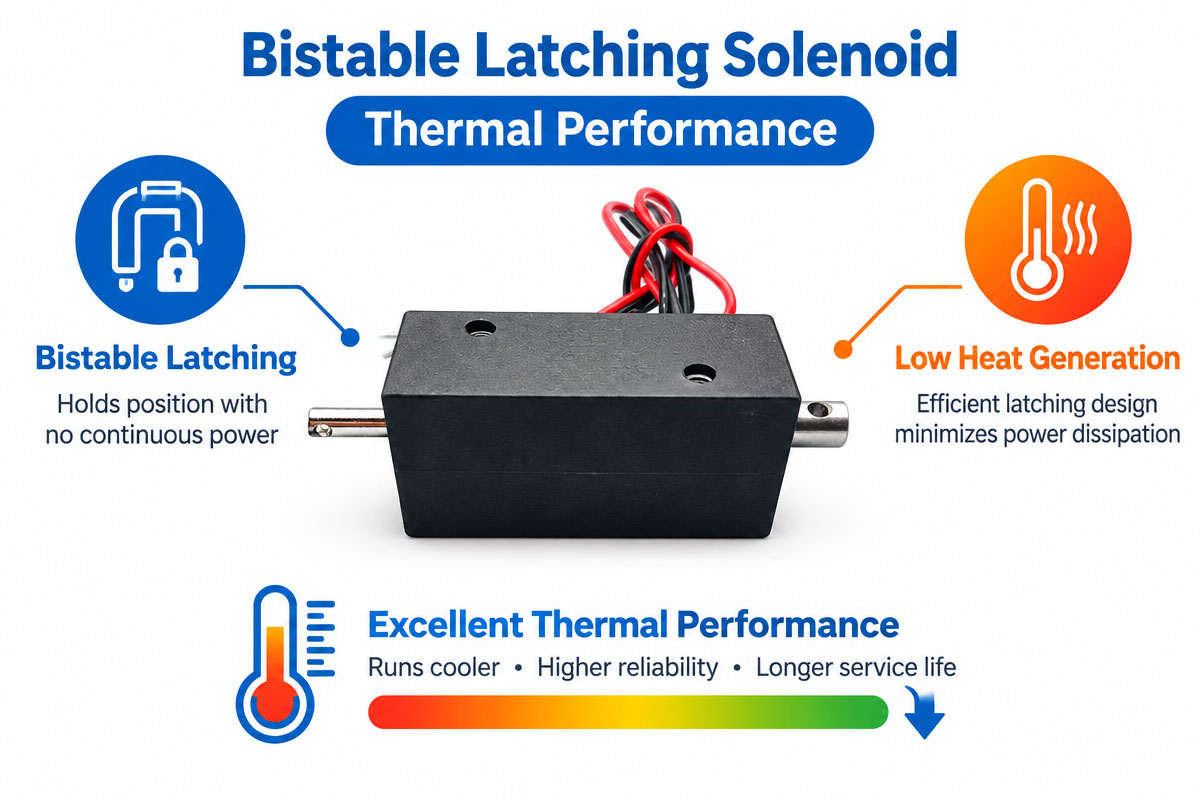
双安定ソレノイドは短時間しか電気を供給されないため、適切な熱的利点が得られる。
短いパルスだからといって、温度を常に無視できるとは限らない。
温度が問題となるのは、次のような場合です。
パルス持続時間が長すぎます。
動作周波数が高い。
電圧が設計値を超えています
外気温が高い。
アクチュエータのハウジングは
限定的な冷却
コイルの抵抗値は温度に依存する。
したがって、アクチュエータを最高動作周波数および最高周囲温度でテストすることが重要である。
適切に設計された双安定ラッチングソレノイドは、あらゆる温度範囲において十分な作動力を提供するはずである。
11. 応答時間を考慮する
状態変化の速さが求められる場合もあるが、応答速度が遅く、静音動作が求められる場合もある。
応答時間は、以下の要因によって左右される場合があります。
ストローク長
プランジャーの重り。
電源電圧
コイルの特性
機械的ストレス
ばねの張力(ばねの力)
摩擦(名詞)
磁石の保持力
ドライバー設計
追加の電気エネルギーは状況によっては役立つ場合もあるが、一方で、衝撃、騒音、発熱量を増加させる可能性もある。
したがって、工学的最適化の必要性がある。
精度が極めて重要な場合は、電気的タイミングと機械的タイミングの両方を測定する必要がある。
12. 双安定ラッチングソレノイドの長寿命設計
100回の実験サイクルに合格したアクチュエータが、必ずしも量産に適しているとは限らない。
用途によっては、サイクル数が数十万回、あるいは数百万回に達する場合もある。
摩耗は以下のような箇所に現れる可能性があります。
プランジャーガイド
機械的停止
シャフト。
スプリング
リンク
接触面
側面からの荷重は深刻な問題を引き起こす可能性があります。
双安定ラッチングソレノイドは通常、軸方向の直線運動用に設計されている。
顧客の機構によってプランジャーに大きな横方向の負荷がかかる場合、摩擦や摩耗の影響が大幅に増加する可能性があります。
したがって、良好な機械的アライメントは必須である。
可能な限り、ライフサイクルテストは最終製品と同じストローク、負荷、電圧、パルス持続時間、周波数、温度、および取り付け条件の下で実施する必要があります。
13. 騒音および機械的衝撃の制御
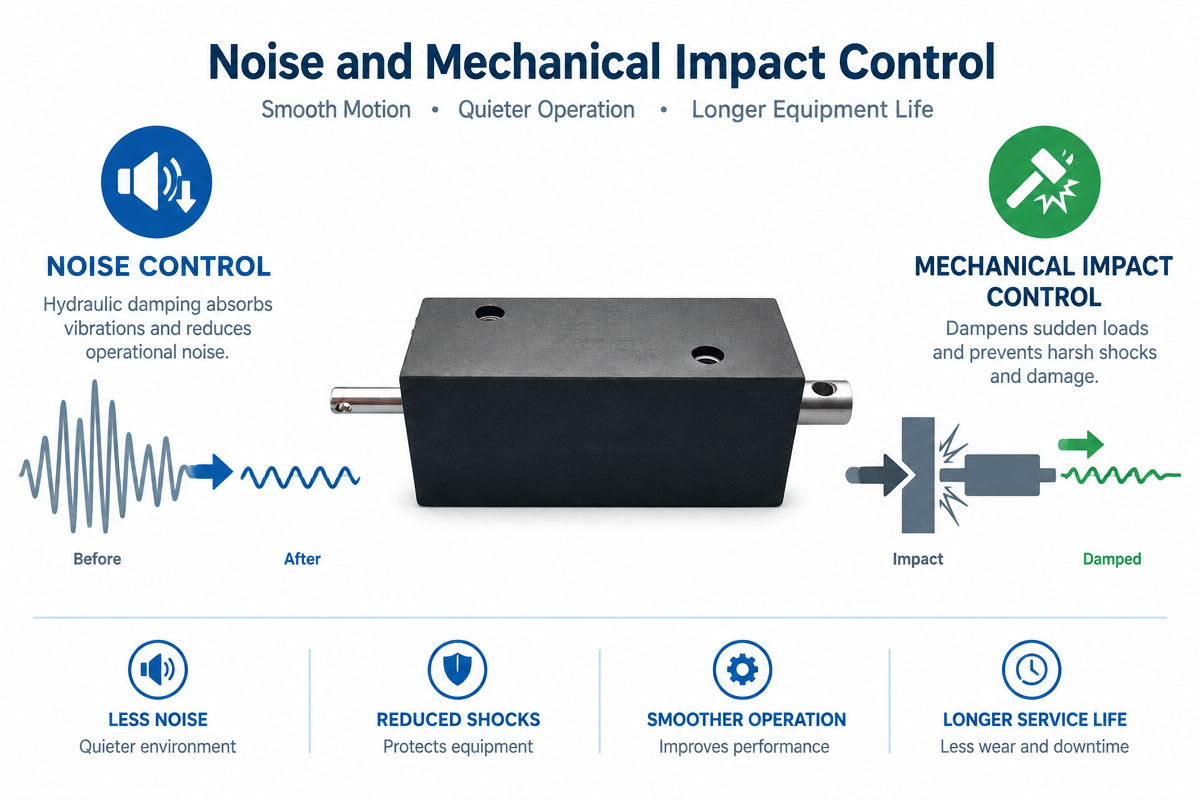
ソレノイドの作動により、プランジャーがストロークの終端でストッパーに接触するため、カチッという音が聞こえる場合があります。
産業機器では許容されるかもしれないが、医療機器、スマートホーム製品、オフィス機器、あるいは高機能なアクセス制御システムでは許容されないかもしれない。
騒音源としては、以下のようなものが考えられます。
プランジャー効果
ストップ効果(機械式)
オーバークリアランス
ハウジングの共振
連鎖効果
高速スイッチング
騒音を最小限に抑えるためには、機械的な減衰機構を導入したり、クリアランスを最適化したり、プランジャーの速度を変更したり、ストッパーを変更したり、パルス制御を適用したりする必要がある場合がある。
しかし、減衰は双安定ラッチングソレノイドが最終位置に到達する能力に影響を与えてはならない。
したがって、騒音の最小化と、力、速度、信頼性の間にはトレードオフが存在する。
14.環境条件と温度に関する考察
運用環境は早い段階で定義しておくべきである。
重要な条件は
最低温度
最高気温
湿度
ほこり。
湿度
振動。
機械的衝撃または/および
2023年10月
汚染物質
低温は潤滑油の特性や機械的摩擦に影響を与える可能性がある。
高温はコイルの抵抗値や磁気特性に影響を与える可能性があります。
ほこりや異物がプランジャーの動きを制限する場合があります。
完全密閉構造は、屋外用途における環境保護の大部分を提供する。
しかし、双安定ラッチングソレノイドは、最終製品に対応する条件下で試験する必要がある。
15. 特注型と標準型の双安定ラッチングソレノイド
標準的なアクチュエータは、設計時間、金型費用、試作品のリードタイムを削減できるため、多くの場合、最適な出発点となります。
しかしながら、OEM用途ではカスタマイズが必要となる場合がある。
一般的なカスタマイズパラメータには以下のようなものがあります。
電圧
コイルの抵抗
ストローク
活性化力
保持力
プランジャーの形状
シャフトの長さ
総寸法
却下
春
リード線
コネクタ
16.カスタマイズは明確な技術的理由に基づいて行うべきである。
例えば、標準的な双安定ラッチングソレノイドがプランジャーの長さ以外のすべての要件を満たしている場合、磁気構造を一から再設計するよりも、プランジャーを変更する方が経済的である可能性がある。
早い段階から顧客と協力することで、より効率的なソリューションにつながる可能性がある。
- 量産前設計検証
エンジニアリング検証は、単なる機能テスト以上のものとなるべきである。
アプリケーションによっては、エンジニアは以下のテストを実施する場合があります。
力測定テスト:ストロークの特定のポイントにおける力を測定する。
保持力テスト:両方の状態における安定性を確認します。
電圧テスト:想定される最低電圧、公称電圧、および最高電圧でテストを実施する。
パルステスト:想定されるパルス範囲での動作を確認します。
温度試験:極限環境下での性能試験。
寿命試験:長期運転をシミュレートする。
振動・衝撃試験:移動機器や産業機器には必須の試験です。
騒音テスト:騒音に敏感な製品には必須です。
アプリケーションテスト:最終製品にアクチュエータを組み込んでテストします。
非常に重要な点は、顧客の機構と組み合わせて双安定ラッチングソレノイドをテストすることです。なぜなら、アクチュエータは設置後に異なる動作をする可能性があるからです。
17. エンジニアリングRFQにおける双安定ラッチングソレノイドの主要パラメータ
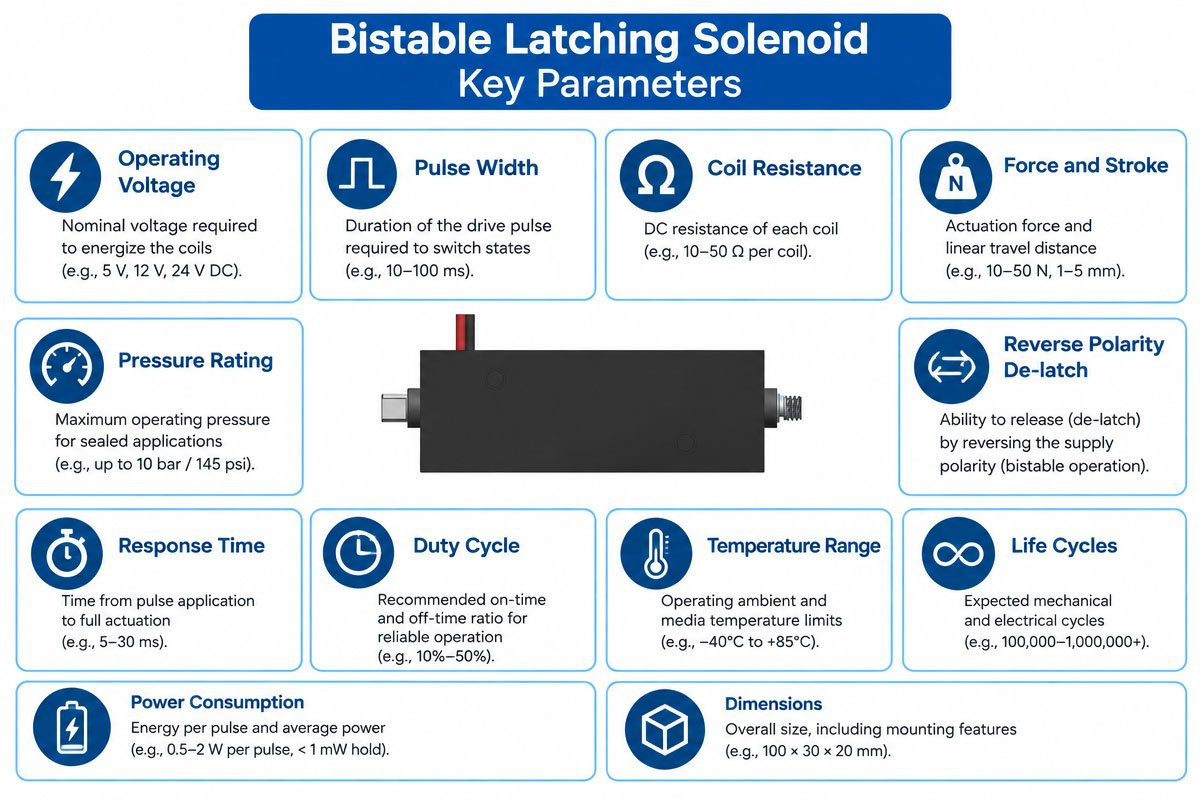
新規または特注のソレノイドを注文する際は、適切な評価を行うために十分な技術データを提供してください。
有用な仕様には以下が含まれる場合があります。
用途:電子錠
ソレノイドの種類:双安定ラッチング
電圧:DC12V。
最大使用可能電流:1.2A
ストローク:5 mm
始動力:8N
必要な把持力:20N
パルス幅:150~250ミリ秒
最大周波数:1分間に10サイクル
想定寿命:500,000万サイクル
動作温度範囲:-20℃~60℃
最大サイズ:35x25x20 mm
低騒音要件
年間生産量:100,000万個
CADファイル、機構図、写真、および荷重情報を提供することで、より効率的なエンジニアリングを実現できます。
エンジニアリング選定チェックリスト
デザインを承認する前に、以下の点を確認してください。
脳卒中に対する需要は明確に定義されている。
作動ストロークに必要な動力は十分にある。
保持力は、必要な両方の状態において十分である。
電圧は電子システムと互換性があります。
このドライバーはピーク電流を受け入れることができる。
パルスタイムは確実に動くための方法です。
極性制御は正しく実装されています。
バッテリー残量低下状態をテストします。
熱性能は良好です。
応答時間はシステム要件を満たしています。
機械的なアライメントにより、横方向の荷重による過負荷を防ぎます。
環境条件が考慮される。
騒音は許容範囲内です。
動作寿命は実証済みです。
製造公差が考慮されています。
アセンブリ全体がテストされます。
18。 概要
双安定ラッチングソレノイドは、2つの安定した機械的位置と低い保持電力を必要とする用途において、エネルギー効率の高いソリューションです。
双安定ソレノイドの基本的な工学的利点は単純である。すなわち、電気エネルギーは状態を維持するためにではなく、主に状態を変化させるために使用される。
しかし、アクチュエータの実装を成功させるには、適切な電圧を選択するだけでは不十分です。
エンジニアは、ストローク全体にわたる力、保持力、パルスエネルギー、極性制御、ドライバの電子機器、温度、機械的負荷、応答時間、環境条件、および寿命を評価する必要がある。
さらに、顧客のアクチュエータと機構は、一つの電気機械システムとして考慮する必要がある。
OEM用途においては、現実的な条件下でプロトタイプのテストを実施する必要がある。
技術者は、最小電圧と最大電圧、極端な温度、機械的負荷、製造許容誤差、および想定される動作周波数をテストする必要があります。
適切に設計・検証された双安定技術は、消費電力とエネルギー管理を削減しながら、信頼性の高い直線的な作動を実現します。
19:双安定ラッチングに関するよくある質問
ソレノイドエンジニアリングソリューション
1. 双安定ラッチングソレノイドとは何ですか?
双安定ラッチングソレノイドは、2つの安定状態を持つ電磁アクチュエータである。
電気パルスが終了した後も、選択された位置を保持できるため、継続的な保持電流の必要性を低減または排除できる。
2. 双安定ラッチングソレノイドはどのように動作するのですか?
電機子、すなわちプランジャーは、コイルを流れる電流によって発生する磁場によって動かされる。
磁気ラッチ機構により、電源を切った後も選択した位置が保持されます。
アクチュエータは、電気パルスによって他の安定状態に切り替えることができる。
3. 双安定ソレノイドは一定の電力を必要としますか?
一般的に言って、コイルの電力は安定した位置を維持するために連続的である必要はない。
電気エネルギーの主な用途は、状態変化である。
正確な動作は、アクチュエータの磁気設計と機械設計によって決まります。
4. 双安定ソレノイドと通常のソレノイドの違いは何ですか?
一般的なバネ式ソレノイドは、電源が切れると通常は元の位置に戻ります。
双安定ソレノイドは、継続的な電力供給を必要とせずに、2つの安定した位置のいずれかに留まることができる。
5. 電池駆動製品に双安定ラッチングソレノイドが必要な理由は何ですか?
電気エネルギーは主に状態変化時に消費されるため、長時間同じ状態にとどまる用途では平均消費電力が削減される。
これは、スマートロック、携帯機器、IoT製品、その他のバッテリー駆動システムに役立ちます。
6. 適切なソレノイド力はどのように選択すればよいですか?
バネ、摩擦、重力、リンク機構の力、加速度などを含め、ストローク長全体にわたる負荷を計算する必要があります。
次に、アクチュエータの力とストロークの特性を評価し、適切なエンジニアリングマージンを確保します。
7. 双安定ソレノイドの保持力はどれくらいですか?
保持力 – コイルへの電源供給が停止した後、アクチュエータをラッチ位置に保持する力。
これは、プランジャーを動かす電磁力とは別に考慮する必要がある。
8. 双安定ラッチングソレノイドは逆極性が必要ですか?
多くの設計では、電流の極性を反転させることで状態を変化させる。
制御の詳細は、磁気回路とコイルの設計によって決まる。
したがって、ドライバ回路は選択したアクチュエータに合わせて設計する必要がある。
9. 電気パルスの長さはどのくらいにするべきですか?
パルス持続時間は、電圧、電流、ストローク長、機械的負荷、コイル特性、および磁気設計の関数である。
最悪の条件下でも、不必要なエネルギー消費や過熱を起こすことなく、プランジャーを確実に動かすのに十分な長さが必要です。
双安定ソレノイドは確かにカスタマイズ可能です。
Yes.
電圧、コイル抵抗、ストローク、力、保持力、プランジャー形状、寸法、取り付け方法、配線、コネクタなどのパラメータは、製造能力や用途要件に応じてカスタマイズできます。
10. 双安定ラッチングソレノイドの典型的な用途は何ですか?
代表的な用途としては、スマートロック、アクセス制御システム、産業オートメーション、医療機器、電子機器筐体、計測機器、安全機構、携帯機器、その他の低電力電気機械システムなどが挙げられる。
11. 量産前にエンジニアはどのようなテストを実施すべきでしょうか?
エンジニアは、力、ストローク、保持力、最小電圧と最大電圧、パルス持続時間、温度、寿命、機械的アライメント、振動、騒音、および環境性能をチェックする必要があります。
最終試験は、アクチュエータを最終製品に取り付けた状態で実施する必要があります。


