産業オートメーション用マグネットホルダーによる確実な保持
マテリアルハンドリングシステム用自動化磁気ホルダー
産業用ワークステーション向け自動化磁気ホルダー
組立ライン用治具向け自動化磁気ホルダー
産業ライン向け信頼性の高い自動化用磁気ホルダー
自動生産用自動化磁気ホルダー
産業オートメーション用マグネットホルダーによる確実な保持
マテリアルハンドリングシステム用自動化磁気ホルダー
産業用ワークステーション向け自動化磁気ホルダー
組立ライン用治具向け自動化磁気ホルダー
産業ライン向け信頼性の高い自動化用磁気ホルダー
自動生産用自動化磁気ホルダー

工場自動化ニーズに対応するWL4029自動化用磁気ホルダー

自動化用磁気ホルダーは、強磁性金属部品を自動モードで確実に保持、位置決め、または搬送する磁気式ワーク保持ツールです。CNC工作機械、組立機械、コンベアシステム、溶接ステーション、検査機、マテリアルハンドリング機械などに組み込むことができます。設計によっては、永久磁石ホルダー、電磁ホルダー、またはその両方を使用できます。

主に、機械式クランプや治具を使用せずに確実な保持を実現するために使用されます。磁気ホルダーによる自動化は、セットアップ時間の短縮、再現性の高い位置決め、金属部品の迅速なハンドリングを可能にすることで、生産効率を向上させます。これは、鋼鉄や鉄部品の繰り返しピックアップ、位置決め、搬送、保持において特に効果的です。ホルダーの選定は、保持力、ワークピースの材質、表面状態、動作温度、取り付け方法、デューティサイクル、自動化プロセスの速度などを考慮して適切に行う必要があります。

磁気式自動化ホルダーの説明

自動化用磁気ホルダーは、自動機械において強磁性部品の保持、位置決め、搬送に使用される磁気ツールです。ホルダーの作業面と鋼鉄または鉄製の強磁性ワークピースとの間に磁気的な引力を発生させます。ホルダーは、永久磁石を使用して連続的な引力を発生させることも、電気エネルギーを用いて作動・解除する電磁力を使用することもできます。自動化用磁気ホルダーは、ロボットアーム、CNC治具、組立機械、コンベアシステム、溶接機、マテリアルハンドリングシステムなどで広く使用されています。ホルダーを使用することで、確実な位置決めが可能になり、部品の機械的なクランプが不要になります。これにより、自動生産の効率を向上させることができます。

磁気式自動化ホルダーの役割

自動化用磁気ホルダーは、鋼鉄や鉄などの強磁性金属を引き付けて保持する磁場を発生させることで機能します。

操作手順は以下のとおりです。

磁気活性化とは、磁気回路によって磁気的な引力を発生させることである。

加工物との接触 ― ホルダーと加工物の強磁性表面との接触。

磁力の発生 ― ホルダーとワークピースを通過する磁束と、それによって生じる磁力。

位置決めまたはハンドリング ― 自動化プロセスは、部品を移動、位置決め、組み立て、溶接、または加工します。

永久磁石システムでは、機械式または磁気式のスイッチが使用されます。電磁石は、電気を遮断したり磁気回路を変化させたりすることで、ワークピースを解放します。

繰り返しサイクル – ホルダーを動作位置に戻して、自動生産サイクルを繰り返す。

保持性能は、エアギャップ、材料の厚さ、表面の平坦度、清浄度、磁石の設計、および動作条件によって左右されます。

磁気式自動化ホルダーのビデオ

磁気式自動化ホルダーの詳細表示

磁気式自動化ホルダーの技術情報

ブランド ウェイロンテクノロジー モデル番号 WL4029
定格電圧(V) DC 12Vまたは24V 定格電力(W) 5-16 W
作業モード: 電源オン、マグネットオン。 保持力(N) 40キログラム
勤務義務 100% 我が国の抵抗力 100 Ω
耐用年数 100万回 認定 CE、ROHS、ISO9001、
材料 優れた磁石用炭素鋼ハウジング リード線長さ(mm) 250 MM
インストールスタイル ねじ穴 寸法公差 ± 0.1 MM
防水 なし 絶縁クラス B
ハイポットテスト AC 600V 50/60Hz 2秒 非励起保持力 0
作業温度 -10°C-100°C 運転時間やサイクル 1-100%
ねじ山深さ(mm) / 支払の言葉 TTまたはLC(即時)
見本注文 Yes. 保証 2年間
MOQ 1000台 供給能力 週5000万個
到着予定日 30日間 積荷港 シンセン

自動化における磁気ホルダーの需要がこれほど高いのはなぜでしょうか?

製造業者は、より速く、よりシンプルで、より柔軟なワーク保持ソリューションを求めており、そのため自動化用磁気ホルダーの人気が高まっている。

最大の利点は、ワークピースの迅速な取り扱いです。磁力によって適切な金属部品でワークピースを保持できるため、複雑な機械式クランプ装置が不要になります。これにより、繰り返し作業におけるワークピースの積み下ろし時間を短縮できます。

これらはロボットによる自動化にも非常に便利です。ロボットのエンドエフェクタには、鋼鉄部品のピックアップと搬送用の磁気ホルダーを取り付けることができます。

もう一つの利点は、治具の簡素化です。磁気保持は、一部の機械式クランプや空気圧部品が不要になるため、用途によっては適している場合があります。

自動化用磁気ホルダーは、CNC加工、溶接、組み立て、検査、自動マテリアルハンドリングなどで必要とされる、再現性の高い位置決めを可能にする。

電磁式ホルダーは自動制御に適している一方、永久磁石式ホルダーは保持時の電力消費を抑えることができる。

スマートファクトリーやフレキシブル生産システムの開発が急速に進むにつれ、小型で信頼性の高いワーク保持部品への需要が高まっています。自動化用磁気ホルダーは、こうしたニーズに最適です。

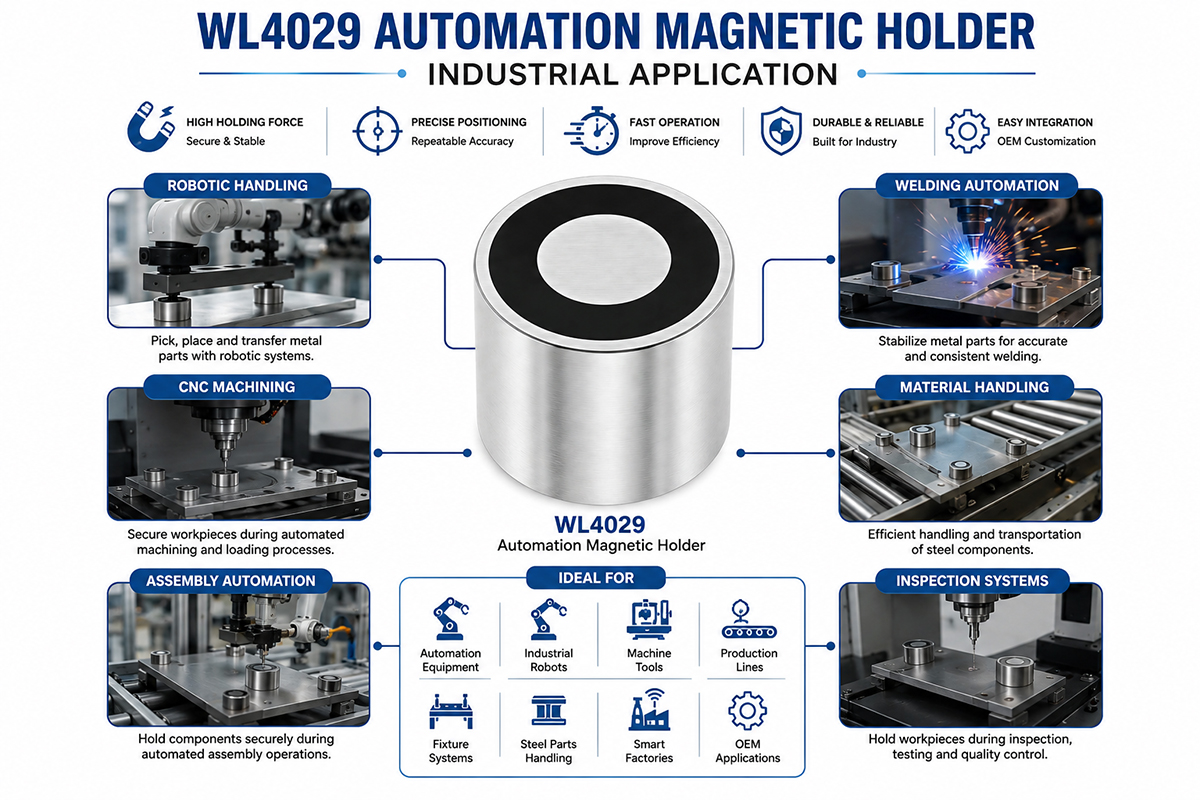
磁気式自動化ホルダーの用途

CNC工作機械用途向け自動化磁気ホルダー

自動化用磁気ホルダーは、強磁性部品を確実に保持、位置決め、輸送、または加工する必要がある場所で広く使用されています。

フライス加工(CNC)

これらは、自動加工および積載時に鋼製部品の位置特定と固定に役立ちます。

ロボットによるハンドリング

磁気ホルダーはロボットアームに取り付けることができ、鋼板、ブラケット、ハウジング、その他の金属部品をピックアップして搬送するために使用できる。

溶接の自動化

これらは、自動溶接ステーションにおいて、ワークピースの位置決めや部品を一定の位置に保持するために応用できる。

生産ライン

組み立て作業は、自動化された装置またはロボットを使用して行われます。金属部品は、磁気ホルダーを使用して一時的に保持することができます。

マテリアルハンドリング

これらは、鋼材部品をある生産ステーションから別の生産ステーションへ、コンベアへ、保管場所へ、そして加工機械へと自動的に搬送するために使用されます。

システム検査

磁気ホルダーは、寸法検査、マシンビジョン、試験、品質管理の際に金属部品を所定の位置に保持するために使用されます。

プレス加工装置およびプレス機

これらは、互換性のある板金部品を自動的に供給および位置決めするために使用できます。

包装と仕分け

磁気ホルダーは、強磁性部品の選別および搬送の自動化に使用できる。

工業用照明器具

ワークピースの迅速な積み下ろしが必要な特殊治具への設置に適しています。

自動化機器OEM

特定の寸法、力、取り付け・切り替え方法、またはセンサーインターフェースを備えた特殊な機械向けに、カスタム磁気ホルダーを開発することができます。

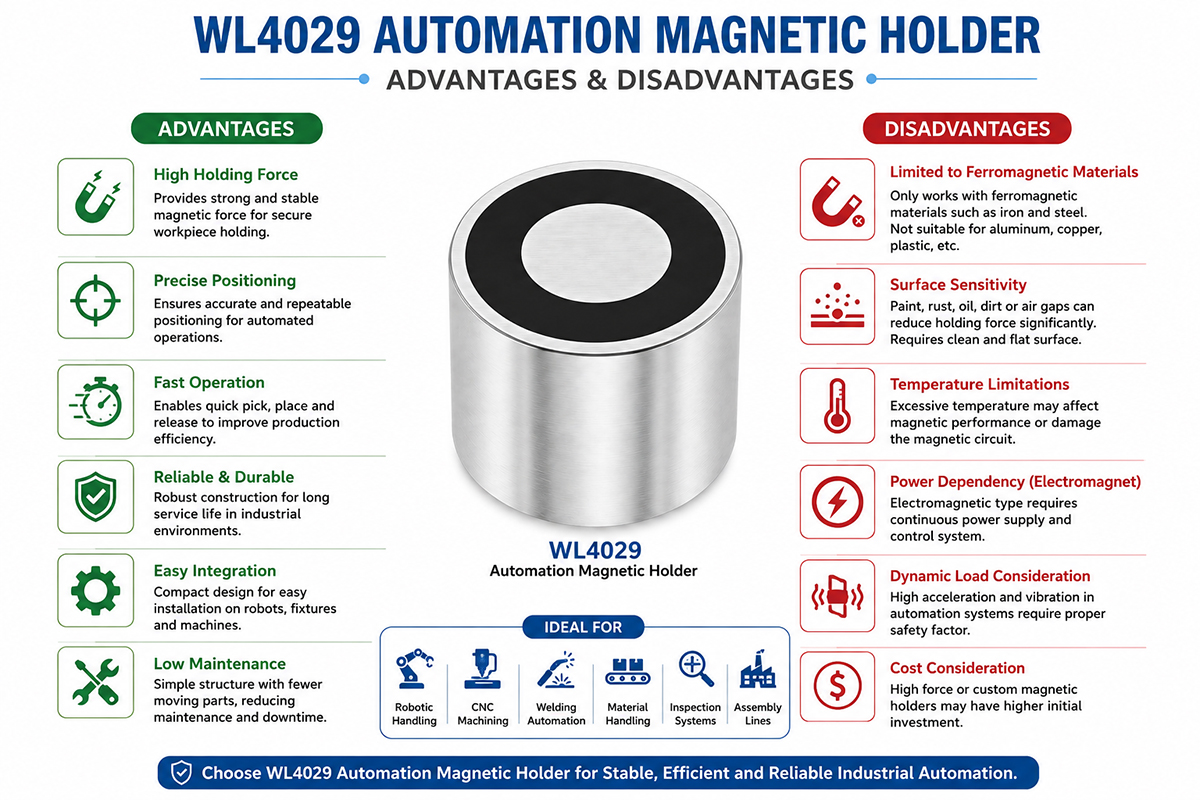
磁気式自動化ホルダーの長所と短所

スマートファクトリーシステム向け自動化磁気ホルダー

自動化磁気ホルダーの利点と欠点

メリット

迅速な操作:磁気吸引力により、適切な金属部品を素早く保持できるため、繰り返し行われる自動化サイクルに有利です。

機械的複雑さの低減:適切な用途であれば、磁気保持によって機械的なクランプや可動部品の数を減らすことができる。

容易な統合:磁気ホルダーはコンパクトで、ロボットのエンドエフェクター、治具、コンベア、自動機械などに簡単に取り付けられます。

再現性の高い位置決め:適切に設計された磁気回路により、ワークピースの位置決めを再現性高く実現します。

メンテナンスの手間が少ない:永久磁石システムは、保持段階において電気駆動部品が少ない。

柔軟な取り扱い:場合によっては、1つの磁気ホルダーで、形状の異なる複数の適切な鋼製部品を保持できる。

生産性の向上:迅速な積み下ろしプロセスにより、自動化における生産効率が向上します。

デメリット

材質上の制限:磁気ホルダーは強磁性体のワークピースに適しており、多くの非磁性材料には適していません。

表面の感度:錆、塗料、油、粗さ、曲率、および空気の隙間は、保持力を低下させます。

温度制限:過度の熱は磁気性能を低下させたり、電磁部品を損傷させたりします。

電力依存性:電磁モデルには、適切な電源供給および制御システムが必要です。

動的負荷の問題:ロボットの加速度と振動の安全マージン

残留磁気:用途によっては、磁気保持後に脱磁または二次的な取り扱い手順が必要となる場合があります。

自動化用磁気ホルダー産業用途ガイド

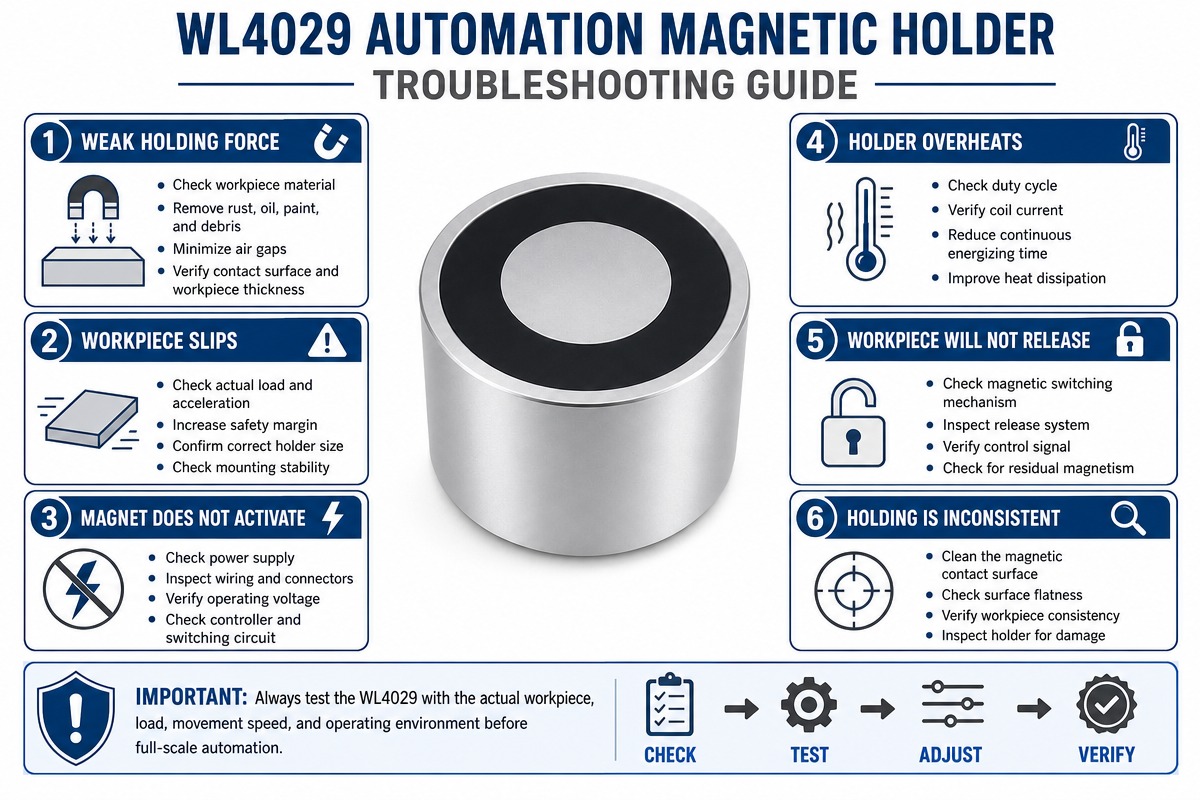
自動化マグネットホルダーのトラブルシューティング

問題点1:保持力が不十分

加工対象物の材質、厚み、表面状態、接触面積を確認してください。余分な錆、塗料、油、破片、および不要な隙間を取り除いてください。

問題2:ロボットが移動する際にワークピースが滑る。

静荷重だけでなく、実際の動荷重を確認してください。安全率を上げてください。磁気接触を改善するか、より強力な保持具を選択してください。

問題3:電磁石が動作しない

ヒューズ、スイッチング回路、コントローラ、配線、コネクタ、電圧、電源を確認してください。入力電圧が正しいことを確認してください。

問題4:ホルダーが熱くなりすぎる

電磁式モデルの場合は、デューティサイクル、コイル電流、周囲温度、換気状況を確認してください。定格デューティサイクルを超えて連続的に通電すると、過熱が発生します。

問題5:ワークピースが解放されない。

磁気スイッチング機構、制御信号、アクチュエータ、および機械式解放要素を確認してください。残留磁気の有無も確認する必要があるかもしれません。

問題6:矛盾した保有

磁極表面に汚れや損傷がないか確認してください。ワークピースの厚みと接触状態が均一であることを確認してください。

問題7:予期せぬリリース

自動化システムを直ちに停止し、磁気回路、電源、配線、取り付け、および安全制御装置を確認してください。ホルダーが実際の用途に適しているかどうかを確認してください。

慢性的な問題は、実際のワークピースと動作サイクルを用いたテストによって解決できる可能性がある。

FAQ

1. 自動化用磁気ホルダーとは何ですか?

自動化用磁気ホルダーは、自動化プロセス中に強磁性部品を保持、位置決め、または移動するための産業用機器です。自動化用磁気ホルダーは、ロボット、CNC工作機械、組立ライン、溶接装置、マテリアルハンドリング機器などで広く使用されています。

2. 自動化用磁気ホルダーはどのような種類の材料に使用できますか?

自動化用の磁気ホルダーは、主に鉄や多くの種類の鋼鉄などの強磁性材料に適用できます。通常の磁気システムでは、アルミニウム、銅、プラスチック、非磁性ステンレス鋼を確実に保持することはできません。

3. 自動化用磁気ホルダーはどの程度の強度が必要か?

必要な保持力は、ワークピースの重量、材質、厚さ、ワークピースの表面状態、エアギャップ、ロボットの加速度、振動、および取り付け位置によって異なります。安全マージンを確保することを忘れないでください。

4. ロボットハンドを使った自動化に磁気ホルダーを使用することは可能ですか?

はい。ロボットアームには、金属部品のピックアップ、移動、配置、積載、荷降ろしを行うための磁気ホルダーが装備されていることがよくあります。設置前に、取り付け寸法と動的保持要件を確認する必要があります。

5. 永久磁石ホルダーと電磁石ホルダーの違いは何ですか?

永久磁石ホルダーは継続的な電力供給なしに磁力を発生させるのに対し、電磁石ホルダーは電力を用いて磁場を発生させる。後者のタイプは、ON/OFF自動制御に有用である。

6. 自動磁気ホルダーは、塗装や錆の上からでも使用できますか?

はい。ただし、塗料、錆、汚れ、油などが付着すると、磁気保持力が低下する空気層が形成されます。ワークピースとホルダーが清潔で平坦な状態で接触している場合、性能は常に向上します。

7. 適切な自動化用磁気ホルダーはどのように選べばよいですか?

加工対象物の材質、サイズと重量、厚さ、表面状態、必要な保持力、ロボットの速度、稼働率、動作温度、取り付けおよび制御要件。OEMカスタム設計には、専用装置がより適している場合があります。

8. マグネットホルダーがもう持ちこたえられなくなった場合はどうすればよいですか?

まず、ワークピースの接触面、エアギャップ、磁石の状態、電源、配線、動作温度を確認してください。電磁石ホルダーの場合は、コイルと制御回路も確認してください。問題が解決しない場合は、実際のワークピースと動作条件でホルダーを試してみてください。

自動化用マグネットホルダーの選び方

適切な自動化用磁気ホルダーの選定は、加工対象物、機械、動作環境、および必要な磁力を考慮して行われます。

1. 加工対象物の材質を特定する

部品が強磁性体であるかどうかを確認する必要があります。一般的に、鋼鉄や鉄は磁性体ですが、アルミニウム、銅、プラスチック、そして多くのステンレス鋼は磁性体ではありません。

2. 必要な保持力を決定する

吊り上げ、加速、振動、および移動中にホルダーがどれだけの荷重を支えなければならないかを確認してください。部品の静重量だけでは不十分です。安全マージンを考慮してください。

3. 表面状態の確認

滑らかで清潔な表面は、常に優れた磁気結合性能を発揮します。塗料、錆、油、隙間、曲率、粗さなどが存在すると、保持性能が低下します。

4. 電磁気的または永久的な動作

消費電力を削減するには、永久磁石式ホルダーを使用してください。電磁式ホルダーは、ホルダーの係合と解除を電気的に自動制御したい場合に便利です。

5. 自動化の速度を考慮する

ロボットやその他の自動化機器における加速、減速、振動、および急激な方向転換は、ワークピースに追加的なストレスを与えます。磁気ホルダーは、プロセス全体を通してワークピースを確実に保持する必要があります。

6. 取り付け要件を確認する

ホルダーを選ぶ前に、取り付け穴、ボルトパターン、寸法、ケーブル配線、アクチュエータとのインターフェース、および利用可能な取り付けスペースを考慮してください。

7. 運用環境を評価する

温度、粉塵、湿気、油分、振動、溶接火花、その他の環境要因を考慮してください。環境に適した構造を選択してください。

8. デューティサイクルを考慮する

電磁システムの場合、過熱を避けるために、動作電圧、電流、通電時間、解放時間、デューティサイクルを計算してください。

9. 安全要件の見直し

適切な安全率を選択し、停電、緊急停止、機器の故障が発生した場合のワークピース保持条件を推定してください。

10. OEMカスタマイズ

自動化機器には、標準製品よりも優れた性能を発揮する、特注の磁気回路、取り付け構造、寸法、センサーとのインターフェース、またはスイッチング機構が必要となる場合があります。

自動化における磁気ホルダー設計のミス:回避のためのヒント

保持力は、ワークピースの重量のみに基づいて計算されるものではありません。

ロボットの動作は加速度と振動を引き起こします。それらを忘れてはいけません。

すべてのステンレス鋼が超磁性体であるとは限りません。

磁極と加工物との間の空気ギャップは最小限に抑えるべきである。

塗料、錆、油、スケール、表面の粗さを想像してみてください。

小さな磁石を使って設置スペースを節約しようとしないでください。

動的アプリケーションには安全率を設ける。

連続運転時は、電磁コイルの発熱状態を確認してください。

電源がホルダーの電圧に対応しているかどうかを確認してください。

適切な取り付け金具と荷重経路を設計してください。

緊急停止や停電の状況を考えてみてください。

磁気システムが高温環境での使用を想定して設計されていない場合は、高温環境で使用しないでください。

実際の生産ワークピースを使ってホルダーをテストしてください。

実際の加速度と振動条件下での保持性能を確認してください。

ワークピースの保持状態を自動的に確認する必要がある場合は、センサーを検討してください。

ロボットが移動してワークピースを解放するための十分なスペースを確保してください。

ケーブルとコネクタを産業環境による損傷から保護する。

磁気ホルダーが近くのセンサーや電子機器に干渉しないことを確認してください。

量産前に試作品をテストする。

OEMプロジェクトにおいては、設計前に機械的、電気的、および性能に関する仕様を明確に定義する。

今すぐ無料見積もりを入手

お問合せフォーム

関連製品

関連ニュース

上へスクロール

今すぐ無料見積もりを入手してください!

お問合せフォーム
ご不明な点がございましたら、お気軽にお問い合わせください。
威龍ソレノイド社の企業文化
