Rohrförmiges elektromagnetisches Solenoid für Automobilsysteme
Rohrförmige elektromagnetische Spule für medizinische Geräte
Leitfaden für rohrförmige elektromagnetische Spulen für die Zutrittskontrolle
Rohrförmiger elektromagnetischer Solenoid für Verriegelungssysteme
Rohrförmige elektromagnetische Spule für Verkaufsautomatenlösungen
Kompakter rohrförmiger elektromagnetischer Solenoid für die Automatisierung

WL3080 Rohrförmiges elektromagnetisches Solenoid für medizinische Gerätelösungen

Ein rohrförmiger elektromagnetischer Solenoid ist ein Linearantrieb zur kontrollierten Schub- oder Zugbewegung in Industrie- und Gewerbeanlagen. Seine zylindrische Form ermöglicht eine einfache und platzsparende Installation. Die elektromagnetische Kraft ist steuerbar.

Ein Standard-Rohrsolenoid besteht aus einer Spule, einem Magnetgehäuse, einem Kolben, einer Rückstellfeder und elektrischen Anschlüssen. Beim Einschalten erzeugt die Spule ein Magnetfeld, das den Kolben um eine bestimmte Strecke bewegt. Der Rückstellmechanismus bringt den Kolben nach dem Abschalten der Stromzufuhr in seine Ausgangsposition zurück.

Kundenspezifische Rohrmagnete können gemäß Ihren Anforderungen an Spannung, Kraft, Hub, Drehzahl, Einschaltdauer, Abmessungen, Montage und Umgebungsbedingungen gefertigt werden. Sie eignen sich ideal für Automatisierungsmaschinen, Roboter, Automobilgeräte, Zutrittskontrollsysteme, Verkaufsautomaten und Medizintechnik, Drucker, Haushaltsgeräte und industrielle Steuerungssysteme.

Die richtige Wahl ist eine Kombination aus elektromagnetischer Leistung, thermischem Verhalten, mechanischer Belastbarkeit und Lebensdauer.

Produktübersicht für rohrförmige elektromagnetische Magnetspulen

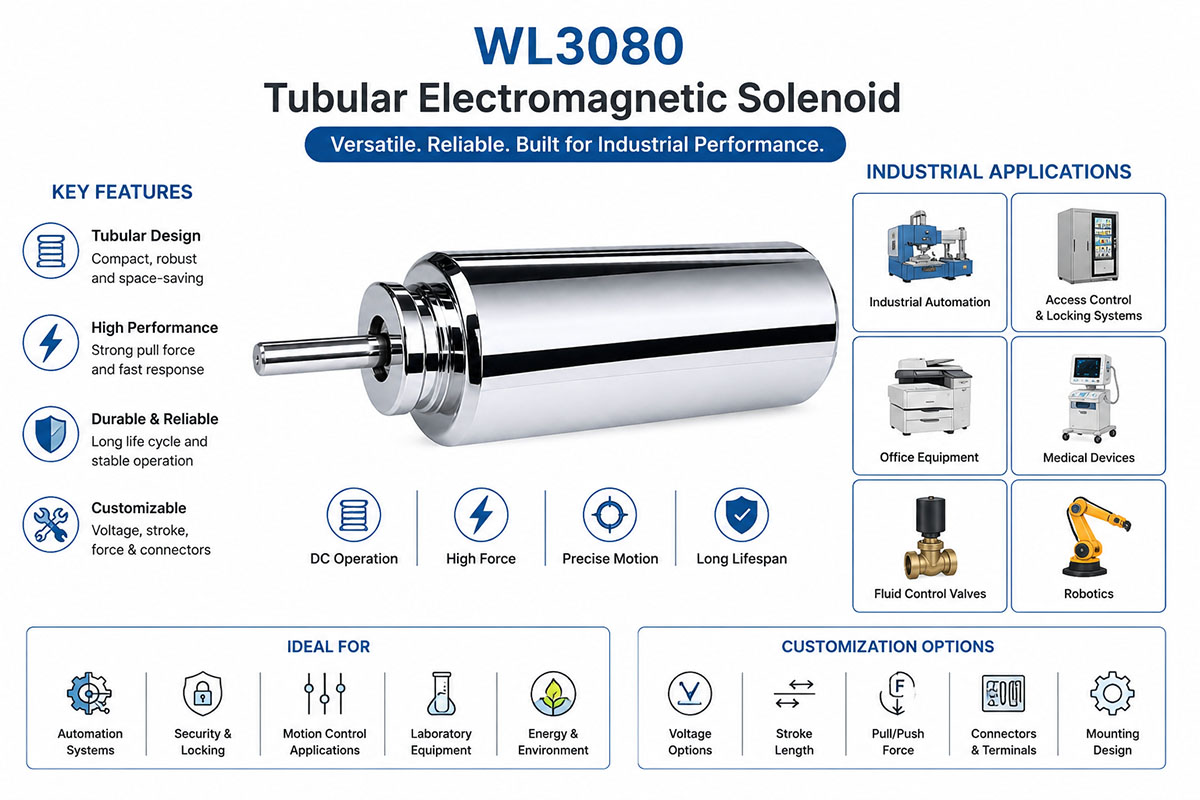
Ein rohrförmiger elektromagnetischer Solenoid ist ein kleiner Linearantrieb zur kontrollierten elektromagnetischen Bewegung. Mithilfe einer Spule und eines Kolbens im zylindrischen Gehäuse wird ein elektrischer Eingang in mechanische Kraft umgewandelt. Der Solenoid kann für Zug-, Druck- oder Druckzugbewegungen ausgelegt werden.

Die wichtigsten Parameter sind Betriebsspannung, Nennleistung, Anlaufkraft, Haltekraft, Hub, Ansprechzeit, Tastverhältnis, Spulenwiderstand, Temperaturanstieg und Lebensdauer. Mechanische Parameter sind Gehäusedurchmesser, Gesamtlänge, Wellenabmessungen und Montageart.

Rohrmagnete werden als Standardprodukte oder kundenspezifische OEM-Komponenten gefertigt. Dank ihrer kompakten Bauweise und flexiblen Konfiguration eignen sie sich für die industrielle Automatisierung, Automobilgeräte, Robotik, Zutrittskontrollsysteme, Verkaufsautomaten und weitere Anwendungen.

Funktionsprinzip eines rohrförmigen elektromagnetischen Solenoids

Die röhrenförmige Struktur des elektromagnetischen Solenoids basiert auf dem Prinzip der elektromagnetischen Anziehung.

Schritt 1 – Stromversorgung

Die Spule des Magnetventils wird mit Gleichspannung beaufschlagt.

Schritt 2 – Erzeugung des Magnetfelds

Der Strom wird durch Kupferdrahtwicklungen geleitet, und es entsteht ein Magnetfeld im rohrförmigen Magnetkreis.

Schritt 3 – Bewegung des Kolbens

Ein Magnetfeld zieht den ferromagnetischen Kolben zum magnetischen Zentrum der Spule. Dies führt zu einer linearen Bewegung.

4. Mechanische Arbeitsleistung

Der Kolben überträgt die elektromagnetische Kraft auf den Mechanismus des Kunden und erzeugt so eine kontrollierte Schub- oder Zugbewegung.

Schritt 5 – Rückreise

Die Stromzufuhr wird unterbrochen, und der Kolben kehrt aufgrund der Rückstellfeder oder einer anderen äußeren mechanischen Kraft in seine ursprüngliche Position zurück.

Grundprinzip

Elektrische Energie → Magnetfeld → Bewegung des Kolbens → Lineare mechanische Kraft

Die Leistung hängt von der Spulenkonstruktion, den magnetischen Materialien, dem Luftspalt, dem Hub, der Spannung, dem Strom und der mechanischen Belastung ab. Die erforderliche Kraft sollte stets für den Arbeitshub und nicht für die Ausgangsposition berechnet werden.

Hauptmerkmale eines rohrförmigen elektromagnetischen Solenoids

Rohrförmige elektromagnetische Solenoide zeichnen sich durch eine kompakte Bauweise und präzise lineare Betätigung aus. Zu ihren Hauptmerkmalen gehören ein zylindrisches Gehäuse, ein effizienter Magnetkreis, eine anpassbare Kolbenkonfiguration und flexible Montagemöglichkeiten. Je nach Anwendung können unterschiedliche Spulenausführungen die Standard-Gleichspannungsanforderungen von 5 V, 12 V, 24 V und 48 V erfüllen. Kraft und Hub lassen sich an die mechanische Last anpassen.

Verschiedene Mechanismen sind als Druck-, Zug- und Druck-Zug-Ausführungen erhältlich. Die Rückstellfedern lassen sich an die erforderliche Rückstellkraft und das Ansprechverhalten anpassen. Die Rohrmagnete können hinsichtlich Betriebszyklus, Frequenz, Temperaturbedingungen und Lebensdauer individuell gestaltet werden. Aufgrund dieser Eigenschaften eignen sie sich für kompakte industrielle Automatisierungsanlagen und OEM-Ausrüstung.

Produktvideo für rohrförmige elektromagnetische Spulen

Detaillierte Darstellung eines rohrförmigen elektromagnetischen Solenoids

Datenblatt für kompakte rohrförmige elektromagnetische Spule

Marke Weilong Technology Artikelnummer WL 3080
Nennspannung (V) Gleichstrom 12 oder 24 V Nennleistung (W) 10–18 W
Arbeitsmodell 100,000 Lebenszyklen Schub-Zugkraft (N) 1-20 Gf
Hub (mm) 10–20 MM Rücksetzzeit(en) 1 S 3S Aus


Lebensdauer 300 Mal Zertifizierungsanforderungen CE, RoHS, ISO9001,
Material Gehäuse aus Kohlenstoffstahl mit verzinkter Beschichtung Anschlusskabellänge (mm) 200
Installationsart Beide Seiten mit drei Befestigungsschraubenlöchern für eine einfache Montage Maßtoleranz ± 0.1 mm
Wasserdicht Keine Präsentation Isolationsklasse F. Cel. 150 Grad
Hochspannungstest Wechselstrom 600 V 50/60 Hz 1 s Haltekraft ohne Erregung 0
Betriebstemperatur -10 ° C-100 ° C Duty Cycle 1-100 %
Gewindetiefe (mm) / Zahlungs-Ausdruck TT oder LC auf Sicht
Beispielbestellung Ja. Garantie 1 Jahr
MOQ 500 Versorgungsmaterial-Fähigkeit 5000 Stück pro Woche
Lieferzeit 30 Tage Verladehafen Shenzhen

Der Unterschied zwischen einem rohrförmigen elektromagnetischen Solenoid und einem Solenoid in Rahmenbauweise


Funktion Rohrförmiges elektromagnetisches Solenoid Rahmen-Elektromagnetspule
Struktur Zylindrisches/rohrförmiges Gehäuse Offene Rahmen- oder U/E-Rahmenkonstruktion
Installation Hervorragend geeignet für enge Räume Besser geeignet, wenn ausreichend Montageraum vorhanden ist
Magnetkreis Geschlossen und im Allgemeinen symmetrisch stärker exponiert/offenere Magnetstruktur
Aussehen Kompaktes zylindrisches Design Konventionellere rechteckige/offene Rahmenkonstruktion
Mechanische Integration Einfache Wellen-Achsen-Integration Flexible, klammerbasierte Integration
Kolbenausrichtung Natürlich zentriert entlang der Rohrachse Hängt stärker von der Rahmen- und Führungsstruktur ab.
Raumeffizienz Großer Vorteil in beengten Räumen Kann mehr umgebenden Raum erfordern.
Schutz Wohnraum kann zusätzlichen physischen Schutz bieten. Offene Bauweisen erfordern möglicherweise zusätzlichen Schutz.
Anpassung Durchmesser, Länge, Hub und Schaft können individuell angepasst werden. Rahmengröße und Montage können individuell angepasst werden.
Typische Anwendungen Automobilindustrie, Schließsysteme, Verkaufsautomaten, Robotik, Automatisierung Industriemaschinen, Relais, Ventile, allgemeine Aktuatoren
Bester Anwendungsfall Kompakte lineare Betätigung Universelle elektromagnetische Betätigung
OEM-Integration Hervorragend geeignet für zylindrische oder eingebettete Mechanismen Hervorragend geeignet für halterungsmontierte Mechanismen


Welches soll ich wählen?

Wenn Sie einen rohrförmigen elektromagnetischen Solenoid benötigen, wählen Sie:

Zylinderförmiges Design

Begrenzter Platz für die Installation

Bewegung des axialen Kolbens

Einfache Integration in den Wellenantrieb

Individuelle Länge und Durchmesser

Mechanische Konstruktionsgehäuse

Kompakte Integration oder Automobilautomatisierung

Der Rahmen für den elektromagnetischen Solenoid sollte ausgewählt werden:

Falls mehr flexibler Montageraum benötigt wird

Eine offene Rahmenkonstruktion ist besser.

Wenn die Anwendung einen normalen rechteckigen Aktuator erfordert

Kosten und einfache Montage sind wichtiger als eine kompakte zylindrische Integration.

Fazit

Die optimale Wahl hängt vom verfügbaren Bauraum, der Kraft, dem Hub, dem Betriebszyklus, der mechanischen Belastung und der Integrationsmethode ab. Keine der beiden Bauformen ist per se besser als die andere. Die richtige Konstruktion ist diejenige, die die erforderliche elektromagnetische Leistung erbringt und zur Maschinenarchitektur passt.


Industrielle Anwendung von rohrförmigen elektromagnetischen Spulen

Industrielle Anwendung von rohrförmigen elektromagnetischen Spulen

Elektromagnetische Solenoide in röhrenförmiger Bauform werden überall dort eingesetzt, wo eine kompakte lineare Bewegung erforderlich ist.

Sie werden in der industriellen Automatisierung zur Betätigung von mechanischen Schlössern, Positioniervorrichtungen, Klemmen, Aktuatoren und automatischen Steuergeräten eingesetzt. Ihre zylindrische Form ist besonders vorteilhaft in Bereichen mit begrenztem Bauraum.

Rohrmagnete werden in der Automobilindustrie für Verriegelungsmechanismen, Getriebeantriebe, Sitzsysteme, Ladeeinrichtungen, Klimaanlagen-Steuerungssysteme und andere elektromechanische Geräte eingesetzt.

Im Bereich der Zutrittskontrolle ermöglichen sie die kontrollierte Bewegung von elektronischen Schlössern, Schrankschlössern, Sicherheitseinrichtungen und Türmechanismen.

Rohrmagnete können zur Produktfreigabe in Verkaufsautomaten, in Steuermechanismen und zur Betätigung mechanischer Bauteile eingesetzt werden.

In medizinischen Geräten können entsprechend konstruierte Magnetspulen zur Ventilbetätigung, Positionierung, Dosierung und mechanischen Steuerung eingesetzt werden.

In der Robotik ermöglichen sie lineare Kurzhubbewegungen für Greif-, Positionierungs-, Schalt- und mechanische Auslösemechanismen.

Weitere Anwendungsgebiete sind Drucker, Bürogeräte, HLK-Anlagen, Haushaltsgeräte, Batteriegeräte, Geräte für Elektrofahrzeuge, Landmaschinen und industrielle Steuerungssysteme.

Bei OEM-Anwendungen müssen bei der Auswahl des Magnetventils die tatsächliche Last, der Hub, die Betriebsfrequenz, die verfügbare Spannung, die Einbaumaße, die Umgebungsbedingungen und die Lebensdauer berücksichtigt werden. Eine korrekte Integration ist jedoch der Schlüssel zum zuverlässigen Betrieb des Systems.

Was macht den rohrförmigen elektromagnetischen Solenoid zu einer beliebten Lösung für Automobilgeräte?

Rohrförmige elektromagnetische Solenoide werden für Lösungen in Automobilgeräten immer beliebter, da moderne Autos eine kompakte, leichte und elektronisch gesteuerte mechanische Betätigung benötigen.

In Automobilsystemen ist der Einbauraum oft unzureichend. Die rohrförmige, zylindrische Bauweise ermöglicht es Automobilingenieuren, lineare Aktuatoren mit einer relativ einfachen mechanischen Konstruktion auch in beengten oder schwer zugänglichen Bereichen zu integrieren.

Ein weiterer Vorteil ist die Designflexibilität. Die OEM-Ingenieure legen Spannung, Kraft, Hub, Wellenkonfiguration, Montageabmessungen und Einschaltdauer entsprechend dem Fahrzeugsubsystem fest.

Mögliche Anwendungen im Automobilbereich:

Elektronische Schlösser

  1. Sitzverstell- und Verriegelungssysteme

HVAC-Steuerungssysteme

Ladegeräte

Betätigung im Zusammenhang mit der Batterie

Übertragungsmechanismen

Verriegelungs- und Entriegelungsmechanismen

Fahrzeugzugangssysteme

Mechanische Innensteuerungen

Aufgrund der zunehmenden Elektrifizierung von Autos werden kompakte elektromechanische Komponenten benötigt, die mit elektronischen Steuerungssystemen interagieren können.

Für Anwendungen im Automobilbereich sind die Anforderungen jedoch höher als die bloße Auswahl einer geeigneten Nennkraft. Ingenieure müssen Temperatur, Vibrationen, Betriebsfrequenz, Spannungsschwankungen, Verschmutzung, Lebensdauer, EMV-Aspekte und die mechanische Integration berücksichtigen.

Für Projekte von Automobilherstellern (OEMs) ist es am besten, den rohrförmigen Magneten zusammen mit dem gesamten Mechanismus zu entwickeln und seine Leistungsfähigkeit in der Fahrzeugbetriebsumgebung zu testen.


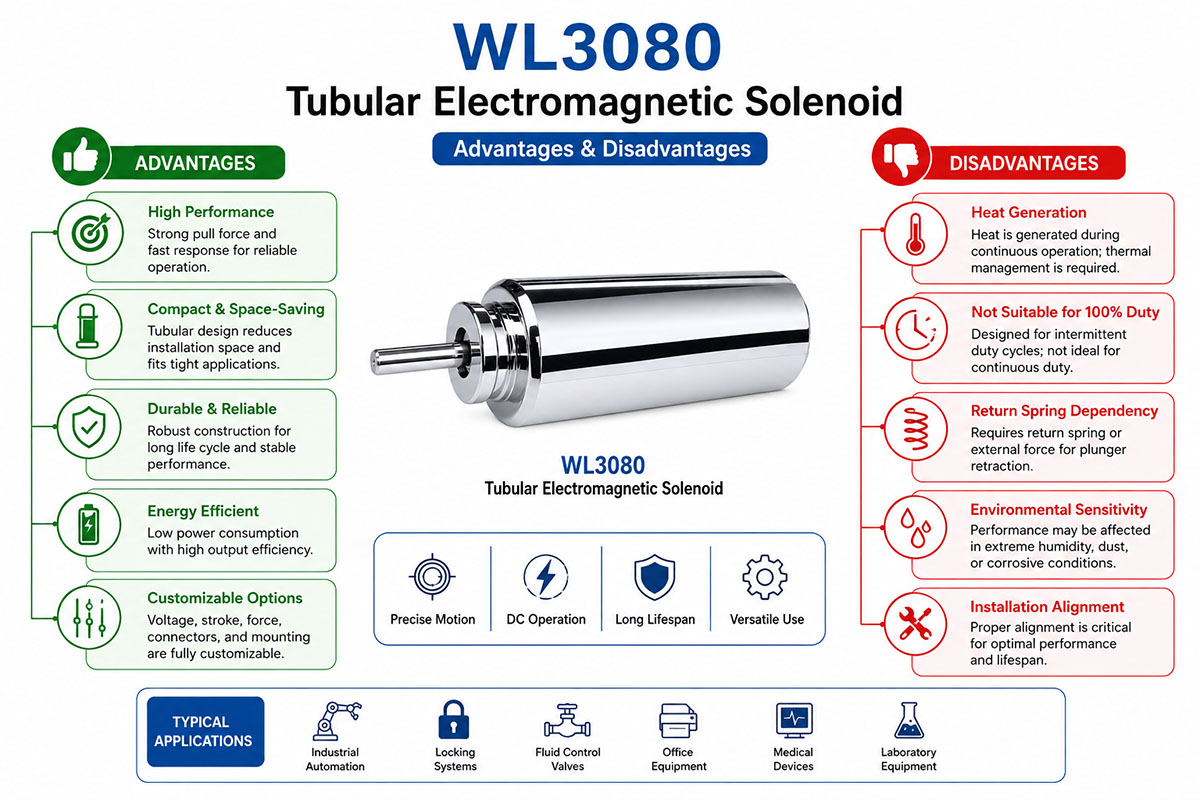
Vor- und Nachteile von rohrförmigen elektromagnetischen Spulen

Vorteile und Nachteile von rohrförmigen elektromagnetischen Spulen

Vorteile von rohrförmigen elektromagnetischen Spulen

Platzsparend:

Die rohrförmige Konstruktion spart Installationsraum und eignet sich für kleine Geräte.

Lineare Direktbewegung:

Der Magnetspulen-Einsatz selbst ist ein elektrisch-lineares mechanisches Umwandlungsgerät, das ohne separaten Motor und Getriebe auskommt.

Schnelle Antwort:

Elektromagnetische Betätigung ermöglicht schnelle Bewegungen bei Schalt- und Kurzhubmechanismen.

Einfache Konstruktion:

Ein einfacher Solenoid besitzt eine relativ geringe Anzahl beweglicher Elemente.

OEM-Flexibilität:

Kraft, Hub, Spannung, Abmessungen, Federtyp und Montageart können individuell angepasst werden.

Kostengünstiger Aktor:

Bei vielen einfachen linearen Bewegungen ist ein Magnetspulenantrieb in der Regel günstiger als ein motorbetriebener Aktor.

Nachteile von rohrförmigen elektromagnetischen Spulen

Hitzeerzeugung:

Die kontinuierliche Stromzufuhr führt zu einer Erwärmung der Spule und erfordert ein Wärmemanagement.

Die Kraft hängt vom Hub ab:

In den meisten Fällen hängt die erzeugte elektromagnetische Kraft von der Kolbenposition ab und muss während des Kolbenhubs ermittelt werden.

Leistungsaufnahme:

Wenn eine bestimmte Position unter Spannung ohne Stromverbrauch beibehalten werden soll, ist ein Verriegelungsmechanismus oder ein anderer Haltemechanismus erforderlich.

Kurzer Hub:

Im Allgemeinen eignen sich Magnetspulen am besten für relativ kurze lineare Bewegungen.

Wirkung und Interferenz:

Je nach Geschwindigkeit, Konstruktion und Dämpfung kann bei der mechanischen Bewegung des Kolbens ein hörbarer Aufprall erzeugt werden.

Rohrmagnete eignen sich daher besonders für Anwendungen, die eine einfache, kompakte und kontrollierte lineare Bewegung mit kurzem Hub erfordern.

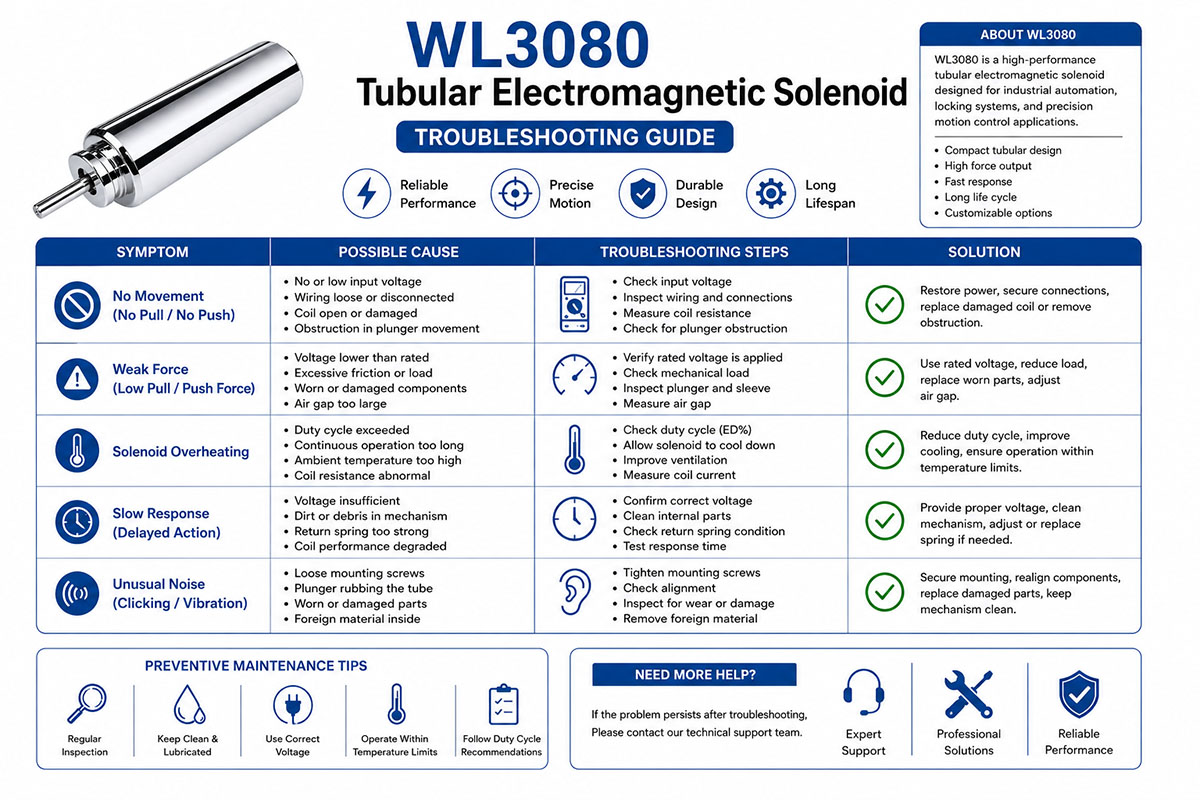
Leitfaden zur Fehlersuche bei rohrförmigen elektromagnetischen Magnetventilen

Leitfaden zur Fehlersuche bei rohrförmigen elektromagnetischen Magnetventilen

Problem 1: Keine Bewegung des Magnetventils

Ursachen:

Keine Stromversorgung

Falsche Spannung

Spule gebrochen

Elektrisches Problem

Mechanische Blockierung durch Kolben

Test: Überprüfen Sie die Spannung am Spulenanschluss.

Problem 2: Unzureichende Kraft

Ursachen:

Zu hohe mechanische Belastung

Langer Hub

Low Voltage

Gegen die Federkraft

Falsche Position des Kolbens

Test: Messen Sie die Kraft während des tatsächlichen Hubs und nicht nur in der Ausgangsposition.

Problem 3: Magnetventil ist zu heiß.

Ursachen können sein:

Hoher Arbeitszyklus

Überspannung oder

Falscher Spulenwiderstand

Unzureichende Kühlung

Zu hohe Umgebungstemperatur.

Test: Vergleich der tatsächlichen Betriebsbedingungen mit dem Nennbetriebszyklus.

Problem 4: Langsame oder instabile Bewegung

Ursachen können sein:

Low Voltage

Mechanische Reibung

Falsche Stempel

Überlastung

Gebrochene Rückholfeder.

Test: Testen Sie den Magneten ohne externe Last.

Problem 5: Zu viel Lärm

Ursachen können sein:

Wirkung des Kolbens

Lose Teile

Unsachgemäße Installation

Überhöhte Geschwindigkeit.

Test: Mechanische Montage, Dämpfung, Federoptimierung oder Strukturmodifikation.

Problem 6. Kurze Betriebsdauer

Prüfen Sie: Last, Hub, Tastverhältnis, Temperatur, mechanischen Verschleiß und Betriebsfrequenz. Zuverlässigkeitsprobleme hängen eher mit der Systemintegration als mit der elektromagnetischen Spule allein zusammen.

8 häufig gestellte Fragen zu rohrförmigen elektromagnetischen Solenoiden

1. Erläutern Sie die Funktionsweise des rohrförmigen Solenoids.

Ein Rohrsolenoid ist ein elektromechanisches Gerät, das elektrische Energie in eine lineare mechanische Bewegung (Schub/Zug) umwandelt. Er besteht aus einer Spule, die auf ein zylindrisches, geschlossenes Metallrohr gewickelt ist, in dem sich ein beweglicher Kolben (oder Kern) befindet. Ein durch die Spule fließender elektrischer Strom erzeugt ein Magnetfeld, das den Kolben in den Solenoid hineinzieht und so die Betätigungskraft erzeugt.

2. Worin besteht der Unterschied zwischen einem Zug- und einem Druck-Rohrmagneten?

Beide Systeme basieren auf dem gleichen Grundprinzip des Magnetismus. Beim Zugsystem wird der Kolben durch das Magnetfeld in die Spule gezogen, und diese Bewegung betätigt die Last. Beim Drucksystem ist eine Welle am Kolben befestigt. Der Kolben wird in die Spule gezogen, und die Welle wird durch eine Öffnung im Gehäuse nach außen gedrückt, um die Last zu betätigen. Der einzige Unterschied besteht in der Richtung der Kraftausübung relativ zum Spulenkörper.

3. Was sind die Hauptvorteile einer Rohrkonstruktion?

Spule und Magnetkreis sind in der Rohrkonstruktion eingeschlossen, um die Streuung des magnetischen Flusses zu minimieren. Dies erhöht die Effizienz des Solenoids und verhindert magnetische Störungen benachbarter Elektronik. Rohrsolenoiden sind im Vergleich zu offenen Solenoiden sehr robust und langlebig und bieten eine hohe Kraftdichte bei kompakter Bauweise.

4. Was sind die üblichen Nachteile oder Einschränkungen?

Rohrmagnete sind hauptsächlich Hochleistungsmagnete mit kurzem Hub. Die Kraft nimmt mit zunehmendem Hub rapide ab. Ein weiterer wesentlicher Nachteil ist die Wärmeentwicklung, insbesondere im Dauerbetrieb, da diese zu Überhitzung und möglicherweise zum Durchbrennen der Spule führen kann. Im Vergleich zu einfachen offenen Magneten sind sie in der Anschaffung teurer.

5. Was ist ein Tastverhältnis? Erläutern Sie seine Bedeutung.

Tastverhältnis – Das Verhältnis der Zeit, in der ein Magnetventil bestromt wird, zur Gesamtzykluszeit (EIN-Zeit / (EIN-Zeit + AUS-Zeit)). Dies ist ein wichtiger Parameter, da er die thermische Belastungsgrenze des Magnetventils definiert. Wird die Spule über das Nenn-Tastverhältnis hinaus erhitzt, fällt sie aus. Beispielsweise bedeutet ein Tastverhältnis von 25 %, dass das Magnetventil 25 % der Zeit bestromt werden kann, die restlichen 75 % jedoch zur Abkühlung benötigt.

6. Können Rohrmagnetventile im Dauerbetrieb laufen?

Ja, aber für den Dauerbetrieb benötigen Sie ein Magnetventil. Diese Ventile verfügen über eine verbesserte Wärmeableitung und können die kontinuierliche Leistungsaufnahme ohne Überhitzung bewältigen. Auch bei einem Magnetventil für den Dauerbetrieb kann eine externe Wärmeableitung, beispielsweise durch Kühlkörper, erforderlich sein, um einen zuverlässigen Betrieb zu gewährleisten.

7. Was sind die häufigsten Ursachen für Ausfälle bei Rohrmagnetventilen?

Typische Fehler sind

Spulendurchbrennen: Dies ist üblicherweise auf Überhitzung zurückzuführen, entweder durch Überschreitung des Tastverhältnisses, Spannungsfehlanpassung oder Herstellungsfehler. Dadurch entsteht ein Kurzschluss oder eine Unterbrechung in der Spule.

Mangelhafte Verkabelung. Die Funktion des Magnetventils ist beeinträchtigt, wenn die elektrischen Verbindungen locker, korrodiert oder beschädigt sind.

Lockerer Eisenkern: Durch Vibrationen und Abnutzung im Laufe der Zeit kann sich der Eisenkern lockern, wodurch die Magnetkraft abnimmt und ein Funktionsverlust entsteht.

8. Wozu werden rohrförmige Magnetspulen im Allgemeinen verwendet?

Rohrmagnete werden aufgrund ihrer hohen Kraft, geringen Größe und Zuverlässigkeit in einer Vielzahl von Anwendungen eingesetzt, darunter:

Industrieautomation: Maschinenverriegelungssysteme und Betätigungselemente für die Ventilsteuerung

Fahrzeugsysteme: Schalthebel, Trennschalter, Türsteuerungen

Medizinprodukte: Für präzise Steuerung in Dosier- und Mischsystemen

Sicherheitssysteme: Intelligente Schlösser, Tresore, Drehkreuze und Schranken

Verkaufs- und Verpackungsmaschinen: Zum Sortieren, Abfüllen und Verpacken

Tipps zur Auswahl eines rohrförmigen elektromagnetischen Solenoids

Die Anwendung ist der erste Schritt bei der Auswahl des richtigen rohrförmigen elektromagnetischen Solenoids, nicht die verfügbare Produktgröße.

1. Ermitteln Sie die benötigte Kraft

Ermitteln Sie die tatsächliche mechanische Last, die der Magnet bewegen soll. Geben Sie die Mindestkraft an, die für den Arbeitshub erforderlich ist. Wählen Sie den Magneten nicht anhand der maximalen Anlaufkraft aus.

2. Überprüfen Sie den Schlaganfall

Berechnen Sie den erforderlichen Kolbenhub. Ein langer Hub kann die verfügbare Kraft, den Leistungsverbrauch und die Gesamtgröße des Magnetventils erheblich beeinflussen.

3. Wählen Sie die Spannung.

Prüfen Sie die im Gerät verfügbare Stromversorgung, z. B. 5 V, 12 V, 24 V oder 48 V Gleichstrom. Die Spule sollte entsprechend der angegebenen Spannung und den Betriebsbedingungen ausgelegt sein.

4. Berechnen Sie das Tastverhältnis

Geben Sie an, ob das Magnetventil kontinuierlich oder intermittierend arbeitet. Beispielsweise hat ein Magnetventil, das jede Minute eine Sekunde lang anläuft, ganz andere Anforderungen an die thermische Auslegung als ein kontinuierlich arbeitendes Magnetventil.

5. Überprüfen Sie die Betriebsfrequenz

Berechnen Sie die zu erwartende Anzahl der Zyklen pro Minute und Stunde sowie die Lebensdauer. Für Hochfrequenzanwendungen benötigen Sie geeignete mechanische Werkstoffe, eine entsprechende Spulenkonstruktion und ein geeignetes Wärmemanagement.

6. Prüfen Sie den Platz für die Installation.

Geben Sie den maximal möglichen Durchmesser und die maximale Länge an. Überprüfen Sie außerdem die Befestigungslöcher, den Wellenabstand, die Position des Anschlusses und die Einbauausrichtung.

7. Rückgabemechanismus einrichten

Ermitteln Sie, ob der Magnet eine interne Rückstellfeder, eine externe Feder oder eine mechanische Rückstellkraft verwendet. Berücksichtigen Sie die Federkraft bei der Berechnung der resultierenden Ausgangskraft.

8. Temperatur berücksichtigen

Prüfen Sie die Umgebungstemperatur, die von der Spule erzeugte Temperatur und die Temperatur der umliegenden Bauteile. Dauerbetrieb führt zu einem deutlichen Temperaturanstieg.

9. Denken Sie an die Umwelt

Berücksichtigen Sie Vibrationen, Feuchtigkeit, Staub, Öl, Chemikalien und Witterungseinflüsse. Gehäusematerialien und Oberflächenbehandlungen sollten den Umgebungsbedingungen angepasst sein.

10. Lebensdauer der Tests

Geben Sie die erforderliche Anzahl an Betriebszyklen (100,000 Zyklen usw.) an und fordern Sie die entsprechenden Zuverlässigkeitsprüfungen an.

Bewährte Vorgehensweise: Geben Sie vom Hersteller Spannung, Kraft, Hub, Einschaltdauer, Frequenz, Abmessungen, Last, Umgebungsbedingungen und Lebensdauer an. So kann das Entwicklungsteam eine passende Konstruktion vorschlagen, anstatt sich an Katalogmaße zu halten.

Hinweise zur Vermeidung häufiger Fehler bei der Konstruktion von rohrförmigen elektromagnetischen Spulen

Fehler 1: Die falsche Seite allein aufgrund von Gewalt wählen

Die erforderliche Kraft steht möglicherweise an einer bestimmten Position des Magneten zur Verfügung, jedoch nicht während des eigentlichen Arbeitshubs.

Lösung: Die Kraft an den Hub anpassen.

Fehler 2 – Ignorieren des Tastverhältnisses

Der Dauerbetrieb des Kurzzeitmagnetventils führt zu einem übermäßigen Temperaturanstieg und zum Ausfall der Spule.

Lösung: Einschaltzeit, Ausschaltzeit und Betriebsfrequenz definieren.

Fehler 3: Auswahl der Spannung ohne vorherige Leistungsprüfung

Zwei 24V-Magnetventile können die gleiche Spannung, aber sehr unterschiedliche Strom- und Leistungsanforderungen haben.

Lösung: Überprüfen Sie Spannung, Stromstärke, Widerstand und Leistung.

Fehler 4: Unterschätzung der Rückholfederkraft

Die Federkraft wirkt der elektromagnetischen Kraft entgegen.

Lösung: Ermitteln Sie die resultierende Kraft unter Berücksichtigung der Federkraft und der mechanischen Belastung.

Fehler 5: Unzureichender Installationsraum

Die Nennmaße des Magnetventils passen möglicherweise, die bewegliche Welle oder der Anschluss jedoch nicht.

Lösung: Bereitstellung des Installationsraums.

Fehler 6: Temperatur ignorieren

Die Temperatur beeinflusst den elektrischen Widerstand der Spule und verringert ihre Leistung.

Lösung: Überprüfen Sie die thermische Leistung unter realen Betriebszyklusbedingungen.

Fehler 7: Die Konstruktion des Magnetventils unabhängig von der Maschine

Ein Magnetventil, das in Labortests einwandfrei funktioniert hat, kann nach der Installation unter Umständen nicht gut funktionieren.

Testen Sie den Magneten unter der tatsächlichen mechanischen Last und dem tatsächlichen Mechanismus.

Fehler 8: Materialwechsel ohne erneute Validierung

Kraft und Lebensdauer können durch die Wahl unterschiedlicher Kolben-, Gehäuse-, Feder- oder Spulenmaterialien verändert werden.

Lösung: Die Leistung nach wesentlichen Materialänderungen erneut überprüfen.


Holen Sie sich jetzt ein kostenloses Angebot

Kontaktformular

Ähnliche Produkte

In Verbindung stehende News

Nach oben scrollen

Holen Sie sich jetzt ein kostenloses Angebot!

Kontaktformular
Bei Fragen stehen wir Ihnen gerne zur Verfügung.
Unternehmenskultur der Weilong Solenoid Company