Konstruktion eines elektromagnetischen Greifers für die Handhabung von Metallteilen
Vorteile elektromagnetischer Greifer für Industrieroboter
Leitfaden zur Auswahl elektromagnetischer Greifer für die Industrie
Elektromagnetischer Greifer für die industrielle Stahlhandhabung
Leitfaden für elektromagnetische Greifer für Industrieroboterarme
Elektromagnetischer Greifer in der Fertigungsautomatisierung

WL1515 Elektromagnetischer Greifer für die automatisierte Maschinenbedienung

Ein elektromagnetischer Greifer ist ein Industriegreifer, der ferromagnetische Teile mithilfe elektromagnetischer Kräfte aufnimmt, hält, transportiert und freigibt. Elektromagnetische Greifer werden häufig mit Roboterarmen, automatisierten Materialhandhabungssystemen, CNC-Maschinen, Montage- und Produktionslinien kombiniert. Im Gegensatz zu anderen Greifertypen hält ein elektromagnetischer Greifer ferromagnetische Bauteile ohne mechanische Finger. Der Greifer erzeugt ein Magnetfeld, sobald er Strom in seinem Magnetkreis aufnimmt, und hält so die entsprechenden Teile. Wird der Strom abgeschaltet oder das Magnetfeld gesteuert, wird das Teil freigegeben. Industrielle elektromagnetische Greifer sind eine wertvolle Hilfe beim Handling von Stahlblechen, Platten, Stangen, Stanzteilen, Fertigteilen und anderen magnetischen Materialien. Elektromagnetische Greifer sind schnell, wiederholgenau, einfach zu automatisieren und kompakt. Für die Auswahl des richtigen Greifers müssen Faktoren wie Werkstückmaterial, Gewicht, Dicke, Oberflächenbeschaffenheit, Luftspalt, Betriebstemperatur, Einschaltdauer, Stromversorgung und Roboterlast berücksichtigt werden.

Beschreibung des elektromagnetischen Greifers

Ein elektromagnetischer Greifer ist ein industrieller oder robotischer Greifer, der durch Magnetkraft ferromagnetische Materialien anzieht und hält. Er wandelt elektrische Energie in Magnetkraft um, indem er die Spule erregt. Elektromagnetische Greifer können an Roboterarmen, Portalsystemen, automatisierten Maschinen oder speziellen Handhabungsgeräten montiert werden. Beispiele für Werkstücke sind Stahlbleche, Platten, Blöcke, gefertigte Teile und andere Eisenteile. Elektromagnetische Greifer ermöglichen schnelles Greifen und Loslassen, sind einfach zu steuern und zuverlässig im Materialhandling. Sie sind besonders nützlich dort, wo mechanische Greifer komplex positioniert werden müssen oder mit dem Werkstück kollidieren würden.

Wie funktioniert der elektromagnetische Greifer?

Der elektromagnetische Greifer erzeugt die Magnetkraft, indem ein elektrischer Strom durch die Spule und den Magnetkern geleitet wird.

Stromversorgung Das Steuerungssystem versorgt die elektromagnetische Spule mit elektrischem Strom.

Das im Spulenstrom erzeugte Magnetfeld erzeugt ein Magnetfeld.

Magnetkreis aktiviert: Magnetischer Fluss wird durch den Magnetkreis an den Polflächen konzentriert.

Teil zieht an: Der geeignete ferromagnetische Teil wird von der Greiffläche angezogen.

Haltekraft wird aufrechterhalten: Der Magnetkreis erzeugt eine ausreichende Kraft, um das Teil in Bewegung zu halten.

Der Roboter transportiert die Last. Der Greifer kann das Teil in einem automatisierten Produktionsprozess aufnehmen.

Die Steuerung aktiviert den Freigabebefehl, um die Magnetkraft aufzuheben, und das Teil wird freigegeben.

Die tatsächliche Halteleistung wird stark beeinflusst von der Stahlsorte, der Dicke, der Ebenheit der Oberfläche, der Kontaktfläche, dem Luftspalt, der Temperatur, der Auslegung des Magnetkreises und der elektrischen Leistung.

Video zum elektromagnetischen Greifer

Detailansicht des elektromagnetischen Greifers

Elektromagnetischer Greifer

Marke Weilong Technology Artikelnummer WL1515
Nennspannung (V) DC 12V oder 24V Nennleistung (W) 3.8 W
Arbeitsmodus: Strom an, Magnet an. Haltekraft (N) 2 kg
Arbeitspflicht 100% Robustes Design 100 Ω
Lebensdauer 100 Mal Zertifizierungsanforderungen CE, RoHS, ISO9001,
Material Hochwertiges Magnetgehäuse aus Kohlenstoffstahl Anschlusskabellänge (mm) 10 MM
Installationsart Schraubenloch Maßtoleranz ± 0.1 mm
Wasserdicht Keine Präsentation Isolationsklasse B
Hochspannungstest Wechselstrom 750 V 50/60 Hz 2 s Haltekraft ohne Erregung 0
Betriebstemperatur -10 ° C-100 ° C Duty Cycle 1-100 %
Gewindetiefe (mm) / Zahlungs-Ausdruck TT oder LC auf Sicht
Beispielbestellung Ja. Garantie 2 Jahr
MOQ 1000 Versorgungsmaterial-Fähigkeit 1000 Stück pro Woche
Lieferzeit 30 Tage Verladehafen Shenzhen

Warum ist der elektromagnetische Greifer so beliebt?

Hersteller sind an schnelleren, flexibleren und stärker automatisierten Materialhandhabungslösungen interessiert, weshalb elektromagnetische Greifer immer beliebter werden. Heutzutage umfassen die Produktionsprozesse häufig Stahlbleche, bearbeitete Bauteile, Fertigteile und andere ferromagnetische Materialien, die sich mithilfe von Magnetkräften problemlos handhaben lassen.

Ein weiterer Vorteil ist die einfachere Handhabung. Elektromagnetische Greifer benötigen keine mehreren mechanischen Finger zum Greifen des Objekts. Dies vereinfacht die Werkzeugausstattung und erhöht die Geschwindigkeit des Aufnahmevorgangs.

Elektromagnetische Greifer sind auch in der automatisierten Materialhandhabung eine große Hilfe. Sie lassen sich elektrisch steuern und mit Robotern, Sensoren, Förderbändern, CNC-Maschinen und Produktionsleitsystemen synchronisieren.

Ein weiterer Vorteil von elektromagnetischen Greifern ist ihre Vielseitigkeit. Unterschiedliche Bauteilformen können mit einem einzigen Greiferdesign gehandhabt werden, sofern der magnetische Kontakt ausreichend ist. Diese Eigenschaft ist besonders nützlich in Umgebungen mit Produkten verschiedener Größen.

Automatisierungstrends veranlassen Hersteller auch dazu, manuelle Hebevorgänge und sich wiederholende Handhabungen zu minimieren. Elektromagnetische Greifer erhöhen die Produktionskonstanz und machen die manuelle Beteiligung am Materialhandling überflüssig.

Beliebt zu sein bedeutet nicht, dass es für alle Anwendungen geeignet ist. Materialverträglichkeit, Haltekraft, Luftspalt, Sicherheit und Verlustverhalten müssen vor der Installation geprüft werden.

Anwendungen von elektromagnetischen Greifern

Leitfaden für industrielle Anwendungen von elektromagnetischen Greifern

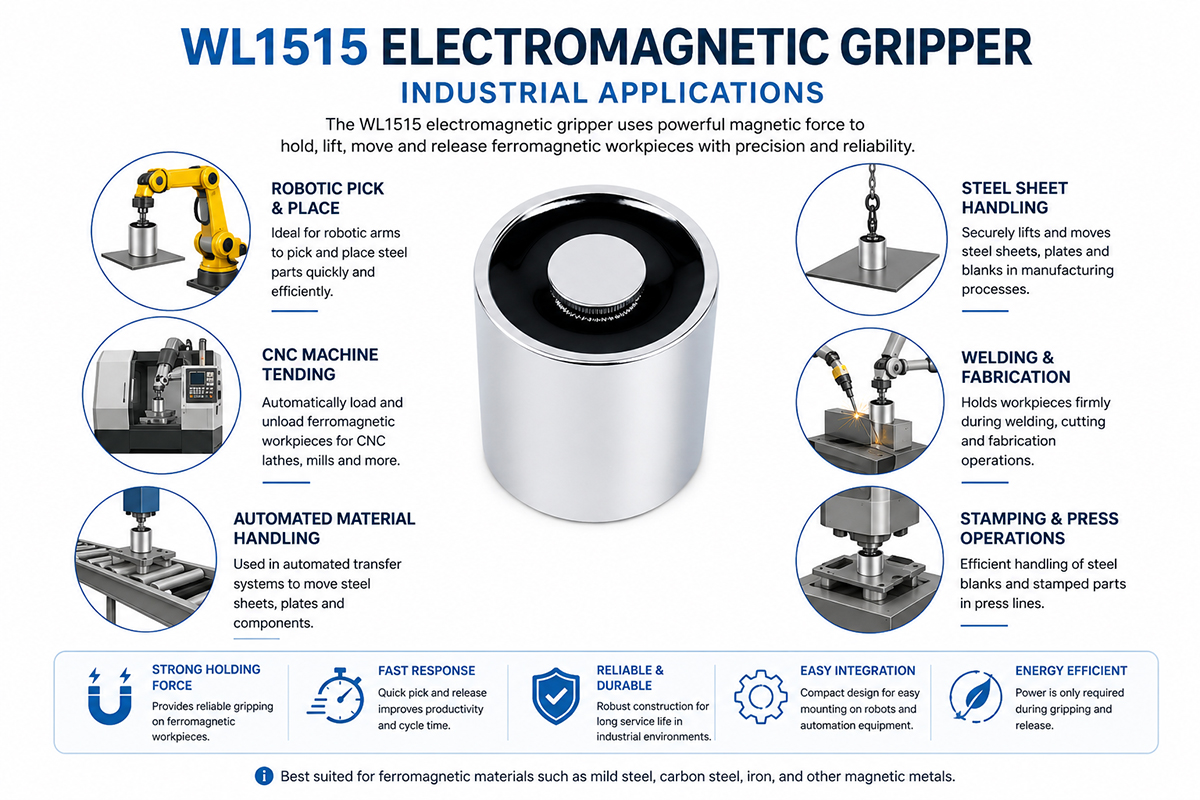
Elektromagnetische Greifer werden in der industriellen Automatisierung häufig zum Aufnehmen, Positionieren, Transportieren oder Freigeben von ferromagnetischen Teilen eingesetzt.

Blechhandling: Elektromagnetische Greifer sind in der Lage, Stahlbleche von den Stapeln aufzuheben und sie zu den Pressen, Umformmaschinen, Laserschneidern oder Fertigungsstationen zu transportieren.

Robotergestützte Maschinenbedienung: Elektromagnetische Greifer sind in der Lage, geeignete Stahlteile von CNC-Maschinen, Bearbeitungszentren und automatisierten Produktionsmaschinen zu be- und entladen.

Automobilfertigung: Robotersysteme können die Technologie der magnetischen Materialhandhabung nutzen, um Stahl-Automobilteile, Halterungen, Stanzteile und Strukturbauteile zu handhaben.

Metallverarbeitung: Elektromagnetische Greifer können in Metallverarbeitungslinien eingesetzt werden, um Platten, zugeschnittene Profile, Halterungen, Rahmen und andere Stahlteile von einem Bearbeitungsprozess zum nächsten zu heben, zu bewegen und zu transportieren.

Press- und Stanzvorgänge: Handhabungssysteme können Stahlrohlinge und Stanzteile von Lager-, Form-, Inspektions- und Bearbeitungsstationen transportieren.

Schweißautomatisierung – Magnetische Greifvorrichtungen können geeignete Stahlteile in automatisierten Montage- und Schweißprozessen positionieren.

Montagelinien: Elektromagnetische Greifer können Stahlteile von einem Förderband zum anderen, zu Vorrichtungen, Prüfstationen und Montagemaschinen transportieren.

Lagerautomatisierung: Robotische Materialhandhabungssysteme können elektromagnetische Greifer für den automatisierten Transport geeigneter Stahlteile verwenden.

Maschinenbedienung und -transfer Dies ist eine weitere Anwendung des Greifers bei sich wiederholenden Be- und Entladevorgängen, die eine wiederholgenaue Positionierung und kurze Zykluszeiten erfordern.

Vorteile und Nachteile des elektromagnetischen Greifers

Elektromagnetischer Greifer für die Roboterautomatisierung in der Fabrik

Vorteile und Nachteile des elektromagnetischen Greifers

Pro

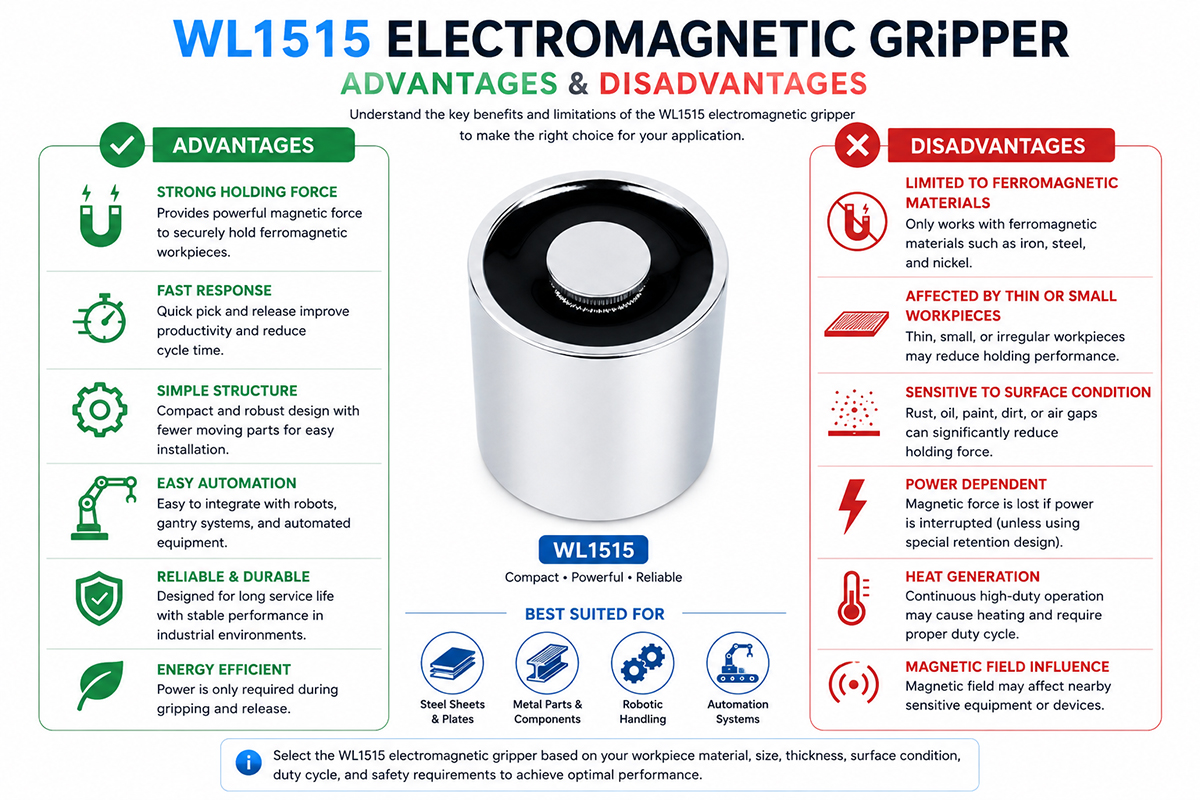
Die Vorteile elektromagnetischer Greifer für die industrielle Automatisierung sind folgende: Sie ermöglichen das schnelle Aufnehmen und Freigeben ferromagnetischer Teile per elektrischem Signal. Die kompakte Bauweise reduziert den Bedarf an Roboterwerkzeugen und gewährleistet einen guten Zugang zum Werkstück. Elektromagnetische Greifer eignen sich für die wiederholte Materialhandhabung und lassen sich in Roboterarme, Förderbänder, CNC-Maschinen und automatisierte Produktionslinien integrieren.

Ein weiterer Vorteil des Greifers besteht darin, dass sich große oder flache Stahlteile ohne mechanische Greifer transportieren lassen. Dies reduziert mechanische Störungen und vereinfacht einige Aufnahmevorgänge. Mit dem richtigen elektromagnetischen Greifer lassen sich zudem Wiederholgenauigkeit und kurze Zykluszeiten erzielen.

Nachteile

Die größte Einschränkung liegt in der Materialverträglichkeit. Elektromagnetische Greifer sind speziell für ferromagnetische Werkstoffe konzipiert und für viele nichtmagnetische Metalle und nichtmetallische Bauteile entweder ungeeignet oder ineffektiv.

Die Haltekraft kann durch Luftspalte, dünnes Material, gekrümmte Oberflächen, Beschichtungen, Rost, Verschmutzungen oder mangelhaften Kontakt verringert sein. Die meisten elektromagnetischen Greifer benötigen während des Betriebs Strom, was zu Problemen mit dem Energieverbrauch und dem Energiemanagement führt.

Bei dauerhaftem Betrieb unter hoher Belastung kann Überhitzung problematisch sein. Je nach Greiferkonstruktion beeinträchtigt eine Stromunterbrechung auch die Greiferleistung. Daher ist eine sicherheitstechnische Auslegung für hängende Lasten von großer Bedeutung.

Schließlich können elektromagnetische Felder ein Problem für empfindliche Geräte oder Prozesse in der Nähe darstellen. Daher müssen vor der Installation die magnetische Verträglichkeit, die Sicherheit, die Betriebsumgebung und die tatsächlichen Werkstückbedingungen geprüft werden.

Elektromagnetischer Greifer für robotergestützte Pick-and-Place-Spitzen

Fehlerbehebung bei elektromagnetischen Greifern

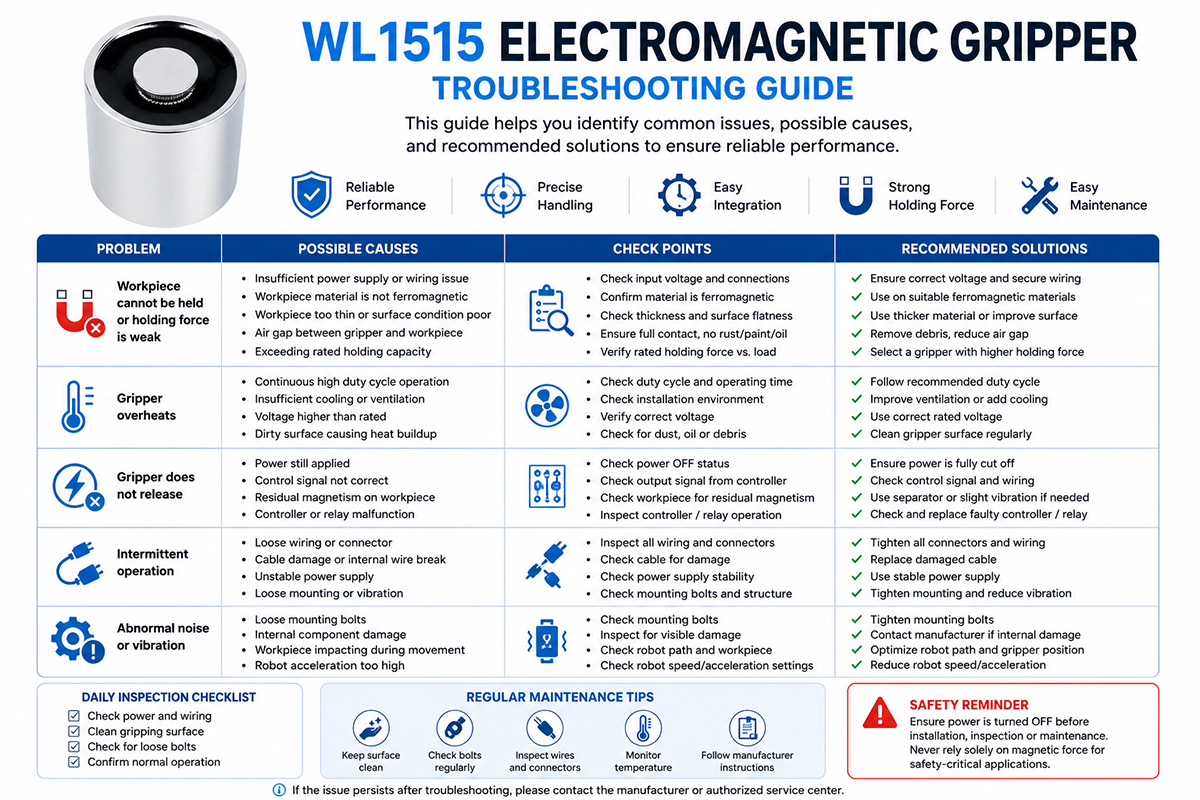
Wird das Werkstück vom elektromagnetischen Greifer nicht korrekt erfasst, sollte zunächst die Stromversorgung überprüft werden. Spannung, Verkabelung, Anschlüsse, Controller-Ausgang und Betriebssignale sind zu prüfen. Eine falsche Spannung oder eine lockere Spule verhindern den Aufbau des Magnetfelds.

Im nächsten Schritt muss die Auflagefläche überprüft werden. Schmutz, Öl, Rost, Farbe, Zunder oder andere Verunreinigungen können einen Luftspalt zwischen Magnetpol und Werkstück verursachen. Kontaktfläche und Werkstück müssen gereinigt und korrekt positioniert werden.

Prüfen Sie, ob das Material tatsächlich ferromagnetisch ist. Einige Edelstähle und Nichteisenmetalle bieten möglicherweise nicht genügend magnetische Anziehungskraft.

Bei unzureichender Haltekraft überprüfen Sie die Werkstückdicke, Oberflächenebenheit, Abmessungen und das Gewicht anhand der Herstellerangaben. Dünne oder gebogene Werkstücke erfordern möglicherweise eine andere Greiferkonfiguration.

Bei zeitweiligem Betrieb sind Kabel, Steckverbinder, Sensoren, Schaltgeräte und Steuersignale zu überprüfen. Die Überhitzung kann durch zu hohe Betriebsdauer, falsche Spannung, unzureichende Kühlung oder einen elektrischen Defekt verursacht werden.

Falls der Greifer das Werkstück nicht freigibt, überprüfen Sie das Steuersignal und den Abschaltkreis. Mechanische Verschmutzung oder Restmagnetismus können ebenfalls die Ursache sein.

Ungewöhnliche Geräusche, hohe Temperaturen, sichtbare Schäden oder wiederkehrende elektrische Störungen sollten vor der weiteren Verwendung in der Produktion untersucht werden. Magnetische Haltekräfte sollten nicht ohne angemessene Risikobewertung und geeignete Maßnahmen zur Lastsicherung als alleinige sicherheitskritische Handhabungsmethode eingesetzt werden.

FAQ

1. Was ist ein Elektromagnetgreifer?

Ein elektromagnetischer Greifer ist ein industrielles Greifgerät, das mithilfe elektrisch erzeugter Magnetfelder ferromagnetische Objekte aufnimmt, hält, bewegt und wieder loslässt. Er wird in Roboterarmen, Produktionslinien, CNC-Maschinen und Förderanlagen eingesetzt.

2. Welche Materialien kann ein Elektromagnetgreifer handhaben?

Im Allgemeinen können elektromagnetische Roboter-Greifer ferromagnetische Werkstoffe wie Baustahl, Kohlenstoffstahl, Eisen und magnetische Edelstähle bearbeiten. Nichtmagnetische Werkstoffe wie Aluminium, Kupfer, Messing, Kunststoff und nichtmagnetischer Edelstahl lassen sich nicht effektiv bearbeiten.

3. Erläutern Sie das Funktionsprinzip eines elektromagnetischen Greifers.

Durch die Greiferspule wird Strom geleitet, wodurch ein Magnetfeld erzeugt wird, das auf die Greiffläche gerichtet ist und dazu dient, ein magnetisches Material anzuziehen und festzuhalten. Die Reduzierung des Magnetfelds wird genutzt, um das Objekt freizugeben.

4. Welche Anwendungsgebiete hat der elektrisch-magnetische Greifer?

Dazu gehören robotergestützte Materialhandhabung, Blechbearbeitung, CNC-Maschinenbedienung, Automobilherstellung, Stanzen, Schweißautomatisierung, Fertigung, Montagelinien, Stahlhandhabung und automatisierte Lagersysteme.

5. Wie wählt man den richtigen elektromagnetischen Greifer aus?

Bei der Auswahl elektromagnetischer Greifer sind Faktoren wie Material, Gewicht, Dicke, Größe, Oberflächenbeschaffenheit des Werkstücks, Haltekraft, Luftspalt, Nutzlast des Roboters, Betriebstemperatur, Einschaltdauer, Stromversorgung und Sicherheitsanforderungen zu berücksichtigen. Daher sollten Tests mit dem Werkstück durchgeführt werden.

6. Kann der elektromagnetische Greifer dünne Stahlbleche greifen?

Ja, die Haltekraft hängt jedoch von der Dicke, der Stahlsorte, der Oberflächenbeschaffenheit, der Kontaktfläche und dem Luftspalt ab. Dünne Bleche können die magnetische Haltekraft erheblich beeinträchtigen; bitte beachten Sie die Herstellerangaben.

7. Was passiert im Falle eines Stromausfalls?

Dies hängt von der Konstruktion des elektromagnetischen Greifers ab; einige verlieren ihre Magnetkraft bei Stromausfall. • Für hängende oder sicherheitskritische Lasten sollten Maßnahmen zur Lastsicherung und Sensoren in Betracht gezogen werden.

8. Wie wartet man einen elektromagnetischen Greifer?

Reinigen Sie die Magnetfläche des Greifers, um Rost, Öl, Späne und Schmutz zu entfernen. Überprüfen Sie regelmäßig Kabel und Stecker, Befestigungsschrauben, Gehäuse und elektrische Anschlüsse. Überwachen Sie stets die Betriebstemperatur und die Halteleistung.

Wie man einen elektromagnetischen Greifer auswählt

Die Auswahl eines elektromagnetischen Greifers erfordert die Abstimmung der magnetischen Eigenschaften des Greifers auf das Werkstück, den Roboter, die Umgebung und den automatisierten Prozess.

1. Ermitteln Sie das Material des Werkstücks.

Zunächst muss festgestellt werden, ob das Material ferromagnetisch ist. Nur Baustahl und andere eisenhaltige Werkstoffe eignen sich, Aluminium, Kupfer, Messing, Kunststoffe und einige Edelstähle hingegen weisen möglicherweise nicht die erforderliche Anziehungskraft auf. Daher sollte die Materialzusammensetzung vor der Auswahl geprüft werden.

2. Messen Sie die Abmessungen und das Gewicht des Werkstücks.

Ermitteln Sie das maximale und minimale Gewicht, die Länge, Breite, Dicke und Form des Werkstücks. Die nominale Maximalbelastbarkeit sollte bei der Auswahl des Greifers nicht berücksichtigt werden.

3. Untersuchen Sie die Kontaktfläche.

Flacher, glatter und sauberer Stahl bietet eine bessere magnetische Haftung als gewölbte, raue, lackierte, beschichtete, rostige oder unebene Oberflächen. Unebenheiten in der Oberfläche verringern die effektive Haltekraft erheblich.

4. Berücksichtigen Sie die Dicke des Materials.

Dünner Stahl ist möglicherweise nicht so magnetisch wie dicker Stahl. Prüfen Sie die Haltekraftangaben des Herstellers für die tatsächliche Werkstückdicke.

5. Anforderungen an die Roboternutzlast definieren.

Der Roboter sollte den Greifer, das Werkstück, die Montagevorrichtung, die Kabel und weitere Werkzeuge tragen. Stellen Sie sicher, dass die Gesamtlast die zulässigen Traglast- und Drehmomentgrenzen des Roboters nicht überschreitet.

6. Ermitteln Sie die geeigneten elektrischen Parameter.

Prüfen Sie Spannung, Stromstärke, Steuersignale, Schaltfrequenz, Tastverhältnis und Leistungsaufnahme. Die elektrische Kompatibilität von Greifer und Steuerung muss überprüft werden.

7. Beachten Sie die Sicherheitsaspekte.

Denken Sie an das Verhalten bei Stromausfall, Backup-Systeme, Sensoren, mechanische Sicherung, Not-Aus-Funktion und andere Sicherheitsvorkehrungen, die erforderlich sind, falls eine Last herunterfällt und dadurch Verletzungen oder Geräteschäden entstehen können.

8. Analysiere die Umgebung.

Hitze, Staub, Öl, Feuchtigkeit, Vibrationen, Stöße und Verunreinigungen können bei Schweiß-, Bearbeitungs-, Gießerei- oder Außeneinsätzen auftreten.

9. Prüfen Sie die Montageoptionen.

Prüfen Sie das Schraubenmuster, die Montageabmessungen, die Kabelführung, die Ausrichtung und den Freiraum um die Greiffläche herum.

10. Werkstück-Realtest.

Testen Sie den Greifer mit echten Werkstücken unter realen Betriebsbedingungen, bevor Sie ihn im Produktionsprozess einsetzen. Das ist der beste Weg, um Haltekraft, Zykluszeit, Auslöseverhalten und Zuverlässigkeit des Greifers zu überprüfen.

Tipps zur Vermeidung häufiger Fehler bei der Konstruktion von Elektromagnetgreifern

Nicht alle Materialien sind magnetisch.

Wählen Sie den Greifer nicht anhand des Gewichts des Werkstücks aus.

Denken Sie an den Luftspalt, der durch Farbe, Rost, Schmutz, Beschichtungen oder unebene Oberflächen entsteht.

Beachten Sie die minimale Werkstückdicke, nicht die maximale Dicke.

Verlass dich nicht ausschließlich auf ideale Laborbedingungen.

Prüfen Sie die Nutzlast- und Momentengrenzen des Roboters.

Vor der Installation des Controllers die Spannungs- und Stromanforderungen prüfen.

Denken Sie an die Wärme, die bei hohen Einschaltdauern entsteht.

Verwenden Sie geeignete Kabelschutz- und Zugentlastungsvorrichtungen.

Denken Sie an die Folgen des Stromausfalls.

Falls eine Werkstückerkennung erforderlich ist, sollten Sie die Installation geeigneter Sensoren in Betracht ziehen.

Für ausreichend Freiraum zum Aufnehmen und Abgeben sorgen.

Testen Sie den Greifer mit realen Produktionsmaterialien.

Prüfen Sie die Haltekraft in der tatsächlichen Arbeitsposition.

Berücksichtigen Sie Vibrationen und Beschleunigung bei der Bewegung eines Roboters.

Halten Sie die magnetischen Kontaktflächen sauber und in gutem Zustand.

Vergessen Sie nicht die Sicherheits- und Notstoppvorschriften.

Die Hochgeschwindigkeitsproduktion sollte erst nach Bestätigung des Arbeitszyklus des Greifers aufgenommen werden.

Anforderungen an die Dokumenteninstallation, Inspektion und Wartung

Holen Sie sich jetzt ein kostenloses Angebot

Kontaktformular

Ähnliche Produkte

In Verbindung stehende News

Nach oben scrollen

Holen Sie sich jetzt ein kostenloses Angebot!

Kontaktformular
Bei Fragen stehen wir Ihnen gerne zur Verfügung.
Unternehmenskultur der Weilong Solenoid Company
