


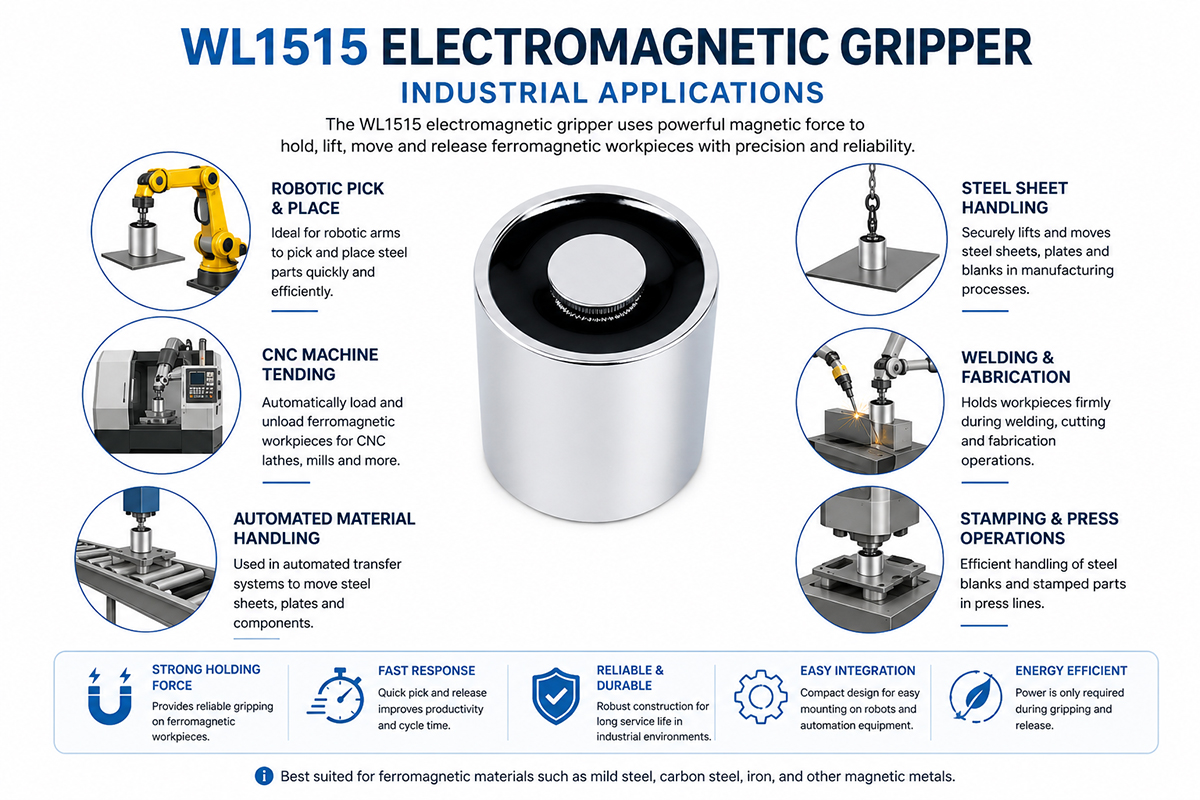
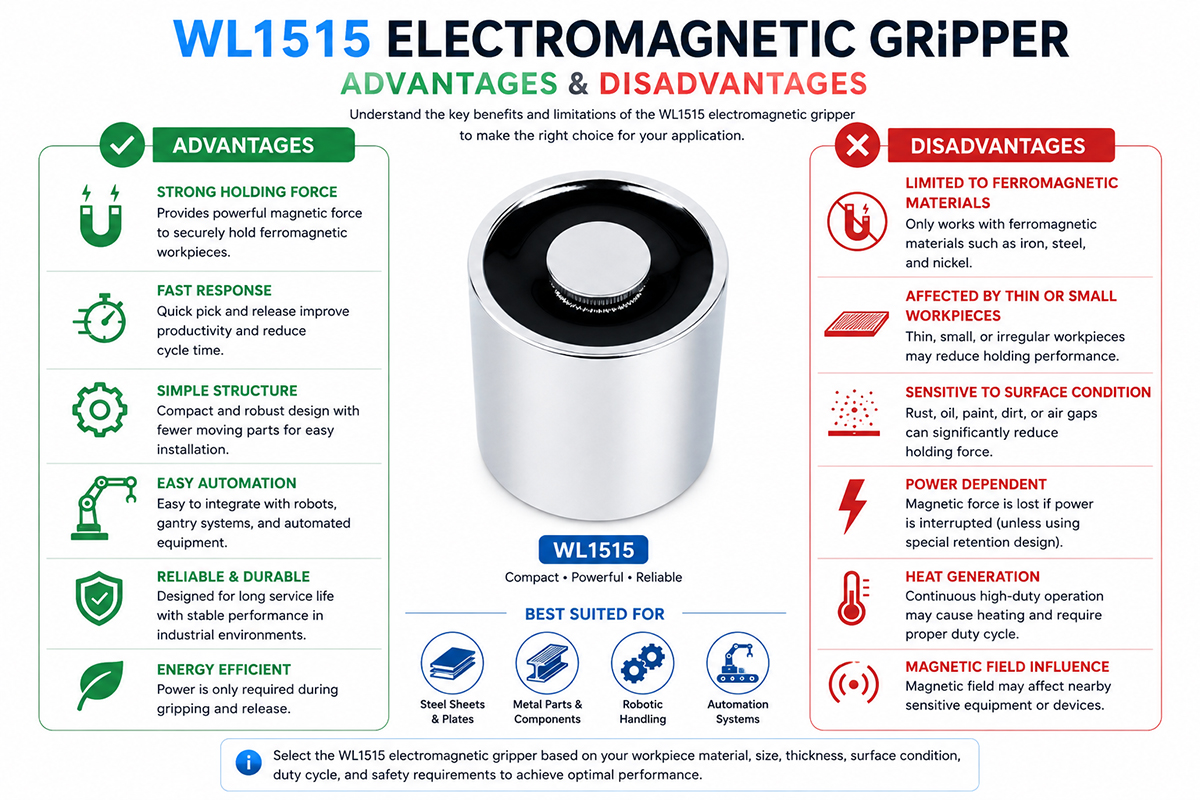
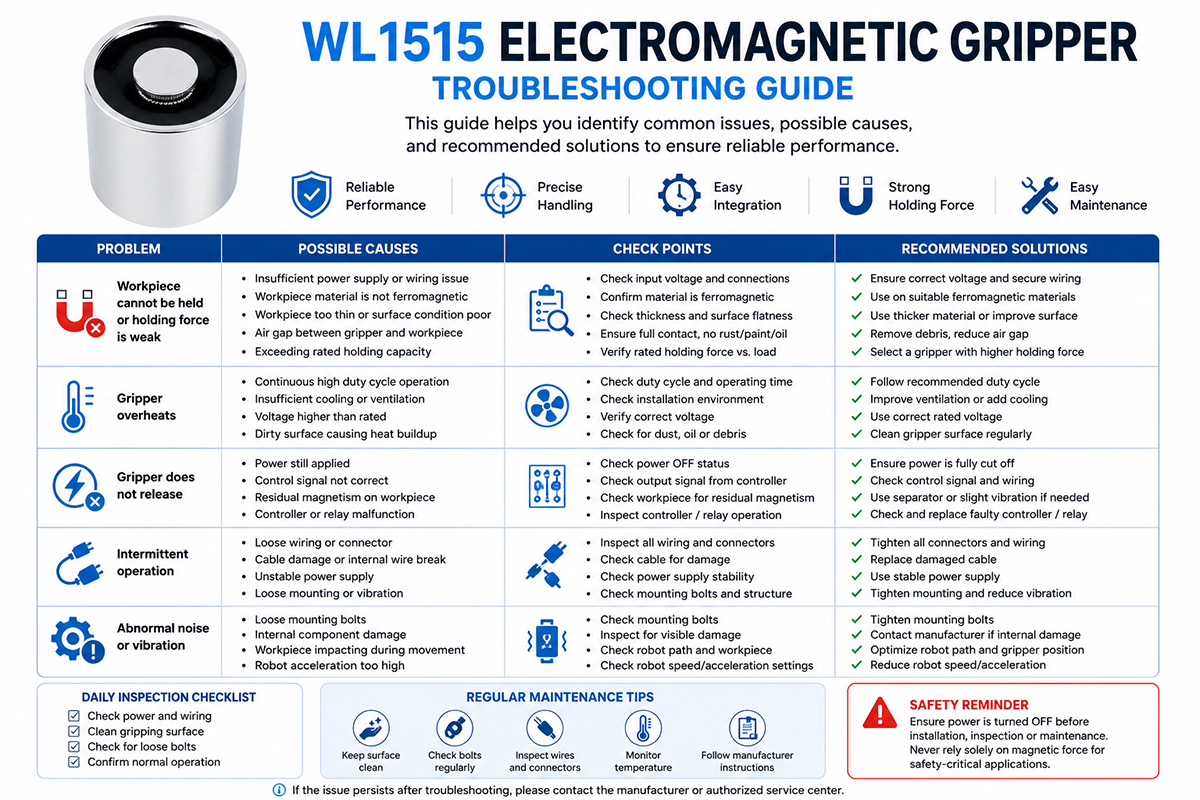
วิธีการเลือกตัวจับยึดแม่เหล็กไฟฟ้า
การเลือกใช้ตัวจับยึดแบบแม่เหล็กไฟฟ้าเกี่ยวข้องกับการจับคู่ประสิทธิภาพทางแม่เหล็กของตัวจับยึดกับชิ้นงาน หุ่นยนต์ สภาพแวดล้อม และกระบวนการอัตโนมัติ
1. กำหนดวัสดุของชิ้นงาน
ก่อนอื่น ต้องตรวจสอบก่อนว่าวัสดุนั้นเป็นวัสดุแม่เหล็กหรือไม่ เฉพาะเหล็กกล้าอ่อนและวัสดุที่มีเหล็กเป็นส่วนประกอบเท่านั้นที่จะใช้ได้ แต่ อะลูมิเนียม ทองแดง ทองเหลือง พลาสติก และเหล็กกล้าไร้สนิมบางชนิด อาจไม่ดึงดูดแม่เหล็กได้เพียงพอ ดังนั้น ควรตรวจสอบส่วนประกอบของวัสดุก่อนเลือกใช้
2. วัดขนาดและน้ำหนักของชิ้นงาน
กำหนดน้ำหนัก ความยาว ความกว้าง ความหนา และรูปทรงสูงสุดและต่ำสุดของชิ้นงาน ไม่ควรนำค่าพิกัดสูงสุดที่ระบุไว้มาพิจารณาในการเลือกตัวจับยึด
3. ตรวจสอบพื้นผิวสัมผัส
พื้นผิวเหล็กที่เรียบ เนียน และสะอาด จะให้แรงดึงดูดแม่เหล็กที่ดีกว่าพื้นผิวที่โค้ง ขรุขระ ทาสี เคลือบ เป็นสนิม หรือไม่เรียบ ช่องว่างบนพื้นผิวจะลดแรงยึดเกาะที่มีประสิทธิภาพลงอย่างมาก
4. พิจารณาความหนาของวัสดุด้วย
เหล็กบางอาจมีคุณสมบัติทางแม่เหล็กไม่ดีเท่าเหล็กหนา ตรวจสอบข้อมูลแรงยึดจับจากผู้ผลิตเพื่อดูความหนาของชิ้นงานจริง
5. กำหนดข้อกำหนดด้านน้ำหนักบรรทุกของหุ่นยนต์
หุ่นยนต์ควรบรรทุกตัวจับยึด ชิ้นงาน อุปกรณ์ยึด สายเคเบิล และเครื่องมืออื่นๆ ตรวจสอบให้แน่ใจว่าน้ำหนักบรรทุกทั้งหมดอยู่ในขีดจำกัดน้ำหนักบรรทุกและแรงบิดที่กำหนดไว้ของหุ่นยนต์
6. กำหนดค่าพารามิเตอร์ทางไฟฟ้าที่เหมาะสม
ตรวจสอบแรงดัน กระแส สัญญาณควบคุม ความถี่ในการสวิตช์ รอบการทำงาน และการใช้พลังงาน ควรตรวจสอบความเข้ากันได้ทางไฟฟ้าของตัวจับยึดและตัวควบคุมด้วย
7. พิจารณาเรื่องความปลอดภัย
พิจารณาถึงพฤติกรรมเมื่อไฟฟ้าดับ ระบบสำรอง เซ็นเซอร์ การยึดตรึงทางกล ประสิทธิภาพการหยุดฉุกเฉิน และการควบคุมความปลอดภัยอื่นๆ ที่จำเป็นในกรณีที่เกิดการตกหล่นของสิ่งของซึ่งอาจก่อให้เกิดการบาดเจ็บหรือความเสียหายต่ออุปกรณ์
8. วิเคราะห์สภาพแวดล้อม
ความร้อน ฝุ่นละออง น้ำมัน ความชื้น การสั่นสะเทือน แรงกระแทก และการปนเปื้อน ในกรณีของการเชื่อม การกลึง การหล่อ หรือการทำงานกลางแจ้ง
9. ประเมินตัวเลือกการติดตั้งต่างๆ
ตรวจสอบรูปแบบการยึดน็อต ขนาดการติดตั้ง การเดินสายเคเบิล ทิศทาง และระยะห่างรอบพื้นผิวจับยึด
10. การทดสอบชิ้นงานจริง
ทดสอบตัวจับยึดด้วยชิ้นงานจริงภายใต้สภาวะการทำงานจริงก่อนนำไปใช้ในกระบวนการผลิต นั่นเป็นวิธีที่ดีที่สุดในการตรวจสอบแรงจับยึด เวลาในการทำงาน พฤติกรรมการปล่อย และความน่าเชื่อถือของตัวจับยึด
เคล็ดลับในการหลีกเลี่ยงข้อผิดพลาดทั่วไปในการออกแบบตัวจับยึดแม่เหล็กไฟฟ้า
วัสดุบางชนิดไม่มีคุณสมบัติเป็นแม่เหล็ก
อย่าเลือกตัวจับยึดโดยพิจารณาจากน้ำหนักของชิ้นงานเพียงอย่างเดียว
ลองนึกถึงช่องว่างอากาศที่เกิดจากสี สนิม ฝุ่น สารเคลือบ หรือพื้นผิวที่ไม่เรียบ
ควรพิจารณาความหนาขั้นต่ำของชิ้นงาน ไม่ใช่ความหนาขั้นสูงสุด
อย่าตัดสินทุกอย่างจากสภาวะในห้องปฏิบัติการที่สมบูรณ์แบบเสมอไป
ตรวจสอบขีดจำกัดน้ำหนักบรรทุกและแรงบิดของหุ่นยนต์
ก่อนติดตั้งตัวควบคุม โปรดตรวจสอบแรงดันไฟฟ้าและกระแสไฟฟ้าที่ต้องการ
ลองนึกถึงความร้อนที่เกิดขึ้นระหว่างการใช้งานที่มีรอบสูงดูสิ
ควรใช้ตัวป้องกันสายเคเบิลและอุปกรณ์ลดแรงดึงที่เหมาะสม
ลองนึกถึงผลกระทบที่จะเกิดขึ้นหากไฟฟ้าดับดูสิ
หากจำเป็นต้องตรวจจับชิ้นงาน ควรพิจารณาติดตั้งเซ็นเซอร์ที่เหมาะสม
เว้นระยะห่างให้เพียงพอสำหรับการรับและปล่อยสิ่งของ
ทดสอบตัวจับยึดด้วยวัสดุที่ใช้ในการผลิตจริง
ตรวจสอบแรงยึดที่ตำแหน่งการทำงานจริง
พิจารณาการสั่นสะเทือนและการเร่งความเร็วเมื่อหุ่นยนต์เคลื่อนที่
รักษาพื้นผิวสัมผัสแม่เหล็กให้สะอาดและอยู่ในสภาพดีอยู่เสมอ
อย่าลืมเรื่องความปลอดภัยและข้อกำหนดเกี่ยวกับการหยุดฉุกเฉินด้วย
เริ่มการผลิตความเร็วสูงได้ก็ต่อเมื่อได้ตรวจสอบรอบการทำงานของตัวจับยึดแล้วเท่านั้น
เอกสารข้อกำหนดเกี่ยวกับการติดตั้ง การตรวจสอบ และการบำรุงรักษา


