

1 บท: บทนำเกี่ยวกับตัวเหนี่ยวนำแกนอากาศ การคำนวณ
การคำนวณค่าเหนี่ยวนำแกนอากาศที่แม่นยำมีความสำคัญอย่างยิ่งในการออกแบบวงจรความถี่วิทยุ เสาอากาศ NFC ระบบสื่อสารไร้สาย ระบบอิเล็กทรอนิกส์กำลัง และเซ็นเซอร์ที่มีความแม่นยำสูง ตัวเหนี่ยวนำแกนอากาศแตกต่างจากตัวเหนี่ยวนำแกนเฟอร์ไรต์เนื่องจากมีความเชิงเส้นสูง ไม่มีการอิ่มตัวของสนามแม่เหล็ก และมีการสูญเสียความถี่สูงต่ำ
การคำนวณค่าความเหนี่ยวนำของขดลวดแกนอากาศไม่เกี่ยวข้องกับกลไกการขยายสัญญาณของแกนแม่เหล็ก ค่าความเหนี่ยวนำทั้งหมดขึ้นอยู่กับรูปทรงเรขาคณิตของโครงสร้างขดลวดเท่านั้น การคำนวณค่าความเหนี่ยวนำจำเป็นต้องทำตั้งแต่เนิ่นๆ ทดสอบโดยการสร้างและวัดต้นแบบ และแก้ไขค่าเชิงประจักษ์
สูตรของวีลเลอร์สำหรับการออกแบบขดลวดแกนอากาศถูกสร้างขึ้นจากผลการวัดเชิงทดลองจำนวนมาก และจนถึงปัจจุบัน สูตรนี้ยังคงเป็นมาตรฐานที่ใช้กันอย่างแพร่หลายในการคำนวณตัวเหนี่ยวนำแกนอากาศทั้งแบบชั้นเดียวและหลายชั้น
ในบทความนี้ คุณจะได้เรียนรู้เกี่ยวกับ:
- การคำนวณตัวเหนี่ยวนำแกนอากาศและสูตรของ Wheeler สำหรับชั้นเดียวและหลายชั้น
- วิธีการแก้ไขทางวิศวกรรมสำหรับการคำนวณค่าความเหนี่ยวนำ ·
- ตัวอย่างการใช้งานจริงของการออกแบบและการคำนวณตัวเหนี่ยวนำแกนอากาศ
- ข้อผิดพลาดทั่วไปในกระบวนการคำนวณตัวเหนี่ยวนำแกนอากาศ
- คำถามที่พบบ่อยเกี่ยวกับการคำนวณตัวเหนี่ยวนำแกนอากาศ
บทที่ 2: การคำนวณตัวเหนี่ยวนำแกนอากาศและแนวคิดพื้นฐาน
ค่าความเหนี่ยวนำถูกนิยามว่าคืออัตราส่วนของฟลักซ์แม่เหล็กต่อกระแสไฟฟ้าที่ไหลผ่านวงจร
L = Ψ/IL = I/Ψ โดยที่: • L – ค่าความเหนี่ยวนำ (H)
- Ψ = การเชื่อมโยงฟลักซ์แม่เหล็ก
I—ค่าความเหนี่ยวนำกระแสไฟฟ้า (A) ถูกนำไปใช้ในงานประยุกต์ใช้จริงทุกด้านดังต่อไปนี้:
•μH (ไมโครเฮนรีส์) ·nH (นาโนเฮนรีส์)
เนื่องจากตัวเหนี่ยวนำแกนอากาศไม่มีวัสดุแม่เหล็กใดๆ ดังนั้นค่าสภาพซึมผ่านสัมพัทธ์จึงเข้าใกล้ค่าต่อไปนี้:
μr ≈ 1
การออกแบบนี้ให้ความเป็นเชิงเส้นที่ดีเยี่ยมสำหรับตัวเหนี่ยวนำแกนอากาศ ช่วยหลีกเลี่ยงปัญหาต่างๆ เช่น การอิ่มตัวของแกน การสูญเสียฮิสเทรีซิส และการเปลี่ยนแปลงของค่าความซึมผ่าน
อย่างไรก็ตาม ฟลักซ์แม่เหล็กบางส่วนรั่วไหลออกทางปลายทั้งสองด้านของขดลวด การคำนวณค่าความเหนี่ยวนำทางทฤษฎีจะซับซ้อนมากเมื่อคำนึงถึงการรั่วไหลของฟลักซ์ นั่นเป็นเหตุผลที่แฮโรลด์ วีลเลอร์ แนะนำให้ใช้สูตรเชิงประจักษ์เพื่อแก้ปัญหานี้ สูตรเหล่านี้เป็นรากฐานของวิธีการคำนวณตัวเหนี่ยวนำแกนอากาศสมัยใหม่
3 บท: ตัวเหนี่ยวนำแกนอากาศ การคำนวณสำหรับขดลวดชั้นเดียว (สูตรมาตรฐานของ Wheeler)
สำหรับขดลวดทรงกระบอกชั้นเดียวส่วนใหญ่:
L(μH) = D²N²/(45.72D+101.6l) โดยที่:
L(μH) = ค่าความเหนี่ยวนำ (ในหน่วยไมโครเฮนรี)
D – เส้นผ่านศูนย์กลางขดลวดเฉลี่ย (มม.)
N – จำนวนรอบ
l – ความยาวของขดลวด (มิลลิเมตร)
แอพลิเคชันช่วง
สูตรข้างต้นให้ความแม่นยำสูงเมื่อ:
- l/D > 0, 4;
- ขดลวดมีรูปทรงกระบอก;
- ขดลวดที่แน่นมาก
โดยทั่วไปแล้ว ค่าความคลาดเคลื่อนในการคำนวณของสูตร Wheeler จะน้อยกว่า 1%
บทที่ 4: การแก้ไขคอยล์สั้นและคอยล์อากาศแบนสำหรับการใช้งาน NFC
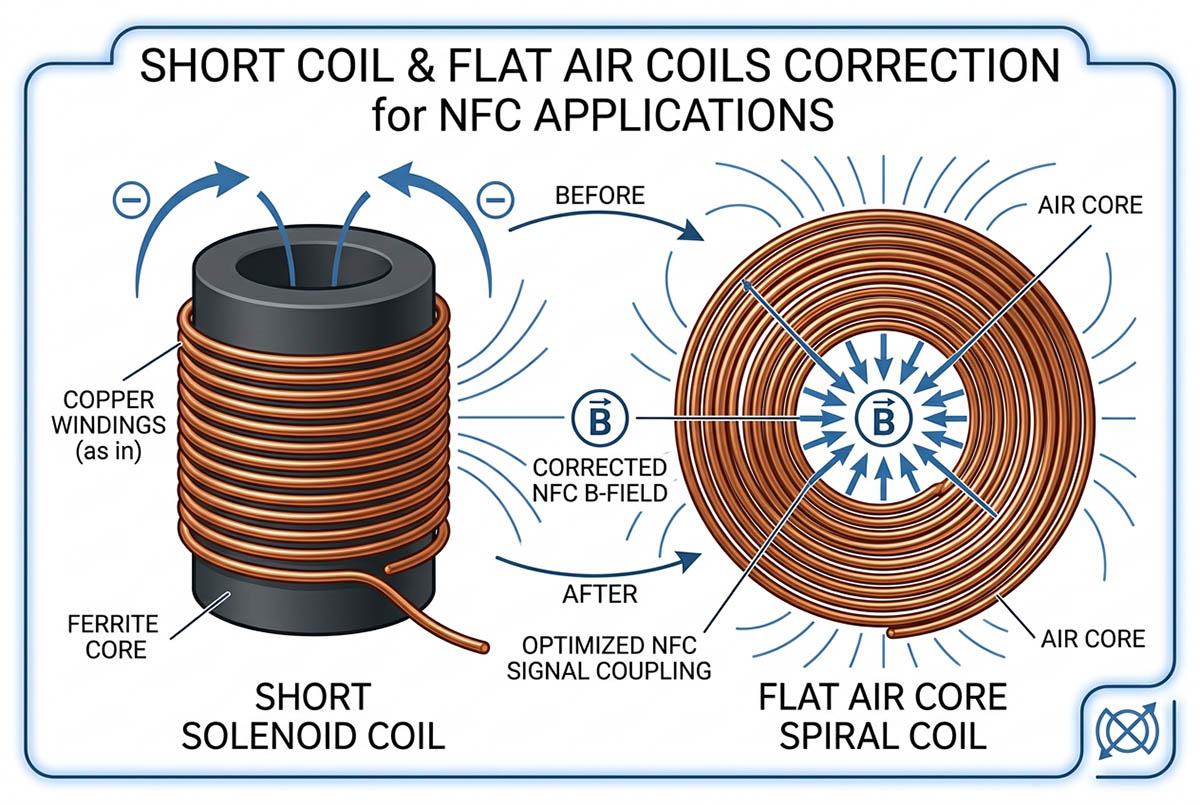
เสาอากาศ NFC และ RFID ส่วนใหญ่มีระยะการพันขดลวดสั้นมากเมื่อเทียบกับเส้นผ่านศูนย์กลางของขดลวด
เมื่อไหร่: ที่ไหน:
l/D < 0.4: สูตรของ Wheeler มีแนวโน้มที่จะประเมินค่าความเหนี่ยวนำสูงเกินไป
สูตรการแก้ไข:
L = (D²N²/(45.72D+101.6l)) × Ks โดยที่:
D = เส้นผ่านศูนย์กลางเฉลี่ยของขดลวด l = ความยาวของขดลวด
ปัจจัยการแก้ไขขดลวดสั้นสำหรับ ks
l/D 0.1 0.2 0.3 0.4 ks 0.72 0.85 0.92 0.99
มีประโยชน์มากสำหรับการออกแบบเสาอากาศ:
- เสาอากาศ NFC
- คอยล์เครื่องอ่าน RFID
- ขดลวดสำหรับการชาร์จไร้สาย
- คอยล์เซ็นเซอร์
บทที่ 5: การคำนวณตัวเหนี่ยวนำแกนอากาศ คอยล์แกนอากาศหลายชั้น
สูตรตัวเหนี่ยวนำแกนอากาศหลายชั้นที่แม่นยำกว่ามาก
L(μH) = 0.394×(Davg²×N²)/(Davg+2.79l+3.55t) โดยที่: D avg = เส้นผ่านศูนย์กลางขดลวดเฉลี่ย N = จำนวนรอบ
l = ความยาวของขดลวด
t = ความหนาตามแนวรัศมีของขดลวด
ตำแหน่งที่ตั้งของ Davg:
Davg = (อาหารเย็น + ลูกสาว)/2
เหมาะสำหรับ:
- โช้ค RF
- ตัวเหนี่ยวนำสำหรับกระแสสูง
- คอยส์ Rogowski
- เครื่องปฏิกรณ์แปลงพลังงาน
- ขดลวดตรวจจับทางอุตสาหกรรม
บทที่ 6: ข้อควรพิจารณาทางวิศวกรรมในการคำนวณตัวเหนี่ยวนำแกนอากาศ
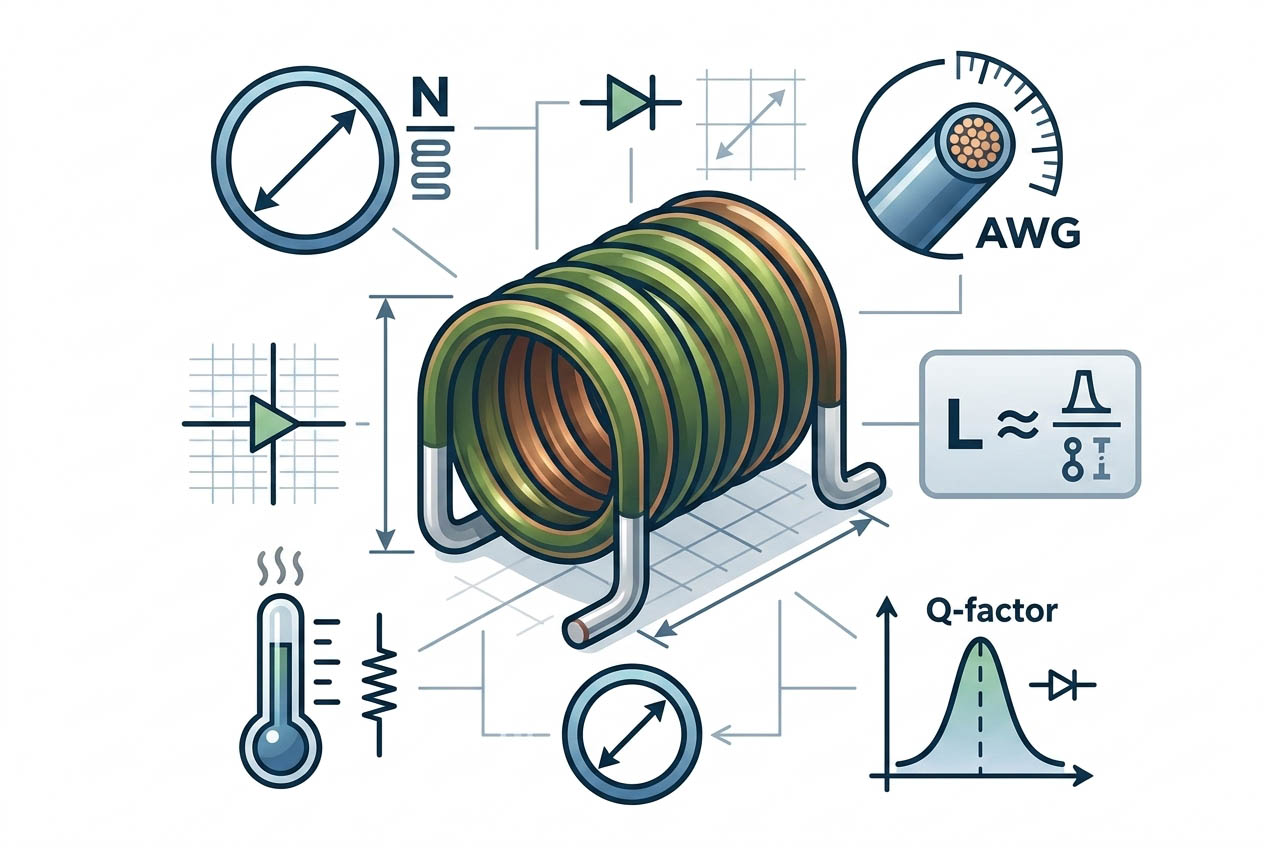
ถึงแม้จะนำสูตรของ Wheeler มาใช้อย่างถูกต้องแล้วก็ตาม ก็ยังมีปัจจัยทางปฏิบัติอีกมากมายที่ส่งผลต่อค่าความเหนี่ยวนำสุดท้าย
6.1 เส้นผ่านศูนย์กลางลวดขดลวดและระยะห่างระหว่างรอบ
สูตรทั้งหมดถูกออกแบบโดยสมมติว่าเป็นการพันกันอย่างแน่นหนา
ในการใช้งานจริง: · ฉนวนลวดเคลือบอีนาเมลช่วยเพิ่มระยะห่างระหว่างรอบของลวด
- การพันขดลวดด้วยมือทำให้เกิดช่องว่างขึ้น
- ขดลวดมีความยาวมากกว่าที่คำนวณไว้
โดยทั่วไปค่าความเหนี่ยวนำจะลดลง 3%-8%
คำแนะนำ: ควรสำรองรอบเล่นเพิ่มเติม
- 2-5% สำหรับคอยล์ RF
- 5-8% สำหรับคอยล์ NFC
6.2 ฉนวนระหว่างขดลวด
ในการออกแบบขดลวดหลายชั้น:
- ต้องคำนึงถึงขนาดเส้นผ่านศูนย์กลางของลวดด้วย
- ต้องใส่กระดาษฉนวนกันความร้อนด้วย
- ต้องคำนึงถึงตัวคั่นอื่นๆ ด้วย การละเลยเส้นผ่านศูนย์กลางของฉนวนมักนำไปสู่ข้อผิดพลาด 3%-10%
6.3 การขึ้นรูปพลาสติก
วัสดุอย่าง PVC, PA หรือ ABS ไม่ส่งผลต่อการซึมผ่านเหมือนอากาศ แต่จะไปเบียดบังพื้นที่บางส่วนในฟลักซ์แม่เหล็ก
ค่าตัวประกอบการแก้ไขโดยทั่วไปอยู่ที่ 0.95-0.98 ความหนาของผนังที่แนะนำ: ≤10% ของเส้นผ่านศูนย์กลางขดลวด
6.4 เอฟเฟกต์ผิวความถี่สูง
ความถี่สูงกว่า 10 MHz:
- กระแสไฟฟ้าไหลไปตามพื้นผิวของตัวนำ
- ลดพื้นที่หน้าตัดของตัวนำ
- ค่าความเหนี่ยวนำที่วัดได้เปลี่ยนแปลงเล็กน้อย
การปรับค่ามาตรฐาน: -3% ถึง -1%
สำหรับความถี่ที่สูงกว่า 50 MHz แนะนำให้ใช้การจำลองทางแม่เหล็กไฟฟ้า
บทที่ 7: วิธีหลีกเลี่ยงข้อผิดพลาดทั่วไปใน ตัวเหนี่ยวนำแกนอากาศ การออกแบบการคำนวณ
แหล่งที่มาของข้อผิดพลาดโดยธรรมชาติสี่ประการ
| แหล่งที่มาของข้อผิดพลาด | ก่อให้เกิด | ขนาดการกระทบโดยทั่วไป |
| การรั่วไหลของฟลักซ์ | ฟลักซ์แม่เหล็กเบี่ยงเบนออกที่ปลายทั้งสองข้าง | เห็นได้ชัดเจนที่สุดสำหรับขดลวดแบบแบน: 10%~20% |
| ฉนวนและช่องว่างการเลี้ยว | สารเคลือบฉนวน, ช่องว่างการพันด้วยมือ | % ~% 3 8 |
| ผลกระทบจากวัสดุเดิม | แบบแรกกินพื้นที่และบีบอัดวงจรแม่เหล็ก | % ~% 2 5 |
| ผลกระทบต่อผิว (ความถี่สูง) | พื้นที่หน้าตัดที่มีประสิทธิภาพลดลงมากกว่า 1MHz | 1%~3% (>10MHz) |
ข้อผิดพลาดที่ 1: การใช้สูตรคำนวณตัวเหนี่ยวนำแกนอากาศที่ไม่ถูกต้อง
การนำสูตรมาตรฐานของ Wheeler มาใช้กับขดลวด NFC แบบแบน
การประเมินค่าความเหนี่ยวนำสูงเกินไปถึง 20-30%
วิธีแก้ปัญหา: ใช้ค่าตัวประกอบแก้ไข kₛ
ข้อผิดพลาดที่ 2: มองข้ามระยะห่างระหว่างทางเลี้ยว
ค่าความเหนี่ยวนำของต้นแบบต่ำกว่าที่คาดไว้ วิธีแก้ไข: พิจารณาความหนาของฉนวน
ข้อผิดพลาดที่ 3: การละเลยความหนาระหว่างชั้นในการคำนวณตัวเหนี่ยวนำแกนอากาศ
การคำนวณขดลวดหลายชั้นดูเหมือนจะถูกต้อง แต่ค่าความเหนี่ยวนำต่ำเกินไป วิธีแก้: เพิ่มความหนาของฉนวนให้กับทุกชั้น
ข้อผิดพลาดที่ 4: การตั้งค่าการวัดไม่ถูกต้อง
เพื่อให้ได้การวัดที่ถูกต้อง: · ใกล้เคียงกับความถี่ในการทำงาน
- อยู่ห่างจากวัตถุที่เป็นโลหะทุกชนิด
- โดยไม่ต้องสัมผัสขดลวด
- มิเตอร์ LCR ที่ปรับเทียบแล้ว
ตัวอย่างการคำนวณตัวเหนี่ยวนำแกนอากาศ
ตัวอย่างที่ 1: การออกแบบขดลวด RF
ข้อกำหนดการออกแบบ
เส้นผ่านศูนย์กลาง: 10 มม.
ความยาว: 8 มม
โดยใช้สูตรของวีลเลอร์:
ค่าความเหนี่ยวนำที่ต้องการ: 120 nH
ผลการศึกษา:
- จำนวนรอบที่ต้องหมุน: ≈ 9.8
- แบบสุดท้าย: 10 รอบ
มูลค่าจริง:
- 123 nH (ข้อผิดพลาด: 2.5%)
ตัวอย่างที่ 2: การออกแบบขดลวดเสาอากาศ NFC
เส้นผ่านศูนย์กลาง: 40 มม., ความยาว: 4 มม. ค่าความเหนี่ยวนำเป้าหมาย 2.2 μH
เนื่องจาก l/D = 0.1 เราจึงต้องใช้ค่าต่อไปนี้: Ks=0.72 จำนวนรอบที่คำนวณได้:
2. การปรับการผลิต:
3. ค่าความเหนี่ยวนำรวม:
2.18 μH อยู่ในขอบเขตความคลาดเคลื่อนของ NFC
ตัวอย่างที่ 3: พารามิเตอร์การคำนวณขดลวดกำลังไฟฟ้าแบบหลายชั้น
Davg = 30 มม., l = 15 มม.
เสื้อ = 6 มม
N = 120 รอบ
ค่าความเหนี่ยวนำรวม:
- คำนวณได้: 18.7 μH
- ค่าที่วัดได้: 18.1 µH
ค่าเบี่ยงเบนมาตรฐาน: 1.3% เหมาะสำหรับการใช้งานในกระบวนการผลิต
บทที่ 8: คู่มือฉบับย่อสูตรคำนวณแกนอากาศ
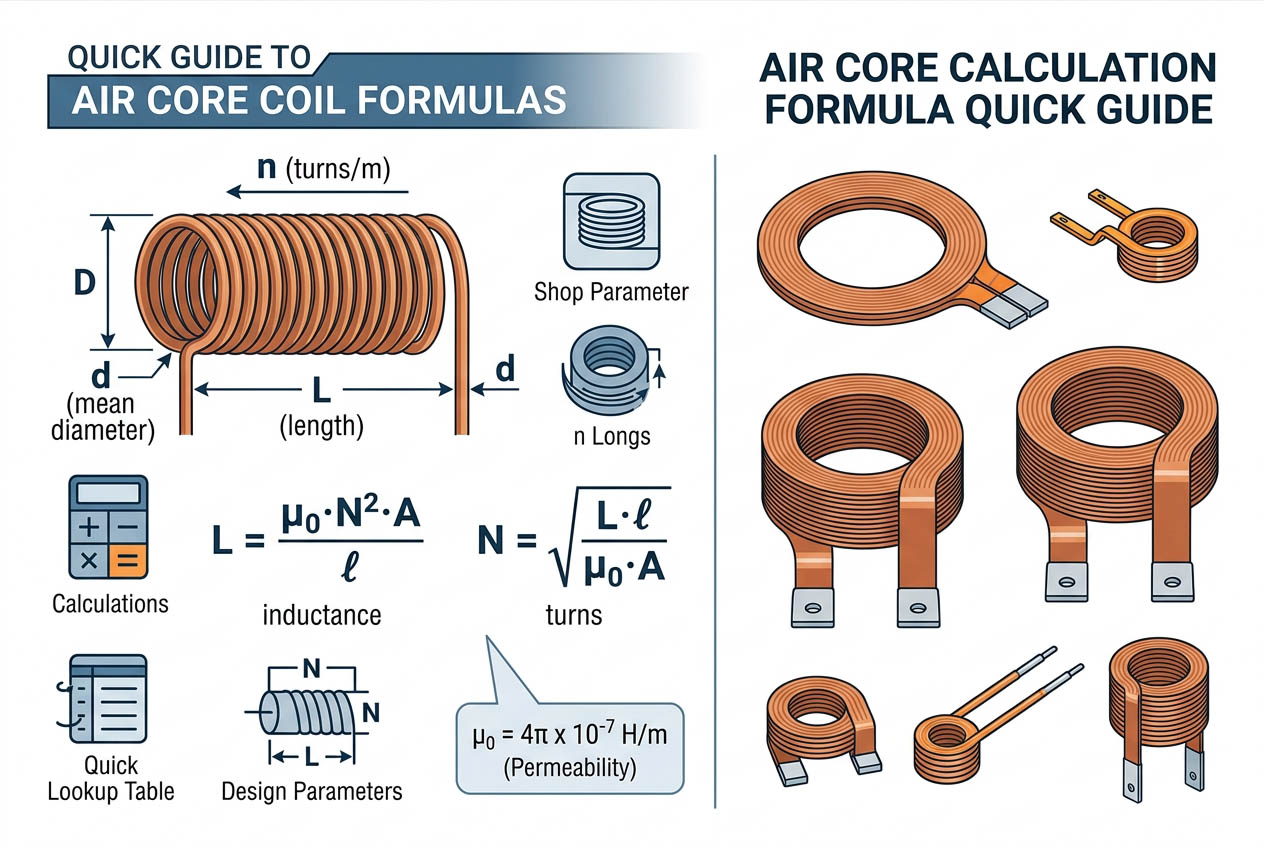
คู่มืออ้างอิงฉบับย่อสำหรับสูตรตัวเหนี่ยวนำแกนอากาศ
ขดลวดชั้นเดียวแบบพันตามแนวแกน
ถ้า l ซึ่งเป็นความยาวของขดลวด มีค่ามากกว่า 0.4D (D คือเส้นผ่านศูนย์กลางเฉลี่ยของขดลวดในหน่วยมิลลิเมตร):
L(µH) = (D² x N²) / (45.72 x D + 101.6 xl)
โดยที่ D คือเส้นผ่านศูนย์กลางเฉลี่ยของขดลวด (มม.)
N – จำนวนรอบทั้งหมด
l – ความยาวของการพัน (มม.)
ข้อผิดพลาดในการคำนวณ: น้อยกว่า 1% ถ้า l > 0.4D
การแก้ไขขดลวดสั้น
ในกรณีของขดลวดแบบแบน เช่น เสาอากาศ NFC จะต้องเพิ่มค่าสัมประสิทธิ์ Ks เพื่อชดเชยข้อผิดพลาดของสูตร:
L = (D² x N²) / (45.72 x D + 101.6 xl) x Ks
l/D: 0.1 0.2 0.3 0.4
Ks: 0.72 0.85 0.92 0.99
หมายเหตุสำคัญ: ในกรณีของขดลวดแบบแบน ควรพิจารณาอัตราส่วน l/D ก่อนทำการคำนวณ การละเว้นค่าสัมประสิทธิ์จะทำให้เกิดข้อผิดพลาดเกิน 20%
ขดลวดหลายชั้นแบบพันตามแนวแกน
พารามิเตอร์เพิ่มเติมในกรณีของการพันขดลวดหลายชั้น (เช่น โช้คกำลังสูง ตัวเหนี่ยวนำกำลังสูง ฯลฯ) คือ ความหนาตามแนวรัศมี t:
L(µH) = (0.394 x D_avg² x N²) / (D_avg + 2.79 xl + 3.55 xt)
โดยที่ D_avg คือเส้นผ่านศูนย์กลางเฉลี่ยของขดลวด (มม.)
t – ความหนาของขดลวดแนวรัศมี (มม.)
l – ความยาวของการพัน (มม.)
ใช้ได้เฉพาะเมื่อ t + 0.5l < D_avg เท่านั้น
ข้อผิดพลาดที่พบบ่อย: ความหนาในแนวรัศมีควรรวมฉนวนเพิ่มเติมระหว่างชั้นด้วย
บทที่ 9: เคล็ดลับทางวิศวกรรมเพื่อปรับปรุงการคำนวณตัวเหนี่ยวนำแกนอากาศ
9.1 สถานการณ์การประยุกต์ใช้ทางวิศวกรรมหลัก (การจับคู่แบบรวดเร็ว)
| สถานการณ์จำลองแอปพลิเคชัน | สูตรที่ใช้ได้ | ผลิตภัณฑ์ทั่วไป | ข้อควรพิจารณาที่สำคัญ |
| NFC/RF ไร้สาย | ชั้นเดียว + Kₛ | เสาอากาศ NFC ของโทรศัพท์, ขดลวดอ่านค่า | l/D < 0.4 ต้องใช้ Kₛ |
| วงจรความถี่สูง RF | ชั้นเดียวมาตรฐาน | ออสซิลเลเตอร์ LC สำหรับวิทยุสื่อสาร, ตัวเหนี่ยวนำตัวกรอง | l > 0.4D, ข้อผิดพลาด <3% |
| พลังงาน/สาธารณูปโภคกำลังสูง | หลายชั้น | โช้ค SMPS, รีแอคเตอร์ PV | รวมฉนวนระหว่างชั้นด้วย |
| การตรวจจับ/ควบคุมทางอุตสาหกรรม | ปรับได้ | ขดลวดโรโกวสกี้, โพรบกระแสไหลวน | เน้นความสม่ำเสมอและความเป็นเส้นตรง |
| การแพทย์/การบินและอวกาศ/การทหาร | แก้ไขชั้นเดียว/หลายชั้น | ขดลวดบำบัด, ตัวเหนี่ยวนำปรับจูนเรดาร์ | ห้ามใช้แกนแม่เหล็ก ความน่าเชื่อถือสูง |
| เครื่องมือวัด/มาตรวิทยา | สูตรมาตรฐาน | ขดลวดมาตรฐานสำหรับการสอบเทียบ, โซลินอยด์ในห้องปฏิบัติการ | รวมกับค่าการสอบเทียบที่วัดได้ |
9.2 รวมช่องว่างสำหรับการเลี้ยว
สูตรคำนวณไม่ได้คำนึงถึงช่องว่างระหว่างขดลวดที่เกิดขึ้นจริง เนื่องจากฉนวนของสายไฟและการพันขดลวดด้วยมือ ค่าความเหนี่ยวนำที่วัดได้จึงต่ำกว่าค่าที่คำนวณได้เสมอประมาณ 3%-8%
คำแนะนำ: ควรเผื่อระยะ 2-5% จากจำนวนรอบขดลวดในระหว่างการออกแบบ สำหรับขดลวด NFC แบบแบน ให้เผื่อระยะ 5-8%
9.3 ปรับใช้การแก้ไขบทความแรก
วัดค่าความเหนี่ยวนำของต้นแบบและคำนวณค่าต่อไปนี้:
K = L_ที่วัดได้ / L_ที่คำนวณได้
จากนั้นให้ใช้ค่าแก้ไขนั้นกับขดลวดทุกอันที่มีการออกแบบเดียวกัน
9.4 การชดเชยความถี่สูง (>10 MHz)
เนื่องจากปรากฏการณ์สกินเอฟเฟกต์ ที่ความถี่สูง (มากกว่า 10 MHz) ค่าความเหนี่ยวนำของตัวเหนี่ยวนำจะลดลงเนื่องจากพื้นที่หน้าตัดการไหลของกระแสไฟฟ้าลดลง
การปรับแก้: ลดค่าความเหนี่ยวนำที่คำนวณได้ลง 1-3%
9.5 ห้ามใช้สูตรโซลินอยด์ในอุดมคติเด็ดขาด!
สูตรทางทฤษฎีนี้ L = (µ₀ x π x D² x N²) / (4 xl) ไม่ได้พิจารณาการรั่วไหลของฟลักซ์และไม่สามารถนำไปใช้ในการคำนวณทางวิศวกรรมจริงได้ ข้อผิดพลาดอาจสูงถึง 20%
ตารางเปรียบเทียบสูตรของวีลเลอร์
9.6 คู่มือการเลือกอย่างรวดเร็วสำหรับการคำนวณตัวเหนี่ยวนำแกนอากาศ
| ประเภทคอยล์ | สูตร | กรณีการใช้งานทั่วไป |
| ชั้นเดียวบาง (l > 0.4D) | ชั้นเดียวมาตรฐาน | ออสซิลเลเตอร์ RF, ตัวกรองความถี่สูง |
| ชั้นเดียวเรียบ (l < 0.4D) | ชั้นเดียว + Kₛ | เสาอากาศ NFC, การชาร์จไร้สาย |
| หลายชั้น | วีลเลอร์หลายชั้น | ตัวล็อกกำลังไฟฟ้า, เครื่องปฏิกรณ์ไฟฟ้า |
| แกนไม่สม่ำเสมอหรือแกนแม่เหล็ก | ไม่สามารถใช้งาน | ใช้การวัดหรือการจำลอง |
9.6 รายการตรวจสอบก่อนเริ่มสร้างต้นแบบ
✅ การวัดที่แม่นยำ: D, l และ t
✅ การคำนวณตามอัตราส่วน l/D
✅ อัตรากำไรจากการซื้อขายเพิ่มเติม 2%-8%
✅ สำหรับขดลวดหลายชั้น ให้คำนึงถึงความหนาของฉนวนด้วย
✅ วางแผนที่จะวัดชิ้นงานแรกและหาค่า K
การใช้สูตรของ Wheeler อย่างถูกต้องจะช่วยให้คุณหลีกเลี่ยงการสร้างต้นแบบโดยไม่รู้ทิศทาง ลดระยะเวลาในการออกสู่ตลาด และเพิ่มความสม่ำเสมอในการผลิต
บทที่ 10: คำถามที่พบบ่อยเกี่ยวกับการคำนวณตัวเหนี่ยวนำแกนอากาศ
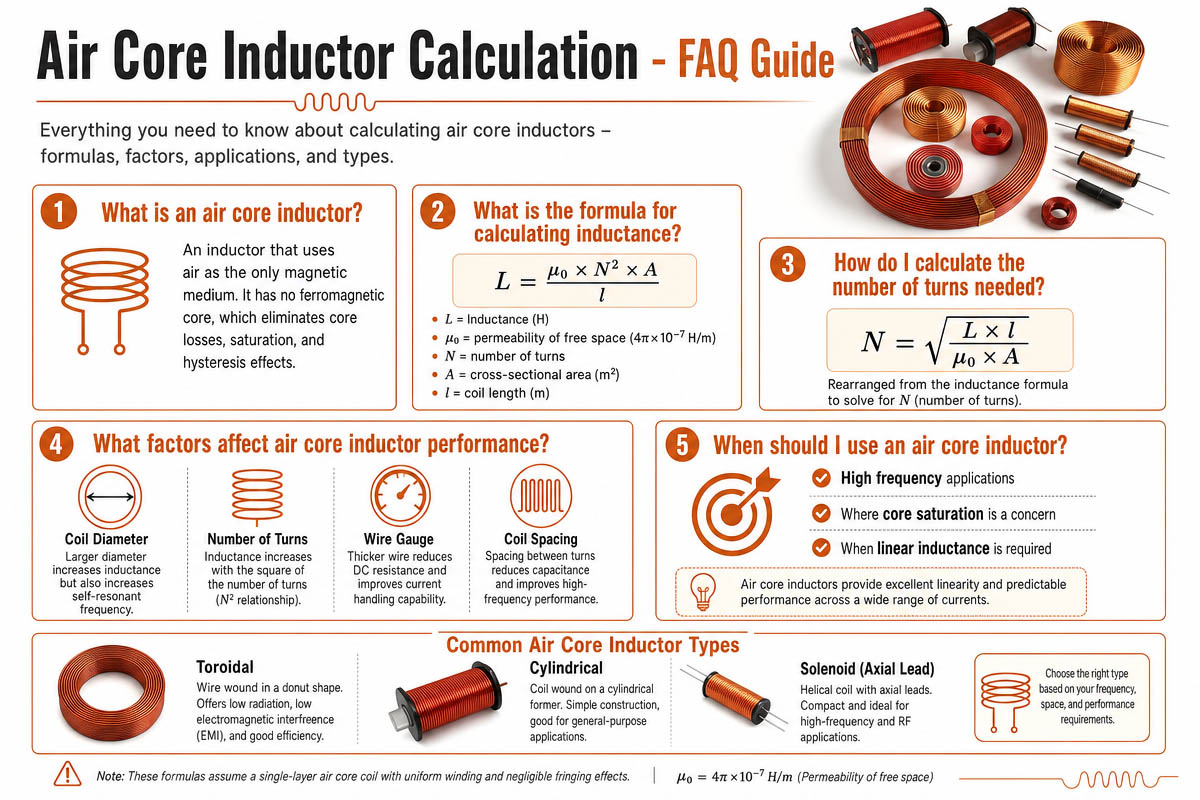
10.1 เหตุใดค่าความเหนี่ยวนำที่วัดได้จึงต่ำกว่าค่าที่คำนวณได้โดยใช้สูตรของวีลเลอร์เสมอ?
คำตอบ: สถานการณ์นี้พบได้บ่อยมากและเป็นผลมาจากความผิดพลาดหลายอย่างในการคำนวณขดลวด สูตรของวีลเลอร์สมมติว่าการพันขดลวดสมบูรณ์แบบโดยไม่มีช่องว่างระหว่างรอบ ในทางปฏิบัติ เนื่องจากความหนาของฉนวนสายไฟและการพันขดลวดโดยมนุษย์/เครื่องจักร ช่องว่างจึงเกิดขึ้นอย่างหลีกเลี่ยงไม่ได้ ช่องว่างนี้ทำให้ความยาวประสิทธิผลของขดลวดเพิ่มขึ้น และด้วยเหตุนี้ ค่าความเหนี่ยวนำจึงลดลง 3%-8% วิธีแก้ปัญหา: เพิ่มจำนวนรอบอีก 2%-5% เมื่อออกแบบ และหลังจากวัดชิ้นงานแรกแล้ว ให้สร้างตัวประกอบการแก้ไข K = L_measured ÷ L_calculated สำหรับขดลวดอื่นๆ ทั้งหมด
10.2 ฉันสามารถใช้สูตรคำนวณตัวเหนี่ยวนำแกนอากาศแบบปกติของ Wheeler สำหรับขดลวดเสาอากาศ NFC ที่ทำงานที่ความถี่ 13.56 MHz ได้หรือไม่ —วิศวกรฮาร์ดแวร์ NFC
คำตอบ: ไม่ ส่วนใหญ่แล้วไม่ใช่ และนี่คือข้อผิดพลาดที่สำคัญที่สุดในการออกแบบ NFC ขดลวดเสาอากาศ NFC มีเส้นผ่านศูนย์กลางเล็กและโดยทั่วไปจะเป็นขดลวดแบนที่มีอัตราส่วน l/D ระหว่าง 0.1 ถึง 0.3 หากขดลวดสั้น (l/D < 0.4) คุณต้องใช้ตัวประกอบการแก้ไขขดลวดสั้น Ks ตัวอย่างเช่น สำหรับ l/D=0.1 ค่า Ks คือ 0.72 ซึ่งหมายความว่าสูตรมาตรฐานจะประมาณค่าความเหนี่ยวนำสูงเกินไปประมาณ 40% (!) คำนวณ l/D และเลือกสูตรที่เหมาะสม
10.3 D กับ Davg ต่างกันอย่างไร? บางครั้งผมเห็นคำนี้ในการคำนวณตัวเหนี่ยวนำแกนอากาศ
คำตอบ: เป็นคำถามที่ดี เพราะการสับสนระหว่างค่าทั้งสองจะทำให้ผลลัพธ์ผิดเพี้ยนไปอย่างสิ้นเชิง D (สำหรับขดลวดชั้นเดียว) คือเส้นผ่านศูนย์กลางเฉลี่ยของขดลวด วัดจากจุดศูนย์กลางของตัวนำทองแดง สำหรับขดลวดหลายชั้น Davg = (เส้นผ่านศูนย์กลางด้านใน + เส้นผ่านศูนย์กลางด้านนอก)/2 การใช้ค่าพารามิเตอร์หลังในสูตรสำหรับขดลวดชั้นเดียวจะให้ผลลัพธ์ที่ไม่ถูกต้องเนื่องจากผลกระทบของการสะสมตัวในแนวรัศมี
10.4 ฉันควรคำนึงถึงชั้นกระดาษฉนวนเพิ่มเติมในขดลวดหลายชั้นอย่างไร?
คำตอบ: ในสูตร Wheeler แบบหลายชั้นนั้น t (ความหนาตามแนวรัศมี) จะถูกนำมาพิจารณาด้วย วิศวกรมักจะประมาณความหนาตามแนวรัศมีจากเส้นผ่านศูนย์กลางภายนอกของลวดทองแดงและประเมินค่าต่ำเกินไป ซึ่งนำไปสู่ผลลัพธ์ที่ไม่ถูกต้องและค่าความเหนี่ยวนำที่สูงเกินไป สูตรที่ถูกต้องคือ: t_actual = (จำนวนชั้น × เส้นผ่านศูนย์กลางของลวด) + ((จำนวนชั้น - 1) × ความหนาของฉนวน) เพียงแค่ค่าที่เพิ่มขึ้น 0.1 ถึง 0.5 มม. นี้ก็จะส่งผลต่อค่าความเหนี่ยวนำแล้ว
10.5 วัสดุของแกนขดลวดมีผลต่อค่าความเหนี่ยวนำหรือไม่?
คำตอบ: ใช่ เพราะแม้ในกรณีของพลาสติก PVC, PA หรือ ABS ค่า μᵣ ก็ยังถือว่าเท่ากับ 1 อยู่ดี อย่างไรก็ตาม วัสดุเหล่านี้จะแทนที่อากาศ เนื่องจากอากาศมีความซึมผ่านได้สูง สนามแม่เหล็กจึงชอบอากาศมากกว่า ขดลวดที่มีผนังหนาจะบีบวงจรแม่เหล็ก ทำให้ค่าความเหนี่ยวนำลดลง 2% ถึง 5% ค่าแก้ไข: 0.95-0.98 วิธีแก้ไข: รักษาความหนาของผนังขดลวดให้ต่ำกว่า 10% ของเส้นผ่านศูนย์กลางของขดลวด วัดตัวอย่างแล้วนำค่าแก้ไขนี้ไปใช้ในทางกลับกัน
10.6 คอยล์ RF ของผมที่มีความถี่ 100 MHz ไม่ตรงกับการคำนวณเลย ทำไมถึงเป็นเช่นนั้นครับ?
คำตอบ: ปรากฏการณ์สกินเอฟเฟกต์ ความจุปรสิต และการกระจายกระแสความถี่สูง มีผลต่อขดลวดที่ความถี่ > 10 MHz สูตรของ Wheeler ใช้ได้กับการกระจายกระแสความถี่ต่ำ สำหรับการใช้งาน RF ให้เริ่มจากการปรับลดลง 1-3 เปอร์เซ็นต์ แนะนำให้ใช้การจำลองทางแม่เหล็กไฟฟ้า (เช่น HFSS, Sonnet) สำหรับการออกแบบที่ความถี่ >50 MHz อย่าลืมความสำคัญของความถี่ของมิเตอร์ LCR ในการวัดด้วย
10.7 มีวิธีใดบ้างที่จะข้ามขั้นตอนการคำนวณทุกครั้งสำหรับชุดการผลิต?
คำตอบ: ได้แน่นอน ลองใช้วิธีแก้ไขบทความแบบแรกดู
-ขั้นแรก ให้คำนวณค่าความเหนี่ยวนำทางทฤษฎีตามสูตรของวีลเลอร์ที่เกี่ยวข้อง
- พันขดลวดตัวอย่างและวัดค่าความเหนี่ยวนำจริง
-คำนวณค่าตัวประกอบการแก้ไข K = L_measured ÷ L_calculated
-เพื่อให้ได้ค่าความเหนี่ยวนำที่ต้องการสำหรับขดลวดที่เหลือ ให้คูณจำนวนรอบที่ต้องการด้วย 1/K หรือใช้ค่า L_calculated×K เป็นค่าความเหนี่ยวนำเป้าหมายสุดท้ายในการออกแบบ
การใช้ตัวอย่างเพียงครั้งเดียวช่วยลดการคำนวณซ้ำและการย้อนกลับได้มากมาย
10.8 สามารถใช้สูตรของวีลเลอร์กับคอยล์อากาศรูปสี่เหลี่ยมจัตุรัสและสี่เหลี่ยมผืนผ้าได้หรือไม่?
คำตอบ: ไม่ เพราะค่าความเหนี่ยวนำที่ได้นั้นมาจากการทดลองเฉพาะกับขดลวดทรงกระบอก (กลม) เท่านั้น สำหรับรูปทรงเรขาคณิตอื่นๆ ควรใช้วิธีอื่นในการคำนวณค่าความเหนี่ยวนำ โดยทั่วไปแล้ว วิธีที่ใช้กันคือการประมาณค่าความเหนี่ยวนำจากรูปสี่เหลี่ยมจัตุรัส/สี่เหลี่ยมผืนผ้าด้วยวงกลม โดยใช้สูตร D_eq=2*sqrt(A/pi) แล้วนำไปใช้ในการคำนวณ ซึ่งจะทำให้เกิดข้อผิดพลาด 5%-10% เพื่อให้ได้ความแม่นยำที่ดีขึ้น ควรใช้โปรแกรมจำลองทางแม่เหล็กไฟฟ้า (FEM) หรือสูตรเฉพาะสำหรับขดลวดระนาบ (เช่น วิธีของกรีนเฮาส์)
บทที่ 11: การคำนวณตัวเหนี่ยวนำแกนอากาศ บทสรุป
การคำนวณค่าความเหนี่ยวนำแกนอากาศเป็นเทคนิคที่สำคัญในการออกแบบวงจรความถี่วิทยุ เสาอากาศ NFC เซ็นเซอร์ และอุปกรณ์อิเล็กทรอนิกส์กำลัง แม้ว่าจะมีโปรแกรมจำลองขั้นสูงอยู่มากมาย แต่สูตรของ Wheeler ก็ยังคงเป็นวิธีที่เร็วและง่ายที่สุดในการประมาณค่าที่แม่นยำ
การนำสูตรที่เหมาะสมที่สุดมาใช้ร่วมกับปัจจัยการแก้ไขที่เหมาะสมและการพิจารณาในทางปฏิบัติ จะช่วยประหยัดเวลาและความพยายามของคุณได้มาก การสร้างต้นแบบและการวัดคุณลักษณะของต้นแบบนั้นมีความจำเป็นอย่างยิ่ง เนื่องจากค่าความเหนี่ยวนำขึ้นอยู่กับความคลาดเคลื่อนในการผลิตเป็นอย่างมาก
ขั้นตอนที่เหมาะสมที่สุดมีดังนี้:
- คำนวณด้วยสูตรของวีลเลอร์
- สร้างต้นแบบและปรับแก้โดยใช้การวัด


