Elektromagnetisk gripare för hantering av metalldelar
Fördelar med elektromagnetiska gripdon för industrirobotar
Guide för val av elektromagnetisk gripare för industrin
Elektromagnetisk gripare för industriell stålhantering
Guide till elektromagnetisk gripdon för industriella robotarmar
Elektromagnetisk gripare i tillverkningsautomation

WL1515 Elektromagnetisk gripdon för automatiserad maskinbetjäning

En elektromagnetisk gripare är en industriell gripare som plockar, håller, transporterar och släpper ferromagnetiska delar med hjälp av elektromagnetiska krafter. Elektromagnetiska gripare kombineras ofta med robotarmar, automatiserad materialhanteringsutrustning, CNC-maskiner, monteringslinjer och produktionslinjer. Elektromagnetiska gripare håller ferromagnetiska komponenter utan att använda några mekaniska fingrar som andra typer av gripare. Griparen skapar ett magnetfält när den tar emot elektricitet i sin magnetiska krets och håller lämpliga delar. När elektriciteten stängs av eller magnetfältet kontrolleras släpps delen. Industriella elektromagnetiska gripare är utmärkta hjälpmedel vid hantering av stålplåt, plattor, stänger, stansade delar, tillverkade och annan magnetisk materialhantering. Elektromagnetiska gripare är snabba, repeterbara, enkla att automatisera och kompakta. För att välja rätt gripare är det nödvändigt att beakta faktorer som arbetsstyckets material, vikt, tjocklek, ytbeskaffenhet, luftspalt, driftstemperatur, arbetscykel, strömförsörjning och robotens nyttolast.

Beskrivning av elektromagnetisk gripare

En elektromagnetisk gripare är en industriell eller robotbaserad gripare som skapar magnetisk kraft för att attrahera och hålla fast ferromagnetiska material. En elektromagnetisk gripare omvandlar elektrisk energi till magnetisk kraft genom att aktivera spolen. En elektromagnetisk gripare kan monteras på en robotarm, ett portalsystem, automatiserade maskiner eller specialhanteringsutrustning. Exempel på arbetsstycken är stålplåtar, plattor, block, tillverkade delar och andra järnbaserade delar. Elektromagnetiska gripare är snabba att plocka upp och släppa, enkla att kontrollera och tillförlitliga vid materialhantering. Elektromagnetiska gripare är särskilt användbara där mekaniska fingrar kan behöva komplex positionering eller skulle störa delen.

Hur fungerar den elektromagnetiska griparen?

Den elektromagnetiska griparen skapar den magnetiska kraften genom att leda en elektrisk ström genom spolen och den magnetiska kärnan.

Elförsörjning Styrsystemet förser den elektromagnetiska spolen med elektrisk ström.

Skapat fält Strömmen i spolen skapar magnetfältet.

Magnetisk krets aktiverad: Magnetiskt flöde koncentrerat av magnetkretsen vid polytorna.

Del attraherar: Den lämpliga ferromagnetiska delen attraherar till gripytan.

Bibehållen hållkraft: Magnetkretsen bibehåller tillräcklig kraft för att hålla delen i rörelse.

Robot transporterar lasten Griparen kan plocka upp detaljen i en automatiserad produktionsprocess.

Styrenheten aktiverar frigöringskommandot för att eliminera magnetisk kraft, och delen släpps.

Den faktiska hållprestanda påverkas starkt av stålets kvalitet, tjocklek, ytans planhet, kontaktytan, luftspalten, temperaturen, magnetkretsens design och den elektriska effekten.

Video om elektromagnetisk gripare

Detaljdisplay för elektromagnetisk gripare

Elektromagnetisk gripare

Varumärke Weilong-teknik Modellnummer WL1515
Nominell spänning (V) DC 12V eller 24V Nominell effekt (W) 3.8 W
Arbetsläge: Ström på, magnet på. Hållkraft (N) 2 kg
arbetsplikt 100% Resistens 100 Ω
Service liv 100 tusen gånger certifiering CE, ROHS, ISO9001,
Material Överlägsen magnetisk kolstålshölje Ledarlängd (mm) 10 MM
Installera stil Skruvhål Dimensionstolerans ± 0.1 mm
Vattentät Ingen isolering klass B
Hi-Pot-test AC 750V 50/60Hz 2s Icke-exciterande hållkraft 0
Arbetstemperatur -10 ° C-100 ° C Duty Cycle 1-100%
Gängdjup (mm) / Betalningsvillkor TT, eller LC vid sikte
Prov ordning Ja. Garanti 2 år
MOQ 1000 st Supply Förmåga 100 000 000 st per vecka
Leveranstid 30 Days Lastningshamn Shenzhen

Varför är den elektromagnetiska griparen så populär?

Tillverkare är intresserade av snabbare, mer flexibla och mer automatiserade materialhanteringslösningar och det är anledningen till att elektromagnetiska gripdon blir alltmer populära. Numera involverar produktionsprocesser ofta stålplåt, maskinbearbetade komponenter, tillverkade delar och andra ferromagnetiska material som enkelt kan hanteras med hjälp av magnetiska krafter.

Det enklare greppet är ytterligare en fördel. Den elektromagnetiska griparen kräver inte flera mekaniska fingrar för att gripa tag i föremålet. Detta förenklar verktygshanteringen och ökar upptagningshastigheten.

Elektromagnetiska gripdon är också utmärkta hjälpmedel vid automatiserad materialhantering. Elektromagnetiska gripdon kan styras av elektriska signaler och synkroniseras med robot, sensorer, transportband, CNC-maskin och produktionsstyrsystem.

En annan fördel med elektromagnetiska gripdon är dess mångsidighet. Olika komponenters former kan hanteras med en enda gripdonsdesign om den magnetiska kontakten är tillräcklig. Denna funktion är användbar i miljöer där det finns olika produktstorlekar.

Automationstrender gör också att tillverkare minimerar manuella lyft och repetitiv hantering. Elektromagnetiska gripdon ökar produktionskonsekvensen och eliminerar behovet av operatörsmedverkan i materialhanteringen.

Att vara populär betyder inte att den är lämplig för alla tillämpningar. Materialkompatibilitet, hållkraft, luftspalt, säkerhet och effektförlustbeteende måste utvärderas före installation.

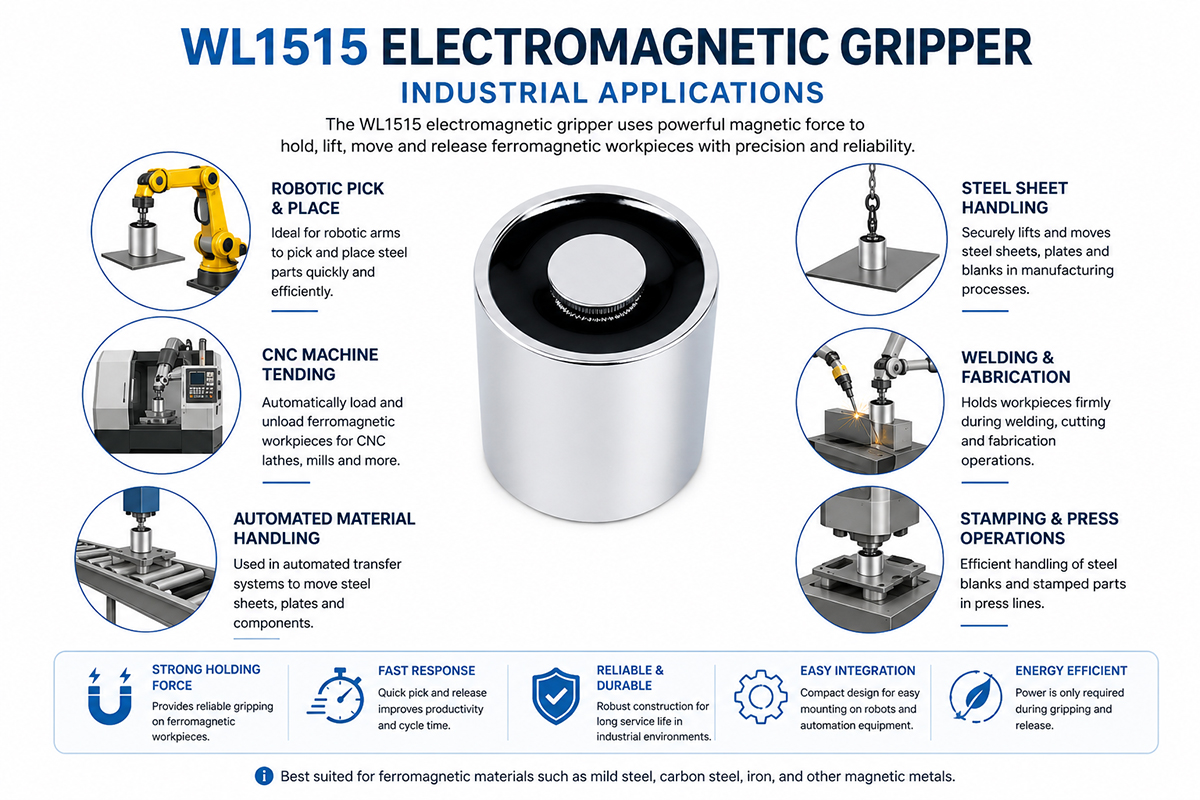
Elektromagnetiska gripdontillämpningar

Guide till industriella tillämpningar för elektromagnetiska gripare

Elektromagnetiska gripdon används ofta inom industriell automation för att plocka, positionera, transportera eller lossa ferromagnetiska delar.

Plåthantering: Elektromagnetiska gripdon kan lyfta stålplåtar från pålarna och transportera dem till pressar, formningsmaskiner, laserskärare eller tillverkningsstationer.

Robotisk maskinbetjäning Elektromagnetiska gripdon kan lasta och lossa lämpliga ståldelar från CNC-maskiner, fleroperationsmaskiner och automatiserade produktionsmaskiner.

Fordonsindustrin: Robotsystem kan använda magnetisk materialhanteringsteknik för att hantera bildelar i stål, fästen, stansade delar och konstruktionsdelar.

Metalltillverkning: Elektromagnetiska gripdon kan användas i metalltillverkningslinjer för att lyfta, flytta och transportera plattor, skära sektioner, fästen, ramar och andra ståldelar från en process till en annan.

Press- och stansningsoperationer: Hanteringssystem kan transportera stålämnen och stansade delar från lager-, formnings-, inspektions- och bearbetningsstationer.

Svetsautomation – Magnetgrepp kan positionera lämpliga ståldelar i automatiserade monterings- och svetsprocesser.

Monteringslinjer: Elektromagnetiska gripdon kan transportera ståldelar från en transportör till en annan, till fixturer, inspektionsstationer och monteringsmaskiner.

Lagerautomation Robotiska materialhanteringssystem kan använda elektromagnetiska gripdon för automatiserad transport av lämpliga ståldelar.

Maskinbetjäning och överföring Detta är en annan användning av gripdonet vid repetitiva lastnings- och lossningsoperationer som kräver repeterbar positionering och snabba cykeltider.

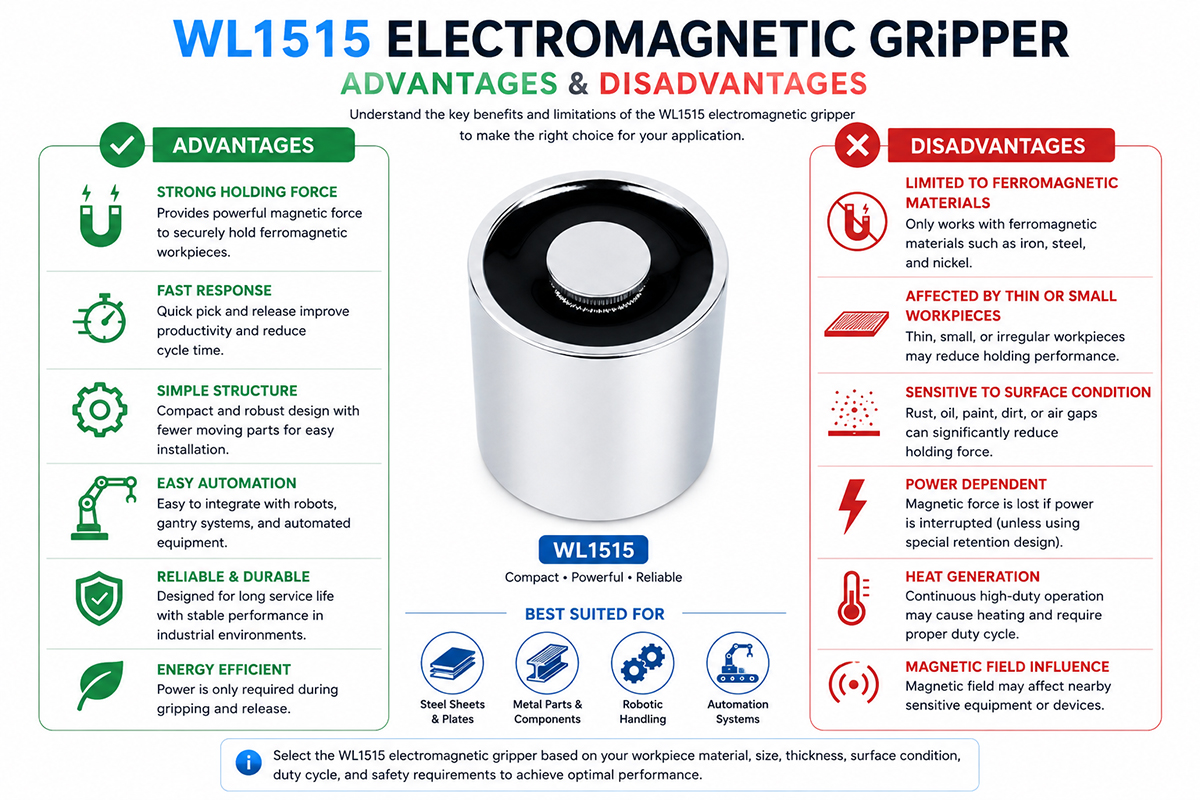
Elektromagnetisk gripdon För- och nackdelar

Elektromagnetisk gripare för fabriksrobotautomation

Fördelar och nackdelar med elektromagnetisk gripare

Pro

Fördelarna med elektromagnetiska gripdon för industriell automation är följande. De kan användas för att snabbt välja ferromagnetiska delar och frigöra dem på kommando via elektrisk signal. Den kompakta designen ger minskat robotverktygsanvändning och god åtkomst till arbetsstycket. Den elektromagnetiska gripdonet är lämpligt för repetitiv materialhantering och kan integreras med robotarm, transportörer, CNC-maskiner och automatiserade produktionslinjer.

En annan fördel med gripdonet är att det är möjligt att transportera vissa stora eller platta ståldelar utan att använda mekaniska fingrar runt detaljen. Det minskar mekaniska störningar och förenklar vissa upptagningar. Med rätt val av elektromagnetisk gripdon är det också möjligt att uppnå repeterbarhet och snabba cykeltider.

Nackdelar

Den största begränsningen är materialkompatibilitet. Elektromagnetiska gripdon är speciellt utformade för ferromagnetiska material och är antingen olämpliga eller ineffektiva för många icke-magnetiska metaller och icke-metalliska delar.

Det är möjligt att hållkraften minskar på grund av luftspalt, tunt material, böjd yta, beläggningar, rost, smuts eller dålig kontakt. De flesta elektromagnetiska gripdon kräver elektrisk ström under drift och det leder till problem med energiförbrukning och energihantering.

Uppvärmning kan vara ett problem vid kontinuerlig högbelastningsdrift. Beroende på gripdonets design påverkar strömavbrottet även gripdonets prestanda. Därför är säkerhetsteknik för hängande laster viktig.

Slutligen kan elektromagnetiska fält vara ett problem för känslig utrustning eller processer i närheten. Därför måste magnetisk kompatibilitet, säkerhet, driftsmiljö och faktiska arbetsstyckets skick utvärderas före installation.

Elektromagnetisk gripdon för robotstyrda plock-och-placeringsspetsar

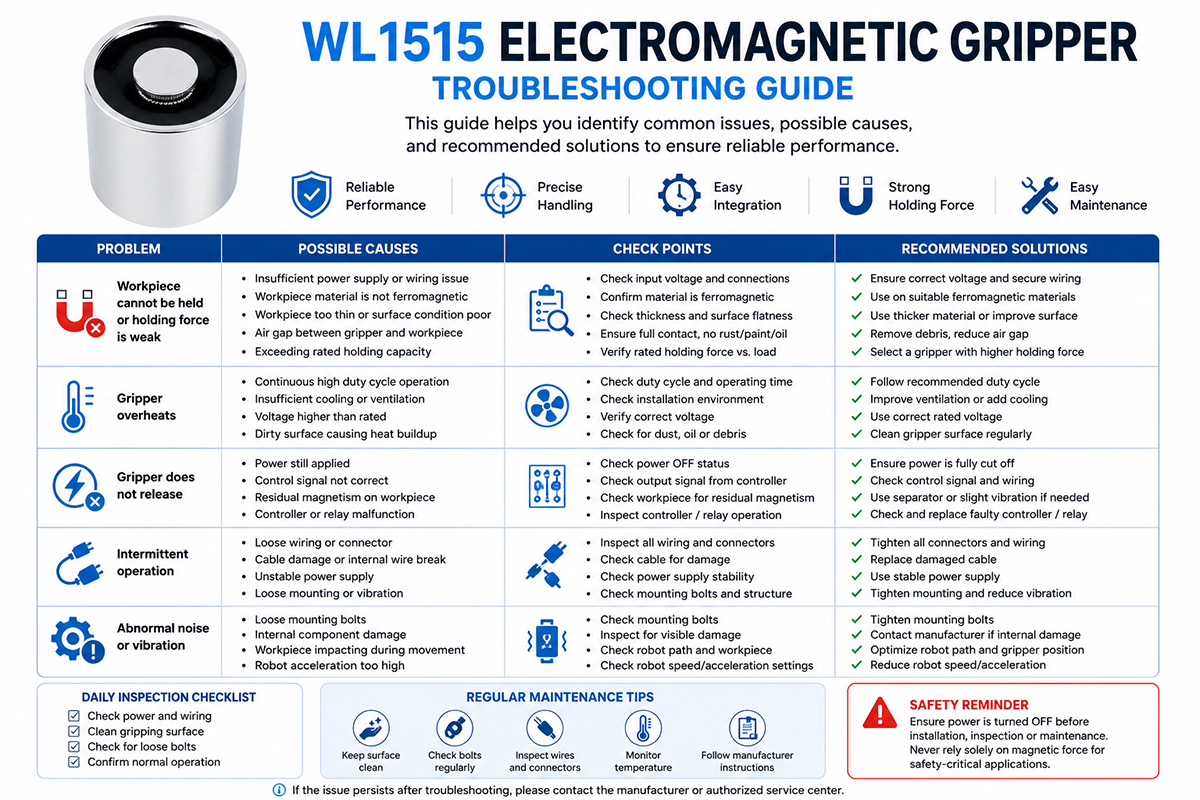
Felsökning av elektromagnetiska gripare

Om arbetsstycket inte plockas upp korrekt av den elektromagnetiska griparen är det första man bör kontrollera elförsörjningen. Spänning, kablage, kontakter, styrenhetens utgång och driftsignaler bör kontrolleras. Fel spänning eller en lös spole hindrar spolen från att skapa magnetfältet.

Nästa steg är att kontrollera greppytan. Smuts, olja, rost, färg, glödskal eller andra föroreningar kan skapa luftgapet mellan magnetpolen och arbetsstycket. Kontaktytan och arbetsstycket bör rengöras och placeras korrekt.

Kontrollera om materialet verkligen är ferromagnetiskt. Vissa rostfria stål och icke-järnmetaller kanske inte ger tillräcklig magnetisk attraktion.

Vid otillräcklig hållkraft, kontrollera arbetsstyckets tjocklek, ytans planhet, dimensioner och vikt mot tillverkarens uppgifter. Tunna eller böjda arbetsstycken kan behöva en annan gripdonskonfiguration.

Vid intermittent drift, kontrollera kablar, kontakter, sensorer, omkopplare och styrsignaler. Överhettning kan orsakas av för hög driftcykel, fel spänning, otillräcklig kylning eller elektriska problem.

Om gripdonet inte släpper arbetsstycket, kontrollera styrsignalen och avspänningskretsen. Mekanisk kontaminering eller kvarvarande magnetism kan också vara orsaken.

Eventuella ovanliga ljud, hög temperatur, synliga skador eller återkommande elektriska fel bör undersökas före vidare användning i produktionen. Magnetisk hållkraft bör inte användas som enda säkerhetskritiska hanteringsmetod utan lämplig riskbedömning och lasthållningsåtgärder.

FAQ

1. Vad är en elektromagnetisk gripdon?

En elektromagnetisk gripanordning är en industriell gripanordning som använder magnetfält som produceras av elektricitet för att plocka upp, hålla, flytta och släppa ferromagnetiska föremål. Den används i robotarmar, produktionslinjer, CNC-maskiner och materialhanteringsutrustning.

2. Vilka typer av material kan en elektromagnetgripare hantera?

Generellt sett kan elektromagnetiska robotgripare bearbeta ferromagnetiska material som kolstål, kolstål, järn och magnetiska rostfria stål. Icke-magnetiska material som aluminium, koppar, mässing, plast och icke-magnetiskt rostfritt stål kan inte bearbetas effektivt.

3. Förklara funktionsprincipen för en elektromagnetisk gripare?

Elektricitet passerar genom gripspolen, vilket producerar ett magnetfält som riktas mot gripytan och används för att attrahera och hålla fast ett magnetiskt material. Reduktion av magnetfältet används för att frigöra objektet.

4. Vilka är tillämpningarna för elektriska magnetiska gripdon?

Dessa inkluderar robotstyrd materialhantering, plåtbearbetning, CNC-maskinbetjäning, fordonstillverkning, stansning, svetsautomation, fabricering, monteringslinjer, stålhantering och automatiserade lagersystem.

5. Hur väljer man rätt elektromagnetisk gripdon?

Faktorer att beakta vid val av elektromagnetiska gripdon inkluderar material, vikt, tjocklek, storlek, arbetsstyckets ytbeskaffenhet, hållkraft, luftspalt, robotens nyttolast, driftstemperatur, arbetscykel, strömförsörjning och säkerhetskrav. Testning bör därför utföras med arbetsstycket.

6. Kan den elektromagnetiska griparen gripa tunna stålplåtar?

Ja, men hållkraften beror på tjocklek, stålsort, ytbeskaffenhet, kontaktyta och luftspalt. Den magnetiska hållkraften kan påverkas avsevärt av tunna plåtar; se tillverkarens data.

7. Vad händer vid strömavbrott?

Det beror på den elektromagnetiska gripdonets design; vissa av dem kommer att förlora magnetisk kraft om strömmen bryts. • Överväg lasthållningsåtgärder och sensorer för hängande eller säkerhetskritiska laster.

8. Hur underhåller man en elektromagnetisk gripdon?

Rengör gripdonets magnetiska yta för att ta bort rost, olja, flisor och smuts. Kontrollera regelbundet kablar och kontakter, monteringsbultar, hölje och elektriska anslutningar. Övervaka alltid driftstemperatur och hållprestanda.

Hur man väljer en elektromagnetisk gripare

Valet av en elektromagnetisk gripare innebär att griparens magnetiska prestanda matchas med arbetsstycket, roboten, miljön och den automatiserade processen.

1. Bestäm arbetsstyckets material.

Först och främst är det nödvändigt att fastställa om materialet är ferromagnetiskt. Endast kolstål och andra järnbaserade material fungerar, men aluminium, koppar, mässing, plast och vissa rostfria stål kanske inte attraherar tillräckligt. Därför bör materialsammansättningen kontrolleras innan valet görs.

2. Mät arbetsstyckets mått och vikt.

Fastställ arbetsstyckets maximala och minimala vikt, längd, bredd, tjocklek och form. Den nominella maximala belastningen bör inte beaktas vid val av gripdon.

3. Undersök kontaktytan.

Platt, slätt och rent stål ger bättre magnetisk koppling än böjda, grova, målade, belagda, rostiga eller ojämna ytor. Sprickor i ytan minskar den effektiva hållkraften avsevärt.

4. Ta hänsyn till materialets tjocklek.

Tunt stål kanske inte är lika bra magnetiskt som tjockt stål. Kontrollera tillverkarens hållkraftsdata för den faktiska arbetsstyckets tjocklek.

5. Definiera kraven för robotens nyttolast.

Roboten ska bära gripdon, arbetsstycke, monteringsdetaljer, kablar och andra verktyg. Se till att den totala lasten ligger inom robotens nominella nyttolast och momentgränser.

6. Bestäm de korrekta elektriska parametrarna.

Kontrollera spänning, ström, styrsignaler, switchfrekvens, arbetscykel och strömförbrukning. Griparens och styrenhetens elektriska kompatibilitet bör kontrolleras.

7. Tänk på säkerheten.

Tänk på beteende vid strömavbrott, reservsystem, sensorer, mekanisk fasthållning, nödstoppsprestanda och andra säkerhetskontroller som behövs i händelse av att en last tappas och orsakar personskador eller skador på utrustningen.

8. Analysera omgivningen.

Värme, damm, olja, fukt, vibrationer, stötar och kontaminering vid svetsning, maskinbearbetning, gjutning eller utomhusbruk.

9. Utvärdera monteringsalternativen.

Undersök bultmönstret, monteringsmått, kabeldragning, orientering och frigång runt gripytan.

10. Verkligt test av arbetsstycket.

Testa gripdonet med verkliga arbetsstycken under verkliga driftsförhållanden innan du använder det i produktionsprocessen. Det är det bästa sättet att kontrollera gripdonets hållkraft, cykeltid, lossningsbeteende och tillförlitlighet.

Tips för att undvika vanliga misstag vid design av elektromagnetiska gripdon

Inte alla material är magnetiska.

Välj inte gripdonet baserat på arbetsstyckets vikt.

Tänk på luftspalten som orsakas av färg, rost, smuts, beläggningar eller ojämna ytor.

Tänk på arbetsstyckets minsta tjocklek, inte den maximala tjockleken.

Basera inte allt på de ideala laboratorieförhållandena.

Kontrollera robotens nyttolast och momentgränser.

Kontrollera spännings- och strömkraven innan du installerar styrenheten.

Tänk på värmen som produceras under höga arbetscykler.

Använd korrekt kabelskydd och dragavlastning.

Tänk på konsekvenserna av strömavbrottet.

Om arbetsstyckets detektering behövs, överväg att installera lämpliga sensorer.

Lämna tillräckligt med utrymme för upphämtning och lossning.

Testa gripdonet med faktiska produktionsmaterial.

Kontrollera hållkraften i den faktiska arbetspositionen.

Tänk på vibrationer och acceleration när en robot rör sig.

Håll magnetiska kontaktytor rena och i gott skick.

Glöm inte säkerhets- och nödstoppskraven.

Starta höghastighetsproduktion endast efter att gripdonets arbetscykel har bekräftats.

Dokumentera krav för installation, inspektion och underhåll

Få en gratis offert nu

Kontaktformulär

Liknande produkter...

Relaterade nyheter

Bläddra till början

Få en gratis offert nu!

Kontaktformulär
Om du har några frågor, tveka inte att kontakta oss.
Weilong Solenoid Företagskultur
