Pinça eletromagnética para manuseio de peças metálicas
Benefícios das garras eletromagnéticas para robôs industriais
Guia de seleção de garras eletromagnéticas para a indústria
Garra eletromagnética para manuseio industrial de aço
Guia de Garra Eletromagnética para Braços Robóticos Industriais
Pinça eletromagnética em aplicações de automação industrial

Garra eletromagnética WL1515 para alimentação automática de máquinas

Uma garra eletromagnética é uma garra industrial que pega, segura, transporta e solta peças ferromagnéticas por meio de forças eletromagnéticas. Garras eletromagnéticas são frequentemente utilizadas em conjunto com braços robóticos, equipamentos automatizados de movimentação de materiais, máquinas CNC, linhas de montagem e linhas de produção. A garra eletromagnética segura componentes ferromagnéticos sem usar dedos mecânicos, como outros tipos de garras. A garra cria um campo magnético ao receber eletricidade em seu circuito magnético e segura as peças adequadas. Quando a eletricidade é desligada ou o campo magnético é controlado, a peça é liberada. Garras eletromagnéticas industriais são excelentes auxiliares na movimentação de chapas de aço, placas, barras, peças estampadas, peças fabricadas e outros materiais magnéticos. Garras eletromagnéticas são rápidas, repetíveis, fáceis de automatizar e compactas. Para selecionar a garra correta, é necessário considerar fatores como o material da peça, peso, espessura, condição da superfície, entreferro, temperatura de operação, ciclo de trabalho, fonte de alimentação e carga útil do robô.

Descrição da garra eletromagnética

Uma garra eletromagnética é uma garra industrial ou robótica que cria força magnética para atrair e segurar materiais ferromagnéticos. Ela converte energia elétrica em força magnética energizando a bobina. A garra eletromagnética pode ser montada em um braço robótico, sistema de pórtico, máquina automatizada ou equipamento especial de movimentação de materiais. Exemplos de peças de trabalho incluem chapas de aço, placas, blocos, peças fabricadas e outras peças à base de ferro. As garras eletromagnéticas são rápidas para pegar e soltar, fáceis de controlar e confiáveis ​​na movimentação de materiais. Elas são especialmente úteis em situações onde dedos mecânicos podem exigir posicionamento complexo ou interferir com a peça.

Como funciona o dispositivo de preensão eletromagnética?

A garra eletromagnética cria a força magnética passando uma corrente elétrica através da bobina e do núcleo magnético.

Fornecimento de energia elétrica: O sistema de controle fornece corrente elétrica à bobina eletromagnética.

Campo criado: A corrente na bobina cria o campo magnético.

Circuito magnético ativado: Fluxo magnético concentrado pelo circuito magnético nas faces dos polos.

A parte atrai: A parte ferromagnética adequada é atraída pela superfície de preensão.

Força de retenção mantida: O circuito magnético mantém força suficiente para manter a peça em movimento.

O robô transporta a carga. A garra consegue pegar a peça em um processo de produção automatizado.

O controlador ativa o comando de liberação para eliminar a força magnética, e a peça é liberada.

O desempenho real da fixação é fortemente afetado pela qualidade do aço, pela espessura, pela planicidade da superfície, pela área de contato, pelo entreferro, pela temperatura, pelo projeto do circuito magnético e pela potência elétrica.

Vídeo da garra eletromagnética

Exibição detalhada da garra eletromagnética

Garra eletromagnética

Marcas Tecnologia Weilong Número de modelo WL1515
Tensão Nominal (V) CC 12V ou 24V Potência nominal (W) 3.8 W
Modo de trabalho: Ligado, ímã ligado. Força de retenção (N) 2 kg
serviço de trabalho 100% Resistência 100 Ω
vida de serviço 100 mil vezes Certificação CE, RoHS, ISO9001,
Material Ímã Superior com Carcaça em Aço Carbono Comprimento do fio condutor (mm) 10 MM
Estilo de instalação Furo do parafuso Tolerância Dimensional ± 0.1 mm
À prova d'água nenhum Classe de isolamento B
Teste de alta potência AC 750V 50/60Hz 2s Força de retenção sem excitação 0
Temperatura de trabalho -10 ° C-100 ° C Ciclo de trabalho 1-100%
Profundidade da rosca (mm) / Termo De Pagamento TT ou LC à vista
A ordem da amostra Sim. Travas deslizantes portáteis Garantia 2 Ano
MOQ pcs 1000 Capacidade De Fornecimento 1000 unidades por semana
Horario de entrega 30 dias Port of Loading Shenzhen

Por que a garra eletromagnética é tão popular?

Os fabricantes estão interessados ​​em soluções de manuseio de materiais mais rápidas, flexíveis e automatizadas, e é por isso que as garras eletromagnéticas estão se tornando cada vez mais populares. Atualmente, os processos de produção frequentemente envolvem chapas de aço, componentes usinados, peças fabricadas e outros materiais ferromagnéticos que podem ser facilmente manuseados com o auxílio de forças magnéticas.

A maior facilidade de preensão é outra vantagem. A garra eletromagnética não requer vários dedos mecânicos para agarrar o objeto. Isso permite simplificar as ferramentas e aumentar a velocidade da operação de coleta.

As garras eletromagnéticas também são excelentes auxiliares na movimentação automatizada de materiais. Elas podem ser controladas por sinais elétricos e sincronizadas com robôs, sensores, esteiras transportadoras, máquinas CNC e sistemas de controle de produção.

Outra vantagem da garra eletromagnética é a sua versatilidade. Componentes de diversos formatos podem ser manipulados por um único modelo de garra, desde que o contato magnético seja suficiente. Essa característica é útil em ambientes com produtos de tamanhos variados.

As tendências de automação também levam os fabricantes a minimizar o levantamento manual e o manuseio repetitivo. A garra eletromagnética aumenta a consistência da produção e elimina a necessidade de intervenção do operador no manuseio de materiais.

Ser popular não significa ser adequado para todas as aplicações. A compatibilidade do material, a força de fixação, o espaço de ar, a segurança e o comportamento de perda de potência devem ser avaliados antes da instalação.

Aplicações de garras eletromagnéticas

Guia de Aplicações Industriais da Garra Eletromagnética

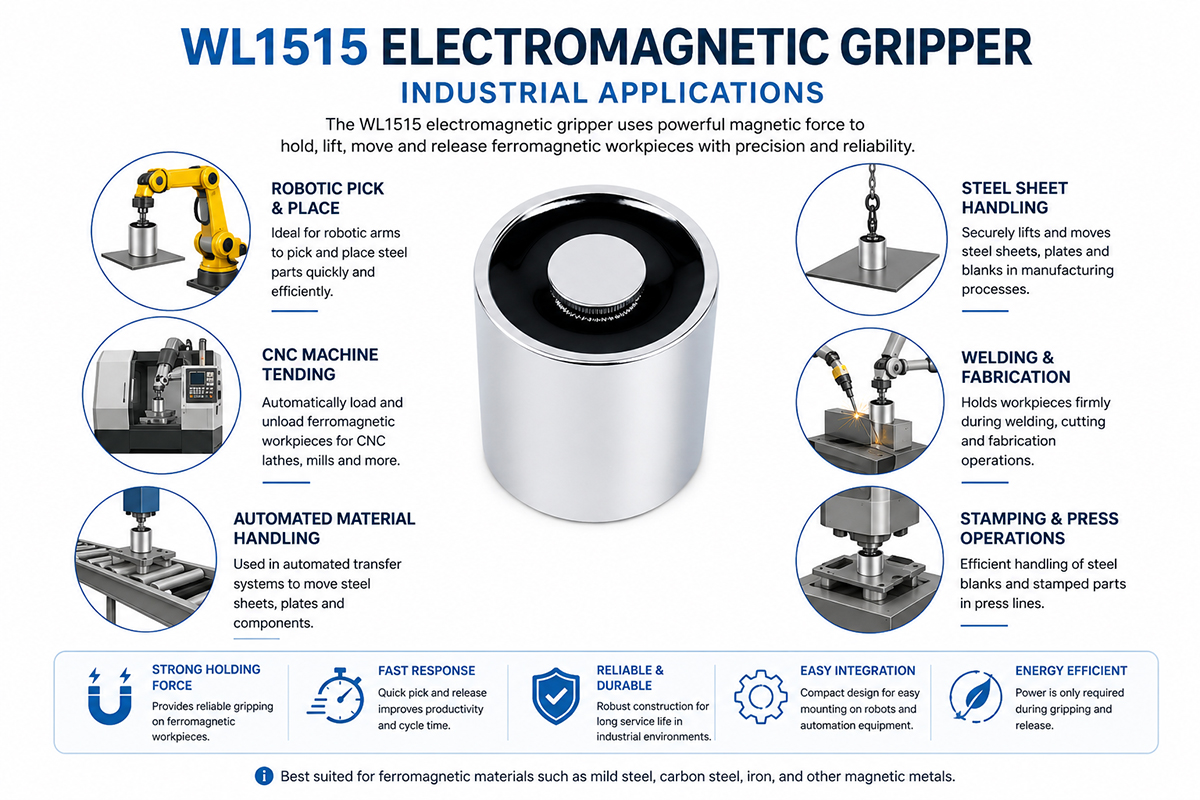
As garras eletromagnéticas são amplamente utilizadas na automação industrial para pegar, posicionar, transportar ou soltar peças ferromagnéticas.

Manuseio de chapas metálicas: Garras eletromagnéticas são capazes de levantar chapas de aço das pilhas e transportá-las para as prensas, máquinas de conformação, cortadoras a laser ou estações de fabricação.

Alimentação robótica de máquinas: Garras eletromagnéticas são capazes de carregar e descarregar peças de aço adequadas de máquinas CNC, centros de usinagem e máquinas de produção automatizadas.

Fabricação automotiva: Sistemas robóticos podem utilizar a tecnologia de manuseio magnético de materiais para processar peças automotivas de aço, suportes, peças estampadas e peças estruturais.

Fabricação de metal: Garras eletromagnéticas podem ser aplicadas em linhas de fabricação de metal para levantar, mover e transportar chapas, perfis cortados, suportes, estruturas e outras peças de aço de um processo para outro.

Operações de prensagem e estampagem: Os sistemas de movimentação podem transportar peças brutas de aço e peças estampadas das estações de armazenamento, conformação, inspeção e processamento.

Automação da soldagem – A fixação magnética permite posicionar peças de aço adequadas em processos automatizados de montagem e soldagem.

Linhas de montagem: Garras eletromagnéticas podem transportar peças de aço de uma esteira para outra, até dispositivos de fixação, estações de inspeção e máquinas de montagem.

A automação de armazéns e os sistemas robóticos de movimentação de materiais podem utilizar garras eletromagnéticas para o transporte automatizado de peças de aço adequadas.

Alimentação e transferência de máquinas. Esta é outra aplicação da garra em operações repetitivas de carga e descarga que exigem posicionamento preciso e ciclos de trabalho rápidos.

Garra eletromagnética: vantagens e desvantagens

Garra eletromagnética para automação robótica de fábrica

Vantagens e desvantagens da garra eletromagnética

Pro

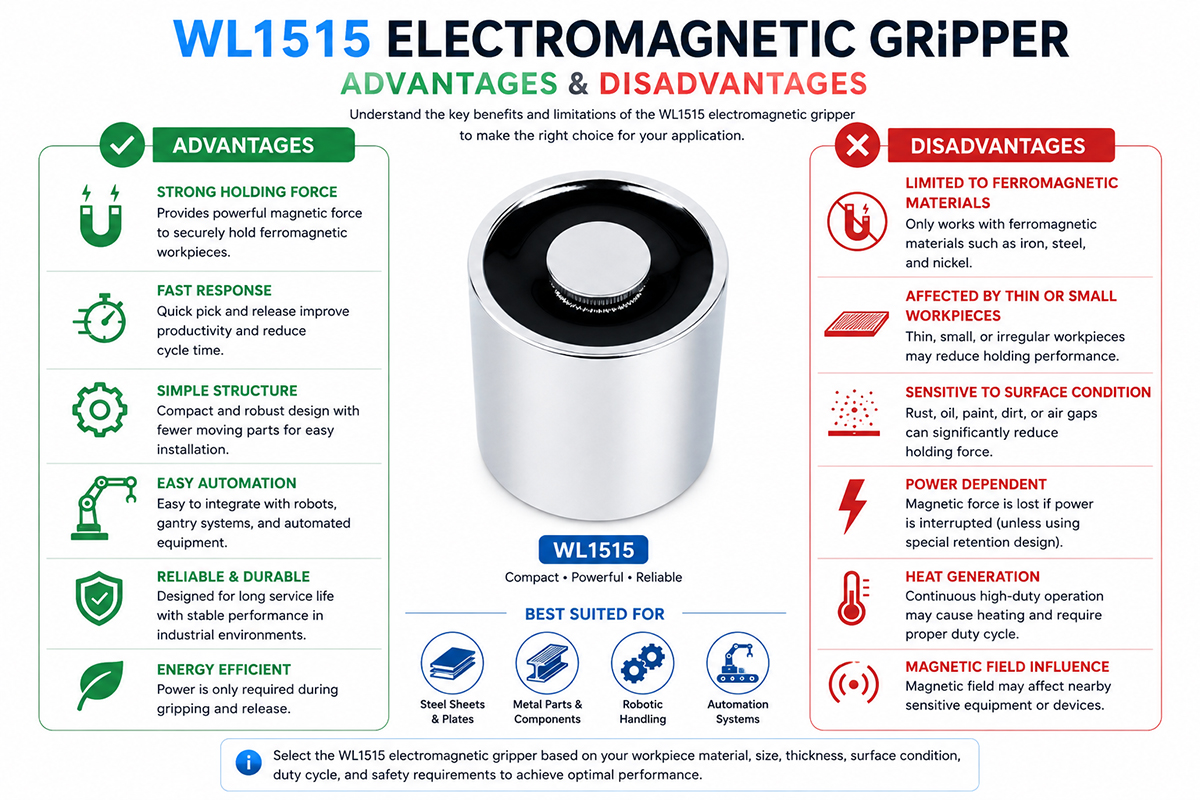
As vantagens das garras eletromagnéticas para automação industrial são as seguintes: permitem selecionar rapidamente peças ferromagnéticas e liberá-las sob comando de um sinal elétrico. O design compacto proporciona redução das ferramentas robóticas e bom acesso à peça de trabalho. A garra eletromagnética é adequada para o manuseio repetitivo de materiais e pode ser integrada a braços robóticos, esteiras transportadoras, máquinas CNC e linhas de produção automatizadas.

Outra vantagem da garra é a possibilidade de transportar peças de aço grandes ou planas sem a necessidade de dedos mecânicos ao redor da peça. Isso reduz a interferência mecânica e simplifica algumas operações de coleta. Com a escolha correta da garra eletromagnética, também é possível obter repetibilidade e ciclos de produção rápidos.

Contras

A principal limitação é a compatibilidade de materiais. As garras eletromagnéticas são projetadas especificamente para materiais ferromagnéticos e são inadequadas ou ineficazes para muitos metais não magnéticos e peças não metálicas.

É possível que a força de retenção seja reduzida devido à presença de ar, material fino, superfície curva, revestimentos, ferrugem, sujeira ou mau contato. A maioria das garras eletromagnéticas requer energia elétrica durante a operação, o que acarreta problemas de consumo e gerenciamento de energia.

O superaquecimento pode ser um problema em caso de operação contínua em alta intensidade. Dependendo do projeto da garra, a interrupção de energia também afeta seu desempenho. Portanto, a engenharia de segurança para cargas suspensas é fundamental.

Por fim, os campos eletromagnéticos podem representar um problema para equipamentos ou processos sensíveis nas proximidades. Portanto, a compatibilidade magnética, a segurança, o ambiente operacional e as condições reais da peça de trabalho devem ser avaliados antes da instalação.

Garra eletromagnética para pontas de robôs de pegar e colocar

Solução de problemas da garra eletromagnética

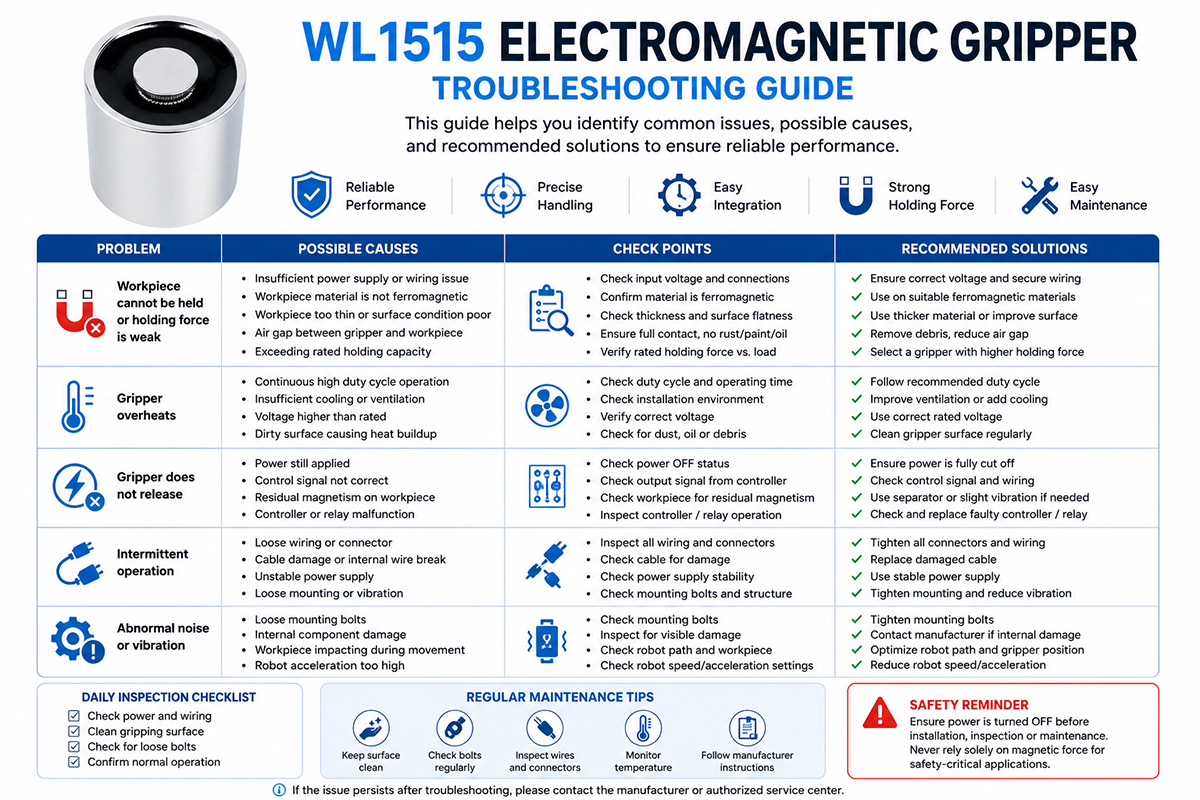
Se a peça não for corretamente capturada pela garra eletromagnética, a primeira coisa a verificar é a alimentação elétrica. Tensão, fiação, conectores, saída do controlador e sinais de operação devem ser verificados. Tensão incorreta ou bobina solta impedem a criação do campo magnético.

O próximo passo é verificar a superfície de contato. Sujeira, óleo, ferrugem, tinta, incrustações ou outras contaminações podem criar uma folga entre o polo magnético e a peça de trabalho. A área de contato e a peça de trabalho devem ser limpas e posicionadas corretamente.

Verifique se o material é realmente ferromagnético. Alguns aços inoxidáveis ​​e metais não ferrosos podem não apresentar atração magnética suficiente.

Caso a força de fixação seja insuficiente, verifique a espessura, a planicidade da superfície, as dimensões e o peso da peça, comparando-os com os dados do fabricante. Peças finas ou curvas podem exigir uma configuração de garra diferente.

Em caso de funcionamento intermitente, verifique os cabos, conectores, sensores, dispositivos de comutação e sinais de controle. O superaquecimento pode ser causado por ciclo de trabalho excessivo, tensão incorreta, refrigeração inadequada ou problema elétrico.

Se a garra não liberar a peça, verifique o sinal de controle e o circuito de desenergização. Contaminação mecânica ou magnetismo residual também podem ser a causa.

Qualquer ruído incomum, temperatura elevada, dano visível ou falhas elétricas recorrentes devem ser investigados antes de qualquer uso posterior na produção. A força de retenção magnética não deve ser utilizada como o único método de manuseio crítico para a segurança sem uma avaliação de risco adequada e medidas de retenção de carga.

Perguntas frequentes

1. O que é uma garra eletromagnética?

A garra eletromagnética é um dispositivo industrial que utiliza campos magnéticos gerados por eletricidade para pegar, segurar, mover e soltar objetos ferromagnéticos. É usada em braços robóticos, linhas de produção, máquinas CNC e equipamentos de movimentação de materiais.

2. Que tipo de materiais uma garra eletromagnética pode manipular?

De modo geral, as garras eletromagnéticas de robôs podem processar materiais ferromagnéticos como aço macio, aço carbono, ferro e aços inoxidáveis ​​magnéticos. Materiais não magnéticos como alumínio, cobre, latão, plástico e aço inoxidável não magnético não podem ser processados ​​com eficiência.

3. Explique o princípio de funcionamento de uma garra eletromagnética.

A eletricidade passa pela bobina da garra, produzindo um campo magnético direcionado para a superfície de preensão, que é usado para atrair e segurar um material magnético. A redução do campo magnético é usada para liberar o objeto.

4. Quais são as aplicações da garra eletromagnética?

Isso inclui manuseio robótico de materiais, processamento de chapas metálicas, operação de máquinas CNC, fabricação automotiva, estampagem, automação de soldagem, fabricação, linhas de montagem, manuseio de aço e sistemas automatizados de armazenagem.

5. Como escolher a garra eletromagnética certa?

Ao escolher garras eletromagnéticas, é preciso considerar fatores como material, peso, espessura, tamanho, condição da superfície da peça, força de retenção, folga de ar, carga útil do robô, temperatura de operação, ciclo de trabalho, fonte de alimentação e requisitos de segurança. Portanto, os testes devem ser realizados utilizando a peça em si.

6. A garra eletromagnética consegue agarrar chapas de aço finas?

Sim, no entanto, o desempenho da fixação depende da espessura, da qualidade do aço, da condição da superfície, da área de contato e do espaço de ar. A força de fixação magnética pode ser significativamente afetada por chapas finas; consulte os dados do fabricante.

7. O que acontece em caso de queda de energia?

Depende do projeto da garra eletromagnética; algumas delas perdem a força magnética se a energia for cortada. • Considere medidas de retenção de carga e sensores para cargas suspensas ou críticas para a segurança.

8. Como realizar a manutenção de uma garra eletromagnética?

Limpe a superfície magnética da garra para remover ferrugem, óleo, lascas e sujeira. Inspecione periodicamente os cabos e conectores, parafusos de fixação, carcaça e conexões elétricas. Monitore sempre a temperatura de operação e o desempenho de fixação.

Como selecionar uma garra eletromagnética

A seleção de uma garra eletromagnética envolve a compatibilização do desempenho magnético da garra com a peça de trabalho, o robô, o ambiente e o processo automatizado.

1. Determine o material da peça de trabalho.

Primeiramente, é necessário determinar se o material é ferromagnético. Apenas o aço de baixo carbono e outros materiais à base de ferro funcionarão, mas alumínio, cobre, latão, plástico e alguns aços inoxidáveis ​​podem não atrair o material suficientemente. Portanto, a composição do material deve ser verificada antes da seleção.

2. Meça as dimensões e o peso da peça.

Determine o peso, comprimento, largura, espessura e formato máximos e mínimos da peça de trabalho. A capacidade máxima nominal não deve ser considerada na seleção da garra.

3. Examine a superfície de contato.

O aço plano, liso e limpo proporciona melhor acoplamento magnético do que superfícies curvas, ásperas, pintadas, revestidas, enferrujadas ou irregulares. Lacunas na superfície reduzem consideravelmente a força de retenção efetiva.

4. Leve em consideração a espessura do material.

Aço fino pode não ser tão bom magneticamente quanto aço grosso. Verifique os dados de força de retenção do fabricante para a espessura real da peça de trabalho.

5. Defina os requisitos de carga útil do robô.

O robô deve transportar a garra, a peça de trabalho, os acessórios de montagem, a fiação e outras ferramentas. Certifique-se de que a carga total esteja dentro dos limites de carga útil e momento fletor do robô.

6. Determine os parâmetros elétricos adequados.

Verifique a tensão, a corrente, os sinais de controle, a frequência de comutação, o ciclo de trabalho e o consumo de energia. A compatibilidade elétrica da garra e do controlador deve ser verificada.

7. Considere a segurança.

Considere o comportamento em caso de perda de energia, sistemas de backup, sensores, retenção mecânica, desempenho da parada de emergência e outros controles de segurança necessários em caso de queda de uma carga que possa causar ferimentos ou danos ao equipamento.

8. Analise o ambiente.

Calor, poeira, óleo, umidade, vibração, impacto e contaminação em caso de soldagem, usinagem, fundição ou operação ao ar livre.

9. Avalie as opções de montagem.

Examine o padrão de furação, as dimensões de montagem, o roteamento dos cabos, a orientação e a folga ao redor da superfície de fixação.

10. Teste real da peça de trabalho.

Teste a garra com peças reais em condições reais de operação antes de utilizá-la no processo de produção. Essa é a melhor maneira de verificar a força de retenção, o tempo de ciclo, o comportamento de liberação e a confiabilidade da garra.

Dicas para evitar erros comuns no projeto de garras eletromagnéticas

Nem todos os materiais são magnéticos.

Não selecione a garra com base no peso da peça de trabalho.

Pense no espaço de ar causado por tinta, ferrugem, sujeira, revestimentos ou superfícies irregulares.

Considere a espessura mínima da peça, não a espessura máxima.

Não baseie tudo nas condições ideais de laboratório.

Verifique os limites de carga útil e de momento do robô.

Antes de instalar o controlador, verifique os requisitos de tensão e corrente.

Pense no calor produzido durante ciclos de trabalho intensos.

Utilize proteção adequada para os cabos e dispositivos de alívio de tensão.

Pense nas consequências da falta de energia.

Caso seja necessário detectar a peça de trabalho, considere instalar sensores apropriados.

Deixe espaço suficiente para a coleta e a liberação.

Teste a garra com materiais reais de produção.

Verificar a força de retenção na posição de trabalho real.

Considere a vibração e a aceleração quando um robô se move.

Mantenha as superfícies de contato magnético limpas e em boas condições.

Não se esqueça dos requisitos de segurança e de parada de emergência.

Inicie a produção em alta velocidade somente após confirmar o ciclo de trabalho da garra.

Documente os requisitos de instalação, inspeção e manutenção.

Faça um orçamento grátis agora

Formulário de Contato

Produtos relacionados

Notícias relacionadas

Voltar ao Topo

Faça um Orçamento Gratuito Agora!

Formulário de Contato
Se você tiver alguma dúvida, não hesite em nos contactar.
Cultura da Weilong Solenoid Company
