


Cara Memilih Gripper Elektromagnetik
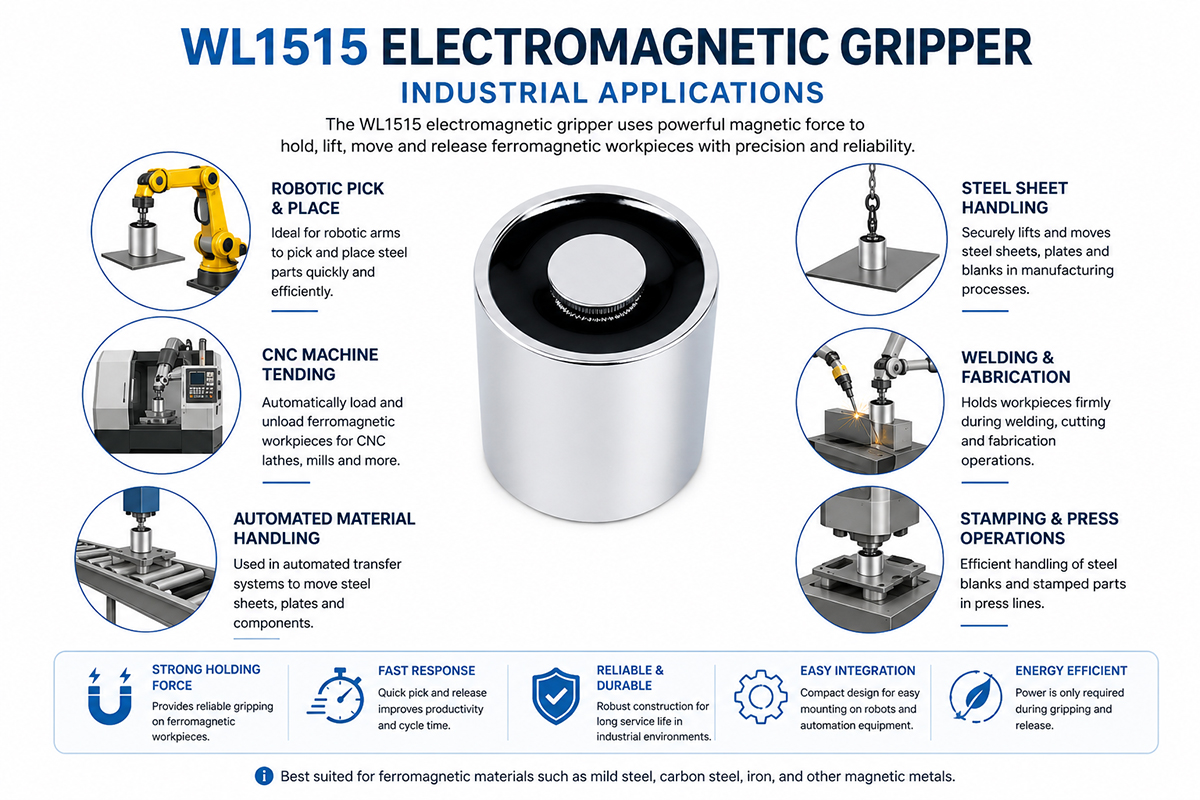
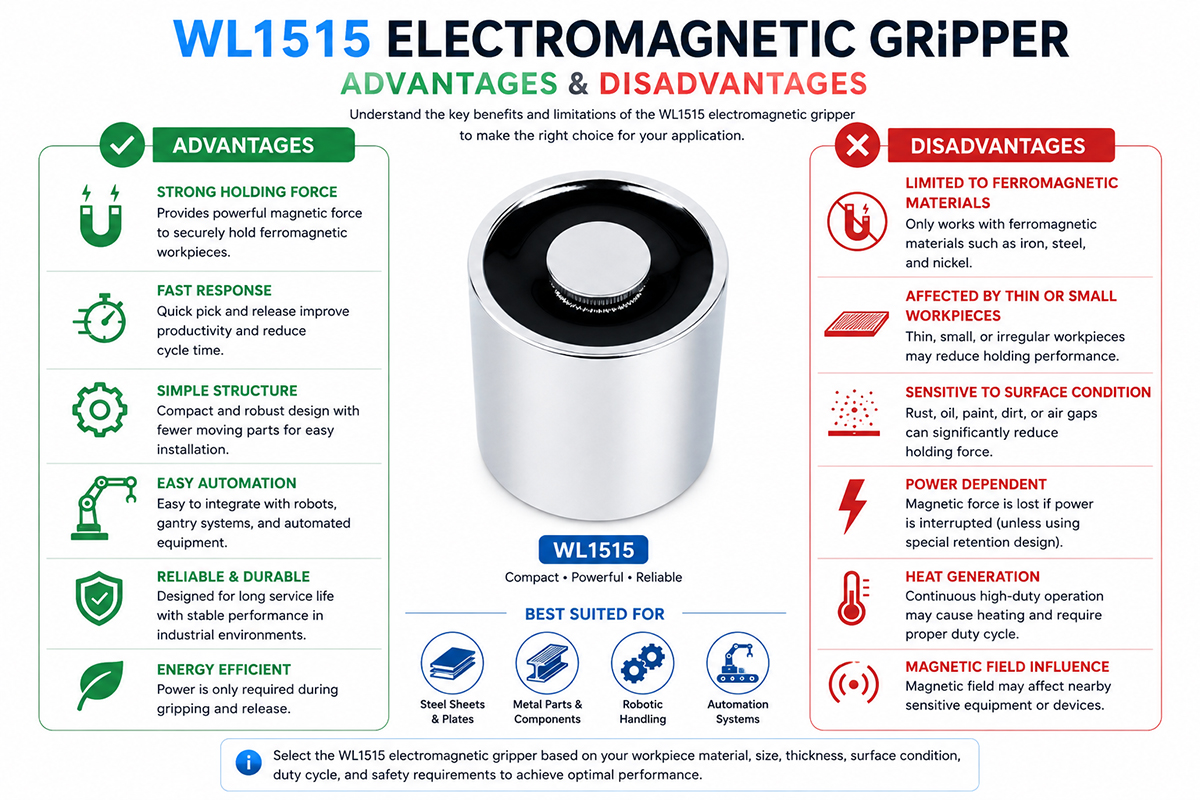
Pemilihan penjepit elektromagnetik melibatkan pencocokan kinerja magnetik penjepit dengan benda kerja, robot, lingkungan, dan proses otomatisasi.
1. Tentukan bahan benda kerja.
Pertama-tama, perlu dipastikan apakah material tersebut bersifat feromagnetik. Hanya baja lunak dan material berbasis besi lainnya yang akan berfungsi, tetapi aluminium, tembaga, kuningan, plastik, dan beberapa baja tahan karat mungkin tidak cukup menarik. Oleh karena itu, komposisi material harus diperiksa sebelum pemilihan.
2. Ukur dimensi dan berat benda kerja.
Tentukan berat, panjang, lebar, ketebalan, dan bentuk benda kerja maksimum dan minimum. Nilai maksimum nominal tidak perlu dipertimbangkan saat memilih penjepit.
3. Periksa permukaan kontak.
Baja yang rata, halus, dan bersih memberikan daya rekat magnetik yang lebih baik daripada permukaan yang melengkung, kasar, dicat, dilapisi, berkarat, atau tidak rata. Celah pada permukaan secara signifikan mengurangi gaya rekat efektif.
4. Pertimbangkan ketebalan material.
Baja tipis mungkin tidak sebaik baja tebal dalam hal daya magnet. Periksa data gaya penahan dari pabrikan untuk ketebalan benda kerja yang sebenarnya.
5. Tentukan persyaratan muatan robot.
Robot tersebut harus mampu membawa penjepit, benda kerja, perangkat keras pemasangan, kabel, dan peralatan lainnya. Pastikan beban total berada dalam batas muatan dan momen yang diizinkan untuk robot tersebut.
6. Tentukan parameter listrik yang tepat.
Periksa tegangan, arus, sinyal kontrol, frekuensi switching, siklus kerja, dan konsumsi daya. Kompatibilitas listrik antara gripper dan pengontrol harus diperiksa.
7. Pertimbangkan faktor keselamatan.
Pertimbangkan perilaku saat terjadi pemadaman listrik, sistem cadangan, sensor, pengaman mekanis, kinerja penghentian darurat, dan kontrol keselamatan lainnya yang dibutuhkan jika terjadi penurunan beban yang dapat menyebabkan cedera atau kerusakan peralatan.
8. Analisis lingkungan sekitar.
Panas, debu, minyak, kelembapan, getaran, benturan, dan kontaminasi dalam kasus pengelasan, permesinan, pengecoran, atau operasi di luar ruangan.
9. Evaluasi opsi pemasangan.
Periksa pola baut, dimensi pemasangan, jalur kabel, orientasi, dan jarak bebas di sekitar permukaan penjepit.
10. Pengujian nyata benda kerja.
Uji penjepit dengan benda kerja nyata di bawah kondisi operasi sebenarnya sebelum menggunakannya dalam proses produksi. Itu adalah cara terbaik untuk memeriksa gaya pegangan, waktu siklus, perilaku pelepasan, dan keandalan penjepit.
Tips untuk Menghindari Kesalahan Umum dalam Desain Gripper Elektromagnetik
Tidak semua material bersifat magnetik.
Jangan memilih penjepit berdasarkan berat benda kerja.
Bayangkan celah udara yang disebabkan oleh cat, karat, kotoran, lapisan, atau permukaan yang tidak rata.
Pertimbangkan ketebalan benda kerja minimum, bukan ketebalan maksimum.
Jangan mendasarkan semuanya pada kondisi laboratorium yang ideal.
Periksa batas muatan dan momen robot.
Sebelum memasang pengontrol, periksa persyaratan tegangan dan arus.
Pikirkan tentang panas yang dihasilkan selama siklus kerja tinggi.
Gunakan pelindung kabel dan peredam tegangan yang tepat.
Pikirkan konsekuensi dari pemadaman listrik.
Jika deteksi benda kerja diperlukan, pertimbangkan untuk memasang sensor yang sesuai.
Berikan ruang yang cukup untuk pengambilan dan pelepasan.
Uji penjepit dengan bahan produksi sebenarnya.
Periksa kekuatan penahan pada posisi kerja sebenarnya.
Pertimbangkan getaran dan percepatan saat robot bergerak.
Jaga agar permukaan kontak magnetik tetap bersih dan dalam kondisi baik.
Jangan lupakan persyaratan keselamatan dan penghentian darurat.
Mulailah produksi kecepatan tinggi hanya setelah memastikan siklus kerja penjepit (gripper).
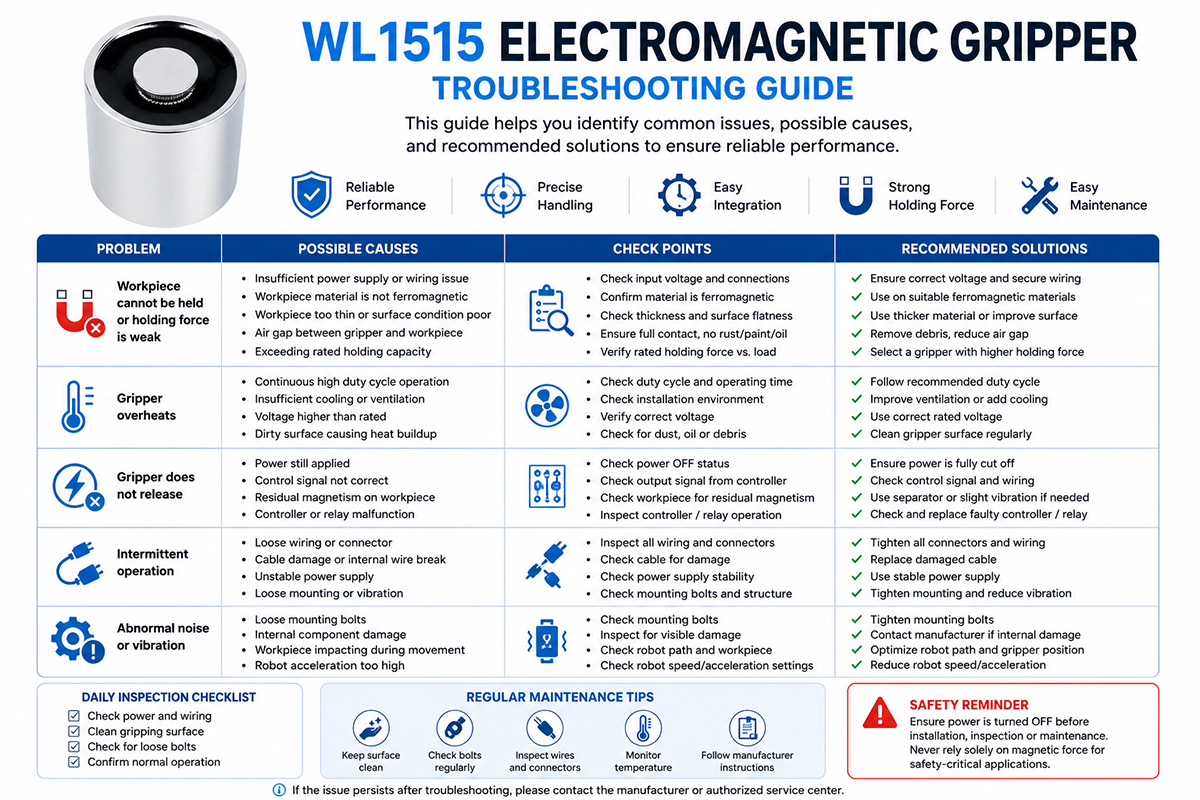
Dokumen persyaratan instalasi, inspeksi, dan pemeliharaan


