Diseño de pinza electromagnética para la manipulación de piezas metálicas
Ventajas de las pinzas electromagnéticas para robots industriales
Guía de selección de pinzas electromagnéticas para la industria
Pinza electromagnética para manipulación de acero industrial
Guía de pinzas electromagnéticas para brazos robóticos industriales
Pinza electromagnética en la automatización de la fabricación

Pinza electromagnética WL1515 para manipulación automatizada de máquinas

Una pinza electromagnética es una pinza industrial que recoge, sujeta, transporta y libera piezas ferromagnéticas mediante fuerzas electromagnéticas. Las pinzas electromagnéticas suelen combinarse con brazos robóticos, equipos automatizados de manipulación de materiales, maquinaria CNC, líneas de montaje y líneas de producción. Sujeta componentes ferromagnéticos sin utilizar dedos mecánicos, a diferencia de otros tipos de pinzas. La pinza crea un campo magnético al recibir electricidad en su circuito magnético y sujeta las piezas adecuadas. Al desconectar la electricidad o controlar el campo magnético, la pieza se libera. Las pinzas electromagnéticas industriales son muy útiles para la manipulación de chapas, placas, barras, piezas estampadas, piezas fabricadas y otros materiales magnéticos. Son rápidas, repetibles, fáciles de automatizar y compactas. Para seleccionar la pinza adecuada, es necesario considerar factores como el material de la pieza, su peso, grosor, estado de la superficie, entrehierro, temperatura de funcionamiento, ciclo de trabajo, fuente de alimentación y carga útil del robot.

Descripción de la pinza electromagnética

Una pinza electromagnética es una pinza industrial o robótica que genera fuerza magnética para atraer y sujetar materiales ferromagnéticos. Convierte la energía eléctrica en fuerza magnética mediante la activación de una bobina. Las pinzas electromagnéticas se pueden montar en brazos robóticos, sistemas de pórtico, maquinaria automatizada o equipos de manipulación especiales. Algunos ejemplos de piezas que se pueden manipular son láminas de acero, placas, bloques, piezas fabricadas y otras piezas de hierro. Las pinzas electromagnéticas permiten una rápida recogida y liberación, son fáciles de controlar y fiables en la manipulación de materiales. Son especialmente útiles cuando los dedos mecánicos requieren un posicionamiento complejo o podrían interferir con la pieza.

¿Cómo funciona la pinza electromagnética?

La pinza electromagnética crea la fuerza magnética haciendo pasar una corriente eléctrica a través de la bobina y el núcleo magnético.

Suministro eléctrico El sistema de control suministra corriente eléctrica a la bobina electromagnética.

Campo creado La corriente en la bobina crea el campo magnético.

Circuito magnético activado: El flujo magnético se concentra mediante el circuito magnético en las caras polares.

La pieza se adhiere: La pieza ferromagnética adecuada se adhiere a la superficie de agarre.

Fuerza de sujeción mantenida: El circuito magnético mantiene la fuerza suficiente para mantener la pieza en movimiento.

El robot transporta la carga. La pinza puede recoger la pieza en un proceso de producción automatizado.

El controlador activa la orden de liberación para eliminar la fuerza magnética y la pieza se libera.

El rendimiento real de sujeción se ve fuertemente afectado por el tipo de acero, el espesor, la planitud de la superficie, el área de contacto, el entrehierro, la temperatura, el diseño del circuito magnético y la potencia eléctrica.

Vídeo de la pinza electromagnética

Visualización de detalles de la pinza electromagnética

Pinza electromagnética

Marcas Tecnología Weilong Nº modelo WL1515
Tensión nominal (V) DC 12V o 24V Potencia nominal (W) 3.8 W
Modo de trabajo: Encendido, imán encendido. Fuerza de retención (N) 2 kg
deber de trabajo 100% los arañazos 100 Ω
Tiempo de vida 100 mil veces Certificación CE, ROHS, ISO9001,
Material Carcasa de acero al carbono para imanes de calidad superior Longitud del cable conductor (mm) 10 mm
Instalar estilo Orificio del tornillo Tolerancia de dimensión ± 0.1 mm
Flotan en el agua Ninguna Clase de aislamiento B
Prueba de alto potenciómetro CA 750V 50/60Hz 2s Fuerza de retención sin excitación 0
Temperatura de funcionamiento -10 ° C-100 ° C Ciclo de trabajo 1-100%
Profundidad de rosca (mm) / Plazo De Pago TT o LC a la vista
Orden de muestra Sí. Garantía 2 año
MOQ 1000 unidades Capacidad de suministro 1000 piezas por semana
Tiempo de entrega 30 Días Puerto de carga Shenzhen

¿Por qué es tan popular la pinza electromagnética?

Los fabricantes buscan soluciones de manipulación de materiales más rápidas, flexibles y automatizadas, razón por la cual las pinzas electromagnéticas son cada vez más populares. Actualmente, los procesos de producción suelen involucrar chapas de acero, componentes mecanizados, piezas fabricadas y otros materiales ferromagnéticos que pueden manipularse fácilmente mediante fuerzas magnéticas.

Otra ventaja es la facilidad de agarre. La pinza electromagnética no requiere varios dedos mecánicos para sujetar el objeto. Esto permite simplificar el utillaje y aumentar la velocidad de recogida.

Las pinzas electromagnéticas también son de gran ayuda en la manipulación automatizada de materiales. Se pueden controlar mediante señales eléctricas y sincronizar con robots, sensores, cintas transportadoras, máquinas CNC y sistemas de control de producción.

Otra ventaja de las pinzas electromagnéticas es su versatilidad. Un solo diseño de pinza permite manipular componentes de diversas formas, siempre que el contacto magnético sea suficiente. Esta característica resulta útil en entornos donde se manejan productos de diferentes tamaños.

Las tendencias de automatización también impulsan a los fabricantes a minimizar el levantamiento manual y la manipulación repetitiva. Las pinzas electromagnéticas aumentan la uniformidad de la producción y eliminan la necesidad de la participación del operario en la manipulación del material.

Ser popular no significa ser apto para todas las aplicaciones. Antes de la instalación, es necesario evaluar la compatibilidad de los materiales, la fuerza de sujeción, el espacio de aire, la seguridad y el comportamiento ante pérdidas de potencia.

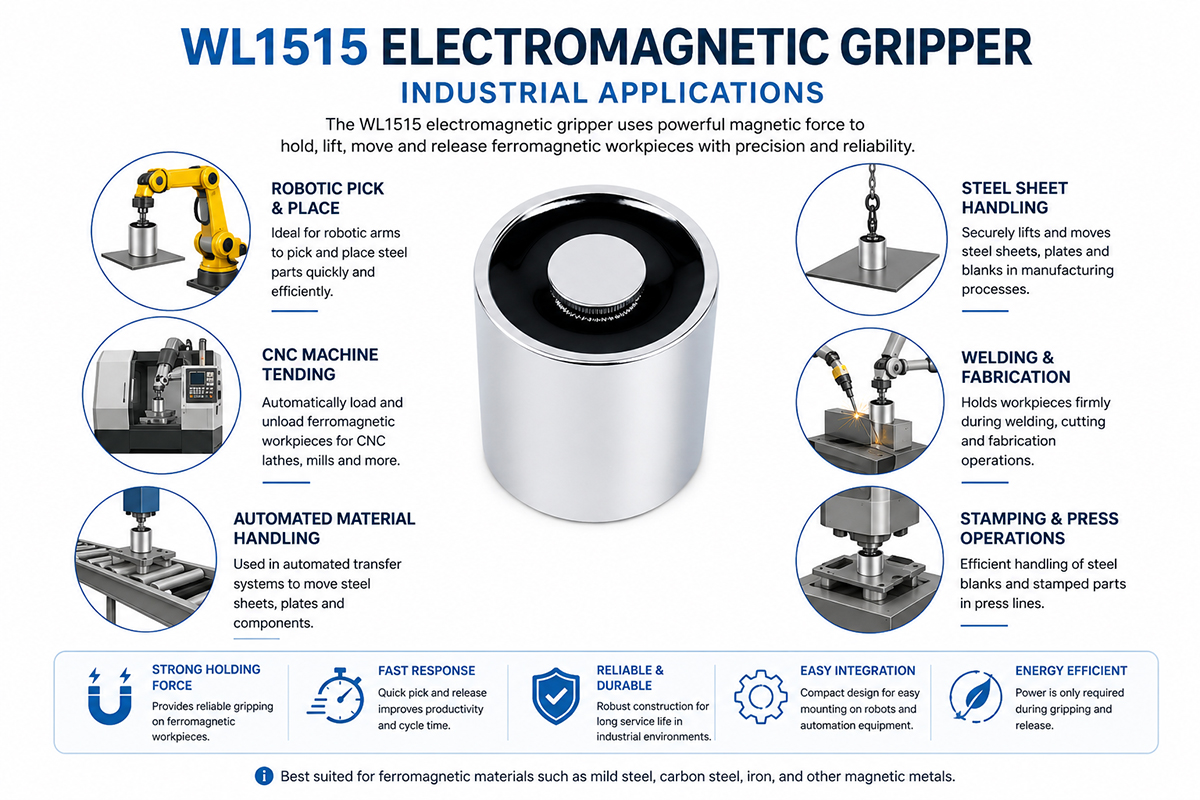
Aplicaciones de pinzas electromagnéticas

Guía de aplicaciones industriales de pinzas electromagnéticas

Las pinzas electromagnéticas se utilizan ampliamente en la automatización industrial para recoger, posicionar, transportar o soltar piezas ferromagnéticas.

Manipulación de chapa metálica: Las pinzas electromagnéticas permiten levantar las chapas de acero de las pilas y transportarlas a las prensas, máquinas de conformado, cortadoras láser o estaciones de fabricación.

Las pinzas electromagnéticas para la manipulación robótica de máquinas son capaces de cargar y descargar piezas de acero adecuadas de máquinas CNC, centros de mecanizado y máquinas de producción automatizadas.

Fabricación de automóviles: Los sistemas robóticos pueden utilizar la tecnología de manipulación magnética de materiales para manipular piezas de acero para automóviles, soportes, piezas estampadas y piezas estructurales.

Fabricación de metales: Las pinzas electromagnéticas se pueden utilizar en las líneas de fabricación de metales para levantar, mover y transportar placas, secciones cortadas, soportes, marcos y otras piezas de acero de un proceso a otro.

Operaciones de prensado y estampado: Los sistemas de manipulación pueden transportar piezas en bruto de acero y piezas estampadas desde las estaciones de almacenamiento, conformado, inspección y procesamiento.

Automatización de la soldadura: el sistema de agarre magnético permite posicionar las piezas de acero adecuadas en los procesos automatizados de montaje y soldadura.

Líneas de montaje: Las pinzas electromagnéticas pueden transportar piezas de acero de una cinta transportadora a otra, a dispositivos de fijación, estaciones de inspección y máquinas de montaje.

Los sistemas robóticos de manipulación de materiales para la automatización de almacenes pueden utilizar pinzas electromagnéticas para el transporte automatizado de piezas de acero adecuadas.

Manipulación y transferencia de máquinas. Este es otro uso de la pinza en operaciones repetitivas de carga y descarga que requieren un posicionamiento repetible y tiempos de ciclo rápidos.

Pinza electromagnética: Ventajas y desventajas

Pinza electromagnética para automatización robótica industrial.

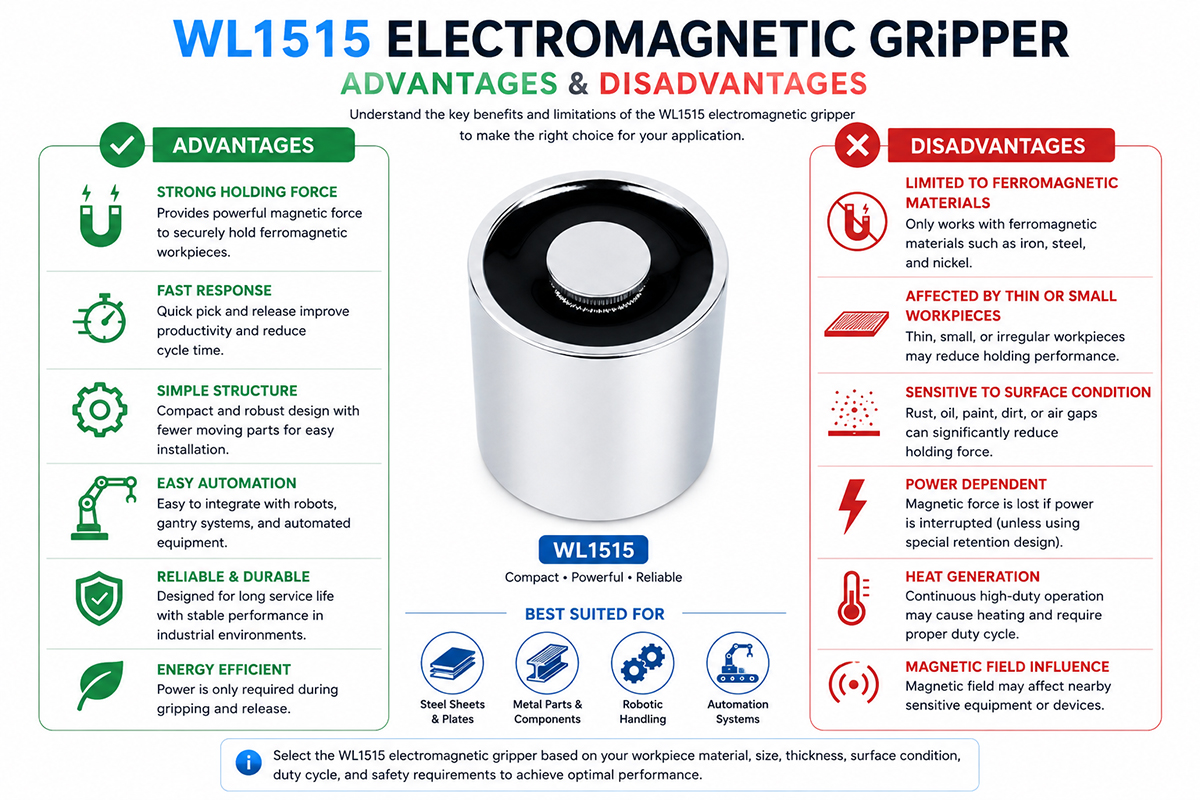
Ventajas y desventajas de la pinza electromagnética

de Pro

Las ventajas de las pinzas electromagnéticas para la automatización industrial son las siguientes: permiten seleccionar rápidamente piezas ferromagnéticas y liberarlas mediante una señal eléctrica. Su diseño compacto reduce la necesidad de herramientas robóticas y facilita el acceso a la pieza. La pinza electromagnética es ideal para la manipulación repetitiva de materiales y puede integrarse con brazos robóticos, cintas transportadoras, máquinas CNC y líneas de producción automatizadas.

Otra ventaja de la pinza es que permite transportar piezas de acero grandes o planas sin necesidad de utilizar dedos mecánicos alrededor de la pieza. Esto reduce la interferencia mecánica y simplifica algunas operaciones de recogida. Con la elección adecuada de la pinza electromagnética, también es posible lograr repetibilidad y tiempos de ciclo rápidos.

Desventajas

La principal limitación radica en la compatibilidad de los materiales. Las pinzas electromagnéticas están diseñadas específicamente para materiales ferromagnéticos y resultan inadecuadas o ineficaces para muchos metales no magnéticos y piezas no metálicas.

Es posible que la fuerza de sujeción se reduzca debido a la presencia de aire, el material delgado, la superficie curva, los recubrimientos, el óxido, la suciedad o un mal contacto. La mayoría de las pinzas electromagnéticas requieren energía eléctrica durante su funcionamiento, lo que genera problemas de consumo y gestión energética.

El sobrecalentamiento puede ser un problema en caso de funcionamiento continuo a alta carga. Dependiendo del diseño de la pinza, la interrupción del suministro eléctrico también afecta a su rendimiento. Por lo tanto, es importante contar con ingeniería de seguridad para cargas suspendidas.

Finalmente, los campos electromagnéticos pueden representar un problema para equipos o procesos sensibles cercanos. Por lo tanto, antes de la instalación, es necesario evaluar la compatibilidad magnética, la seguridad, el entorno operativo y las condiciones reales de la pieza de trabajo.

Pinza electromagnética para puntas de recogida y colocación robótica

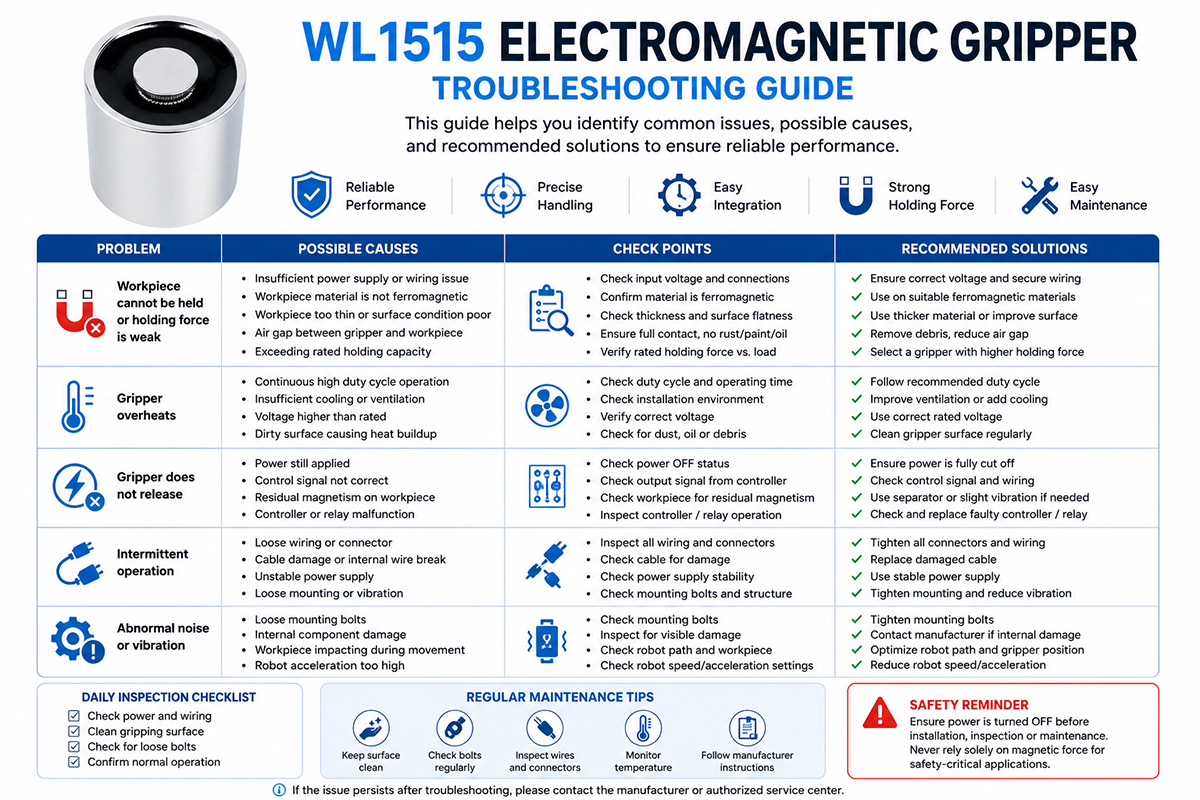
Solución de problemas de la pinza electromagnética

Si la pinza electromagnética no recoge la pieza correctamente, lo primero que hay que comprobar es la alimentación eléctrica. Se deben revisar el voltaje, el cableado, los conectores, la salida del controlador y las señales de funcionamiento. Un voltaje incorrecto o una bobina suelta impiden que esta genere el campo magnético.

El siguiente paso es comprobar la superficie de agarre. La suciedad, el aceite, el óxido, la pintura, la cascarilla u otros contaminantes pueden crear un espacio de aire entre el polo magnético y la pieza de trabajo. La zona de contacto y la pieza de trabajo deben limpiarse y colocarse correctamente.

Comprueba si el material es realmente ferromagnético. Algunos aceros inoxidables y metales no ferrosos pueden no proporcionar suficiente atracción magnética.

En caso de fuerza de sujeción insuficiente, compruebe el grosor, la planitud de la superficie, las dimensiones y el peso de la pieza, comparándolos con los datos del fabricante. Las piezas delgadas o curvas pueden requerir una configuración de pinza diferente.

En caso de funcionamiento intermitente, revise los cables, conectores, sensores, dispositivos de conmutación y señales de control. El sobrecalentamiento puede deberse a un ciclo de trabajo excesivo, voltaje incorrecto, refrigeración inadecuada o problemas eléctricos.

Si la pinza no suelta la pieza, compruebe la señal de control y el circuito de desenergización. La contaminación mecánica o el magnetismo residual también pueden ser la causa.

Cualquier ruido inusual, temperatura elevada, daño visible o falla eléctrica recurrente debe investigarse antes de continuar su uso en producción. La fuerza de sujeción magnética no debe utilizarse como único método de manipulación crítico para la seguridad sin una evaluación de riesgos adecuada y medidas de retención de carga.

Preguntas Frecuentes

1. ¿Qué es una pinza electromagnética?

La pinza electromagnética es un dispositivo de agarre industrial que utiliza campos magnéticos generados por electricidad para recoger, sujetar, mover y soltar objetos ferromagnéticos. Se emplea en brazos robóticos, líneas de producción, máquinas CNC y equipos de manipulación de materiales.

2. ¿Qué tipo de materiales puede manipular una pinza electromagnética?

En general, las pinzas robóticas electromagnéticas pueden procesar materiales ferromagnéticos como acero dulce, acero al carbono, hierro y aceros inoxidables magnéticos. Los materiales no magnéticos, como aluminio, cobre, latón, plástico y acero inoxidable no magnético, no pueden procesarse eficazmente.

3. Explique el principio de funcionamiento de una pinza electromagnética.

Se hace pasar electricidad a través de la bobina de la pinza, generando un campo magnético dirigido hacia la superficie de agarre. Este campo se utiliza para atraer y sujetar un material magnético. La disminución del campo magnético se emplea para liberar el objeto.

4. ¿Cuáles son las aplicaciones de las pinzas electromagnéticas?

Entre ellas se incluyen la manipulación robótica de materiales, el procesamiento de chapa metálica, el control de máquinas CNC, la fabricación de automóviles, el estampado, la automatización de la soldadura, la fabricación, las líneas de montaje, la manipulación de acero y los sistemas automatizados de almacenamiento.

5. ¿Cómo elegir la pinza electromagnética adecuada?

Al elegir pinzas electromagnéticas, es importante considerar factores como el material, el peso, el grosor, el tamaño, el estado de la superficie de la pieza, la fuerza de sujeción, el espacio de aire, la carga útil del robot, la temperatura de funcionamiento, el ciclo de trabajo, la fuente de alimentación y los requisitos de seguridad. Por lo tanto, se recomienda realizar pruebas con la pieza de trabajo.

6. ¿Puede la pinza electromagnética sujetar láminas delgadas de acero?

Sí, sin embargo, el rendimiento de sujeción depende del espesor, el tipo de acero, el estado de la superficie, el área de contacto y el espacio de aire. La fuerza de sujeción magnética puede verse afectada significativamente por láminas delgadas; consulte los datos del fabricante.

7. ¿Qué ocurre en caso de un corte de luz?

Depende del diseño de la pinza electromagnética; algunas perderán fuerza magnética si se interrumpe el suministro eléctrico. • Considere medidas de sujeción de carga y sensores para cargas suspendidas o críticas para la seguridad.

8. ¿Cómo se realiza el mantenimiento de una pinza electromagnética?

Limpie la superficie magnética de la pinza para eliminar óxido, aceites, virutas y suciedad. Inspeccione periódicamente los cables y conectores, los pernos de montaje, la carcasa y las conexiones eléctricas. Controle siempre la temperatura de funcionamiento y el rendimiento de sujeción.

Cómo seleccionar una pinza electromagnética

La selección de una pinza electromagnética implica adaptar el rendimiento magnético de la pinza a la pieza de trabajo, el robot, el entorno y el proceso automatizado.

1. Determinar el material de la pieza de trabajo.

En primer lugar, es necesario determinar si el material es ferromagnético. Solo el acero dulce y otros materiales a base de hierro funcionarán, ya que el aluminio, el cobre, el latón, el plástico y algunos aceros inoxidables podrían no ser suficientemente magnéticos. Por lo tanto, se debe verificar la composición del material antes de seleccionarlo.

2. Mida las dimensiones y el peso de la pieza de trabajo.

Establezca el peso, la longitud, el ancho, el grosor y la forma máximos y mínimos de la pieza. La capacidad de carga máxima nominal no debe tenerse en cuenta al seleccionar la pinza.

3. Examine la superficie de contacto.

El acero plano, liso y limpio proporciona un mejor acoplamiento magnético que las superficies curvas, rugosas, pintadas, recubiertas, oxidadas o irregulares. Las imperfecciones en la superficie reducen considerablemente la fuerza de sujeción efectiva.

4. Ten en cuenta el grosor del material.

El acero delgado puede no tener tan buenas propiedades magnéticas como el acero grueso. Consulte los datos de fuerza de sujeción del fabricante para conocer el grosor real de la pieza.

5. Defina los requisitos de carga útil del robot.

El robot debe transportar la pinza, la pieza de trabajo, los elementos de montaje, el cableado y demás herramientas. Asegúrese de que la carga total se encuentre dentro de los límites de carga útil y momento nominales del robot.

6. Determinar los parámetros eléctricos adecuados.

Compruebe la tensión, la corriente, las señales de control, la frecuencia de conmutación, el ciclo de trabajo y el consumo de energía. Debe verificarse la compatibilidad eléctrica entre la pinza y el controlador.

7. Considere la seguridad.

Piense en el comportamiento ante una pérdida de energía, los sistemas de respaldo, los sensores, la retención mecánica, el funcionamiento de la parada de emergencia y otros controles de seguridad necesarios en caso de que se produzca una caída de carga que pueda causar lesiones o daños al equipo.

8. Analizar el entorno.

Calor, polvo, aceite, humedad, vibraciones, impactos y contaminación en caso de soldadura, mecanizado, fundición o trabajo al aire libre.

9. Evalúe las opciones de montaje.

Examine el patrón de los pernos, las dimensiones de montaje, el recorrido del cable, la orientación y el espacio libre alrededor de la superficie de agarre.

10. Prueba real de la pieza de trabajo.

Pruebe la pinza con piezas reales en condiciones de funcionamiento reales antes de usarla en el proceso de producción. Esta es la mejor manera de comprobar la fuerza de sujeción, el tiempo de ciclo, el comportamiento de liberación y la fiabilidad de la pinza.

Consejos para evitar errores comunes en el diseño de pinzas electromagnéticas

No todos los materiales son magnéticos.

No seleccione la pinza en función del peso de la pieza de trabajo.

Piensa en el espacio de aire que se crea por la pintura, el óxido, la suciedad, los recubrimientos o las superficies irregulares.

Considere el espesor mínimo de la pieza, no el máximo.

No bases todo en las condiciones ideales de laboratorio.

Compruebe la carga útil y los límites de momento del robot.

Antes de instalar el controlador, compruebe los requisitos de voltaje y corriente.

Piensa en el calor que se produce durante los ciclos de trabajo intensos.

Utilice la protección y el alivio de tensión adecuados para los cables.

Piensa en las consecuencias del apagón.

Si se requiere la detección de piezas de trabajo, considere la posibilidad de instalar sensores adecuados.

Deje suficiente espacio libre para recoger y soltar.

Pruebe la pinza con materiales de producción reales.

Compruebe la fuerza de sujeción en la posición de trabajo real.

Considere la vibración y la aceleración cuando un robot se mueve.

Mantenga limpias y en buen estado las superficies de contacto magnéticas.

No olvides las normas de seguridad y los requisitos de parada de emergencia.

Inicie la producción a alta velocidad solo después de confirmar el ciclo de trabajo de la pinza.

Documentar los requisitos de instalación, inspección y mantenimiento.

Obtenga una cotización gratis ahora

Formulario de Contacto

Productos relacionados

Noticias Relacionadas

Ir al Inicio

¡Obtenga una cotización gratis ahora!

Formulario de Contacto
Si tiene alguna pregunta, no dude en ponerse en contacto con nosotros.
Cultura de la empresa Weilong Solenoid
