


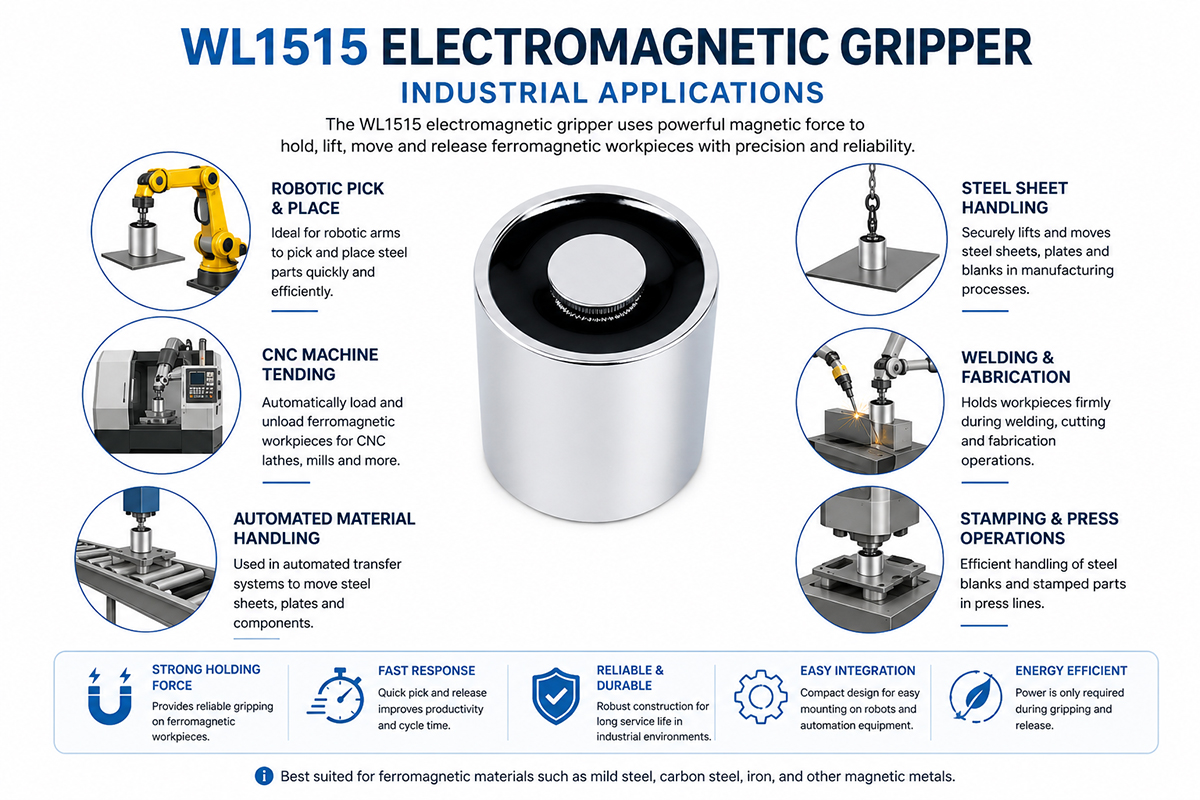
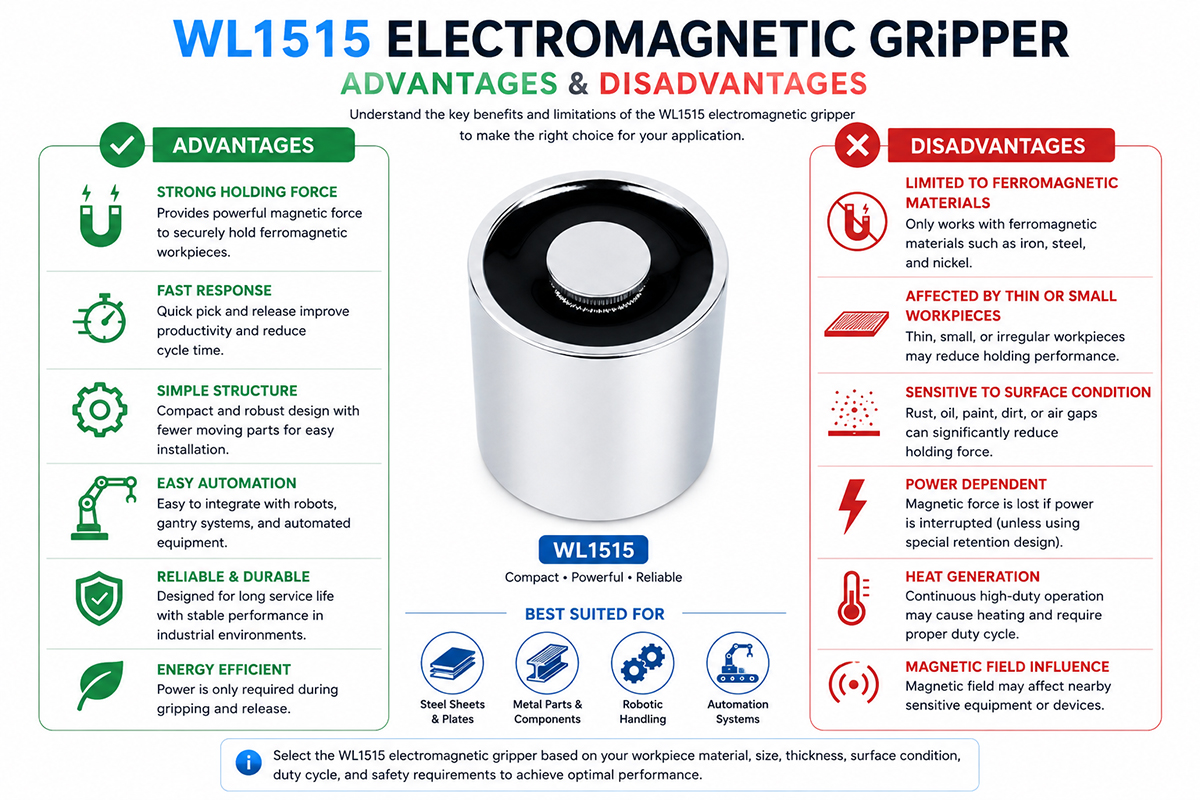
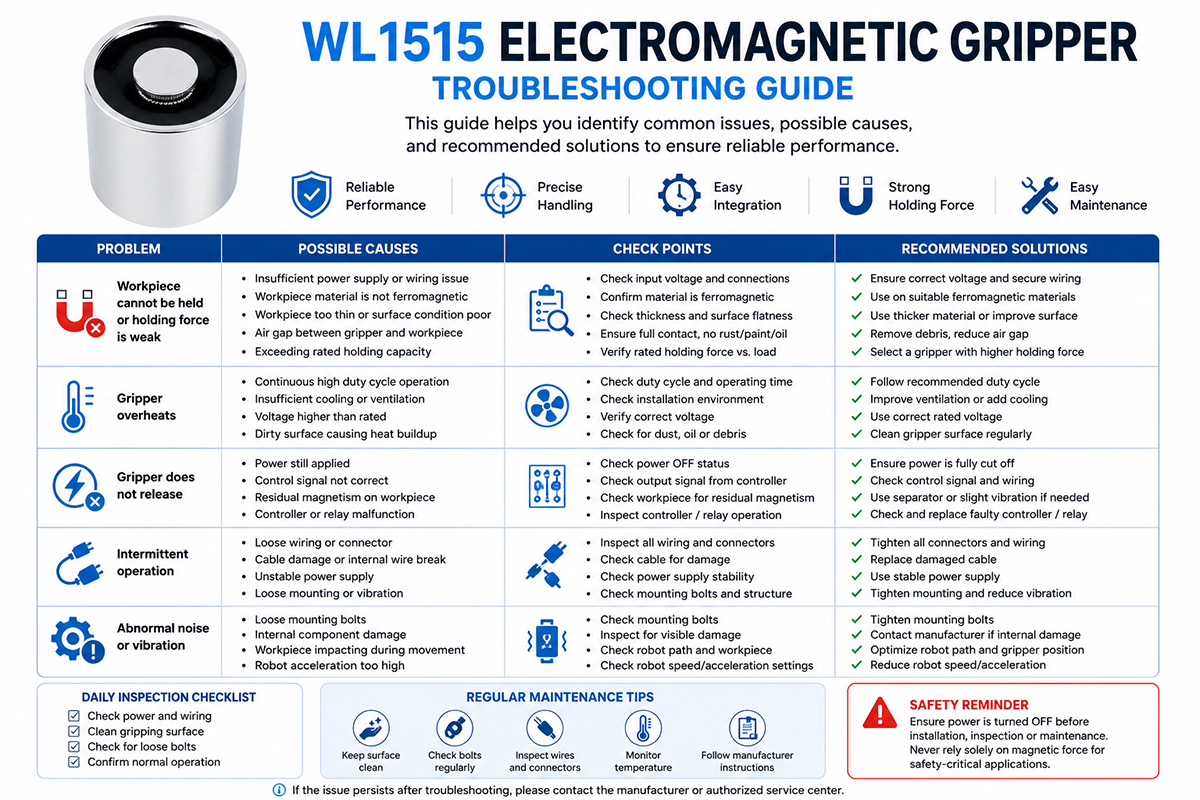
Sådan vælger du en elektromagnetisk griber
Valg af en elektromagnetisk griber indebærer matchning af griberens magnetiske ydeevne til emnet, robotten, miljøet og den automatiserede proces.
1. Bestem emnets materiale.
Først og fremmest er det nødvendigt at fastslå, om materialet er ferromagnetisk. Kun blødt stål og andre jernbaserede materialer vil fungere, men aluminium, kobber, messing, plastik og nogle rustfrie ståltyper tiltrækker muligvis ikke tilstrækkeligt. Derfor bør materialesammensætningen kontrolleres før valg.
2. Mål emnets dimensioner og vægt.
Fastsæt emnets maksimale og minimale vægt, længde, bredde, tykkelse og form. Den nominelle maksimale belastning bør ikke tages i betragtning ved valg af griber.
3. Undersøg kontaktfladen.
Fladt, glat og rent stål giver bedre magnetisk kobling end buede, ru, malede, belagte, rustne eller ujævne overflader. Huller i overfladen reducerer den effektive holdekraft betydeligt.
4. Tag hensyn til materialets tykkelse.
Tyndt stål er muligvis ikke lige så magnetisk godt som tykt stål. Kontroller producentens holdekraftdata for den faktiske emnetykkelse.
5. Definer krav til robottens nyttelast.
Robotten skal bære griberen, emnet, monteringshardware, kabler og andet værktøj. Sørg for, at den samlede belastning er inden for robottens nominelle nyttelast og momentgrænser.
6. Bestem de korrekte elektriske parametre.
Kontroller spænding, strøm, styresignaler, switchfrekvens, duty cycle og strømforbrug. Griberens og styreenhedens elektriske kompatibilitet bør kontrolleres.
7. Overvej sikkerheden.
Tænk på strømsvigtsadfærd, backup-systemer, sensorer, mekanisk fastholdelse, nødstop og andre sikkerhedsforanstaltninger, der er nødvendige i tilfælde af tab af en last, der kan forårsage personskade eller beskadigelse af udstyr.
8. Analyser miljøet.
Varme, støv, olie, fugt, vibrationer, stød og kontaminering i tilfælde af svejsning, bearbejdning, støbning eller udendørs brug.
9. Evaluer monteringsmulighederne.
Undersøg boltmønsteret, monteringsmålene, kabelføringen, retningen og afstanden omkring gribefladen.
10. Ægte test af emnet.
Test griberen med rigtige emner under reelle driftsforhold, før den bruges i produktionsprocessen. Det er den bedste måde at kontrollere griberens holdekraft, cyklustid, udløsningsadfærd og pålidelighed.
Tips til at undgå almindelige fejl i design af elektromagnetgribere
Ikke alle materialer er magnetiske.
Vælg ikke griberen baseret på emnets vægt.
Tænk på luftspalten forårsaget af maling, rust, snavs, belægninger eller ujævne overflader.
Overvej den minimale emnetykkelse, ikke den maksimale tykkelse.
Basér ikke alt på de ideelle laboratorieforhold.
Kontroller robottens nyttelast og momentgrænser.
Før du installerer controlleren, skal du kontrollere spændings- og strømkravene.
Tænk på den varme, der produceres under høje driftscyklusser.
Brug korrekt kabelbeskyttelse og trækaflastning.
Tænk over konsekvenserne af strømafbrydelsen.
Hvis der er behov for emnedetektion, bør man overveje at installere passende sensorer.
Sørg for tilstrækkelig plads til opsamling og aflevering.
Test griberen med faktiske produktionsmaterialer.
Kontrollér holdekraften i den faktiske arbejdsposition.
Overvej vibrationer og acceleration, når en robot bevæger sig.
Hold magnetiske kontaktflader rene og i god stand.
Glem ikke sikkerheds- og nødstopkravene.
Start først højhastighedsproduktion efter at have bekræftet griberens arbejdscyklus.
Dokumentkrav til installation, inspektion og vedligeholdelse


