

Kapitel 1: Introduktion af luftkerneinduktor Calculation (Beregning)
Præcis beregning af luftkerneinduktorer er afgørende i design af radiofrekvenskredsløb, NFC-antenner, trådløse kommunikationssystemer, effektelektroniksystemer og meget præcise sensorer. Luftkerneinduktorer adskiller sig fra ferritkerneinduktorer på grund af deres høje linearitet, ingen magnetisk mætning og lave højfrekvenstab.
Beregning af luftkerneinduktorer involverer ikke en magnetisk kerneforstærkningsmekanisme. Al dens induktans afhænger udelukkende af geometrien af dens spolekonstruktion. Induktansberegning skal udføres ret tidligt, testes ved at fremstille og måle en prototype og korrigere empiriske værdier.
Wheelers formel til design af luftkernespoler blev skabt baseret på adskillige eksperimentelle målinger. Den dag i dag er den stadig de facto-standarden til beregning af både enkeltlags- og flerlagsluftkernespoler.
I denne artikel lærer du om:
- Beregning af luftkerneinduktor og Wheeler-formler for enkelt- og flerlags
- Metoder til teknisk korrektion af induktansberegninger ·
- Praktiske eksempler på design af luftkerneinduktorberegning
- Typiske fejl i processen med beregning af luftkerneinduktorer
- Ofte stillede spørgsmål om beregning af luftkerneinduktor
Kapitel 2: Beregning af luftkerneinduktorer og deres grundlæggende koncepter
Induktans er defineret som forholdet mellem magnetisk fluxbinding og strøm gennem kredsløbet.
L = Ψ/IL = I/Ψ hvor: • L – Induktans (H)
- Ψ = Magnetisk fluxkobling
I—Strøm (A) Induktans bruges i alle praktiske anvendelser som følger:
•μH (mikro-henries) ·nH (nanohenries)
Da en beregning af en luftkerneinduktor ikke indeholder noget magnetisk materiale, nærmer dens relative permeabilitet sig følgende:
\mu_r \approx 1 μr≈1
Dette design giver fremragende linearitet for luftkerneinduktoren og undgår problemer som kernemætning, hysteresetab og permeabilitetsdrift.
Nogle af de magnetiske fluxer lækker dog ud af begge ender af spolen. Teoretiske induktansberegninger bliver meget komplekse, når man tager højde for fluxlækage. Derfor foreslog Harold Wheeler at bruge empiriske formler til at løse dette problem. Disse formler er hjørnestenen i moderne beregningsmetoder for luftkerneinduktorer.
Kapitel 3: Luftkerneinduktor Beregning for enkeltlagsspole (Standard Wheeler-formel)
For de fleste cylindriske enkeltlagsspoler:
L(μH) = D²N²/(45.72D+101.6l) hvor:
L(μH) = Induktans (i mikrohenri)
D – gennemsnitlig spolediameter, mm
N – antal omdrejninger
l – viklingslængde, mm
Anvendelsesområde
Ovenstående formel giver høj nøjagtighed når:
- l/D > 0, 4;
- spolen er cylindrisk;
- stramme viklinger.
Den typiske beregningsfejl i Wheeler-formlen er mindre end 1%.
Kapitel 4: Korrektion af korte spoler og flade luftspoler til NFC-applikationer
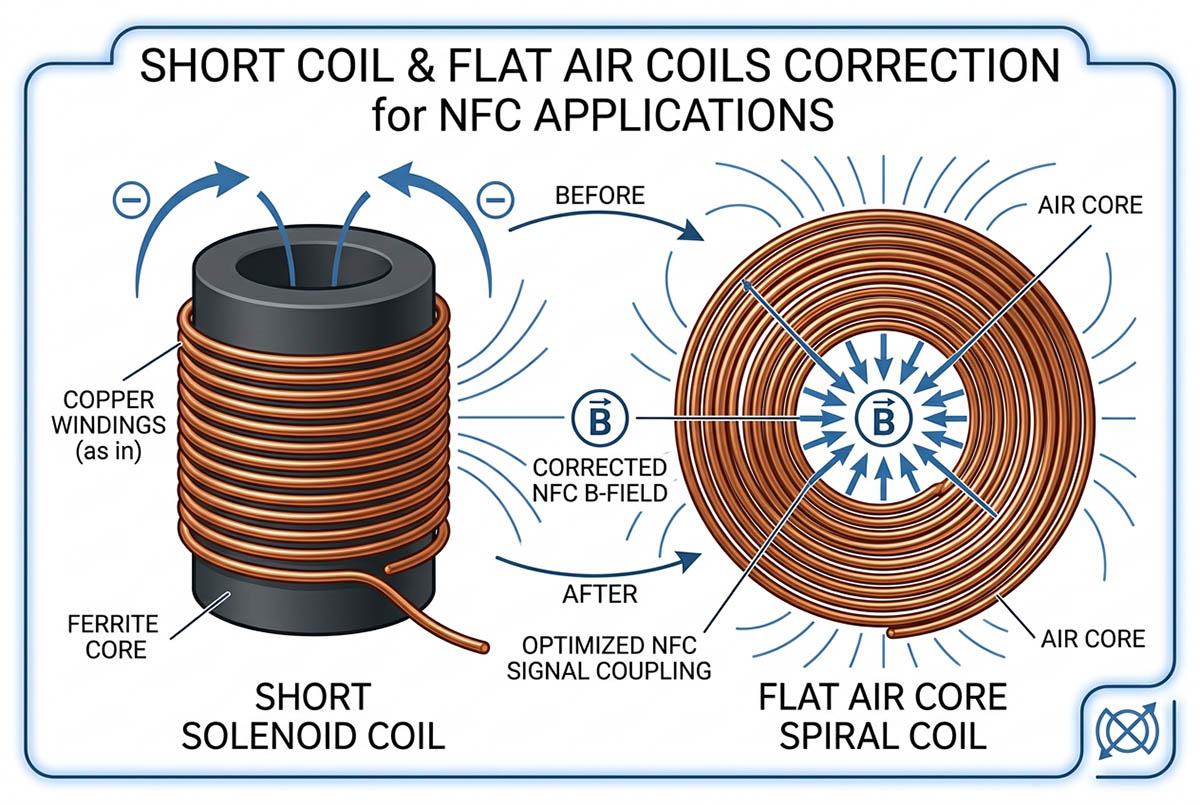
De fleste NFC- og RFID-antenner har en meget kort viklingslængde sammenlignet med spolediameteren.
Hvornår: Hvor:
l/D < 0.4: Wheeler-formlen har en tendens til at overvurdere induktansen.
Korrektionsformel:
L = (D²N²/(45.72D+101.6l)) × Ks, hvor:
D = gennemsnitlig spolediameter l = spolens længde
Kortspolekorrektionsfaktor for ks
l/D 0.1 0.2 0.3 0.4 ks 0.72 0.85 0.92 0.99
Meget nyttigt til antennedesign:
- NFC-antenner
- RFID-læserspoler
- spoler til trådløs opladning
- sensorspoler
Kapitel 5: Beregning af luftkerneinduktor for Flerlags luftkernespole
En meget mere præcis formel til en flerlags luftkerneinduktor.
L(μH) = 0.394×(Davg²×N²)/(Davg+2.79l+3.55t), hvor: D avg = gennemsnitlig spolediameter N = antal vindinger
l = spolens længde
t = radial tykkelse af viklingen
Davg-placering:
Dag = (Middag + Datter)/2
Passer til:
- RF-drossel
- Induktor til høj strøm
- Rogowski-spoler
- kraftkonverterreaktorer
- industrielle sensorspoler
Kapitel 6: Tekniske overvejelser ved beregning af luftkerneinduktorer
Selv hvis Wheelers formler anvendes korrekt, er der adskillige praktiske aspekter, der påvirker den endelige induktansværdi.
6.1 Spoletrådens diameter og vindingernes stigning
Alle formlerne er designet under antagelse af tætsnoede drejninger.
I praktiske anvendelser: · emaljetrådisolering øger vindingsafstanden
- manuel spolevikling får hulrum til at opstå
- Spolen bliver længere end beregnet.
Typisk induktansreduktion: 3%-8%.
Anbefaling: reserver ekstra sving.
- 2-5 % for RF-spoler
- 5-8 % for NFC-spoler
6.2 Isolering mellem vindinger
Ved design af flerlagsspoler:
- Der skal tages hensyn til tråddiameteren
- Isoleringspapir skal medfølge
- Andre afstandsholdere skal tages i betragtning. Hvis man ignorerer isoleringsdiameteren, fører det ofte til en fejl på 3%-10%.
6.3 Plastformning
Materialer som PVC, PA eller ABS påvirker ikke permeabiliteten som luft gør, men de optager en del af pladsen i den magnetiske flux.
Den typiske korrektionsfaktor er 0.95-0.98. Anbefalet vægtykkelse: ≤10% af spolediameteren
6.4 Højfrekvent hudeffekt
Over 10 MHz:
- strøm flyder langs lederens overflade
- reducerer lederens tværsnitsareal
- den målte induktans ændrer sig en smule
Standardkorrektion: -3% til -1%
For højere frekvenser over 50 MHz anbefales elektromagnetisk simulering.
Kapitel 7: Sådan undgår du almindelige fejl i Luftkerneinduktor beregningsdesign
Fire iboende fejlkilder
| Fejlkilde | Årsag | Typisk nedslagsstyrke |
| Fluxlækage | Magnetisk flux divergerer i begge ender | Mest udtalt for flade spoler: 10%~20% |
| Isolering og drejespalter | Isoleringsbelægning, manuelle viklingsgaber | 3% ~ 8% |
| Tidligere materiel effekt | Tidligere optager plads og komprimerer det magnetiske kredsløb | 2% ~ 5% |
| Hudeffekt (høj frekvens) | Effektivt tværsnitsareal reducerer >1 MHz | 1%~3% (>10MHz) |
Fejl nr. 1: Brug af den forkerte formel til beregning af luftkerneinduktor
Anvendelse af en standard Wheeler-formel på flade NFC-spoler.
Overvurdering af induktans på op til 20-30%.
Løsning: anvendelse af korrektionsfaktor kₛ
Fejl nr. 2: Overser svingafstanden
Prototypens induktans er lavere end forventet. Løsning: Tag højde for isoleringstykkelsen
Fejl nr. 3: Ignorering af mellemlagstykkelsen i beregningen af luftkerneinduktoren
Beregninger af flerlagsspoler ser ud til at være ok, men induktansen er for lav. Løsning: Tilføjelse af isoleringstykkelse til alle lag
Fejl nr. 4: forkert måleopsætning
For korrekte målinger: · tæt på driftsfrekvensen
- væk fra metalgenstande
- uden at røre spolens hænder
- kalibrerede LCR-målere
Eksempler på beregning af luftkerneinduktor
Eksempel 1: design af RF-spole
Design specifikation
Diameter: 10 mm,
Længde: 8mm
Med Wheelers formel:
Ønsket induktans: 120 nH
resultater:
- nødvendige drejninger: ≈ 9.8
- endeligt design: 10 omdrejninger
Faktisk værdi:
- 123 nH (fejl: 2.5%)
Eksempel 2: design af NFC-antennespole
Diameter: 40 mm, Længde: 4 mm. Målinduktans 2.2 μH
Da l/D = 0.1, skal vi anvende følgende: Ks=0.72 Beregnede vindinger:
2 Produktionsjustering:
3. Resulterende induktans:
2.18 μH inden for NFC-toleranceområdet.
Eksempel 3: beregningsparametre for flerlags effektspole
Gennemsnit = 30 mm, l = 15 mm
t = 6 mm
N = 120 omgange
Resulterende induktans:
- beregnet: 18.7 μH
- målt: 18.1 µH
Afvigelse: 1.3% Ideel til brug i produktion.
Kapitel 8: Lynvejledning til beregningsformel for luftkerne
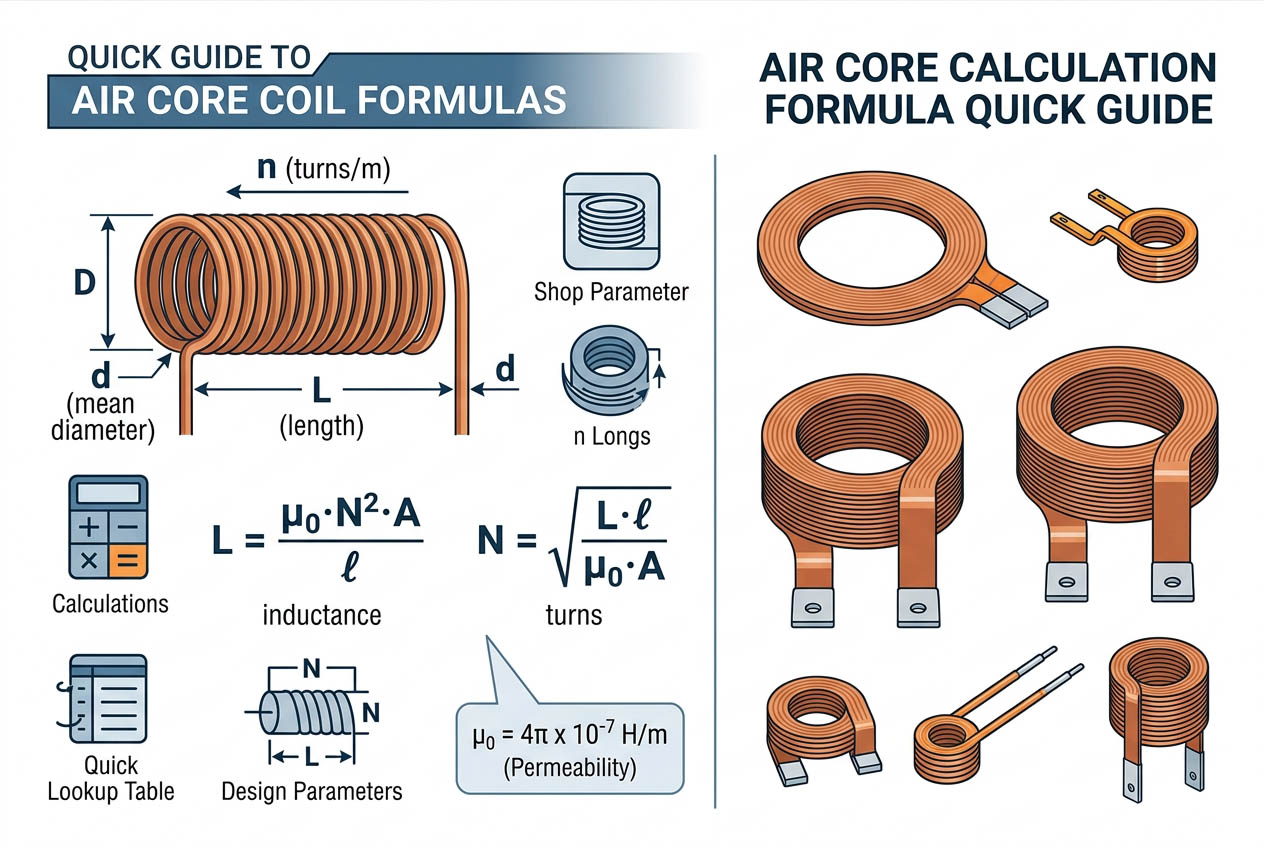
Lynvejledning til formel for luftkerneinduktorer
Enkeltlagsspole med aksial vinding
Hvis l, viklingslængden, er større end 0.4D (D er den gennemsnitlige spolediameter i millimeter):
L(µH) = (D² x N²) / (45.72 x D + 101.6 x l)
hvor D – gennemsnitlig spolediameter (mm)
N – samlet antal drejninger
l – viklingslængde (mm)
Beregningsfejl: mindre end 1%, hvis l > 0.4D
Korrektion af kort spole
I tilfælde af flade spoler, såsom NFC-antenner, bør en yderligere koefficient Ks anvendes for at kompensere for formelfejlen:
L = (D² x N²) / (45.72 x D + 101.6 x L) x Ks
l/D: 0.1 0.2 0.3 0.4
K: 0.72 0.85 0.92 0.99
Vigtig bemærkning: I tilfælde af flade spoler skal l/D-forholdet tages i betragtning, før beregningen udføres. Udeladelse af koefficienten resulterer i en fejl på over 20 %.
Flerlagsspole med aksial vinding
En yderligere parameter i tilfælde af flerlagsvikling (højeffektdrossel, effektspole osv.) er den radiale tykkelse t:
L(µH) = (0.394 x D_gennemsnit² x N²) / (D_gennemsnit + 2.79 xl + 3.55 xt)
hvor D_avg er den gennemsnitlige spolediameter (mm)
t – radial viklingstykkelse (mm)
l – viklingslængde (mm)
Skal kun anvendes hvis t + 0.5 l < D_gennemsnit
Almindelig faldgrube: den radiale tykkelse bør inkludere yderligere isolering mellem lagene.
Kapitel 9: Tekniske tips til forbedring af beregningen af luftkerneinduktoren
9.1 Kerntekniske applikationsscenarier (hurtig matchning)
| Applikationsscenario | Gældende formel | Typiske produkter | Nøgleovervejelser |
| NFC/RFID trådløs RF | Enkeltlags + Kₛ | Telefon NFC-antenner, læserspoler | l/D < 0.4, skal bruge Kₛ |
| RF højfrekvente kredsløb | Standard enkeltlags | Walkie-talkie LC-oscillatorer, filterinduktorer | l > 0.4D, fejl <3% |
| Højeffekt strøm/forsyning | Flerlags | SMPS-drosler, PV-reaktorer | Inkluder mellemlagsisolering |
| Industriel registrering/styring | Adaptive | Rogowski-spoler, hvirvelstrømsprober | Fremhæv konsistens og linearitet |
| Medicinsk/Luftfart/Militær | Korrigeret enkelt-/flerlags | Terapispoler, radartuningsinduktorer | Magnetiske kerner forbudt, høj pålidelighed |
| Instrumentering/Metrologi | Standardformel | Kalibreringsstandardspoler, laboratoriesolenoider | Kombinér med målt kalibrering |
9.2 Inkluder svingmellemrum
Formlerne tager ikke højde for faktiske viklingsgab. På grund af ledningsisolering og manuelt indpakkede vindinger er den målte værdi af induktans altid 3%-8% under den beregnede værdi.
Tip: Inkluder en margin på 2-5% oven i antallet af vindinger under designet. For flade NFC-spoledesigns skal du tilføje 5-8%.
9.3 Anvend korrektion af første artikel
Mål prototypens induktans og beregn følgende:
K = L_målt / L_beregnet
Brug derefter denne korrektion for alle efterfølgende spoler af samme design.
9.4 Højfrekvenskompensation (>10 MHz)
På grund af hudeffekten falder en induktors induktans ved høj frekvens (over 10 MHz) på grund af reduktionen af strømmens tværsnit.
Justering: Reducer den beregnede induktans med 1-3%.
9.5 Anvend aldrig den ideelle solenoidformel!
Denne teoretiske formel, L = (µ₀ x π x D² x N²) / (4 x l), tager ikke højde for fluxlækage og kan ikke bruges i reelle tekniske beregninger – fejl kan nå op til 20 %.
Wheeler Formler Sammenligningstabel
9.6 Beregning af luftkerneinduktor - hurtig udvælgelsesvejledning
| Spoletype | Formula | Typisk brugstilfælde |
| Slankt enkeltlag (l > 0.4D) | Standard enkeltlag | RF-oscillatorer, højfrekvensfiltre |
| Fladt enkeltlag (l < 0.4D) | Enkelt lag + Kₛ | NFC-antenner, trådløs opladning |
| Flerlags | Multilags Wheeler | Effektdrosler, forsyningsreaktorer |
| Uregelmæssig eller magnetisk kerne | Ikke relevant | Brug måling eller simulering |
9.6 Tjekliste før prototypefremstilling
✅ Nøjagtige målinger: D, l og t
✅ Beregninger i henhold til l/D-forhold
✅ Yderligere turmargin 2%-8%
✅ For flerlagsspiral skal der tages højde for isoleringstykkelsen i
✅ Planlæg at måle den første artikel og find K
Korrekt brug af Wheelers formler sparer dig for blind prototyping, reducerer time-to-market og øger produktionskonsistensen.
Kapitel 10: Ofte stillede spørgsmål om beregning af luftkerneinduktorer
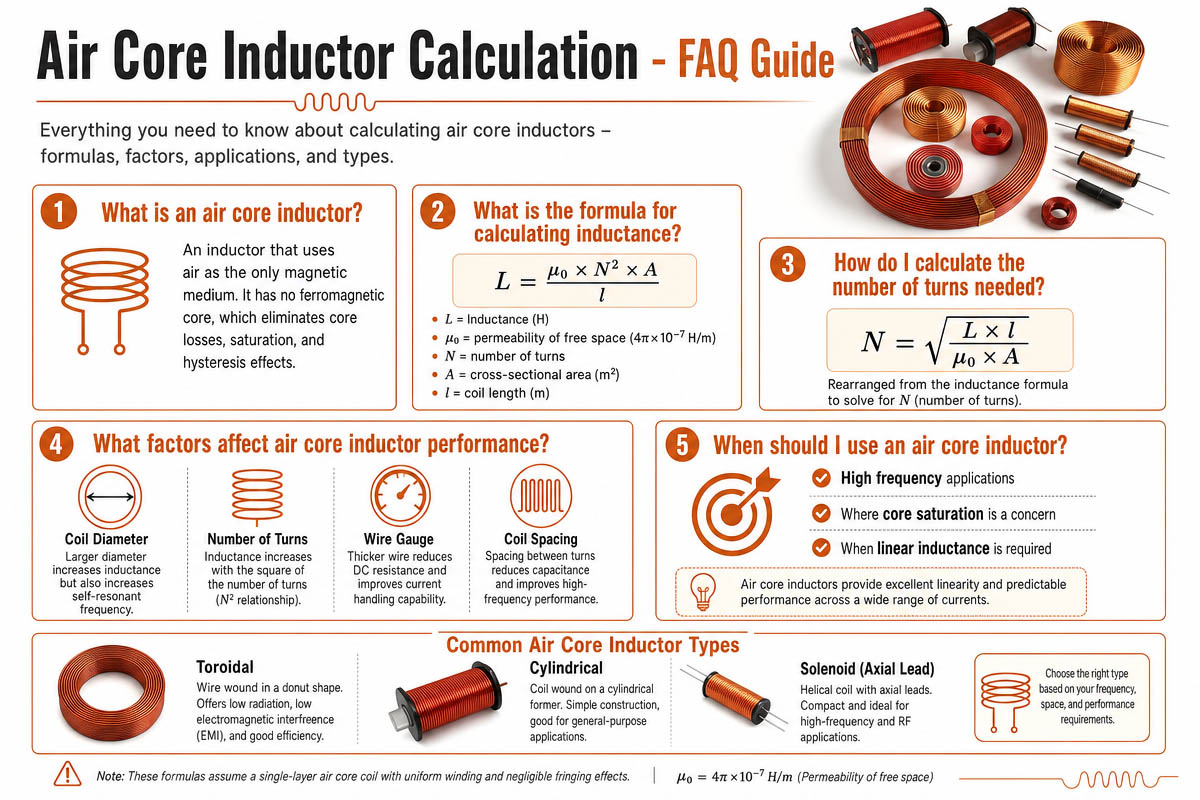
10.1 Hvorfor er min målte induktans altid lavere end den beregnede ved hjælp af Wheeler-formlen?
Svar: Dette scenarie er ekstremt almindeligt og resultatet af mange fejl begået i spoleberegninger. Wheelers formel antager perfekt vikling uden mellemrum mellem vindingerne. I praksis eksisterer mellemrummet uundgåeligt på grund af ledningsisoleringens tykkelse og menneske-/maskineviklingen. Ved dette mellemrum øges viklingens effektive længde, og dermed falder induktansen med 3%-8%. Løsning: Tilføj 2%-5% ekstra vindinger ved design, og efter måling af den første artikel opbygges en korrektionsfaktor K = L_målt ÷ L_beregnet for alle andre spoler.
10.2 Kan jeg bruge en almindelig Wheeler-formel til beregning af luftkernespole til NFC-antennespolen, der fungerer ved 13.56 MHz? —NFC-hardwareingeniør
Svar: Nej. Sandsynligvis ikke. Og dette er den største fejl i NFC-design. NFC-antennespoler har små diametre og er typisk flade spoler med et l/D-forhold mellem 0.1 og 0.3. Hvis spolen er kort (l/D < 0.4), skal du bruge korrektionsfaktoren Ks for kort spole. F.eks. for l/D=0.1 er den Ks=0.72, hvilket betyder, at en standardformel ville overvurdere induktansen med omkring 40%. (!) Beregn l/D, og vælg den passende formel.
10.3 Hvad er forskellen mellem D og Davg? Nogle gange ser jeg et udtryk i beregningen af luftkerneinduktorer.
Svar: Godt spørgsmål, fordi at blande dem sammen ville fuldstændig ødelægge resultatet. D (enkeltlagsspole) er den gennemsnitlige diameter af viklingen, målt fra kobberlederens centrum. For flerlagsspoler er Davg = (indre diameter + ydre diameter)/2. Brug af sidstnævnte parameter i en enkeltlagsformel ville give forkerte resultater på grund af den radiale opbygningseffekt.
10.4 Hvordan skal jeg tage højde for yderligere lag af isoleringspapir i flerlagsspoler?
Svar: I Wheelers flerlagsformel tages t (radial tykkelse) i betragtning. Ingeniører estimerer ofte den radiale tykkelse ud fra kobbertrådens ydre diameter og undervurderer den, hvilket fører til forkerte resultater og overvurderet induktans. Korrekt: t_faktisk=(antal lag×tråddiameter)+((antal lag-1)×isoleringstykkelse). Blot disse ekstra 0.1 til 0.5 mm vil gøre en forskel i induktansen.
10.5 Påvirker det førstnævnte (spole) materiale induktansen?
Svar: Ja, selv i tilfælde af PVC, PA eller ABS-plast betragtes μᵣ som 1; dette materiale fortrænger stadig luften. På grund af luftens høje permeabilitet foretrækker magnetfeltet det. Den tykvæggede spole klemmer det magnetiske kredsløb, hvilket reducerer induktansen med 2% til 5%. Korrektionsfaktor: 0.95-0.98 Løsning: Hold spolens vægtykkelse under 10% af spolens diameter. Mål en prøve, og anvend denne korrektionsfaktor baglæns.
10.6 Min RF-spole med 100 MHz passer slet ikke til beregningen. Hvorfor det?
Svar: Skin-effekt, parasitisk kapacitans og højfrekvent strømfordeling påvirker spoler ved frekvenser > 10 MHz. Wheeler-formlen gælder for lavfrekvent strømfordeling. For RF-applikationer startes med en nedadgående justering på 1-3 procent. Elektromagnetisk simulering (f.eks. HFSS, Sonnet) anbefales til design > 50 MHz. Glem ikke vigtigheden af LCR-meterfrekvensen i målinger.
10.7 Er der nogen måder at springe beregningen over hver gang for produktionsbatcher?
Svar: Helt sikkert ja, prøv den første artikelkorrektionsmetode.
-Først skal du beregne den teoretiske induktans i henhold til den relevante Wheeler-formel.
- Vikl en prøve op og mål dens faktiske induktans.
-Beregn korrektionsfaktoren K = L_målt ÷ L_beregnet
-For at opnå den nødvendige induktans for de resterende spoler, multipliceres det ønskede antal vindinger med 1/K eller L_beregnet×K bruges som det endelige designinduktansmål.
Én prøve sparer tonsvis af genberegninger og tilbagespoling.
10.8 Kan Wheelers formel anvendes til firkantede og rektangulære luftspiraler?
Svar: Nej, da det kun er blevet eksperimentelt bestemt for cylindriske (runde) spoler. Alternative metoder bør anvendes til at beregne induktans for andre geometrier. Den sædvanlige måde er at tilnærme din kvadratiske/rektangulære form med cirklen ved at estimere D_eq=2*sqrt(A/pi) og bruge den i beregninger, hvilket introducerer fejl på 5%-10%. For bedre nøjagtighed skal du bruge elektromagnetiske simulatorer (FEM) eller plane spolespecifikke formler (drivhusmetoden osv.).
Kapitel 11: Konklusion om beregning af luftkerneinduktor
Beregning af luftkerneinduktorer er en essentiel teknik i design af radiofrekvenskredsløb, NFC-antenner, sensorer og effektelektronik. Selvom der findes avancerede simuleringsprogrammer, er Wheeler-formlen stadig den hurtigste og nemmeste måde at få et præcist estimat på.
Ved at kombinere den optimale formel med passende korrektionsfaktorer og praktiske overvejelser sparer du en masse tid og kræfter. Det er absolut nødvendigt at bygge prototyper og måle deres egenskaber, da induktansen er stærkt afhængig af produktionstolerancer.
Den optimale procedure er som følger:
- Beregn med Wheeler-formel
- Byg en prototype og korriger ved hjælp af mål


