Elektromagnetisk griber til design af håndtering af metaldele
Fordele ved elektromagnetiske gribere for industrirobotter
Vejledning til valg af elektromagnetisk griber til industrien
Elektromagnetisk griber til industriel stålhåndtering
Vejledning til elektromagnetisk griber til industrielle robotarme
Elektromagnetisk griber i brug i produktionsautomation

WL1515 Elektromagnetisk griber til automatiseret maskinbetjening

En elektromagnetisk griber er en industriel griber, der opsamler, holder, transporterer og frigiver ferromagnetiske dele ved hjælp af elektromagnetiske kræfter. Elektromagnetiske gribere parres ofte med robotarme, automatiseret materialehåndteringsudstyr, CNC-maskiner, samlebånd og produktionslinjer. Elektromagnetiske gribere holder ferromagnetiske komponenter uden at bruge mekaniske fingre som andre typer gribere. Griberen skaber et magnetfelt, når den modtager elektricitet i sit magnetiske kredsløb, og holder passende dele. Når strømmen afbrydes, eller magnetfeltet kontrolleres, frigives delen. Industrielle elektromagnetiske gribere er gode hjælpere til håndtering af stålplader, plader, stænger, prægede dele, fremstillede og andre magnetiske materialer. Elektromagnetiske gribere er hurtige, repeterbare, nemme at automatisere og kompakte. For at vælge den rigtige griber er det nødvendigt at overveje faktorer som emnets materiale, vægt, tykkelse, overfladetilstand, luftspalte, driftstemperatur, duty cycle, strømforsyning og robottens nyttelast.

Beskrivelse af elektromagnetisk griber

En elektromagnetisk griber er en industriel eller robotbaseret griber, der skaber en magnetisk kraft for at tiltrække og holde ferromagnetiske materialer. En elektromagnetisk griber omdanner elektrisk energi til magnetisk kraft ved at aktivere spolen. En elektromagnetisk griber kan monteres på en robotarm, et gantry-system, automatiserede maskiner eller specielt håndteringsudstyr. Eksempler på emner er stålplader, blokke, fremstillede dele og andre jernbaserede dele. Elektromagnetiske gribere er hurtige at opsamle og frigøre, nemme at styre og pålidelige i materialehåndtering. Elektromagnetiske gribere er især nyttige, hvor mekaniske fingre kan kræve kompleks positionering eller ville forstyrre delen.

Hvordan virker den elektromagnetiske griber?

Den elektromagnetiske griber skaber den magnetiske kraft ved at føre en elektrisk strøm gennem spolen og den magnetiske kerne.

Strømforsyning Styresystemet forsyner den elektromagnetiske spole med elektrisk strøm.

Oprettet felt Strøm i spolen skaber magnetfeltet.

Magnetisk kredsløb aktiveret: Magnetisk flux koncentreret af det magnetiske kredsløb ved polfladerne.

Del tiltrækker: Den passende ferromagnetiske del tiltrækker gribefladen.

Holdekraft opretholdes: Det magnetiske kredsløb opretholder tilstrækkelig kraft til at holde delen i bevægelse.

Robot transporterer lasten. Griberen kan opsamle emnet i en automatiseret produktionsproces.

Controlleren aktiverer udløsningskommandoen for at eliminere den magnetiske kraft, og delen frigives.

Den faktiske holdeevne påvirkes stærkt af stålets kvalitet, tykkelsen, overfladens planhed, kontaktarealet, luftspalten, temperaturen, det magnetiske kredsløbsdesign og den elektriske effekt.

Video af elektromagnetisk griber

Detaljevisning af elektromagnetisk griber

Elektromagnetisk griber

Mærke Weilong-teknologi Model nummer WL1515
Nominel spænding (V) DC 12V eller 24V Nominel effekt (W) 3.8 W
Arbejdstilstand: Tændt, magnet tændt. Holdekraft (N) 2 kg
arbejdspligt 100% Modstand 100 Ω
Service liv 100 tusind gange Certificering CE, ROHS, ISO9001,
Materiale Overlegen magnetisk kulstofstålhus Ledningslængde (mm) 10 MM
Installer stil Skrue hul Dimensionstolerance ± 0.1 mm
Vandtæt Ingen Isoleringsklasse B
Hi-Pot-test AC 750V 50/60Hz 2s Ikke-exciterende holdekraft 0
Arbejde Temperatur -10 ° C-100 ° C Duty Cycle 1-100%
Gevinddybde (mm) / Betaling Term TT eller LC ved syne
Prøveordre Ja. Garanti 2 År
MOQ 1000 stk Supply Evne 1000 stk. om ugen
Leveringstider 30 dage Indskibningshavn Shenzhen

Hvorfor er den elektromagnetiske griber så populær?

Producenter er interesserede i hurtigere, mere fleksible og mere automatiserede materialehåndteringsløsninger, og det er grunden til, at elektromagnetiske gribere bliver mere og mere populære. I dag involverer produktionsprocesserne ofte stålplader, maskinbearbejdede komponenter, fremstillede dele og andre ferromagnetiske materialer, der let kan håndteres ved hjælp af magnetiske kræfter.

Det nemmere greb er en anden fordel. Den elektromagnetiske griber kræver ikke flere mekaniske fingre for at gribe objektet. Dette forenkler værktøjshåndteringen og øger hastigheden af ​​opsamlingsoperationen.

Elektromagnetiske gribere er også gode hjælpere i automatiseret materialehåndtering. Elektromagnetiske gribere kan styres af elektriske signaler og synkroniseres med robotter, sensorer, transportbånd, CNC-maskiner og produktionsstyringssystemer.

En anden fordel ved elektromagnetiske gribere er dens alsidighed. De forskellige former af komponenter kan håndteres af et enkelt griberdesign, hvis den magnetiske kontakt er tilstrækkelig. Denne funktion er nyttig i miljøer, hvor der er forskellige produktstørrelser.

Automatiseringstendenser får også producenter til at minimere manuelle løft og gentagne håndteringer. Elektromagnetiske gribere øger produktionens ensartethed og eliminerer behovet for operatørdeltagelse i materialehåndtering.

At være populær betyder ikke at være egnet til alle anvendelser. Materialekompatibilitet, holdekraft, luftspalte, sikkerhed og effekttabsadfærd skal evalueres før installation.

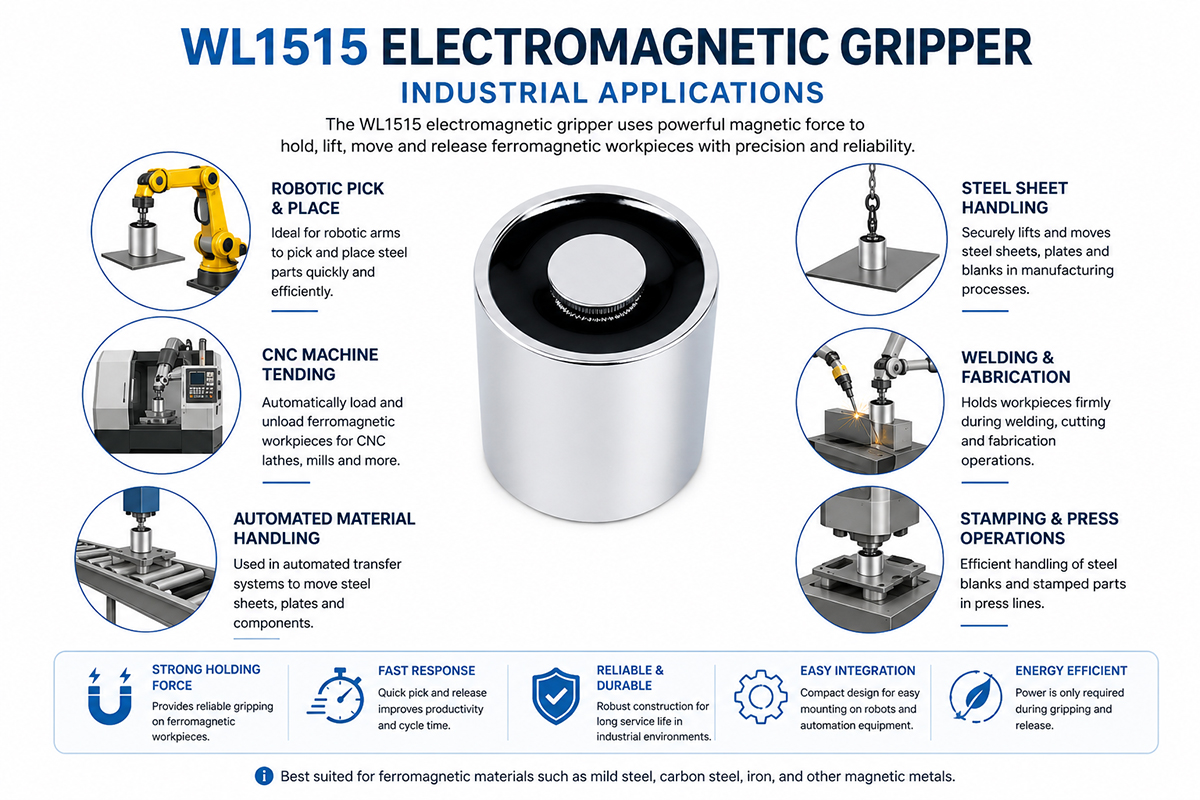
Elektromagnetiske griberapplikationer

Vejledning til industrielle anvendelser af elektromagnetiske gribere

Elektromagnetiske gribere anvendes i vid udstrækning i industriel automation til plukning, positionering, transport eller frigørelse af ferromagnetiske dele.

Håndtering af plader: Elektromagnetiske gribere er i stand til at løfte stålplader fra pælene og transportere dem til presser, formemaskiner, laserskærere eller fabrikationsstationer.

Robotisk maskinbetjening Elektromagnetiske gribere er i stand til at indlæse og aflæsse passende ståldele fra CNC-maskiner, bearbejdningscentre og automatiserede produktionsmaskiner.

Bilproduktion: Robotsystemer kan bruge magnetisk materialehåndteringsteknologi til at håndtere bildele i stål, beslag, stemplede dele og strukturelle dele.

Metalfremstilling: Elektromagnetiske gribere kan anvendes i metalfremstillingslinjer til at løfte, flytte og transportere plader, skære sektioner, beslag, rammer og andre ståldele fra én proces til en anden.

Presse- og stemplingsoperationer: Håndteringssystemer kan transportere stålemner og stemplede dele fra lager-, formnings-, inspektions- og bearbejdningsstationer.

Svejseautomation – Magnetisk gribemekanisme kan positionere egnede ståldele i automatiserede monterings- og svejseprocesser.

Samlebånd: Elektromagnetiske gribere kan transportere ståldele fra et transportbånd til et andet, til fixturer, inspektionsstationer og samlemaskiner.

Lagerautomatisering Robotiske materialehåndteringssystemer kan bruge elektromagnetiske gribere til automatiseret transport af egnede ståldele.

Maskinbetjening og -overførsel. Dette er en anden anvendelse af griberen i gentagne læsse- og losningsoperationer, der kræver gentagne positioneringer og hurtige cyklustider.

Elektromagnetisk griber Fordele og ulemper

Elektromagnetisk griber til fabriksrobotautomation

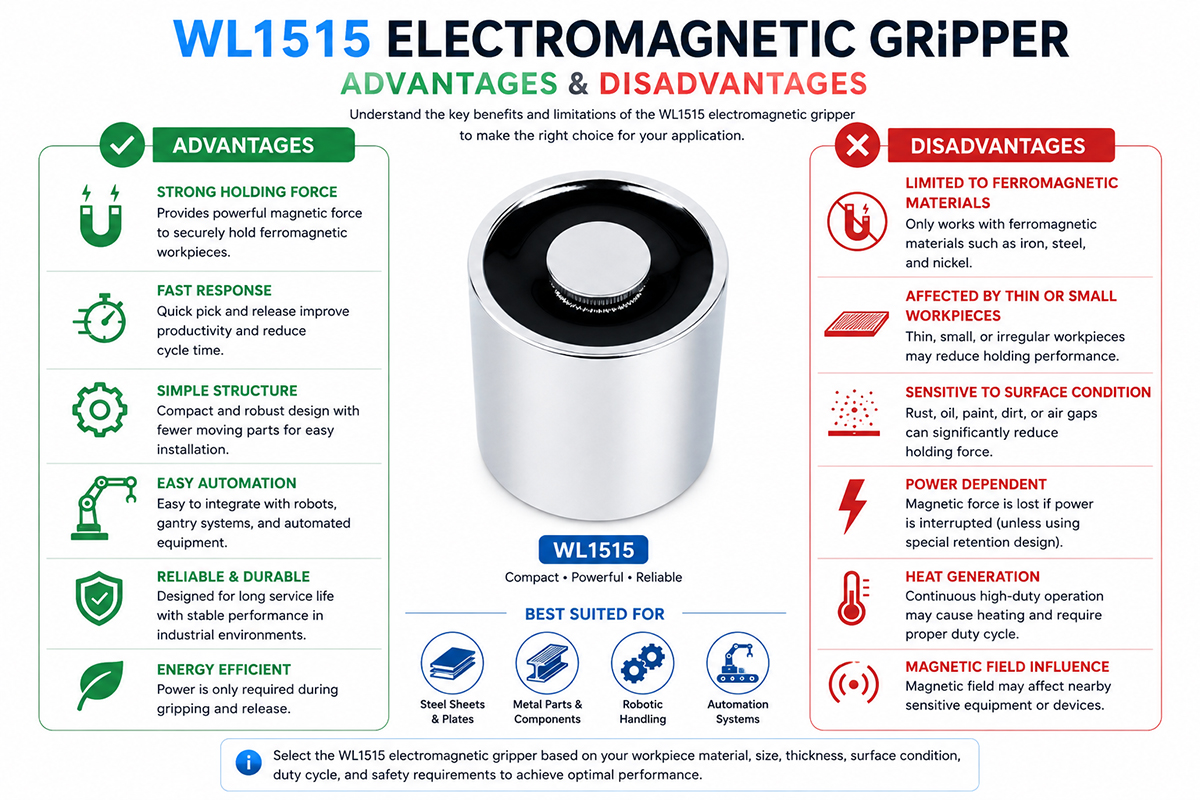
Fordele og ulemper ved elektromagnetisk griber

Pro

Fordelene ved elektromagnetiske gribere til industriel automation er følgende. De kan bruges til hurtigt at udvælge ferromagnetiske dele og frigive dem efter behov via et elektrisk signal. Det kompakte design giver reduceret robotværktøjsforbrug og god adgang til emnet. Den elektromagnetiske griber er velegnet til gentagen materialehåndtering og kan integreres med robotarm, transportbånd, CNC-maskiner og automatiserede produktionslinjer.

En anden fordel ved griberen er, at det er muligt at transportere nogle store eller flade ståldele uden brug af mekaniske fingre rundt om delen. Det reducerer mekanisk interferens og forenkler nogle opsamlinger. Med det rigtige valg af den elektromagnetiske griber er det også muligt at opnå repeterbarhed og hurtige cyklustider.

ULEMPER

Den største begrænsning er materialekompatibilitet. Elektromagnetiske gribere er specielt designet til ferromagnetiske materialer og er enten uegnede eller ineffektive til mange ikke-magnetiske metaller og ikke-metalliske dele.

Det er muligt, at holdekraften reduceres på grund af luftspalte, tyndt materiale, buet overflade, belægninger, rust, snavs eller dårlig kontakt. De fleste elektromagnetiske gribere kræver elektrisk strøm under drift, og det fører til problemer med energiforbrug og strømstyring.

Opvarmning kan være et problem ved kontinuerlig drift med høj belastning. Afhængigt af griberens design påvirker strømafbrydelsen også griberens ydeevne. Derfor er sikkerhedsteknik for hængende laster vigtig.

Endelig kan elektromagnetiske felter være et problem for følsomt udstyr eller processer i nærheden. Derfor skal magnetisk kompatibilitet, sikkerhed, driftsmiljø og faktiske emneforhold evalueres før installation.

Elektromagnetisk griber til robotstyrede pick-and-place-spidser

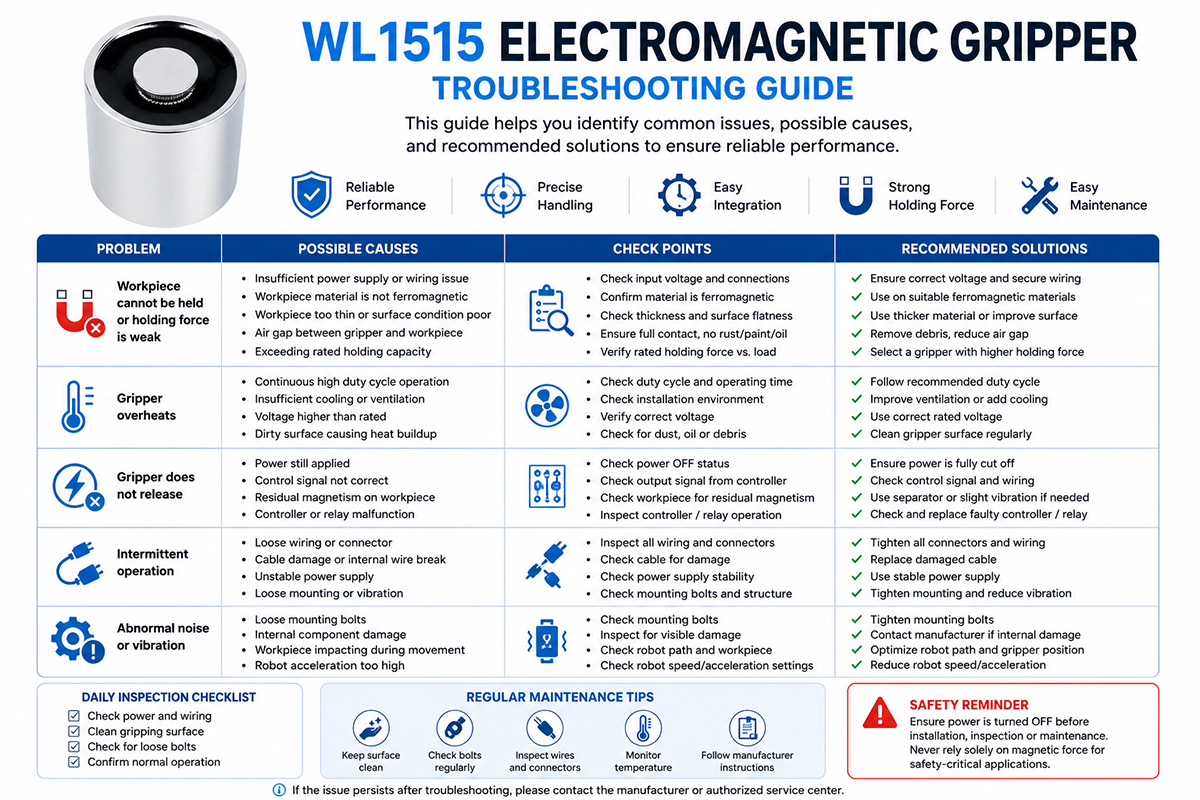
Fejlfinding af elektromagnetisk griber

Hvis emnet ikke opsamles korrekt af den elektromagnetiske griber, er det første, der skal kontrolleres, strømforsyningen. Spænding, ledninger, stik, controllerudgang og driftssignaler bør kontrolleres. Forkert spænding eller en løs spole forhindrer spolen i at skabe magnetfeltet.

Det næste trin er at kontrollere gribefladen. Snavs, olie, rust, maling, skalaer eller andre forurenende stoffer kan skabe luftspalten mellem magnetpolen og emnet. Kontaktområdet og emnet skal rengøres og placeres korrekt.

Kontrollér om materialet virkelig er ferromagnetisk. Nogle rustfrie ståltyper og ikke-jernholdige metaller har muligvis ikke tilstrækkelig magnetisk tiltrækningskraft.

Hvis holdekraften er utilstrækkelig, skal emnets tykkelse, overfladens planhed, dimensioner og vægt kontrolleres i forhold til producentens data. Tynde eller buede emner kan kræve en anden griberkonfiguration.

Ved intermitterende drift skal kabler, stik, sensorer, afbrydere og styresignaler kontrolleres. Overophedning kan skyldes for høj driftscyklus, forkert spænding, utilstrækkelig køling eller elektriske problemer.

Hvis griberen ikke frigiver emnet, skal styresignalet og afbryderkredsløbet kontrolleres. Mekanisk kontaminering eller restmagnetisme kan også være årsagen.

Enhver usædvanlig støj, høj temperatur, synlig skade eller tilbagevendende elektriske fejl bør undersøges før videre brug i produktionen. Magnetisk holdekraft bør ikke anvendes som den eneste sikkerhedskritiske håndteringsmetode uden passende risikovurdering og lastfastholdelsesforanstaltninger.

Ofte stillede spørgsmål

1. Hvad er en elektromagnetisk griber?

En elektromagnetisk griber er en industriel griberenhed, der anvender magnetfelter produceret af elektricitet for at opsamle, holde, flytte og frigive ferromagnetiske objekter. Den bruges i robotarme, produktionslinjer, CNC-maskiner og materialehåndteringsudstyr.

2. Hvilke slags materialer kan en elektromagnetisk griber håndtere?

Generelt kan elektromagnetiske robotgribere bearbejde ferromagnetiske materialer som blødt stål, kulstofstål, jern og magnetisk rustfrit stål. Ikke-magnetiske materialer som aluminium, kobber, messing, plastik og ikke-magnetisk rustfrit stål kan ikke bearbejdes effektivt.

3. Forklar funktionsprincippet for en elektromagnetisk griber?

Elektricitet ledes gennem griberspolen, hvilket producerer et magnetfelt, der er rettet mod gribefladen og bruges til at tiltrække og holde et magnetisk materiale. Reduktion af magnetfeltet bruges til at frigøre objektet.

4. Hvad er anvendelserne af elektriske magnetiske gribere?

Disse omfatter robothåndtering af materiale, pladebearbejdning, CNC-maskinbetjening, bilproduktion, prægning, svejseautomation, fabrikation, samlebånd, stålhåndtering og automatiserede lagersystemer.

5. Hvordan vælger man den rigtige elektromagnetiske griber?

Faktorer, der skal overvejes ved valg af elektromagnetiske gribere, omfatter materiale, vægt, tykkelse, størrelse, emnets overfladetilstand, holdekraft, luftspalte, robottens nyttelast, driftstemperatur, arbejdscyklus, strømforsyning og sikkerhedskrav. Test bør derfor udføres med emnet.

6. Kan den elektromagnetiske griber gribe fat i tynde stålplader?

Ja, men holdeevnen afhænger af tykkelse, stålkvalitet, overfladetilstand, kontaktareal og luftspalte. Den magnetiske holdekraft kan påvirkes betydeligt af tynde plader; se producentens data.

7. Hvad sker der i tilfælde af strømafbrydelse?

Det afhænger af designet af den elektromagnetiske griber; nogle af dem vil miste magnetisk kraft, hvis strømmen afbrydes. • Overvej lastfastholdelsesforanstaltninger og sensorer til ophængte eller sikkerhedskritiske laster.

8. Hvordan vedligeholder man en elektromagnetisk griber?

Rengør griberens magnetiske overflade for at fjerne rust, olie, afskalninger og snavs. Kontroller regelmæssigt kabler og stik, monteringsbolte, hus og elektriske forbindelser. Overvåg altid driftstemperatur og holdeevne.

Sådan vælger du en elektromagnetisk griber

Valg af en elektromagnetisk griber indebærer matchning af griberens magnetiske ydeevne til emnet, robotten, miljøet og den automatiserede proces.

1. Bestem emnets materiale.

Først og fremmest er det nødvendigt at fastslå, om materialet er ferromagnetisk. Kun blødt stål og andre jernbaserede materialer vil fungere, men aluminium, kobber, messing, plastik og nogle rustfrie ståltyper tiltrækker muligvis ikke tilstrækkeligt. Derfor bør materialesammensætningen kontrolleres før valg.

2. Mål emnets dimensioner og vægt.

Fastsæt emnets maksimale og minimale vægt, længde, bredde, tykkelse og form. Den nominelle maksimale belastning bør ikke tages i betragtning ved valg af griber.

3. Undersøg kontaktfladen.

Fladt, glat og rent stål giver bedre magnetisk kobling end buede, ru, malede, belagte, rustne eller ujævne overflader. Huller i overfladen reducerer den effektive holdekraft betydeligt.

4. Tag hensyn til materialets tykkelse.

Tyndt stål er muligvis ikke lige så magnetisk godt som tykt stål. Kontroller producentens holdekraftdata for den faktiske emnetykkelse.

5. Definer krav til robottens nyttelast.

Robotten skal bære griberen, emnet, monteringshardware, kabler og andet værktøj. Sørg for, at den samlede belastning er inden for robottens nominelle nyttelast og momentgrænser.

6. Bestem de korrekte elektriske parametre.

Kontroller spænding, strøm, styresignaler, switchfrekvens, duty cycle og strømforbrug. Griberens og styreenhedens elektriske kompatibilitet bør kontrolleres.

7. Overvej sikkerheden.

Tænk på strømsvigtsadfærd, backup-systemer, sensorer, mekanisk fastholdelse, nødstop og andre sikkerhedsforanstaltninger, der er nødvendige i tilfælde af tab af en last, der kan forårsage personskade eller beskadigelse af udstyr.

8. Analyser miljøet.

Varme, støv, olie, fugt, vibrationer, stød og kontaminering i tilfælde af svejsning, bearbejdning, støbning eller udendørs brug.

9. Evaluer monteringsmulighederne.

Undersøg boltmønsteret, monteringsmålene, kabelføringen, retningen og afstanden omkring gribefladen.

10. Ægte test af emnet.

Test griberen med rigtige emner under reelle driftsforhold, før den bruges i produktionsprocessen. Det er den bedste måde at kontrollere griberens holdekraft, cyklustid, udløsningsadfærd og pålidelighed.

Tips til at undgå almindelige fejl i design af elektromagnetgribere

Ikke alle materialer er magnetiske.

Vælg ikke griberen baseret på emnets vægt.

Tænk på luftspalten forårsaget af maling, rust, snavs, belægninger eller ujævne overflader.

Overvej den minimale emnetykkelse, ikke den maksimale tykkelse.

Basér ikke alt på de ideelle laboratorieforhold.

Kontroller robottens nyttelast og momentgrænser.

Før du installerer controlleren, skal du kontrollere spændings- og strømkravene.

Tænk på den varme, der produceres under høje driftscyklusser.

Brug korrekt kabelbeskyttelse og trækaflastning.

Tænk over konsekvenserne af strømafbrydelsen.

Hvis der er behov for emnedetektion, bør man overveje at installere passende sensorer.

Sørg for tilstrækkelig plads til opsamling og aflevering.

Test griberen med faktiske produktionsmaterialer.

Kontrollér holdekraften i den faktiske arbejdsposition.

Overvej vibrationer og acceleration, når en robot bevæger sig.

Hold magnetiske kontaktflader rene og i god stand.

Glem ikke sikkerheds- og nødstopkravene.

Start først højhastighedsproduktion efter at have bekræftet griberens arbejdscyklus.

Dokumentkrav til installation, inspektion og vedligeholdelse

Få et gratis tilbud nu

Kontaktformular

Relaterede Produkter

Relaterede nyheder

Rul til top

Få et gratis tilbud nu!

Kontaktformular
Hvis du har spørgsmål, så tøv ikke med at kontakte os.
Weilong Solenoid Company Kultur
